ระบบกล้องตรวจรอยกาวที่รอยต่อด้านในและปากกระป๋อง สำหรับผู้ผลิตกระป๋อง
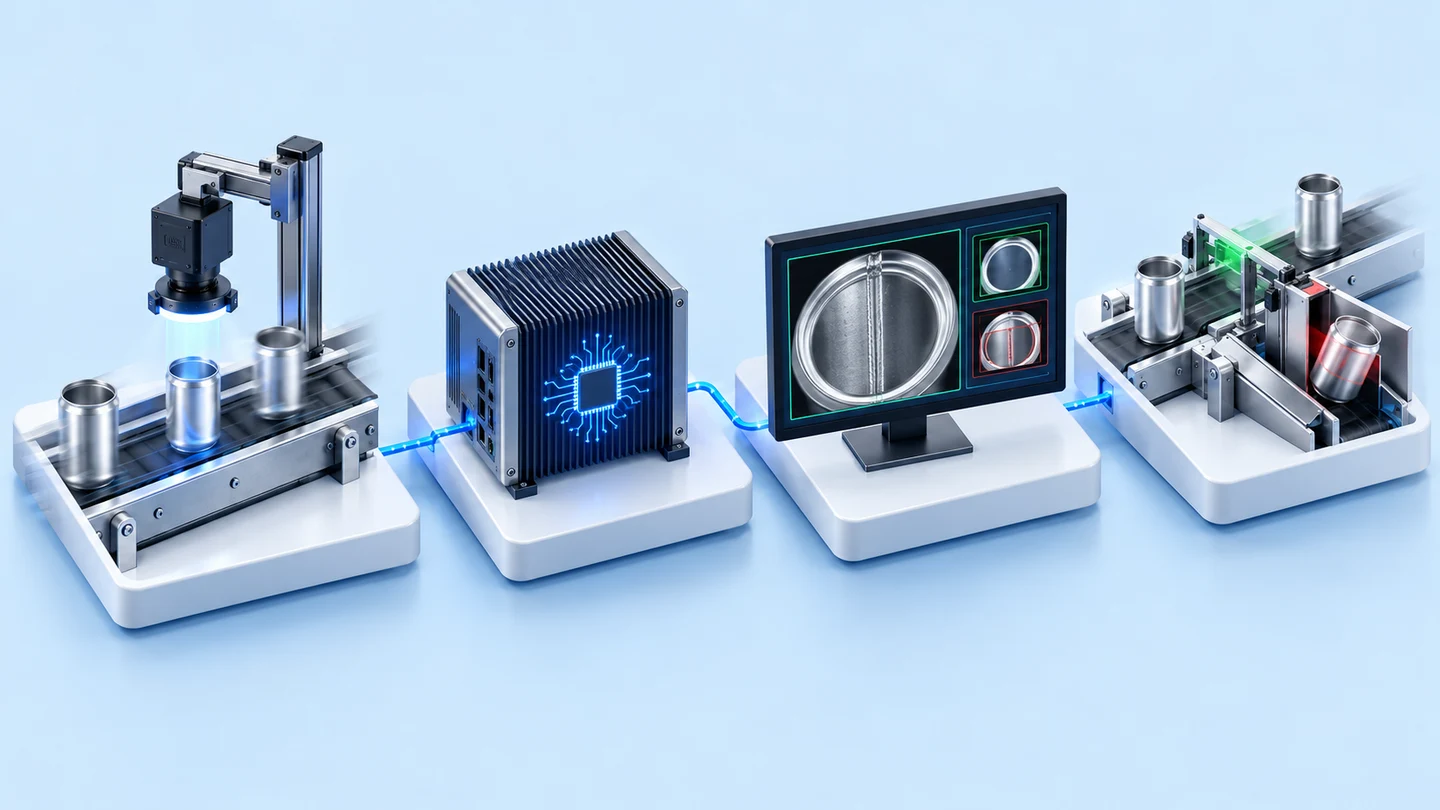
ระบบกล้องนี้ตรวจรอยกาว 2 จุดของกระป๋อง คือรอยต่อด้านในตัวกระป๋องและปากกระป๋อง ด้วยกล้อง Cube 5MP กับหน่วยประมวลผล Medusa และโปรแกรม Python กับ OpenCV ที่ตีกรอบจุดผิดปกติในภาพ เราสร้างต้นแบบและทดสอบกับกระป๋องให้ผู้ผลิตกระป๋องในปี 2559–2560 ผลทดสอบจับรอยกาวที่ปากกระป๋องได้ มุมเว้าด้านในยังต้องปรับแสงและโฟกัสเพิ่ม และการตรวจขณะกระป๋องวิ่งเร็วยังคลาดเคลื่อน
- อุตสาหกรรม
- การผลิตทั่วไป
- ปี
- 2559–2560
- ขอบเขตงาน
- ระบบกล้องตรวจรอยกาว 2 จุดของกระป๋อง (รอยต่อด้านในตัวกระป๋อง และปากกระป๋อง) สำหรับรางที่กระป๋องวิ่ง 10 ชิ้นต่อวินาทีและหมุนไปคนละทิศทาง · ข้อมูลเข้า: ภาพจากกล้อง Cube 5MP เลนส์ 8 mm และเลนส์มาโคร 25 mm คู่กับไฟส่องเฉพาะจุด (Spot Light) · ประมวลผล: หน่วยประมวลผล Medusa รันโปรแกรม Python + OpenCV ใช้ Mask กำหนดพื้นที่ตรวจและ Threshold แยกจุดสว่างผิดปกติ · แสดงผล: ภาพผลการตรวจที่ตีกรอบจุดผิดปกติบนหน้าจอโปรแกรม · สิ่งที่เราสร้างและทดสอบ: ชุดทดสอบที่จำลองจุดติดตั้งกล้องจากเครื่องจักรจริง ทดสอบกล้อง เลนส์ และแสงกับกระป๋อง ทดสอบการตรวจขณะกระป๋องหมุนในมุมต่าง ๆ 100 ครั้ง และรายงานผลแยกตามจุดตรวจ
- ระยะเวลา
- ช่วงทดสอบ พ.ย. 2559 – เม.ย. 2560
สรุปสั้น
- ระบบกล้องนี้ตรวจรอยกาว 2 จุดของกระป๋อง คือรอยต่อด้านในตัวกระป๋องและปากกระป๋อง โจทย์คือรางที่กระป๋องวิ่ง 10 ชิ้นต่อวินาทีและหมุนไปคนละทิศทาง
- เราทดสอบด้วยกล้อง Cube 5MP กับหน่วยประมวลผล Medusa บนชุดทดสอบที่จำลองจุดติดตั้งจากเครื่องจักรจริง ในช่วง พ.ย. 2559 – เม.ย. 2560
- เลนส์ 8 mm เห็นส่วนเว้าด้านในกระป๋องไม่พอ เราจึงเปลี่ยนเป็นเลนส์มาโคร 25 mm คู่กับไฟส่องเฉพาะจุด
- ผลทดสอบกับกระป๋อง (เมษายน 2560): กล้องจับรอยกาวที่ปากกระป๋องได้ แต่มุมเว้าด้านในยังไม่ชัด ส่วนการทดสอบหมุน 100 ครั้งในเอกสารเดือนกุมภาพันธ์ 2560 พบว่าการตรวจขณะกระป๋องวิ่งเร็วยังคลาดเคลื่อน
- เราสร้างต้นแบบพร้อมชุดทดสอบที่จำลองจุดติดตั้ง และรายงานผลแยกตามจุดตรวจ ทั้งจุดที่ตรวจได้และจุดที่ยังต้องปรับ
โจทย์หน้างาน
ผู้ผลิตกระป๋องต้องการตรวจรอยกาว 2 จุด คือรอยต่อด้านในตัวกระป๋องและรอยกาวที่ปากกระป๋อง แล้วแสดงผลบนหน้าจอโปรแกรม กระป๋องวิ่งบนราง 10 ชิ้นต่อวินาทีและหมุนไปคนละทิศทาง กล้องจึงต้องเห็นรอยกาวได้ทุกมุมและจับภาพให้ทันชิ้นงานที่เคลื่อนที่เร็ว
สิ่งที่เราทำ
เราจัดชุดทดสอบที่จำลองจุดติดตั้งกล้องจากเครื่องจักรจริง ใช้กล้อง Cube 5MP ต่อกับหน่วยประมวลผล Medusa และโปรแกรมทดสอบ Python กับ OpenCV (ชุดเครื่องมือประมวลผลภาพ) ที่ตีกรอบจุดผิดปกติในภาพ เราทดสอบการตรวจขณะกระป๋องหมุนในมุมต่าง ๆ 100 ครั้ง และเปลี่ยนจากเลนส์ 8 mm เป็นเลนส์มาโคร 25 mm คู่กับไฟส่องเฉพาะจุด เพื่อให้เห็นรอยกาวในส่วนเว้าด้านใน
ผลทดสอบกับชิ้นงานจริง
รายงานความคืบหน้าฉบับล่าสุด (เมษายน 2560) ระบุว่ากล้องจับรอยกาวที่ปากกระป๋องได้ และเห็นรอยกาวที่รอยต่อด้านใน แต่มุมเว้าด้านในยังไม่ชัด ส่วนผลทดสอบขณะกระป๋องหมุน 100 ครั้ง (กุมภาพันธ์ 2560) พบว่าการตรวจขณะกระป๋องวิ่งเร็วยังคลาดเคลื่อน ขั้นต่อไปที่ระบุไว้คือลดขั้นตอนประมวลผลของโปรแกรมก่อนทดสอบความเร็วต่อ
ที่มาของโจทย์
ระบบนี้ใช้กล้องตรวจรอยกาว 2 จุดของกระป๋อง จุดแรกคือรอยต่อด้านในตัวกระป๋อง จุดที่สองคือรอยกาวที่ปากกระป๋อง โจทย์คือหาว่ากล้อง เลนส์ และแสงแบบไหนทำให้เห็นรอยกาวทั้ง 2 จุดได้ชัดพอให้โปรแกรมตัดสินผล ผู้ผลิตกระป๋องต้องการคำตอบนี้ก่อนตัดสินใจลงทุนติดตั้งระบบจริง
ช่วงทดสอบคือ พ.ย. 2559 – เม.ย. 2560 เราสร้างต้นแบบด้วยกล้อง Cube 5MP กับหน่วยประมวลผล Medusa ทดสอบกับกระป๋อง และรายงานผลให้ลูกค้าเป็นระยะ
ข้อกำหนดและข้อจำกัด
ต้นแบบต้องตรวจรอยกาวบนกระป๋องที่เคลื่อนที่เร็วและวางไม่เป็นทิศทางเดียวกัน ข้อกำหนดหลักของโจทย์มีดังนี้
- ตรวจรอยกาว 2 จุด คือรอยต่อด้านในตัวกระป๋อง และรอยกาวที่ปากกระป๋อง
- กระป๋องวิ่งบนราง 10 ชิ้นต่อวินาที กล้องต้องจับภาพให้ทันชิ้นงานที่เคลื่อนที่
- กระป๋องบนรางหมุนไปคนละทิศทางและไม่มีตำแหน่งตายตัว กล้องจึงต้องเห็นรอยกาวได้ทุกมุม
- แสดงผลการตรวจบนหน้าจอโปรแกรม
ทำไมต้องทดสอบต้นแบบก่อนติดตั้งจริง
เพราะงานตรวจรอยกาวด้านในกระป๋องขึ้นกับแสง เลนส์ และมุมกล้อง พอ ๆ กับตัวโปรแกรมที่ตัดสินผล และสิ่งเหล่านี้ต้องลองกับชิ้นงานจริงจึงจะรู้ผล เราจึงจัดชุดทดสอบที่จำลองจุดติดตั้งกล้องจากเครื่องจักรจริงของลูกค้า แล้วทดสอบทีละขั้นตามลำดับนี้
- 1
กำหนดจุดตรวจและจุดติดตั้งกล้อง
จุดตรวจมี 2 จุด คือรอยต่อด้านในตัวกระป๋องและรอยกาวที่ปากกระป๋อง เราจำลองตำแหน่งกล้องตามจุดติดตั้งบนเครื่องจักรจริง เพื่อให้ผลทดสอบใกล้เคียงสภาพหน้างาน
- 2
ถ่ายภาพด้วยกล้อง Cube 5MP
กล้อง Cube 5MP ต่อกับหน่วยประมวลผล Medusa ถ่ายภาพกระป๋องขณะหมุนในมุมต่าง ๆ เพราะกระป๋องบนรางจริงไม่ได้หันทิศทางเดียวกันทุกใบ
- 3
แยกจุดผิดปกติด้วย Mask และ Threshold
โปรแกรมทดสอบเขียนด้วย Python กับ OpenCV (ชุดเครื่องมือประมวลผลภาพ) ใช้ Mask (ภาพกำหนดพื้นที่ตรวจ) บังส่วนที่ไม่ต้องตรวจ แล้วแยกจุดสว่างผิดปกติด้วย Threshold (เกณฑ์ความสว่าง) และตีกรอบจุดนั้นในภาพผลการตรวจ โปรแกรมนี้ใช้การประมวลผลภาพตามกฎ ไม่ได้ใช้ AI
- 4
ปรับเลนส์และแสงตามผลทดสอบ
เลนส์ 8 mm ที่ใช้ในชุดแรกมองไม่เห็นรอยกาวในส่วนโค้งเว้าด้านในกระป๋อง เราจึงเปลี่ยนเป็นเลนส์มาโคร 25 mm ใช้ไฟส่องเฉพาะจุด (Spot Light) และปรับระยะโฟกัสต่อ
เลนส์มาโคร (Macro Lens) คืออะไร
เลนส์มาโครคือเลนส์ที่โฟกัสได้ใกล้มาก จึงเห็นรายละเอียดเล็กได้ชัด เหมาะกับงานที่ต้องดูรอยกาวหรือตำหนิในพื้นที่แคบ แต่ระยะชัดสั้น ถ้าเปลี่ยนตำแหน่งไฟหรือกล้อง ต้องปรับโฟกัสใหม่ตามไปด้วย
สิ่งที่เราสร้างและทดสอบ
เราสร้างและทดสอบส่วนประกอบต่อไปนี้ ผลทดสอบใช้ประกอบการตัดสินใจของลูกค้าก่อนลงทุนติดตั้งระบบ
- ชุดทดสอบที่จำลองจุดติดตั้งกล้องจากเครื่องจักรจริง
- ชุดกล้อง Cube 5MP กับหน่วยประมวลผล Medusa พร้อมเลนส์ 8 mm เลนส์มาโคร 25 mm และไฟส่องเฉพาะจุด
- โปรแกรมทดสอบ Python + OpenCV ที่สร้างภาพผลการตรวจโดยตีกรอบจุดผิดปกติ
- รายงานผลทดสอบแยกตามจุดตรวจ พร้อมสิ่งที่ต้องปรับต่อ
ต้นแบบนี้ตรวจรอยกาวได้แค่ไหน
ตามรายงานความคืบหน้าฉบับล่าสุด (เมษายน 2560) ต้นแบบจับรอยกาวที่ปากกระป๋องได้ และเห็นรอยกาวที่รอยต่อด้านในตัวกระป๋อง แต่มุมเว้าด้านในยังไม่ชัด ต้องปรับแสงและระยะโฟกัสเพิ่ม ผลนี้ได้จากชุดเลนส์มาโคร 25 mm คู่กับไฟส่องเฉพาะจุด ส่วนเอกสารเดือนกุมภาพันธ์ 2560 พบว่าการตรวจขณะกระป๋องวิ่งเร็วยังคลาดเคลื่อน
ผลทดสอบต้นแบบแยกตามจุดตรวจ
| สิ่งที่ทดสอบ | ผลที่บันทึกไว้ | เอกสารที่มา |
|---|---|---|
| รอยกาวที่ปากกระป๋อง | ตรวจจับได้ | รายงานความคืบหน้า เมษายน 2560 |
| รอยกาวที่รอยต่อด้านในตัวกระป๋อง | กล้องเห็นรอยกาว | รายงานความคืบหน้า เมษายน 2560 |
| มุมเว้าด้านในกระป๋อง | ยังไม่ชัด ต้องปรับแสงและระยะโฟกัสเพิ่ม | รายงานความคืบหน้า เมษายน 2560 |
| การตรวจขณะกระป๋องหมุนในมุมต่าง ๆ 100 ครั้ง | ยังคลาดเคลื่อนขณะกระป๋องวิ่งเร็ว ต้องลดขั้นตอนประมวลผลของโปรแกรมก่อนทดสอบต่อ | บันทึกผลทดสอบ กุมภาพันธ์ 2560 |
เอกสารบันทึกจำนวนครั้งที่ทดสอบ แต่ไม่ได้ระบุอัตราการตรวจจับ หน้านี้จึงไม่แสดงตัวเลขความแม่นยำ ความเร็ว 10 ชิ้นต่อวินาทีเป็นข้อกำหนดของโจทย์ ไม่ใช่ผลที่ทดสอบผ่านแล้ว
ขอบเขตของผลทดสอบ
ผลในตารางได้จากชุดทดสอบที่จำลองจุดติดตั้งกล้อง กับกระป๋องชุดที่ใช้ทดสอบ และชุดเลนส์กับไฟที่ระบุไว้ ถ้าชิ้นงาน แสง หรือความเร็วรางของคุณต่างจากนี้ ต้องทดสอบใหม่กับชิ้นงานจริงของคุณ
สิ่งที่เราเรียนรู้
ในจุดที่มองเห็นยาก แสง เลนส์ และความเร็วรางต้องทดสอบกับชิ้นงานจริงก่อนกำหนดเกณฑ์ตัดสินในโปรแกรม
- แสงและเลนส์กำหนดว่ากล้องเห็นอะไร ในจุดโค้งเว้า เลนส์ชุดแรกอาจเห็นรายละเอียดไม่พอ ต้องทดลองเลนส์ระยะใกล้และแสงเฉพาะจุดกับชิ้นงานจริงก่อนกำหนดเกณฑ์ตัดสินในโปรแกรม
- ความเร็วของรางเป็นข้อกำหนดที่ต้องทดสอบแยก โปรแกรมที่ตรวจภาพได้ขณะชิ้นงานช้า อาจคลาดเคลื่อนเมื่อชิ้นงานวิ่งเร็ว จึงต้องวัดเวลาประมวลผลต่อภาพเทียบกับความเร็วรางตั้งแต่ขั้นต้นแบบ
- ผลทดสอบต้องแยกตามจุดตรวจและใช้ภาพจริง เราถ่ายภาพตรงจากกล้องแทนการตัดภาพจากวิดีโอ เพื่อให้ได้ภาพตามขนาดจริง และรายงานจุดที่ผ่านแยกจากจุดที่ยังต้องปรับ ผู้ตัดสินใจจึงเห็นข้อจำกัดจริงก่อนลงทุน
นำแนวทางนี้ไปใช้กับงานของคุณได้อย่างไร
ถ้าคุณต้องตรวจรอยกาว รอยต่อ หรือตะเข็บในจุดที่มองจากภายนอกได้ยาก คุณใช้ลำดับงานเดียวกับเคสนี้ได้ คือจำลองจุดติดตั้งก่อน ทดลองเลนส์และแสงกับชิ้นงานจริง แล้วทดสอบขณะชิ้นงานเคลื่อนที่ ส่วนที่ต้องปรับคือแสง เลนส์ และวิธีตรวจ เมื่อชิ้นงานหรือความเร็วต่างจากเคสนี้
ส่วนที่ใช้ซ้ำได้ และส่วนที่ต้องปรับ
| ส่วนของงาน | ใช้ซ้ำได้ | ต้องปรับเมื่อ |
|---|---|---|
| ชุดทดสอบ | การจำลองตำแหน่งกล้องจากเครื่องจักรจริงก่อนติดตั้ง | เครื่องจักรหรือจุดติดตั้งต่างแบบ ต้องจำลองใหม่จากวิดีโอและแบบเครื่องจักรของคุณ |
| เลนส์และแสง | การเปลี่ยนเป็นเลนส์มาโครคู่กับไฟส่องเฉพาะจุดเมื่อจุดตรวจอยู่ในส่วนเว้า | ผิว สี หรือรูปทรงของชิ้นงานต่างจากกระป๋อง ต้องทดสอบแสงกับชิ้นงานจริงใหม่ |
| โปรแกรมตรวจ | การใช้ Mask กำหนดพื้นที่ตรวจและ Threshold แยกจุดสว่างผิดปกติ | ตำหนิของคุณแยกด้วยความสว่างไม่ได้ ต้องเลือกวิธีตรวจอื่น |
| การทดสอบความเร็ว | การทดสอบซ้ำขณะชิ้นงานหมุนในมุมต่าง ๆ | ความเร็วรางหรือการวางชิ้นงานต่าง ต้องวัดเวลาประมวลผลใหม่ |
- เตรียมตัวอย่างชิ้นงานทั้งแบบรอยกาวดีและแบบมีตำหนิ พร้อมวิดีโอจุดติดตั้งบนเครื่องจักร
- แจ้งความเร็วรางจริงและลักษณะการวางชิ้นงานบนราง
- ตกลงเกณฑ์ผ่าน/ไม่ผ่านของรอยกาวกับฝ่ายคุณภาพก่อนเริ่ม เพื่อใช้วัดผลต้นแบบ
- เผื่อเวลาทดลองแหล่งแสง มุมยิงแสง และเลนส์หลายแบบ
เทคโนโลยีที่ใช้
คำถามที่พบบ่อย
ต้นแบบนี้ตรวจรอยกาวได้ทุกจุดแล้วหรือยัง
ยังไม่ครบ ตามรายงานล่าสุด กล้องจับรอยกาวที่ปากกระป๋องได้ และเห็นรอยกาวที่รอยต่อด้านในตัวกระป๋อง แต่มุมเว้าด้านในยังเห็นไม่ชัด ต้องปรับแสงและระยะโฟกัสเพิ่ม
ตรวจทันความเร็วราง 10 ชิ้นต่อวินาทีหรือไม่
ยังไม่ได้ยืนยัน ผลทดสอบขณะกระป๋องหมุน 100 ครั้งพบว่าการตรวจขณะวิ่งเร็วยังคลาดเคลื่อน ข้อสรุปคือต้องลดขั้นตอนประมวลผลของโปรแกรมก่อนทดสอบต่อ
ทำไมต้องเปลี่ยนจากเลนส์ 8 mm เป็นเลนส์มาโคร 25 mm
เลนส์ 8 mm ในชุดทดสอบแรกมองไม่เห็นรอยกาวในส่วนโค้งเว้าด้านในกระป๋อง เลนส์มาโครโฟกัสได้ใกล้จึงเห็นรายละเอียดเล็กได้ชัดกว่า เราใช้คู่กับไฟส่องเฉพาะจุด (Spot Light) แต่เลนส์มาโครมีระยะชัดสั้น เมื่อเปลี่ยนตำแหน่งกล้องหรือไฟ ต้องปรับโฟกัสใหม่ทุกครั้ง
ถ้าต้องการระบบตรวจรอยกาวหรือบรรจุภัณฑ์แบบอื่น ต้องเตรียมอะไร
เตรียมตัวอย่างชิ้นงานทั้งแบบดีและแบบมีตำหนิ วิดีโอหรือภาพจุดติดตั้งบนเครื่องจักร ความเร็วรางจริง และเกณฑ์ผ่าน/ไม่ผ่านที่ฝ่ายคุณภาพใช้ เราใช้ข้อมูลนี้ทดสอบกล้อง เลนส์ และแสงก่อนเสนอระบบ
ราคาและระยะเวลาพัฒนาเท่าไร
ไม่มีราคามาตรฐาน งานตรวจด้วยกล้องที่ออกแบบตามชิ้นงานต้องประเมินจากหน้างานจริง ขอใบเสนอราคาได้ เราจะเสนอแผนทดสอบต้นแบบและราคาหลังดูตัวอย่างชิ้นงาน