Sistem Kamera AI untuk mendeteksi dan menghitung tutup botol plastik pada sabuk konveyor, dengan mekanisme pengklasifikasian cacat berbasis udara untuk produsen tutup plastik.
Proyek ini menggunakan kamera AI untuk memeriksa dan menghitung tutup botol air plastik pada konveyor bagi produsen tutup plastik. Kami memasang 1 LearningCam model Inspection Cam di atas konveyor untuk mendeteksi flash berlebih atau pembentukan tidak sempurna, menghitung tutup baik dan cacat, serta merancang penolakan tutup cacat dengan semburan udara. Penyesuaian model untuk warna tutup lain dan konfirmasi penyerahan sistem lengkap masih sedang berlangsung
- Industri
- Manufaktur umum
- Tahun
- 2025–2026
- lingkup pekerjaan
- Pengadaan 1 unit kamera LearningCam model Inspection Cam, Router Wi-Fi 6, IoT Gateway, dan unit Controller and Reject; pemasangan jig penahan kamera (Jig/Fixture) di atas konveyor dan pengaturan sistem di lokasi; pelatihan model AI dari gambar tutup asli pabrik; serta pengujian pada konveyor pelanggan.
Ringkasan
- Kami memasang 1 unit kamera LearningCam model Inspection Cam di atas konveyor pengangkut tutup milik produsen tutup plastik, untuk menginspeksi dan menghitung tutup botol air minum, menggantikan pemeriksaan ulang dan penghitungan oleh petugas.
- Model AI yang dilatih dari gambar tutup asli pabrik menilai setiap tutup sebagai tutup baik (OK) atau tutup cacat (NG) berdasarkan sirip berlebih dan pembentukan yang tidak sempurna, dan unit Controller and Reject dirancang untuk memisahkan tutup cacat dengan semburan udara.
- Pengguna dapat melihat gambar langsung, jumlah hitungan OK/NG, dan halaman laporan hasil inspeksi melalui peramban web di tablet atau PC, karena perangkat lunak inspeksi dan penghitungan berada di dalam kamera.
- Hasil uji di lokasi: tutup putih sekitar 398 buah per menit, terus-menerus selama 120 menit, memenuhi kriteria dalam formulir laporan uji internal. Ini belum merupakan hasil uji terima sistem pemisahan secara lengkap.
- Sedang berlangsung: tutup biru yang diuji dengan model tutup putih belum mencapai kriteria, sehingga direncanakan pelatihan model terpisah menurut warna tutup.
Permasalahan di lapangan
Tutup botol air minum yang keluar dari mesin injeksi plastik bergerak di atas konveyor, lalu diperiksa ulang dan dihitung secara manual oleh petugas. Pelanggan menginginkan kamera yang menginspeksi setiap tutup, menemukan tutup dengan sirip berlebih atau pembentukan yang tidak sempurna, segera memisahkan tutup cacat, serta menghitung jumlah tutup baik/tutup cacat untuk laporan produksi, dengan dukungan untuk tutup putih maupun tutup biru.
Apa yang kami lakukan
Kami memasang kamera LearningCam model Inspection Cam di atas konveyor. Model AI yang dilatih dari gambar tutup asli pabrik menilai setiap tutup sebagai tutup baik (OK) atau tutup cacat (NG), dan kamera dirancang untuk mengirim sinyal ke unit Controller and Reject guna memisahkan tutup cacat dari konveyor dengan semburan udara. Pengguna melihat gambar langsung, jumlah hitungan, dan laporan hasil inspeksi melalui peramban web.
- Tutup dari mesin injeksi bergerak pada sabuk konveyor
- LearningCam model Inspection CamMengambil gambar tutup secara terus-menerus
- Model AI Menentukan OK/NGSirip berlebih / pembentukan tidak sempurna
- Unit Kontrol dan PenolakanRancangan pemisahan tutup cacat dengan semburan udara
- Jumlah dan Laporan OK/NGDilihat melalui peramban web
Status saat ini
Dalam pengujian di lokasi pada Januari–Maret 2026, sistem menginspeksi dan menghitung tutup putih sekitar 398 buah per menit secara terus-menerus selama 120 menit dan memenuhi kriteria yang ditetapkan dalam formulir laporan uji internal. Tutup biru yang menggunakan model tutup putih belum mencapai kriteria. Pekerjaan masih dalam tahap penyesuaian model untuk tutup warna lain dan konfirmasi penyerahan sistem secara lengkap.
Latar belakang permasalahan
Tantangan dalam kasus ini adalah membuat kamera menginspeksi dan menghitung tutup botol air minum plastik di konveyor, menggantikan pemeriksaan ulang dan penghitungan oleh petugas. Pelanggan adalah produsen tutup plastik. Tutup yang keluar dari mesin injeksi plastik bergerak di atas konveyor pengangkut, lalu karyawan memeriksa ulang dan menghitung jumlahnya secara manual.
Cacat yang ingin dipisahkan oleh pelanggan adalah sirip berlebih dan tutup yang tidak terbentuk sempurna. Pelanggan juga membutuhkan jumlah tutup baik dan tutup cacat sebagai bahan laporan produksi, bukan sekadar membuang tutup cacat.
Apa itu sirip berlebih (Flash)?
Sirip berlebih adalah lapisan tipis plastik yang meluap di sepanjang garis sambungan cetakan selama pencetakan injeksi. Dalam kasus ini, tutup dengan sirip berlebih atau pembentukan yang tidak sempurna dihitung sebagai tutup cacat (NG).
Persyaratan dan batasan
Sistem harus menginspeksi tutup yang melewati konveyor dan mendukung tutup lebih dari satu warna. Persyaratan utama sistem adalah sebagai berikut.
- Menginspeksi setiap tutup yang melewati konveyor dan menemukan tutup dengan sirip berlebih atau pembentukan yang tidak sempurna
- Memisahkan tutup cacat dari konveyor segera setelah terdeteksi
- Mendukung tutup putih maupun tutup biru
- Menghitung jumlah tutup baik (OK) dan tutup cacat (NG) untuk laporan produksi
- Melihat gambar langsung dan jumlah hitungan, serta mengatur sistem melalui peramban web di tablet atau PC
Bagaimana sistem ini menginspeksi dan menghitung tutup di konveyor, dan bagaimana pemisahan tutup cacat dirancang?
Sistem ini menggunakan kamera LearningCam model Inspection Cam di atas konveyor. Kamera mengambil gambar tutup secara terus-menerus, menggunakan model AI untuk menilai apakah setiap tutup merupakan tutup baik atau tutup cacat, lalu menghitung jumlahnya. Menurut rancangan, saat tutup cacat ditemukan, kamera mengirim sinyal ke unit Controller and Reject (unit kontrol dan pemisahan) untuk menyemburkan udara dan mendorong tutup tersebut keluar dari konveyor.
- 1
Tutup melewati kamera di atas konveyor
Tutup yang keluar dari mesin injeksi bergerak di atas konveyor pengangkut, melewati bagian bawah kamera LearningCam model Inspection Cam yang dipasang dengan jig penahan kamera (Jig/Fixture) di atas konveyor.
- 2
Model AI menilai OK atau NG
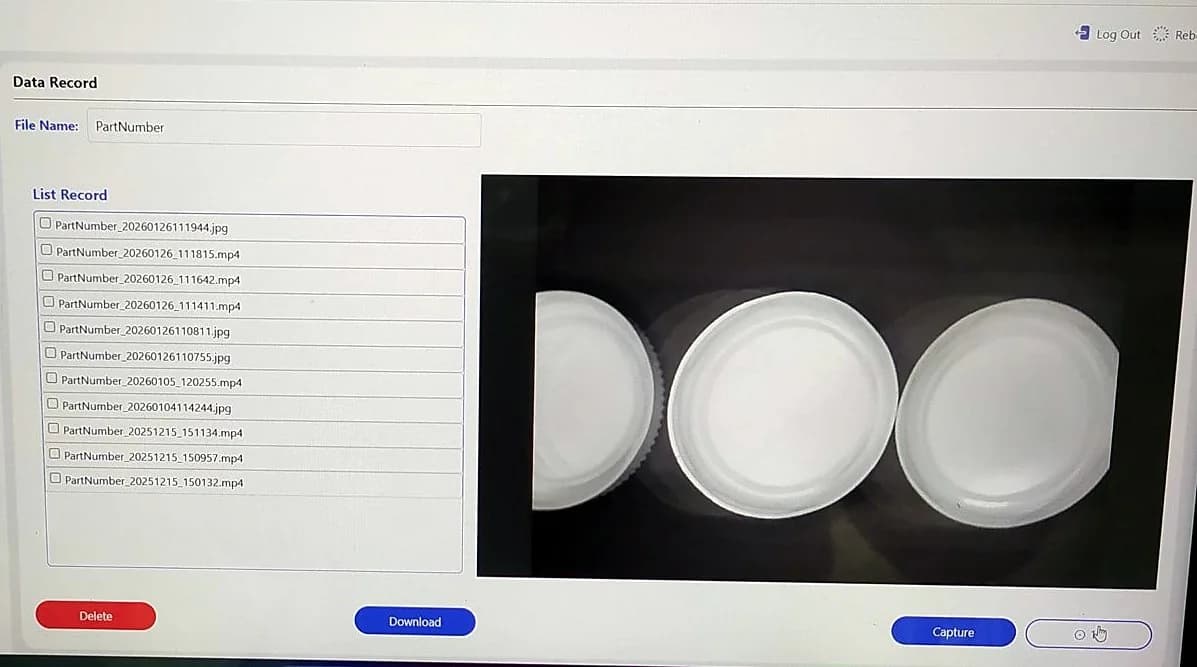
Kamera mengambil gambar secara terus-menerus. Model AI yang dilatih dari gambar tutup asli pabrik memeriksa apakah setiap tutup memiliki sirip berlebih atau pembentukan yang tidak sempurna, lalu menilainya sebagai tutup baik (OK) atau tutup cacat (NG).
- 3
Mekanisme Pengklasifikasian Cacat Berbasis Udara
Menurut rancangan, saat tutup cacat ditemukan, kamera mengirim sinyal ke unit Controller and Reject agar katup solenoid (katup listrik untuk membuka dan menutup aliran udara) menyemburkan udara dan mendorong tutup tersebut keluar. Tutup baik terus bergerak seperti biasa.
- 4
Menghitung jumlah dan menampilkan hasil
Perangkat lunak di dalam kamera menampilkan gambar langsung beserta jumlah hitungan OK/NG. Pengguna membuka peramban web di tablet, layar, atau PC, lalu memasukkan nomor IP (alamat kamera dalam jaringan) melalui Router Wi-Fi 6 dan IoT Gateway (perangkat yang menghubungkan peralatan di lokasi ke jaringan).
- 5
Melihat laporan hasil inspeksi
Bagian produksi membuka halaman laporan hasil inspeksi (Inference Report) untuk merangkum hasil menurut periode waktu dan menurut model, serta dapat memulai atau menghentikan inspeksi dari kantor produksi melalui jaringan.
Kami memilih kamera dengan perangkat lunak inspeksi dan penghitungan di dalamnya, sehingga pengguna dapat melihat hasil melalui peramban web tanpa perlu memasang komputer di samping lini. Kami melatih model dari gambar tutup asli pabrik karena cacat yang harus dideteksi adalah cacat yang timbul dari proses pencetakan injeksi di pabrik ini.
Hasil serah terima
Kami menyediakan peralatan, memasang sistem pada konveyor pelanggan, dan melatih model AI untuk tutup putih. Item dalam lingkup pekerjaan adalah sebagai berikut.
- 1 unit kamera LearningCam model Inspection Cam dengan perangkat lunak bawaan yang menampilkan gambar langsung dan jumlah hitungan OK/NG
- Unit Controller and Reject dengan katup solenoid untuk memisahkan tutup cacat dengan semburan udara
- Router Wi-Fi 6 dan IoT Gateway untuk menghubungkan kamera dengan tablet atau PC di pabrik
- Pekerjaan pemasangan jig penahan kamera (Jig/Fixture) di atas konveyor dan pengaturan sistem di lokasi
- Model AI untuk inspeksi cacat tutup yang dilatih dari gambar tutup asli pabrik
- Halaman laporan hasil inspeksi (Inference Report) untuk melihat hasil menurut periode waktu dan menurut model
Hasil yang dapat dikonfirmasi dari pengujian di lokasi
Dalam pengujian di lokasi pada Januari–Maret 2026, kamera LearningCam model Inspection Cam menginspeksi dan menghitung tutup putih sekitar 398 buah per menit, terus-menerus selama 120 menit, dan memenuhi kriteria yang ditetapkan dalam formulir laporan uji internal. Hasil ini merupakan pengujian inspeksi dan penghitungan, belum merupakan hasil uji terima sistem pemisahan secara lengkap.
Tutup biru yang diuji dengan model tutup putih belum mencapai kriteria, sehingga direncanakan pelatihan model terpisah menurut warna tutup. Pekerjaan masih dalam tahap penyesuaian model untuk tutup warna lain dan konfirmasi penyerahan sistem secara lengkap.
Selama pengujian, sinyal Wi-Fi yang lemah membuat gambar langsung yang dibuka dari kantor produksi tersendat, sedangkan perintah mulai atau berhenti dan jumlah hitungan tetap dapat digunakan.
Pelajaran yang kita dapatkan
Pekerjaan ini memberikan prinsip berikut untuk inspeksi benda kerja injeksi plastik dengan kamera AI.
- Model hanya berlaku untuk karakteristik benda kerja yang digunakan saat pelatihan. Dalam pekerjaan ini, model yang dilatih dari tutup putih belum mencapai kriteria saat digunakan pada tutup biru, sehingga warna atau tipe tutup baru harus diperlakukan sebagai pekerjaan pelatihan model dan pengujian putaran baru.
- Pastikan hasil inspeksi secara terpisah dari hasil pemisahan. Inspeksi dan penghitungan tutup dapat memenuhi kriteria lebih dahulu, tetapi unit pemisahan dengan udara memerlukan uji terima tersendiri, karena hasilnya bergantung pada penilaian model dan juga mekanisme semburan udara.
- Fungsi utama sebaiknya tidak bergantung pada gambar langsung. Dalam pekerjaan ini, sinyal Wi-Fi yang lemah membuat gambar langsung tersendat, tetapi perintah mulai atau berhenti dan jumlah hitungan tetap dapat digunakan, sehingga sinyal di titik pemantauan sebaiknya disurvei sebelum pemasangan.
Bagaimana menerapkan pendekatan ini pada lini injeksi plastik Anda?
Jika lini Anda memproduksi tutup atau benda kerja injeksi plastik berukuran kecil yang bergerak di atas konveyor, Anda dapat menggunakan pendekatan yang sama dengan kasus ini, yaitu kamera di atas konveyor, model yang dilatih dari benda kerja asli, jumlah hitungan OK/NG, dan rancangan unit pemisahan dengan semburan udara. Yang perlu disesuaikan adalah model untuk setiap warna atau tipe benda kerja, serta posisi pemasangan kamera dan nosel udara.
Bagian yang dapat digunakan kembali dan bagian yang perlu disesuaikan
| Bagian sistem | Dapat digunakan kembali | Perlu disesuaikan ketika |
|---|---|---|
| Kamera dan pemasangan | Kamera LearningCam model Inspection Cam di atas konveyor, dengan jig penahan kamera | Jika konveyor atau ukuran benda kerja berbeda dari kasus ini, jig penahan dan sudut kamera harus dirancang ulang |
| Model AI | Metode pelatihan model dari gambar benda kerja asli pabrik | Jika benda kerja berbeda warna, berbeda tipe, atau memiliki jenis cacat lain, gambar harus dikumpulkan, model dilatih secara terpisah, dan pengujian dilakukan ulang |
| Penghitungan dan pelaporan | Jumlah hitungan OK/NG dan halaman laporan hasil inspeksi | Jika jumlah hitungan perlu dikirim ke sistem lain di pabrik, pekerjaan integrasi tambahan harus dievaluasi |
| Pemisahan | Rancangan unit Controller and Reject yang menyemburkan udara dengan katup solenoid (masih menunggu hasil uji terima dalam kasus ini) | Dalam setiap kasus, unit pemisahan harus menjalani uji terima tersendiri. Jika benda kerja memiliki bentuk atau berat yang berbeda dari tutup, tekanan udara dan posisi nosel harus diuji ulang |
| Jaringan | Router Wi-Fi 6 dan IoT Gateway | Jika titik pemantauan berada jauh dari lini, sinyal harus disurvei terlebih dahulu |
- Siapkan benda kerja baik dan benda kerja dengan cacat asli untuk setiap warna atau tipe, agar tim dapat mengambil gambarnya untuk melatih model.
- Sepakati kriteria penerimaan sebelum pengujian, mencakup kecepatan konveyor, durasi pengujian, dan metode pengukuran, dengan melihat tingkat deteksi tutup cacat dan tingkat tutup baik yang keliru dibuang secara terpisah, bukan hanya akurasi keseluruhan.
- Mulailah dari warna atau tipe yang paling banyak diproduksi. Setelah memenuhi kriteria, barulah tambahkan model untuk warna lain.
- Lakukan pengujian di bawah pencahayaan nyata di lokasi, dan pasang kamera agar sudut gambar tetap stabil.
Baca selengkapnya
- LearningCam: kamera Edge AI dengan pemrosesan di dalam perangkat
- Layanan pengembangan sistem khusus
- Layanan pemasangan sistem di lokasi kerja
- Studi kasus mesin prototipe inspeksi tutup botol plastik dengan konveyor
- Studi kasus inspeksi kemasan di industri FMCG
- Artikel: Bagaimana Vision Inspection dengan AI membantu pengendalian kualitas
- Artikel: Menghitung benda kerja dengan kamera AI
Teknologi yang digunakan
Pertanyaan yang Sering Diajukan
Jenis cacat tutup apa saja yang dapat diinspeksi oleh sistem ini?
Dalam kasus ini, sistem menginspeksi tutup dengan sirip berlebih dan tutup yang tidak terbentuk sempurna, yaitu cacat yang benar-benar ditemukan pabrik dari proses pencetakan injeksi. Jika ingin menginspeksi jenis cacat lain, terlebih dahulu harus dikumpulkan contoh gambar cacat tersebut dan dilakukan pelatihan tambahan pada model.
Jika warna tutup berubah, apakah model yang sama masih dapat digunakan?
Sebaiknya tidak digunakan tanpa pengujian. Dalam kasus ini, tutup biru yang diuji dengan model tutup putih belum mencapai kriteria, sehingga direncanakan pelatihan model terpisah menurut warna tutup. Sebaiknya sediakan waktu dan anggaran untuk pelatihan model sesuai warna atau tipe tutup yang benar-benar diproduksi.
Apakah perlu memasang komputer di samping lini?
Tidak perlu untuk inspeksi dan penghitungan. Perangkat lunak berada di dalam kamera, dan pengguna membukanya melalui peramban web di tablet, layar, atau PC dengan memasukkan IP kamera. Adapun perangkat jaringan perlu dievaluasi sesuai kondisi di lokasi.
Apakah sistem ini sudah lulus pengujian di lokasi?
Sudah lulus untuk inspeksi dan penghitungan tutup putih. Laporan uji internal mencatat kinerja sekitar 398 buah per menit, terus-menerus selama 120 menit, dan memenuhi kriteria yang ditetapkan. Adapun tutup biru dan uji terima sistem pemisahan secara lengkap masih dalam proses.
Berapa harga dan durasi instalasinya?
Tidak ada harga tetap. Harga kamera LearningCam dapat dilihat di halaman produk, sedangkan unit pemisahan, pekerjaan pemasangan, dan pelatihan model bergantung pada karakteristik konveyor, jenis tutup, jumlah warna, dan cacat yang perlu diinspeksi. Hubungi kami untuk meminta penawaran harga.