ชุดควบคุมและซอฟต์แวร์สอนท่าสำหรับต้นแบบแขนกล SCARA 4 แกน งานหยิบวางในโรงงาน โครงการทุนภาครัฐในไทย
หน่วยงาน: สถาบันไทย-เยอรมัน (TGI)
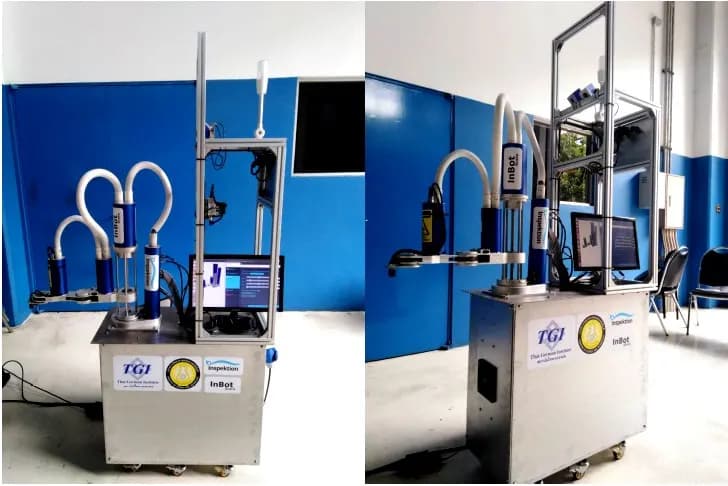
เราพัฒนาชุดควบคุมและซอฟต์แวร์สำหรับต้นแบบแขนกล SCARA 4 แกน ที่ให้ผู้ใช้สอนท่าหยิบวางทีละข้อต่อผ่านหน้าจอ และทดลองเดินในโมเดล 3 มิติก่อนสั่งแขนกลจริง งานนี้อยู่ในโครงการพัฒนาสินค้าเทคโนโลยีปี 2561 ที่ได้ทุนภาครัฐ เราส่งมอบต้นแบบ 1 ชุด และต้นแบบเข้ารับการตรวจประเมินของโครงการเมื่อ 15 มีนาคม 2562
- อุตสาหกรรม
- ราชการ
- ปี
- 2561–2562
- ขอบเขตงาน
- ออกแบบ สร้าง และทดสอบต้นแบบแขนกล SCARA 4 แกน 1 ชุด (รับชิ้นงานหนักไม่เกิน 1 กิโลกรัม ทำงานในรัศมีไม่น้อยกว่า 400 มิลลิเมตร) พร้อมตู้ควบคุม NVIDIA TX1 ซอฟต์แวร์สอนท่า และโมเดลจำลอง 3 มิติ จัดทำรายงานความก้าวหน้า รายงานฉบับสมบูรณ์ คู่มือการใช้งานและบำรุงรักษา และถ่ายทอดวิธีใช้งานให้บริษัทเอกชนที่ร่วมโครงการ
- ระยะเวลา
- 8 เดือนตามสัญญา (30 มีนาคม – 30 พฤศจิกายน 2561)
สรุปสั้น
- เราพัฒนาชุดควบคุมและซอฟต์แวร์สำหรับต้นแบบแขนกล SCARA 4 แกน 1 ชุด ในโครงการพัฒนาสินค้าเทคโนโลยีปี 2561 ที่ได้ทุนภาครัฐ
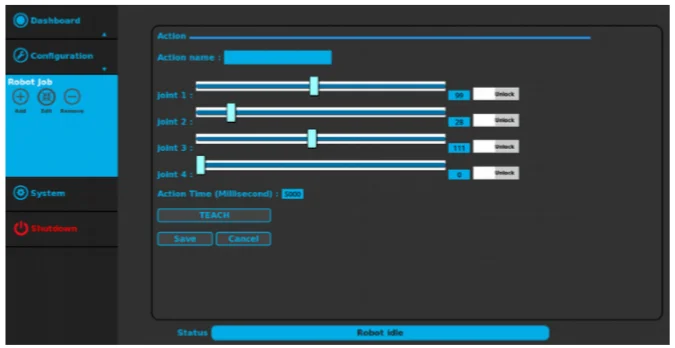
- ผู้ใช้สอนท่าในหน้า Robot Job โดยเลื่อนข้อต่อทีละแกน กำหนดเวลาของท่า แล้วกด TEACH และทดลองเดินในโมเดล 3 มิติก่อนสั่งแขนกลจริง
- แบบตรวจประเมินวันที่ 15 มีนาคม 2562 บันทึกว่าเครื่องประกอบครบ ทดสอบตามฟังก์ชันที่กำหนดได้ และมีระบบป้องกันอันตราย พร้อมข้อเสนอให้แก้เรื่องกราวด์และสัญญาณไฟแล้วทดสอบใหม่
- ส่วนที่เราสร้างและแสดงผลได้คือหน้าสอนท่าและโมเดล 3 มิติ ส่วนโหมด AI เรียนรู้การหยิบจับ การรองรับ ROS และการเก็บประวัติบน Cloud Server เป็นเป้าหมายตามข้อกำหนดของโครงการ
- เราทดสอบโปรแกรมแขนกลต้นแบบร่วมกับเครื่องปั๊มเหล็กที่โรงงานของบริษัทเอกชนที่ร่วมโครงการ ขั้นต่อจากต้นแบบคือทดสอบหยิบชิ้นงานจริงจากเครื่องจักรในสายการผลิต
โจทย์หน้างาน
แขนกลนำเข้าต้องให้ผู้เชี่ยวชาญตั้งโปรแกรม และชุดควบคุมมักผูกกับมอเตอร์ยี่ห้อเดียว ราคาเครื่องและค่าซ่อมจึงสูงเกินกำลังของโรงงานขนาดกลางและเล็ก (SMEs) โครงการต้องการชุดควบคุมแขนกลที่พัฒนาในประเทศ ซึ่งช่างเทคนิค ช่างไฟฟ้า หรือพนักงานที่ใช้คอมพิวเตอร์ขั้นพื้นฐานตั้งค่าและสั่งงานเองได้
สิ่งที่เราทำ
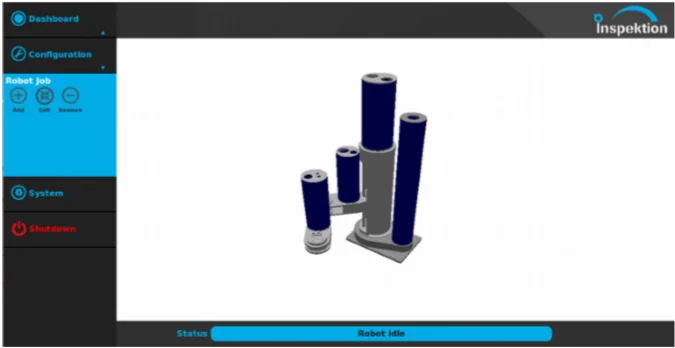
เราออกแบบและสร้างต้นแบบแขนกล SCARA 4 แกน (แขนกลที่เคลื่อนในแนวราบ เหมาะกับงานหยิบวาง) 1 ชุด พร้อมตู้ควบคุมที่ใช้บอร์ดประมวลผล NVIDIA TX1 และซอฟต์แวร์ควบคุม ผู้ใช้สร้างลำดับงานในหน้า Robot Job เลื่อนข้อต่อทีละแกน แล้วกด TEACH เพื่อบันทึกท่า จากนั้นทดลองเดินลำดับท่าในโมเดล 3 มิติ (Simulation) ก่อนสั่งแขนกลจริง
ผลลัพธ์
เราปิดโครงการตามสัญญา ส่งมอบต้นแบบ 1 ชุด พร้อมรายงานฉบับสมบูรณ์และคู่มือการใช้งานและบำรุงรักษา แบบตรวจประเมินวันที่ 15 มีนาคม 2562 บันทึกว่าเครื่องประกอบครบ ทดสอบตามฟังก์ชันที่กำหนดได้ และมีระบบป้องกันอันตราย พร้อมข้อเสนอให้แก้ปัญหาเรื่องกราวด์และสัญญาณไฟแล้วนำมาทดสอบใหม่ ขั้นต่อจากต้นแบบคือทดสอบหยิบชิ้นงานจริงจากเครื่องจักรในสายการผลิต
ที่มาของโจทย์
โจทย์ของเคสนี้คือชุดควบคุมแขนกลที่พัฒนาในประเทศ และให้คนในโรงงานตั้งค่าเองได้โดยไม่ต้องเขียนโปรแกรม แขนกลนำเข้าต้องให้ผู้เชี่ยวชาญตั้งโปรแกรม และชุดควบคุมมักผูกกับมอเตอร์ยี่ห้อเดียว ราคาเครื่องและค่าซ่อมจึงสูงเกินกำลังของโรงงานขนาดกลางและเล็ก (SMEs)
งานนี้อยู่ในโครงการพัฒนาสินค้าเทคโนโลยีปี 2561 ที่สำนักส่งเสริมและถ่ายทอดเทคโนโลยี สำนักงานปลัดกระทรวงวิทยาศาสตร์และเทคโนโลยี ให้ทุน และดำเนินร่วมกับสถาบันภาครัฐ บริษัทเอกชนรายหนึ่งร่วมลงทุนในฐานะผู้ใช้ต้นแบบ ระยะเวลาตามสัญญาคือ 8 เดือน ตั้งแต่ 30 มีนาคม ถึง 30 พฤศจิกายน 2561
ข้อกำหนดและข้อจำกัด
ต้นแบบต้องเป็นแขนกลหยิบวางขนาดเล็กที่ผู้ใช้ทั่วไปตั้งค่าได้ และต้องปลอดภัยต่อคนรอบเครื่อง ข้อกำหนดและข้อจำกัดหลักมีดังนี้
- แขนกลชนิด SCARA 4 แกน 1 ชุด รับชิ้นงานหนักไม่เกิน 1 กิโลกรัม และทำงานในรัศมีไม่น้อยกว่า 400 มิลลิเมตร
- ช่างเทคนิค ช่างไฟฟ้า หรือพนักงานที่ใช้คอมพิวเตอร์ขั้นพื้นฐาน ต้องตั้งค่าและสั่งงานได้ผ่านหน้าจอ
- แขนกลหมุนเร็วและแรง จึงต้องมีปุ่มหยุดฉุกเฉิน (Emergency Stop) กั้นพื้นที่ และติดป้ายเตือนรอบรัศมีการทำงาน
- แหล่งจ่ายไฟต้องจ่ายกระแสได้พอ ไม่เช่นนั้นแขนกลจะทำงานได้ไม่เต็มที่
- ข้อกำหนดของโครงการยังรวมโหมด AI เรียนรู้การหยิบจับชิ้นงานที่ขนาด รูปร่าง และน้ำหนักใกล้เคียงกัน การรองรับ ROS (Robot Operating System ชุดซอฟต์แวร์กลางสำหรับพัฒนาหุ่นยนต์) การตั้งค่าและสั่งงานจากคอมพิวเตอร์ในเครือข่าย LAN และการเก็บประวัติสถานะบน Cloud Server
ทำไมให้ผู้ใช้สอนท่าผ่านหน้าจอ และทดลองในโมเดล 3 มิติก่อนเดินเครื่องจริง
เราเลือกการสอนท่าผ่านหน้าจอ เพราะผู้ใช้เป้าหมายของโครงการคือช่างและพนักงานที่ไม่ได้เขียนโปรแกรมหุ่นยนต์ และเลือกให้ทดลองในโมเดล 3 มิติก่อน เพราะแขนกลหมุนเร็วและแรง ผู้ใช้จึงควรพบท่าที่ผิดในระบบจำลองก่อนแขนกลจริงเคลื่อนที่
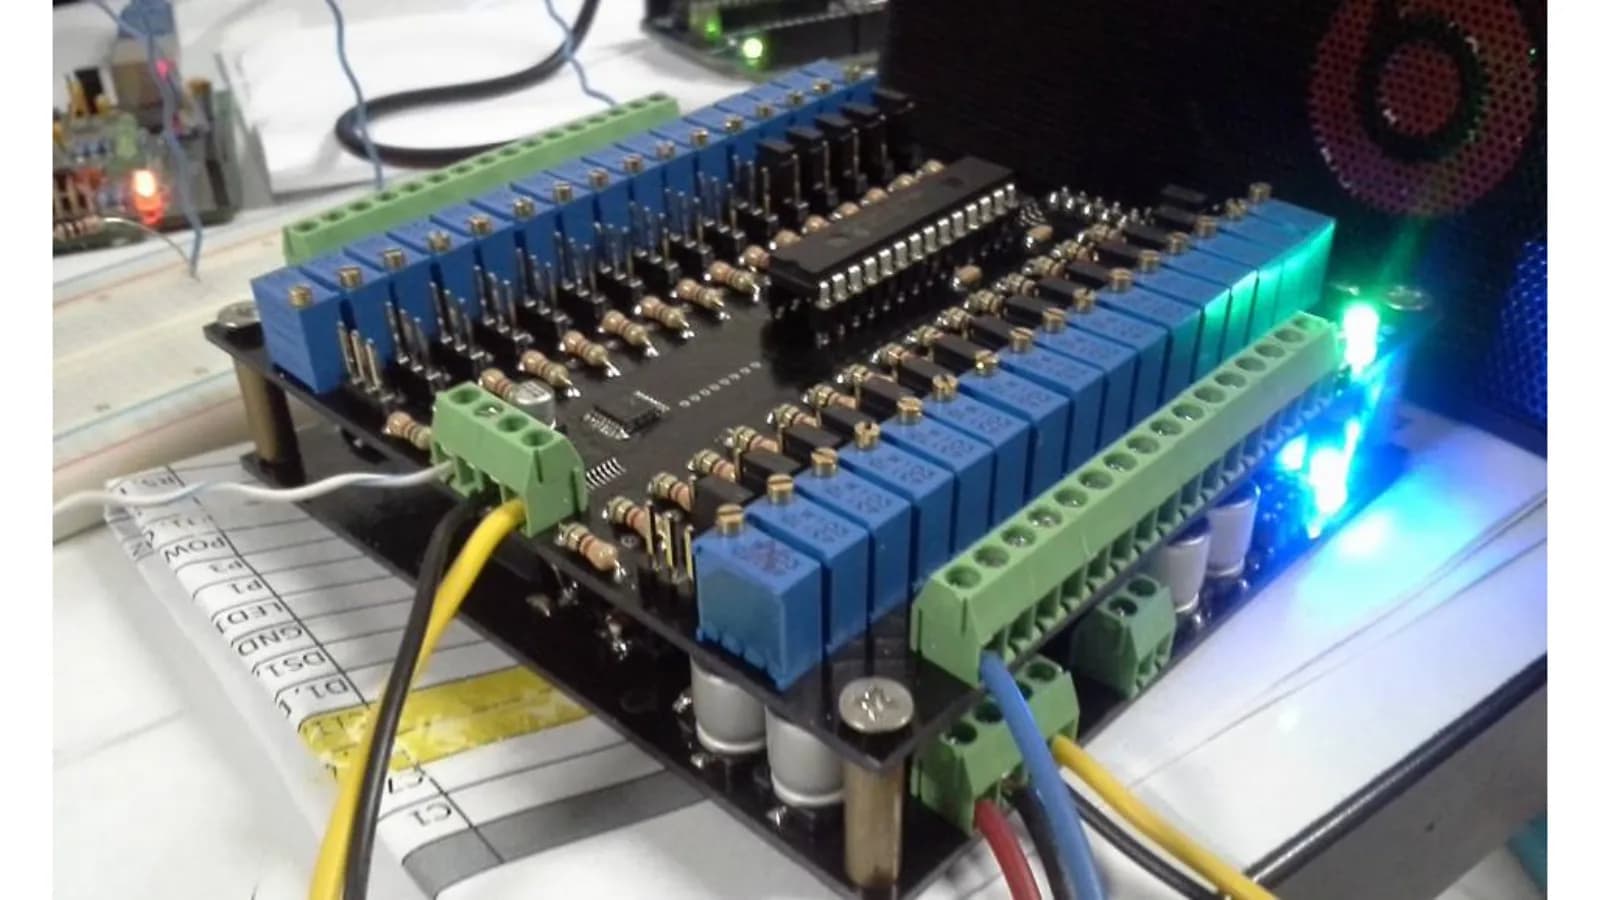
ตู้ควบคุมใช้บอร์ดประมวลผล NVIDIA TX1 สั่งชุดขับมอเตอร์ผ่าน UART (ช่องสื่อสารข้อมูลแบบอนุกรมระหว่างบอร์ดควบคุมกับชุดขับมอเตอร์) ขั้นตอนใช้งานตามคู่มือมีดังนี้
- 1
ติดตั้งชุดควบคุมเข้ากับแขนกล
ต่อตู้ควบคุมเข้ากับชุดขับมอเตอร์ของแขนกลตามคู่มือการใช้งาน
- 2
โหลดโมเดล 3 มิติของแขนกล
เปิดโปรแกรมแล้วอัปโหลดแบบ (Drawing) ของแขนกลเข้าระบบ หน้าจอจะแสดงโมเดล 3 มิติที่ใช้เป็นระบบจำลอง
- 3
สร้างงานหุ่นยนต์และสอนท่า
ในเมนู Robot Job ผู้ใช้เพิ่ม แก้ไข หรือลบงานได้ แต่ละท่าตั้งชื่อ เลื่อนแถบตำแหน่งข้อต่อทีละแกน กำหนดเวลาของท่าเป็นมิลลิวินาที แล้วกด TEACH เพื่อบันทึก
- 4
ทดลองเดินในระบบจำลอง
สั่งให้โมเดล 3 มิติเคลื่อนตามลำดับท่าที่สอนไว้ เพื่อตรวจว่าท่าถูกต้องก่อนให้แขนกลจริงเคลื่อนที่
- 5
สั่งแขนกลจริงทำงาน
เมื่อลำดับท่าในระบบจำลองถูกต้อง ผู้ใช้จึงสั่งให้แขนกลทำงานตามลำดับเดียวกัน
แขนกล SCARA และการสอนท่า (Teach) คืออะไร
แขนกล SCARA คือแขนกลที่ข้อต่อหลักหมุนในแนวราบและมีแกนขึ้นลงที่ปลายแขน เหมาะกับงานหยิบวางชิ้นงานบนโต๊ะหรือสายพาน การสอนท่าคือการพาแขนกลไปยังตำแหน่งที่ต้องการแล้วบันทึกเป็นขั้น ให้แขนกลทำซ้ำตามลำดับ แทนการเขียนโปรแกรมด้วยคำสั่ง
สิ่งที่ส่งมอบ
เราส่งมอบต้นแบบแขนกล SCARA 4 แกน 1 ชุด พร้อมตู้ควบคุม ซอฟต์แวร์ และเอกสารของโครงการ รายการที่ส่งมอบมีดังนี้
- ต้นแบบแขนกลพร้อมตู้ควบคุมที่ใช้บอร์ดประมวลผล NVIDIA TX1
- ซอฟต์แวร์ควบคุมที่มีเมนู Dashboard, Configuration และ Robot Job พร้อมหน้าสอนท่าและโมเดล 3 มิติ
- รายงานความก้าวหน้าและรายงานฉบับสมบูรณ์
- คู่มือการใช้งานและบำรุงรักษา
- การถ่ายทอดวิธีใช้งานให้บริษัทเอกชนที่ร่วมโครงการ
ผลตรวจประเมินและผลทดสอบของต้นแบบ
แบบตรวจประเมินของโครงการวันที่ 15 มีนาคม 2562 บันทึกว่าต้นแบบประกอบชิ้นส่วนครบ ทดสอบการทำงานตามฟังก์ชันที่กำหนดได้ และมีระบบป้องกันอันตราย แบบตรวจเดียวกันเสนอให้แก้ปัญหาเรื่องกราวด์และสัญญาณไฟ แล้วนำมาทดสอบใหม่
ระหว่างโครงการ เราทดสอบโปรแกรมแขนกลร่วมกับเครื่องปั๊มเหล็กที่โรงงานของบริษัทเอกชนที่ร่วมโครงการ และสาธิตการทำงานให้ทีมของสถาบันที่ร่วมดำเนินโครงการ เราปิดโครงการตามสัญญา ขั้นต่อจากต้นแบบคือทดสอบหยิบชิ้นงานจริงจากเครื่องจักรในสายการผลิต
ส่วนที่ยังเป็นเป้าหมายตามข้อกำหนด
โหมด AI เรียนรู้การหยิบจับ การรองรับ ROS และการเก็บประวัติบน Cloud Server อยู่ในข้อกำหนดของโครงการ ส่วนที่เราสร้างและแสดงผลได้คือหน้าสอนท่าและโมเดล 3 มิติ ส่วน 3 ส่วนข้างต้นต้องทดสอบผลก่อนนำไปใช้งาน
สิ่งที่เราเรียนรู้
งานนี้ให้หลักการ 3 ข้อสำหรับงานพัฒนาต้นแบบแขนกลและชุดควบคุม
- ต้องเขียนวิธีทดสอบของทุกฟังก์ชันไว้ตั้งแต่ข้อกำหนด เกณฑ์ตรวจรับของงานนี้ครอบคลุมกำลังไฟฟ้า รัศมีการทำงาน และปุ่มหยุดฉุกเฉิน แต่ไม่ครอบคลุมโหมด AI, ROS และ Cloud Server เมื่อทุกฟังก์ชันมีวิธีทดสอบตั้งแต่ต้น ทุกฝ่ายจะแยกเป้าหมายออกจากผลที่ทดสอบแล้วได้ตรงกัน
- ระบบไฟฟ้าของต้นแบบต้องตรวจกับหน้างานจริงตั้งแต่ระยะแรก ข้อเสนอเรื่องกราวด์และสัญญาณไฟในวันตรวจประเมินแสดงว่าการสาธิตอย่างเดียวยังไม่พอ ต้องทดสอบกับเครื่องจักรที่แขนกลจะทำงานร่วมด้วย
- แขนกลที่หมุนเร็วและแรงควรผ่านระบบจำลองก่อนเคลื่อนที่จริงทุกครั้ง และต้องมีปุ่มหยุดฉุกเฉินกับการกั้นพื้นที่ตั้งแต่วันแรกของการทดสอบ
นำแนวทางนี้ไปใช้กับโรงงานของคุณได้อย่างไร
ถ้าโรงงานของคุณมีงานหยิบวางชิ้นงานน้ำหนักเบาซ้ำ ๆ และต้องการให้ช่างปรับท่าเองได้ คุณใช้แนวทางเดียวกับเคสนี้ได้ คือสอนท่าผ่านหน้าจอและทดลองในระบบจำลองก่อนเดินเครื่องจริง ส่วนที่ต้องปรับคือขนาดงาน ชนิดแขนกล และการเชื่อมกับเครื่องจักรของคุณ
ส่วนที่ใช้ซ้ำได้ และส่วนที่ต้องปรับ
| ส่วนของระบบ | ใช้ซ้ำได้ | ต้องปรับเมื่อ |
|---|---|---|
| การสอนท่า | หน้า Robot Job ที่เลื่อนข้อต่อทีละแกนแล้วกด TEACH | แขนกลของคุณมีจำนวนแกนหรือชนิดต่างจาก SCARA 4 แกน ต้องปรับหน้าตั้งค่าข้อต่อ |
| ระบบจำลอง | โมเดล 3 มิติที่สร้างจากแบบ (Drawing) ของแขนกล | ต้องใช้แบบของแขนกลตัวจริงที่โรงงานของคุณใช้ |
| ชุดควบคุม | แนวทางแยกบอร์ดประมวลผลออกจากชุดขับมอเตอร์ และสื่อสารผ่าน UART | ชุดขับมอเตอร์ของคุณใช้ช่องสื่อสารอื่น ต้องตรวจก่อนว่าสั่งงานผ่านช่องทางใด |
| ขนาดงาน | ชิ้นงานหนักไม่เกิน 1 กิโลกรัม รัศมีไม่น้อยกว่า 400 มิลลิเมตร | ชิ้นงานหนักกว่าหรือต้องการรัศมีกว้างกว่า ต้องประเมินกลไกและมอเตอร์ใหม่ |
| การทำงานร่วมกับเครื่องจักร | เคยทดสอบโปรแกรมร่วมกับเครื่องปั๊มเหล็กแล้ว แต่ยังมีข้อเสนอให้แก้กราวด์และสัญญาณไฟ และยังไม่ได้หยิบชิ้นงานจริง | ต้องทดสอบกราวด์ สัญญาณ และการหยิบชิ้นงานจริงกับเครื่องจักรของคุณก่อนใช้ในสายการผลิต |
- เตรียมขนาด รูปร่าง และน้ำหนักของชิ้นงาน รวมถึงระยะที่แขนกลต้องเอื้อมถึง
- ระบุเครื่องจักรที่แขนกลต้องทำงานร่วม และสัญญาณที่ต้องรับส่งระหว่างกัน
- วางพื้นที่กั้นรอบรัศมีการทำงาน ตำแหน่งปุ่มหยุดฉุกเฉิน และแหล่งจ่ายไฟที่จ่ายกระแสได้พอ
- เตรียมมอเตอร์สำรองและรอบตรวจระบบไฟฟ้าตามคู่มือ เพื่อลดเวลาหยุดเครื่อง
เทคโนโลยีที่ใช้
คำถามที่พบบ่อย
แขนกลนี้เรียนรู้ท่าหยิบจับด้วยตนเองได้จริงหรือไม่
ส่วนที่ยืนยันได้คือการสอนท่าผ่านหน้าจอ ผู้ใช้เลื่อนข้อต่อทีละแกนแล้วกด TEACH เพื่อบันทึกเป็นลำดับงาน ส่วนโหมด AI ที่เรียนรู้การหยิบจับชิ้นงานที่ขนาด รูปร่าง และน้ำหนักใกล้เคียงกัน เป็นเป้าหมายตามข้อกำหนดของโครงการ ซึ่งต้องทดสอบผลก่อนนำไปใช้งาน
ต้องเตรียมอะไรด้านความปลอดภัยรอบแขนกล
แขนกลหมุนเร็วและแรง จึงต้องมีปุ่มหยุดฉุกเฉิน (Emergency Stop) กั้นพื้นที่ และติดป้ายเตือนรอบรัศมีการทำงาน แหล่งจ่ายไฟต้องจ่ายกระแสได้พอ และควรทดลองเดินลำดับท่าในโมเดล 3 มิติก่อนให้แขนกลจริงเคลื่อนที่
แขนกลรับน้ำหนักและทำงานได้ไกลแค่ไหน
ต้นแบบเป็นแขนกล SCARA 4 แกน รับชิ้นงานหนักไม่เกิน 1 กิโลกรัม และทำงานในรัศมีไม่น้อยกว่า 400 มิลลิเมตร ถ้าชิ้นงานของคุณหนักกว่านี้หรือต้องเอื้อมไกลกว่านี้ ต้องประเมินกลไกและมอเตอร์ใหม่
ใครให้ทุนโครงการนี้ และเป็นงานแบบไหน
งานนี้อยู่ในโครงการพัฒนาสินค้าเทคโนโลยีปี 2561 ที่สำนักส่งเสริมและถ่ายทอดเทคโนโลยี สำนักงานปลัดกระทรวงวิทยาศาสตร์และเทคโนโลยี ให้ทุน และดำเนินร่วมกับสถาบันภาครัฐ เป็นงานพัฒนาต้นแบบตามสัญญา ระยะเวลา 8 เดือน และมีการตรวจประเมินผลเมื่อ 15 มีนาคม 2562
ถ้าต้องการชุดควบคุมแขนกลสำหรับงานในโรงงาน ต้องเตรียมข้อมูลอะไร
เตรียมขนาด รูปร่าง และน้ำหนักของชิ้นงาน ระยะที่แขนกลต้องเอื้อมถึง และเครื่องจักรที่ต้องทำงานร่วม เราจะสำรวจหน้างานก่อน แล้วจึงเสนอแนวทางและใบเสนอราคา