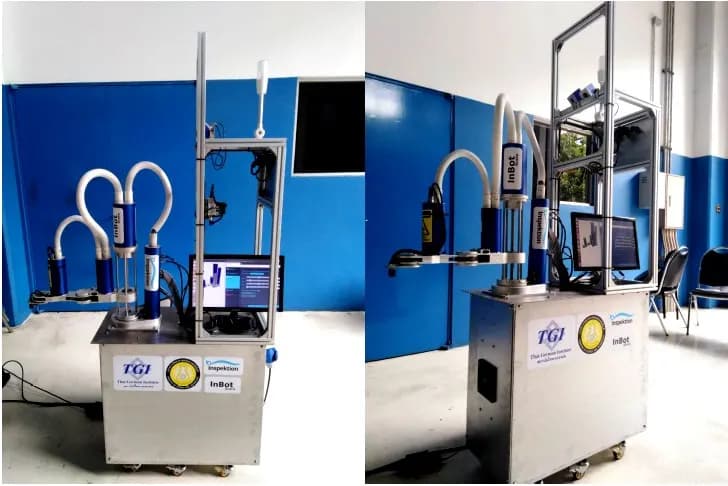
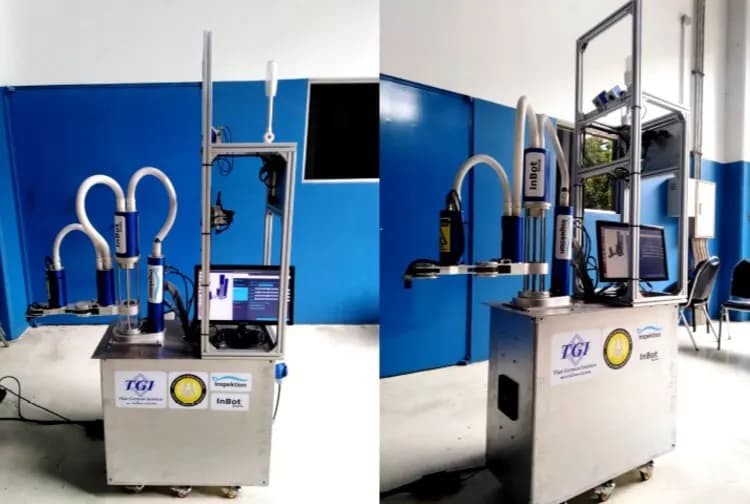
เครื่องต้นแบบทดสอบชุดกล้อง เลนส์ และไฟส่องสำหรับงาน Machine Vision (MVDeep) ในโครงการภาครัฐของไทย
หน่วยงาน: สถาบันไทย-เยอรมัน (TGI)
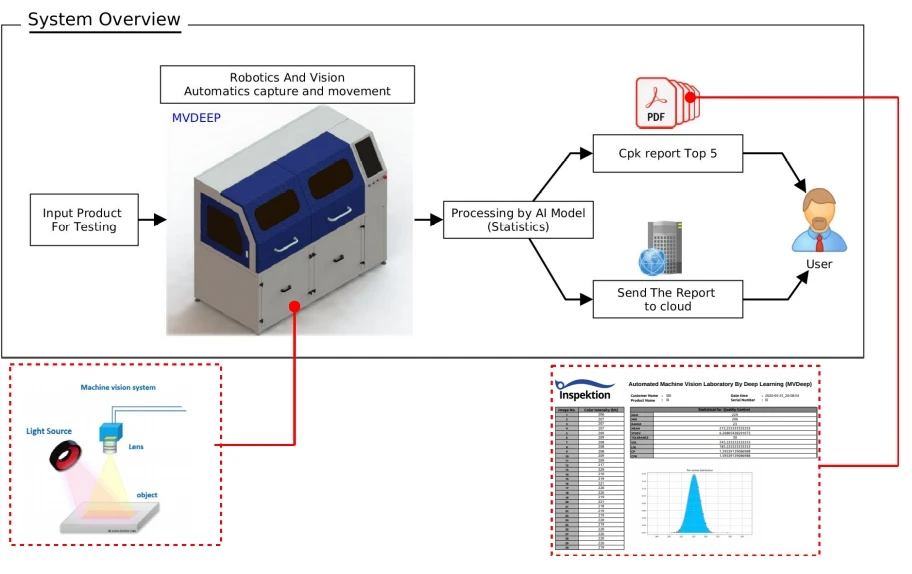
MVDeep คือเครื่องต้นแบบที่ทดสอบว่ากล้อง เลนส์ และไฟส่องชุดใดเหมาะกับงานตรวจเฉดสีด้วยกล้อง เราออกแบบและสร้างเครื่องนี้ในโครงการสนับสนุนการพัฒนาเครื่องจักรต้นแบบของภาครัฐ ปีงบประมาณ 2562 แขนหุ่นยนต์ 3 ชุดสลับอุปกรณ์รอบชิ้นงาน แล้วเครื่องคำนวณค่า Cpk และออกรายงานชุดอุปกรณ์ 5 อันดับแรก
- อุตสาหกรรม
- ราชการ
- ปี
- 2562–2563
- ขอบเขตงาน
- ออกแบบ สร้าง และทดสอบเครื่องต้นแบบ MVDeep 1 เครื่อง (โต๊ะ XY Table แขนหุ่นยนต์ 3 ชุด บอร์ด NVIDIA Jetson Xavier ที่ใช้ ROS) ตามเป้าหมายออกรายงาน Cpk ไม่น้อยกว่า 100 รายงานต่อ 8 ชั่วโมง พร้อมรายงานแผนงาน รายงานความก้าวหน้า รายงานฉบับสมบูรณ์ คู่มือการใช้งานและบำรุงรักษา และถ่ายทอดการใช้งานให้บริษัทที่ร่วมโครงการ ภายใต้โครงการสนับสนุนการพัฒนาเครื่องจักรต้นแบบ ปีงบประมาณ พ.ศ. 2562
สรุปสั้น
- MVDeep คือเครื่องต้นแบบที่เราออกแบบและสร้างในโครงการสนับสนุนการพัฒนาเครื่องจักรต้นแบบของภาครัฐ ปีงบประมาณ 2562 เพื่อทดสอบว่ากล้อง เลนส์ และไฟส่องชุดใดเหมาะกับงานตรวจเฉดสี
- แขนหุ่นยนต์ 3 ชุดสลับกล้อง ไฟส่อง และเลนส์รอบชิ้นงาน AI แยกกลุ่มเฉดสีจากภาพ แล้วโมดูลสถิติคำนวณค่า Cpk ของแต่ละชุดอุปกรณ์
- เครื่องออกรายงาน PDF ชุดอุปกรณ์ 5 อันดับที่ได้ค่า Cpk สูงสุด และส่งรายงานขึ้น Cloud ได้
- รายงานฉบับสมบูรณ์บันทึกว่าเครื่องผ่านเป้าหมายออกรายงาน Cpk ไม่น้อยกว่า 100 รายงานต่อ 8 ชั่วโมง และเรานำเสนองานเพื่อตรวจรับขั้นสุดท้ายในเดือนกรกฎาคม 2563
- ชุดที่ส่งมอบกำหนดตำแหน่งรางสไลด์และตำแหน่งหยิบจับไว้ล่วงหน้า ยังไม่มีระบบหาตำแหน่งกล้องและไฟให้อัตโนมัติ
โจทย์หน้างาน
บริษัทเอกชนไทยที่ร่วมโครงการต้องลองเปลี่ยนกล้อง เลนส์ และไฟส่องทีละชุดในทุกงาน Machine Vision (ระบบตรวจด้วยกล้อง) การทดสอบส่วนใหญ่ใช้เวลามากกว่า 1 วัน บางงานเกิน 1 เดือน และต้องใช้ผู้เชี่ยวชาญหลายด้าน บริษัทจึงรับงานได้น้อยกว่าที่มีเข้ามา โจทย์แรกที่บริษัทต้องการคืองานตรวจแยกเฉดสี
สิ่งที่เราทำ
เราสร้างเครื่อง MVDeep 1 เครื่อง แขนหุ่นยนต์ 3 ชุดจัดกล้อง ไฟส่อง และเลนส์รอบชิ้นงานบนโต๊ะเลื่อนแกน XY ตามตำแหน่งที่ตั้งไว้ AI แยกกลุ่มเฉดสีจากภาพ แล้วโมดูลสถิติคำนวณค่า Cpk (ดัชนีความสามารถของกระบวนการ) ของแต่ละชุดอุปกรณ์ เครื่องออกรายงาน PDF ชุดอุปกรณ์ 5 อันดับแรก และส่งรายงานขึ้นระบบ Cloud ได้
ผลลัพธ์
เรานำเสนองานเพื่อตรวจรับขั้นสุดท้ายในเดือนกรกฎาคม 2563 รายงานฉบับสมบูรณ์บันทึกว่าเครื่องผ่านเป้าหมายออกรายงาน Cpk ไม่น้อยกว่า 100 รายงานต่อ 8 ชั่วโมง และส่งรายงานขึ้น Cloud ได้ ชุดที่ส่งมอบยังกำหนดตำแหน่งกล้องและไฟไว้ล่วงหน้า ยังไม่มีระบบหาตำแหน่งให้อัตโนมัติ
ที่มาของโจทย์
โจทย์ของเคสนี้คือการลดเวลาเลือกกล้อง เลนส์ และไฟส่องให้งานตรวจด้วยกล้อง งาน Machine Vision (ระบบตรวจด้วยกล้อง) จะได้ผลดีหรือไม่ ขึ้นกับการเลือกอุปกรณ์ชุดนี้ให้ถูกกับชิ้นงานตั้งแต่ต้น บริษัทเอกชนไทยที่ร่วมโครงการทำขั้นตอนนี้โดยลองเปลี่ยนอุปกรณ์ทีละชุด แล้วตรวจผลด้วยค่าสถิติ
การทดสอบแต่ละงานส่วนใหญ่ใช้เวลามากกว่า 1 วัน บางงานเกิน 1 เดือน และต้องใช้ผู้ที่รู้ทั้งด้านแสง การถ่ายภาพ สถิติอุตสาหกรรม และการประมวลผลภาพ (Image Processing) บริษัทจึงรับงานได้น้อยกว่าที่มีเข้ามา คอขวดอยู่ที่เวลาทดสอบและจำนวนคนที่ทำได้
เราพัฒนาเครื่องนี้ในโครงการสนับสนุนการพัฒนาเครื่องจักรต้นแบบของภาครัฐ ปีงบประมาณ 2562 ชื่อเต็มของโครงการคือ Automated Machine Vision Laboratory By Deep Learning (เครื่องตรวจสอบชิ้นงานอัตโนมัติด้วยกล้องอัจฉริยะระบบการเรียนรู้เชิงลึก) คำว่า Laboratory ในที่นี้หมายถึงเครื่องสำหรับทดลองชุดอุปกรณ์กับชิ้นงานจริง ไม่ใช่ห้องเรียน
ค่า Cpk คืออะไร
Cpk (Process Capability Index — ดัชนีความสามารถของกระบวนการ) บอกว่าผลการวัดอยู่ในช่วงพิกัดที่กำหนดได้สม่ำเสมอแค่ไหน ค่ายิ่งสูงแปลว่าผลนิ่งและอยู่ห่างจากขอบพิกัด ในงานนี้ค่า Cpk ใช้เทียบว่ากล้อง เลนส์ และไฟชุดใดให้ผลการแยกเฉดสีที่นิ่งที่สุด
ข้อกำหนดและข้อจำกัด
เครื่องต้องออกรายงาน Cpk ได้ไม่น้อยกว่า 100 รายงานต่อ 8 ชั่วโมง และสรุปผลทุกชุดอุปกรณ์เป็นค่าสถิติที่เทียบกันได้ ข้อกำหนดและข้อจำกัดอื่นมีดังนี้
- สร้างเครื่องต้นแบบ 1 เครื่อง ภายใต้โครงการสนับสนุนของภาครัฐ
- เริ่มจากงานตรวจแยกเฉดสีก่อน ตามโจทย์แรกของบริษัทที่ร่วมโครงการ
- ตัดสินการเลือกอุปกรณ์ด้วยค่าสถิติ แทนการประมาณจากประสบการณ์ของคน
- ชิ้นงานต้องวางบนโต๊ะ XY Table ในตู้ ซึ่งมีพื้นที่จำกัด
ทำไมจึงใช้หุ่นยนต์สลับอุปกรณ์ แล้วตัดสินด้วยค่า Cpk
เราให้หุ่นยนต์สลับกล้อง เลนส์ และไฟ แล้วตัดสินด้วยค่า Cpk เพราะคอขวดของโจทย์คือเวลาทดลองอุปกรณ์ทีละชุดและผู้เชี่ยวชาญที่มีน้อย เครื่องที่ทดลองซ้ำได้ตามลำดับเดิม และสรุปทุกชุดด้วยเกณฑ์เดียวกัน ทำให้การเลือกอุปกรณ์อ้างอิงตัวเลขได้
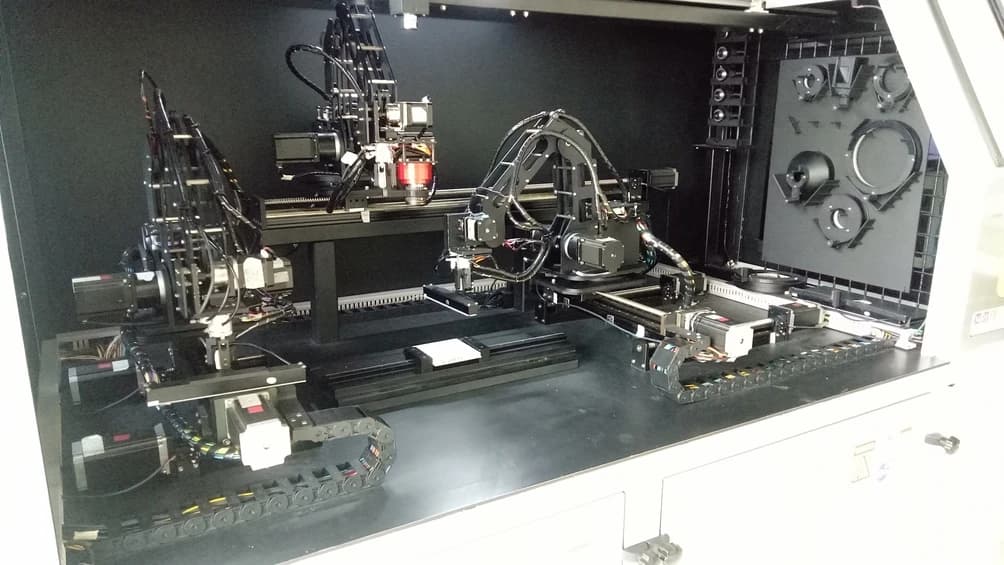
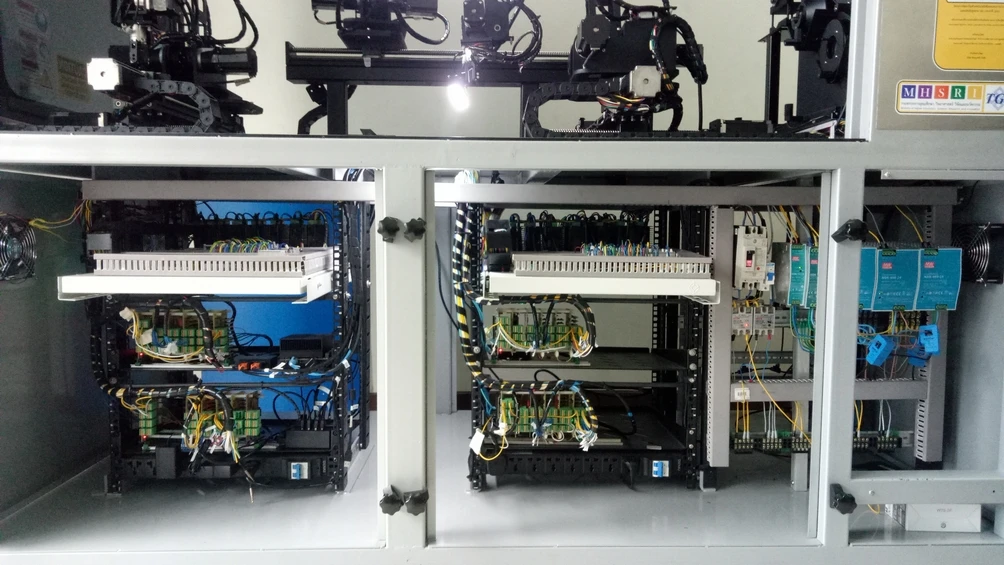
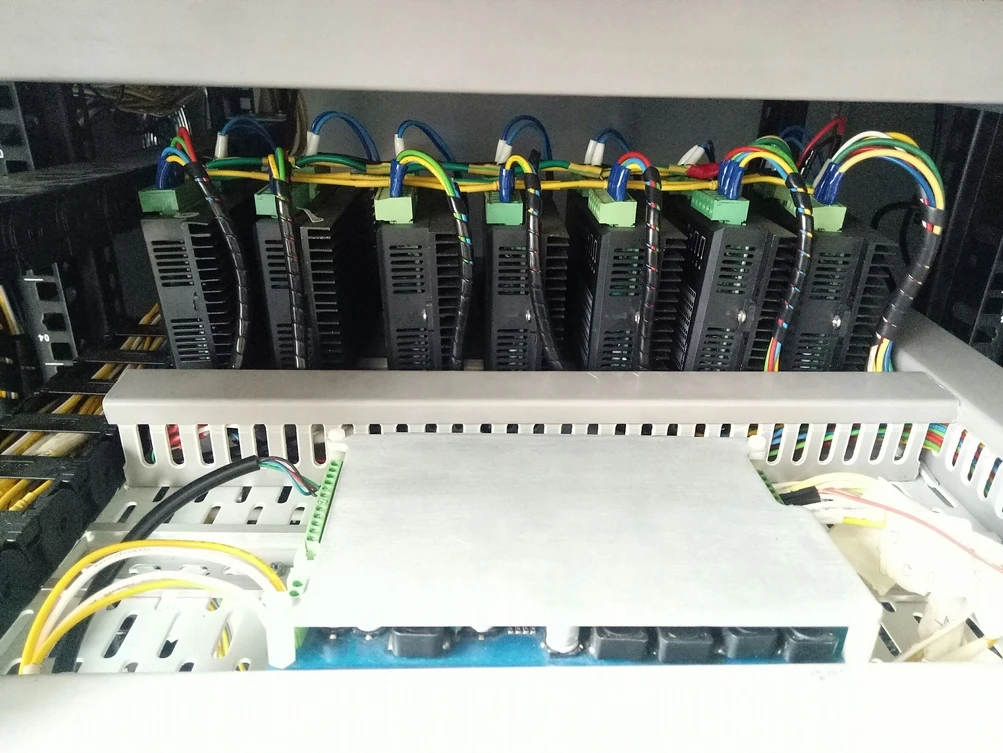
เครื่องแบ่งเป็นตู้ชั้นบนสำหรับทดสอบ และตู้ชั้นล่างสำหรับชุดควบคุมไฟฟ้า บอร์ดประมวลผล NVIDIA Jetson Xavier ใช้ ROS (Robot Operating System — ชุดซอฟต์แวร์ควบคุมหุ่นยนต์) ควบคุมหุ่นยนต์ทั้งระบบ ขั้นตอนการทำงานมีดังนี้
- 1
วางชิ้นงานและกรอกข้อมูล
ผู้ใช้วางชิ้นงานบนโต๊ะ XY Table ในตู้ชั้นบน แล้วเลือกประเภทการตรวจ กรอกรายละเอียดชิ้นงาน ตำแหน่งกึ่งกลาง และขนาด ผ่านหน้าจอของเครื่อง
- 2
หุ่นยนต์จัดกล้อง เลนส์ และไฟส่อง
เมื่อกด Start แขนหุ่นยนต์ชุดแรกขับกล้องไปที่กึ่งกลางชิ้นงาน ถ่ายภาพ แล้วเปลี่ยนระยะ อีกสองชุดจับไฟส่องและเปลี่ยนรุ่นเลนส์กับไฟ เพื่อให้ได้ภาพจากหลายชุดอุปกรณ์
- 3
AI แยกเฉดสีและคำนวณค่า Cpk
AI แยกกลุ่มเฉดสีของชิ้นงานจากภาพ (Clustering คือการจัดกลุ่มข้อมูลที่คล้ายกัน) แล้วโมดูลสถิติคำนวณค่า Cpk ของแต่ละชุดอุปกรณ์
- 4
ออกรายงานและส่งขึ้น Cloud
เครื่องสรุปชุดอุปกรณ์ 5 อันดับที่ได้ค่า Cpk สูงสุดเป็นรายงาน PDF และส่งรายงานขึ้นระบบ Cloud ได้จากโปรแกรมของเครื่อง
สิ่งที่ส่งมอบ
เราส่งมอบเครื่องต้นแบบ MVDeep 1 เครื่อง พร้อมซอฟต์แวร์ เอกสาร และการถ่ายทอดการใช้งาน รายการหลักมีดังนี้
- ตู้ทดสอบที่มีโต๊ะ XY Table และแขนหุ่นยนต์ 3 ชุด สำหรับจัดตำแหน่งกล้อง จับไฟส่อง และเปลี่ยนเลนส์กับไฟ
- ไฟส่องหลายแบบ ได้แก่ ไฟแท่ง (Bar Light) ไฟวงแหวนหลายมุม (Ring Light) และไฟส่องแนวเดียวกับเลนส์ (Coaxial Light)
- เลนส์ FA (เลนส์งานอุตสาหกรรม) หลายระยะโฟกัส และเลนส์เทเลเซนทริก (Telecentric Lens — เลนส์สำหรับงานวัดที่ลดการเปลี่ยนขนาดภาพตามระยะ)
- ชุดควบคุมไฟฟ้าในตู้ชั้นล่าง และบอร์ด NVIDIA Jetson Xavier ที่ใช้ ROS
- ซอฟต์แวร์รับข้อมูลชิ้นงาน แยกกลุ่มเฉดสี คำนวณค่า Cpk ออกรายงาน PDF และส่งรายงานขึ้น Cloud
- รายงานแผนงาน รายงานความก้าวหน้า รายงานฉบับสมบูรณ์ และคู่มือการใช้งานและบำรุงรักษา
ผลที่ยืนยันได้จากรายงานฉบับสมบูรณ์
รายงานฉบับสมบูรณ์ของโครงการยืนยันผลทดสอบเครื่อง MVDeep 3 ด้าน ได้แก่ ความเร็วในการออกรายงาน การส่งรายงานขึ้น Cloud และความปลอดภัยของตู้ นอกจากผลทดสอบ งานนี้ยังส่งมอบเอกสารและการถ่ายทอดการใช้งานให้บริษัทที่ร่วมโครงการ
- ความเร็ว: เครื่องผ่านเป้าหมายออกรายงาน Cpk ไม่น้อยกว่า 100 รายงานต่อ 8 ชั่วโมง
- การส่งรายงาน: โปรแกรมของเครื่องส่งรายงานขึ้นระบบ Cloud ได้
- ความปลอดภัย: เครื่องมีเซนเซอร์ความปลอดภัย (Safety Sensor) และหยุดทำงานเมื่อเปิดฝาตู้
- เอกสาร: รายงานแผนงาน รายงานความก้าวหน้า รายงานฉบับสมบูรณ์ และคู่มือการใช้งานและบำรุงรักษา
- การถ่ายทอด: เราถ่ายทอดการใช้งานเครื่องให้บริษัทที่ร่วมโครงการ
ข้อจำกัดของชุดที่ส่งมอบ
ชุดที่ส่งมอบทำงานตามตำแหน่งที่ตั้งไว้ล่วงหน้า การหาตำแหน่งกล้องและไฟให้อัตโนมัติยังไม่อยู่ในชุดนี้ ถ้างานของคุณต้องใช้ความสามารถนี้ ต้องวางแผนพัฒนาและทดสอบเป็นงานแยก
สิ่งที่เราเรียนรู้
งานนี้ให้หลักการ 3 ข้อสำหรับงานเลือกอุปกรณ์ให้ระบบตรวจด้วยกล้อง
- เลือกอุปกรณ์ด้วยเกณฑ์สถิติเดียวกันทุกชุด แทนการตัดสินจากการดูภาพหรือประสบการณ์ของคน ค่า Cpk ทำให้เทียบกล้อง เลนส์ และไฟหลายชุดบนฐานเดียวกันได้
- เริ่มจากโจทย์ตรวจเดียวที่ชัดเจน งานนี้เริ่มจากการแยกเฉดสี ทำให้กำหนดวิธีวัดผลได้ชัดก่อนขยายไปงานตรวจแบบอื่น
- แยกส่วนที่ทำซ้ำได้ออกจากส่วนที่ต้องค้นหา ตำแหน่งที่กำหนดไว้ล่วงหน้าทำให้เครื่องทดสอบซ้ำได้ตามลำดับเดิม ส่วนการหาตำแหน่งกล้องและไฟให้อัตโนมัติเป็นงานอีกชั้นหนึ่งที่ต้องพัฒนาและทดสอบแยก
นำแนวทางนี้ไปใช้กับงานของคุณได้อย่างไร
ถ้าคุณต้องเลือกกล้อง เลนส์ และไฟส่องให้งานตรวจด้วยกล้องหลายงาน คุณใช้แนวทางเดียวกับเคสนี้ได้ คือทดลองหลายชุดอุปกรณ์ตามลำดับเดิม แล้วเทียบผลด้วยค่า Cpk ส่วนที่ต้องปรับคือเกณฑ์ตรวจ ขนาดชิ้นงาน และวิธีจัดตำแหน่ง เมื่องานของคุณต่างจากการแยกเฉดสี
ส่วนที่ใช้ซ้ำได้ และส่วนที่ต้องปรับ
| ส่วนของระบบ | ใช้ซ้ำได้ | ต้องปรับเมื่อ |
|---|---|---|
| วิธีเลือกอุปกรณ์ | ทดลองหลายชุดตามลำดับเดิม แล้วเทียบด้วยค่า Cpk | งานของคุณใช้เกณฑ์อื่นที่ไม่ใช่การแยกเฉดสี ต้องกำหนดค่าที่วัดและช่วงพิกัดใหม่ |
| การจัดกล้อง เลนส์ และไฟ | แขนหุ่นยนต์ที่สลับอุปกรณ์ตามตำแหน่งที่ตั้งไว้ | ชิ้นงานมีหลายแบบหรือหลายขนาด ต้องวางแผนตำแหน่งให้แต่ละงาน |
| การวิเคราะห์ภาพ | การแยกกลุ่มเฉดสีจากภาพ | โจทย์เป็นการหาตำหนิหรือวัดขนาด ต้องพัฒนาและทดสอบวิธีวิเคราะห์ภาพใหม่ |
| รายงาน | รายงาน PDF ชุดอุปกรณ์ 5 อันดับแรก และการส่งขึ้น Cloud | ทีมของคุณต้องการรูปแบบรายงานหรือระบบปลายทางอื่น |
| พื้นที่ติดตั้ง | ตู้ทดสอบที่รวมหุ่นยนต์ กล้อง และชุดควบคุมไว้ในเครื่องเดียว | ชิ้นงานใหญ่เกินโต๊ะ XY Table ในตู้ ต้องใช้วิธีอื่น |
- เครื่องลักษณะนี้ใช้ทดสอบหาชุดอุปกรณ์ ไม่ใช่เครื่องตรวจชิ้นงานในไลน์ผลิต หลังได้ชุดอุปกรณ์แล้วยังต้องออกแบบระบบตรวจหน้างานแยกต่างหาก
- เตรียมไฟฟ้า ระบบลมอัด และพื้นที่สำหรับเปิดตู้บำรุงรักษา
- แขนหุ่นยนต์มีมอเตอร์หลายตัว ควรมีมอเตอร์สำรองและตรวจระบบไฟฟ้าตามรอบในคู่มือ (ปกติปีละ 1 ครั้ง)
อ่านต่อ
- บริการพัฒนาระบบตรวจสอบและควบคุมเฉพาะงาน
- บริการที่ปรึกษาและออกแบบระบบ AI / IoT
- เคสระบบเทียบเฉดสีชิ้นงานด้วยกล้อง
- เคสเครื่องต้นแบบกล้องจุลทรรศน์วัดขนาดชิ้นงานด้วยภาพในโครงการภาครัฐ
- เคสหุ่นยนต์หยิบจับที่เรียนรู้ด้วยตนเอง
- บทความ: AI Vision Inspection ต่างจากการตรวจด้วยสายตาคนอย่างไร
- บทความ: เลือกกล้อง AI ตรวจงานระหว่าง Task Cam สำเร็จรูปกับ Machine Vision สั่งทำ
ภาพระบบและการทำงาน
เทคโนโลยีที่ใช้
คำถามที่พบบ่อย
MVDeep ใช้ตรวจชิ้นงานในไลน์ผลิตได้หรือไม่
ไม่ได้ออกแบบมาเพื่อใช้ในไลน์ผลิต MVDeep เป็นเครื่องต้นแบบสำหรับทดสอบว่ากล้อง เลนส์ และไฟส่องชุดใดเหมาะกับชิ้นงาน แล้วสรุปค่า Cpk เป็นรายงาน หลังได้ชุดอุปกรณ์แล้ว ระบบตรวจหน้างานต้องออกแบบแยกต่างหาก
เครื่องหาตำแหน่งกล้องและไฟให้เองได้หรือไม่
ชุดที่ส่งมอบยังไม่ได้ ตำแหน่งรางสไลด์และตำแหน่งหยิบจับเครื่องมือถูกกำหนดไว้ล่วงหน้า หุ่นยนต์ขยับกล้องไปที่กึ่งกลางชิ้นงานตามข้อมูลที่ผู้ใช้กรอก แล้วสลับเลนส์และไฟตามลำดับที่ตั้งไว้
เครื่องนี้ใช้อุปกรณ์อะไรบ้าง
โต๊ะ XY Table แขนหุ่นยนต์ 3 ชุด กล้อง Machine Vision ไฟส่องหลายแบบ (Bar Light, Ring Light, Coaxial Light) เลนส์ FA หลายระยะโฟกัสกับเลนส์เทเลเซนทริก และบอร์ดประมวลผล NVIDIA Jetson Xavier ที่ใช้ ROS ควบคุมหุ่นยนต์
MVDeep เป็นห้องแล็บสำหรับฝึกอบรมหรือไม่
ไม่ใช่ คำว่า Laboratory ในชื่อโครงการหมายถึงเครื่องสำหรับทดลองชุดกล้อง เลนส์ และไฟส่องกับชิ้นงานจริง ขอบเขตงานมีการถ่ายทอดการใช้งานให้บริษัทที่ร่วมโครงการ แต่เครื่องไม่ได้สร้างเพื่อใช้สอน
ต้องการเครื่องทดสอบหรือระบบตรวจด้วยกล้องสำหรับโรงงาน ราคาเท่าไร
ไม่มีราคามาตรฐาน ราคาขึ้นกับชิ้นงาน เกณฑ์ตรวจ และขอบเขตงาน ส่งตัวอย่างชิ้นงานและโจทย์มาให้เราเพื่อขอใบเสนอราคาได้