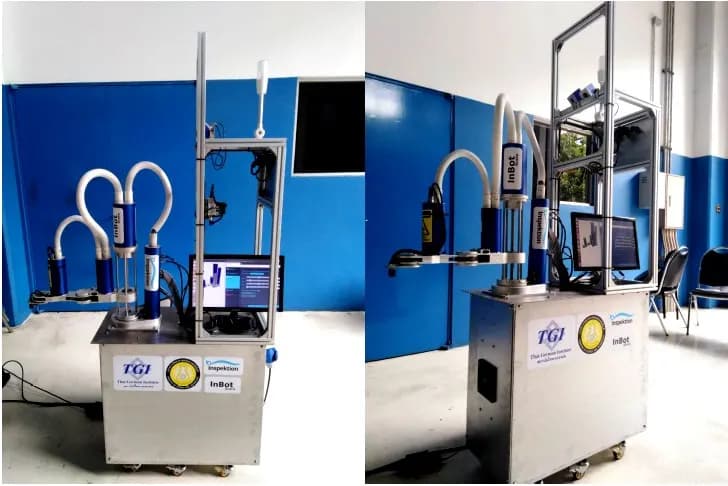
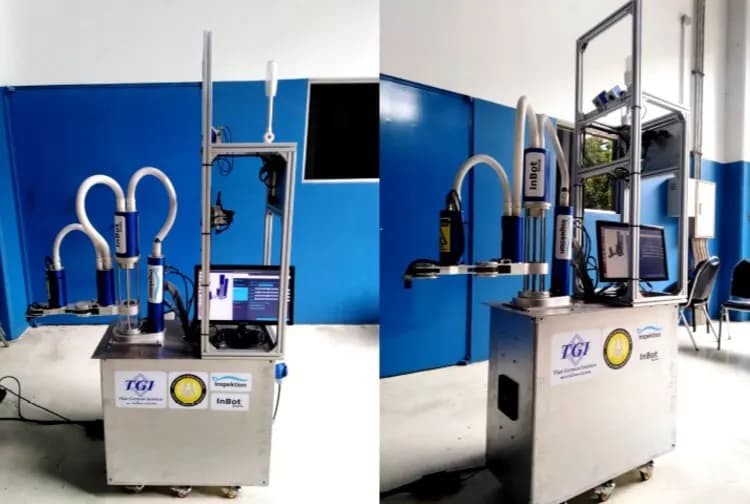
Mesin prototaip untuk menguji gabungan kamera, kanta dan pencahayaan bagi Machine Vision (MVDeep) melalui projek kerajaan Thailand
Agensi: Thai-German Institute (TGI)
MVDeep ialah mesin prototaip untuk menguji gabungan kamera, kanta dan pencahayaan yang sesuai bagi pemeriksaan tona warna menggunakan kamera. Kami mereka bentuk dan membina mesin ini melalui projek kerajaan yang menyokong pembangunan prototaip mesin pada tahun kewangan 2562 B.E. Sebanyak 3 set lengan robot menukar peralatan di sekeliling benda kerja, kemudian mesin mengira Cpk dan menghasilkan laporan 5 gabungan peralatan terbaik.
- Industri
- Kerajaan
- Tahun
- 2019–2020
- Skop pekerjaan
- Mereka bentuk, membina dan menguji 1 mesin prototaip MVDeep (meja XY Table, 3 set lengan robot, papan NVIDIA Jetson Xavier yang menggunakan ROS) mengikut sasaran mengeluarkan tidak kurang daripada 100 laporan Cpk setiap 8 jam, berserta laporan pelan kerja, laporan kemajuan, laporan lengkap, manual penggunaan dan penyelenggaraan, serta pemindahan pengetahuan penggunaan kepada syarikat yang menyertai projek, di bawah projek sokongan pembangunan mesin prototaip, tahun kewangan 2019
Ringkasan
- MVDeep ialah mesin prototaip yang kami reka bentuk dan bina dalam projek sokongan pembangunan mesin prototaip kerajaan, tahun kewangan 2019, untuk menguji set kamera, kanta dan lampu manakah yang sesuai bagi kerja pemeriksaan rona warna
- 3 set lengan robot menukar kamera, lampu dan kanta di sekeliling bahan kerja. AI mengelompokkan rona warna daripada imej, kemudian modul statistik mengira nilai Cpk bagi setiap set peralatan
- Mesin ini mengeluarkan laporan PDF bagi 5 set peralatan yang memperoleh nilai Cpk tertinggi dan boleh menghantar laporan ke Cloud
- Laporan lengkap merekodkan bahawa mesin ini mencapai sasaran mengeluarkan tidak kurang daripada 100 laporan Cpk setiap 8 jam, dan kami membentangkan kerja ini untuk pemeriksaan penerimaan peringkat akhir pada bulan Julai 2020
- Set yang diserahkan menetapkan kedudukan rel gelongsor dan kedudukan ambil dan pegang terlebih dahulu, dan belum mempunyai sistem yang mencari kedudukan kamera dan lampu secara automatik
Masalah di tapak
Syarikat swasta Thailand yang menyertai projek ini perlu mencuba kamera, kanta dan lampu satu set demi satu set bagi setiap kerja Machine Vision (sistem pemeriksaan dengan kamera). Kebanyakan ujian mengambil masa lebih daripada 1 hari, sesetengah kerja melebihi 1 bulan, dan memerlukan pakar dalam pelbagai bidang. Oleh itu, syarikat hanya dapat menerima kerja kurang daripada jumlah yang masuk. Keperluan pertama yang dikehendaki oleh syarikat ialah kerja pemeriksaan dan pengasingan rona warna.
Apa yang kami lakukan
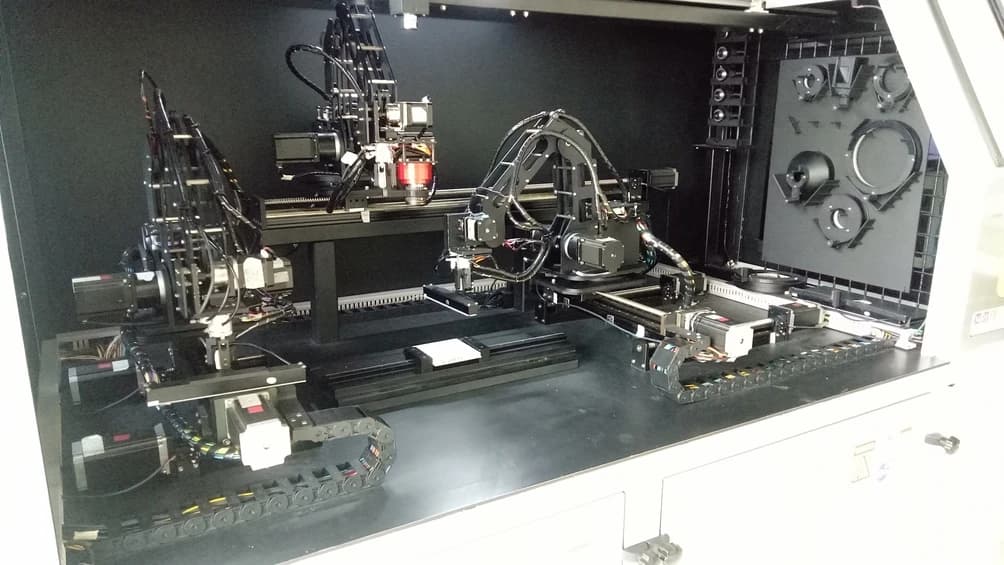
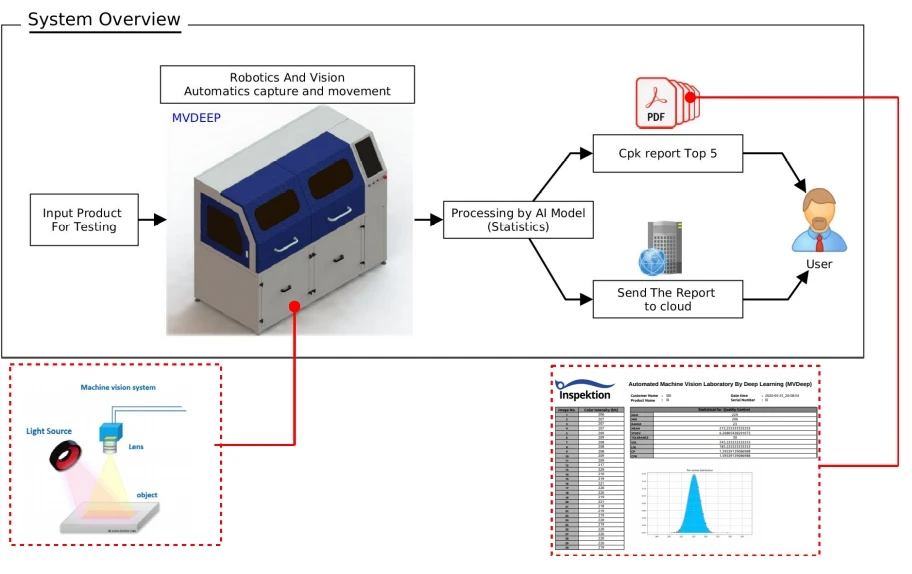
Kami membina 1 mesin MVDeep. 3 set lengan robot mengatur kamera, lampu dan kanta di sekeliling bahan kerja di atas meja gelongsor paksi XY mengikut kedudukan yang ditetapkan. AI mengelompokkan rona warna daripada imej, kemudian modul statistik mengira nilai Cpk (indeks keupayaan proses) bagi setiap set peralatan. Mesin ini mengeluarkan laporan PDF bagi 5 set peralatan teratas dan boleh menghantar laporan ke sistem Cloud.
- Bahan kerja di atas XY TableMasukkan maklumat bahan kerja pada skrin
- 3 set lengan robotMengatur kamera, lampu dan kanta
- Kamera Machine Vision mengambil imej
- NVIDIA Jetson Xavier + ROSAI mengelompokkan rona warna + mengira Cpk
- Laporan PDF + Cloud5 set peralatan teratas mengikut nilai Cpk
Hasil
Kami membentangkan kerja ini untuk pemeriksaan penerimaan peringkat akhir pada bulan Julai 2020. Laporan lengkap merekodkan bahawa mesin ini mencapai sasaran mengeluarkan tidak kurang daripada 100 laporan Cpk setiap 8 jam dan boleh menghantar laporan ke Cloud. Set yang diserahkan masih menetapkan kedudukan kamera dan lampu terlebih dahulu, dan belum mempunyai sistem yang mencari kedudukan secara automatik.
Latar belakang masalah
Cabaran kes ini ialah mengurangkan masa memilih kamera, kanta dan lampu bagi kerja pemeriksaan dengan kamera. Keberkesanan kerja Machine Vision (sistem pemeriksaan dengan kamera) bergantung pada pemilihan set peralatan ini yang sepadan dengan bahan kerja sejak awal. Syarikat swasta Thailand yang menyertai projek ini melakukan langkah ini dengan mencuba peralatan satu set demi satu set, kemudian menyemak hasil dengan nilai statistik.
Ujian bagi setiap kerja kebanyakannya mengambil masa lebih daripada 1 hari, sesetengahnya melebihi 1 bulan, dan memerlukan orang yang menguasai bidang pencahayaan, pengambilan imej, statistik industri dan pemprosesan imej (Image Processing). Oleh itu, syarikat hanya dapat menerima kerja kurang daripada jumlah yang masuk. Titik kesesakan terletak pada masa ujian dan bilangan orang yang mampu melakukannya.
Kami membangunkan mesin ini dalam projek sokongan pembangunan mesin prototaip kerajaan, tahun kewangan 2019. Nama penuh projek ini ialah Automated Machine Vision Laboratory By Deep Learning (mesin pemeriksaan bahan kerja automatik dengan kamera pintar sistem pembelajaran mendalam). Perkataan Laboratory di sini merujuk kepada mesin untuk menguji set peralatan dengan bahan kerja sebenar, bukan bilik darjah.
Apakah itu nilai Cpk?
Cpk (Process Capability Index — indeks keupayaan proses) menunjukkan sejauh mana hasil pengukuran berada secara konsisten dalam julat toleransi yang ditetapkan. Semakin tinggi nilainya, semakin stabil hasilnya dan semakin jauh daripada had toleransi. Dalam kerja ini, nilai Cpk digunakan untuk membandingkan set kamera, kanta dan lampu manakah yang memberikan hasil pengasingan rona warna paling stabil.
Keperluan dan kekangan
Mesin mesti mengeluarkan tidak kurang daripada 100 laporan Cpk setiap 8 jam dan merumuskan hasil semua set peralatan sebagai nilai statistik yang boleh dibandingkan. Keperluan dan kekangan lain adalah seperti berikut
- Membina 1 mesin prototaip di bawah projek sokongan kerajaan
- Bermula dengan kerja pemeriksaan dan pengasingan rona warna dahulu, mengikut keperluan pertama syarikat yang menyertai projek
- Menentukan pemilihan peralatan dengan nilai statistik, bukan anggaran berdasarkan pengalaman orang
- Bahan kerja mesti diletakkan di atas meja XY Table dalam kabinet yang ruangnya terhad
Mengapa menggunakan robot untuk menukar peralatan, kemudian menentukan dengan nilai Cpk
Kami menggunakan robot untuk menukar kamera, kanta dan lampu, kemudian menentukan dengan nilai Cpk kerana titik kesesakan cabaran ini ialah masa menguji peralatan satu set demi satu set dan pakar yang sedikit. Mesin yang boleh menguji berulang kali mengikut urutan yang sama dan merumuskan semua set dengan kriteria yang sama membolehkan pemilihan peralatan berpandukan angka.
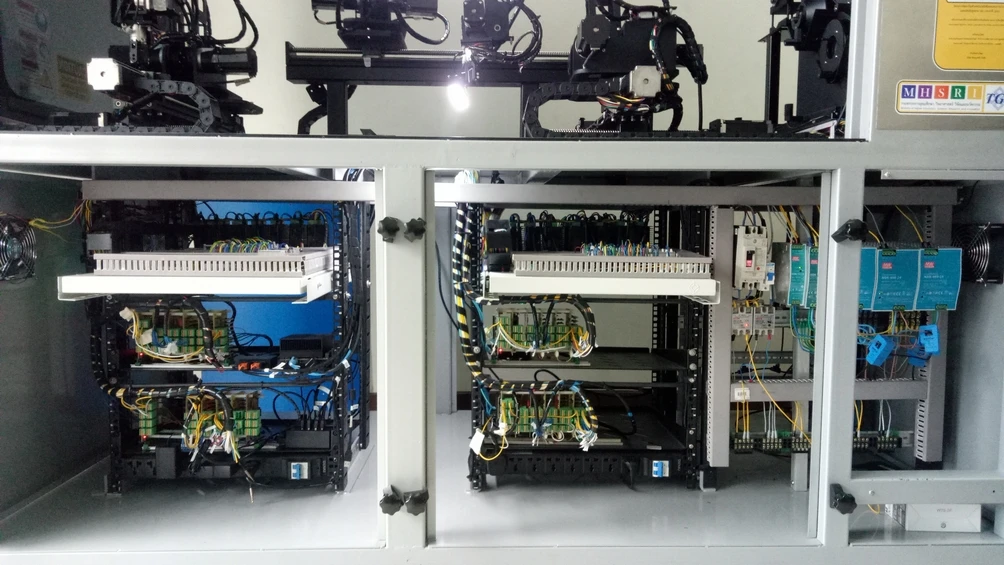
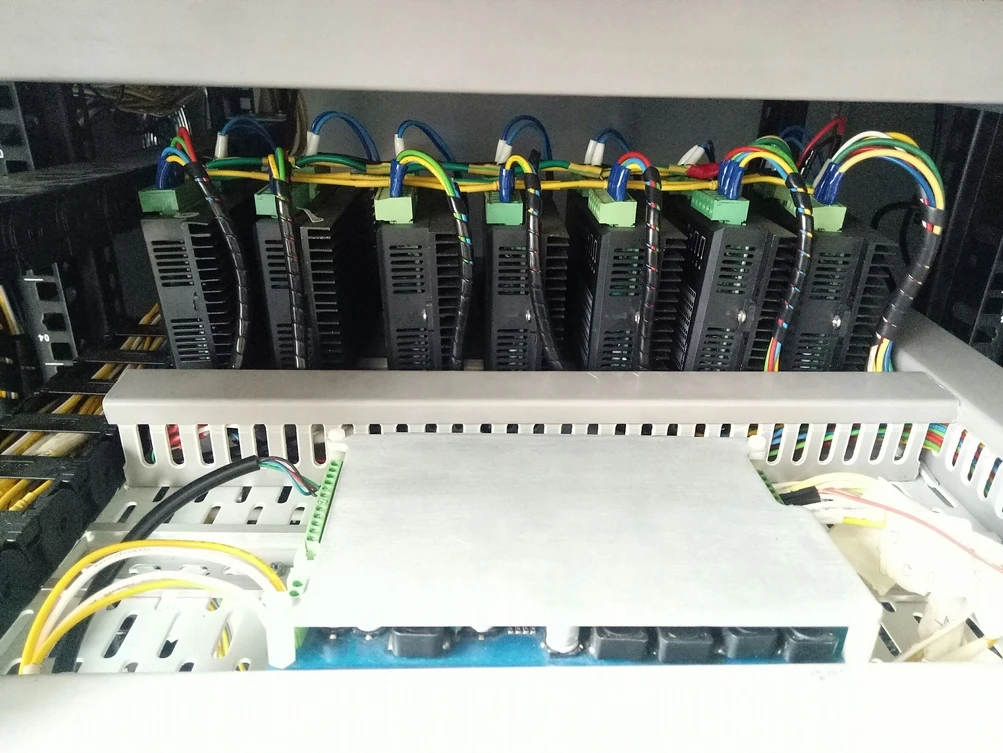
Mesin ini terbahagi kepada kabinet atas untuk ujian dan kabinet bawah untuk set kawalan elektrik. Papan pemprosesan NVIDIA Jetson Xavier menggunakan ROS (Robot Operating System — set perisian kawalan robot) untuk mengawal keseluruhan sistem robot. Langkah kerja adalah seperti berikut
- 1
Letakkan bahan kerja dan masukkan maklumat
Pengguna meletakkan bahan kerja di atas meja XY Table dalam kabinet atas, kemudian memilih jenis pemeriksaan serta memasukkan butiran bahan kerja, kedudukan tengah dan saiz melalui skrin mesin
- 2
Robot mengatur kamera, kanta dan lampu
Apabila Start ditekan, set lengan robot pertama menggerakkan kamera ke tengah bahan kerja, mengambil imej, kemudian menukar jarak. Dua set lagi memegang lampu dan menukar model kanta serta lampu, supaya imej diperoleh daripada pelbagai set peralatan
- 3
AI mengasingkan rona warna dan mengira nilai Cpk
AI mengelompokkan rona warna bahan kerja daripada imej (Clustering ialah pengelompokan data yang serupa), kemudian modul statistik mengira nilai Cpk bagi setiap set peralatan
- 4
Keluarkan laporan dan hantar ke Cloud
Mesin merumuskan 5 set peralatan yang memperoleh nilai Cpk tertinggi sebagai laporan PDF dan boleh menghantar laporan ke sistem Cloud daripada perisian mesin
Hasil penyerahan
Kami menyerahkan 1 mesin prototaip MVDeep berserta perisian, dokumen dan pemindahan pengetahuan penggunaan. Item utama adalah seperti berikut
- Kabinet ujian dengan meja XY Table dan 3 set lengan robot untuk mengatur kedudukan kamera, memegang lampu serta menukar kanta dan lampu
- Pelbagai jenis lampu, iaitu lampu bar (Bar Light), lampu cincin pelbagai sudut (Ring Light) dan lampu sepaksi dengan kanta (Coaxial Light)
- Kanta FA (kanta industri) dengan pelbagai jarak fokus dan kanta telesentrik (Telecentric Lens — kanta untuk kerja pengukuran yang mengurangkan perubahan saiz imej mengikut jarak)
- Set kawalan elektrik dalam kabinet bawah dan papan NVIDIA Jetson Xavier yang menggunakan ROS
- Perisian untuk menerima maklumat bahan kerja, mengelompokkan rona warna, mengira nilai Cpk, mengeluarkan laporan PDF dan menghantar laporan ke Cloud
- Laporan pelan kerja, laporan kemajuan, laporan lengkap serta manual penggunaan dan penyelenggaraan
Hasil yang dapat disahkan daripada laporan lengkap
Laporan lengkap projek ini mengesahkan hasil ujian mesin MVDeep dalam 3 aspek, iaitu kelajuan mengeluarkan laporan, penghantaran laporan ke Cloud dan keselamatan kabinet. Selain hasil ujian, kerja ini turut menyerahkan dokumen dan pemindahan pengetahuan penggunaan kepada syarikat yang menyertai projek.
- Kelajuan: mesin mencapai sasaran mengeluarkan tidak kurang daripada 100 laporan Cpk setiap 8 jam
- Penghantaran laporan: perisian mesin boleh menghantar laporan ke sistem Cloud
- Keselamatan: mesin mempunyai penderia keselamatan (Safety Sensor) dan berhenti beroperasi apabila penutup kabinet dibuka
- Dokumen: laporan pelan kerja, laporan kemajuan, laporan lengkap serta manual penggunaan dan penyelenggaraan
- Pemindahan pengetahuan: kami memindahkan pengetahuan penggunaan mesin kepada syarikat yang menyertai projek
Had set yang diserahkan
Set yang diserahkan beroperasi mengikut kedudukan yang ditetapkan terlebih dahulu. Pencarian kedudukan kamera dan lampu secara automatik belum termasuk dalam set ini. Jika kerja anda memerlukan keupayaan ini, pembangunan dan ujian perlu dirancang sebagai kerja berasingan.
Apakah yang kita pelajari
Kerja ini memberikan 3 prinsip bagi kerja pemilihan peralatan untuk sistem pemeriksaan dengan kamera
- Pilih peralatan dengan kriteria statistik yang sama bagi setiap set, bukan keputusan berdasarkan pemerhatian imej atau pengalaman orang. Nilai Cpk membolehkan pelbagai set kamera, kanta dan lampu dibandingkan atas asas yang sama.
- Mulakan dengan satu keperluan pemeriksaan yang jelas. Kerja ini bermula dengan pengasingan rona warna, jadi cara mengukur hasil dapat ditetapkan dengan jelas sebelum diperluas kepada jenis pemeriksaan lain.
- Asingkan bahagian yang boleh diulang daripada bahagian yang perlu dicari. Kedudukan yang ditetapkan terlebih dahulu membolehkan mesin menguji berulang kali mengikut urutan yang sama, manakala pencarian kedudukan kamera dan lampu secara automatik ialah satu lapisan kerja lain yang perlu dibangunkan dan diuji secara berasingan.
Cara menggunakan pendekatan ini pada kerja anda
Jika anda perlu memilih kamera, kanta dan lampu bagi beberapa kerja pemeriksaan dengan kamera, anda boleh menggunakan pendekatan yang sama seperti kes ini, iaitu menguji pelbagai set peralatan mengikut urutan yang sama, kemudian membandingkan hasil dengan nilai Cpk. Perkara yang perlu diselaraskan ialah kriteria pemeriksaan, saiz bahan kerja dan cara penentuan kedudukan, apabila kerja anda berbeza daripada pengasingan rona warna.
Bahagian yang boleh digunakan semula dan bahagian yang perlu diubah suai
| Bahagian sistem | Boleh digunakan semula | Perlu diubah suai apabila |
|---|---|---|
| Cara memilih peralatan | Menguji pelbagai set mengikut urutan yang sama, kemudian membandingkan dengan nilai Cpk | Kerja anda menggunakan kriteria selain pengasingan rona warna, jadi nilai yang diukur dan julat toleransi perlu ditetapkan semula |
| Pengaturan kamera, kanta dan lampu | Lengan robot yang menukar peralatan mengikut kedudukan yang ditetapkan | Bahan kerja mempunyai pelbagai jenis atau saiz, jadi kedudukan perlu dirancang bagi setiap kerja |
| Analisis imej | Pengelompokan rona warna daripada imej | Keperluan ialah mencari kecacatan atau mengukur saiz, jadi kaedah analisis imej baharu perlu dibangunkan dan diuji |
| Laporan | Laporan PDF 5 set peralatan teratas dan penghantaran ke Cloud | Pasukan anda memerlukan format laporan atau sistem destinasi lain |
| Ruang pemasangan | Kabinet ujian yang menggabungkan robot, kamera dan set kawalan dalam satu mesin | Bahan kerja terlalu besar untuk meja XY Table dalam kabinet, jadi kaedah lain perlu digunakan |
- Mesin seperti ini digunakan untuk menguji dan mencari set peralatan, bukan mesin pemeriksaan bahan kerja di barisan pengeluaran. Selepas set peralatan diperoleh, sistem pemeriksaan di tapak masih perlu direka bentuk secara berasingan.
- Sediakan bekalan elektrik, sistem udara termampat dan ruang untuk membuka kabinet bagi penyelenggaraan
- Lengan robot mempunyai banyak motor, jadi motor simpanan patut disediakan dan sistem elektrik patut diperiksa mengikut kitaran dalam manual (biasanya 1 kali setahun)
Baca seterusnya
- Perkhidmatan pembangunan sistem pemeriksaan dan kawalan khusus
- Perkhidmatan perundingan dan reka bentuk sistem AI / IoT
- Kes sistem perbandingan rona warna bahan kerja dengan kamera
- Kes mesin prototaip mikroskop pengukuran saiz bahan kerja dengan imej dalam projek kerajaan
- Kes robot ambil dan pegang yang belajar sendiri
- Artikel: Bagaimana AI Vision Inspection berbeza daripada pemeriksaan dengan mata manusia
- Artikel: Pilih Kamera Pemeriksaan AI: Task Cam Siap Pasang atau Machine Vision Pesanan
Gambar sistem dan cara ia berfungsi
Teknologi yang digunakan
Soalan Sering Ditanya
Bolehkah MVDeep digunakan untuk memeriksa bahan kerja di barisan pengeluaran?
Tidak, mesin ini tidak direka bentuk untuk digunakan di barisan pengeluaran. MVDeep ialah mesin prototaip untuk menguji set kamera, kanta dan lampu manakah yang sesuai dengan bahan kerja, kemudian merumuskan nilai Cpk sebagai laporan. Selepas set peralatan diperoleh, sistem pemeriksaan di tapak perlu direka bentuk secara berasingan.
Bolehkah mesin ini mencari kedudukan kamera dan lampu sendiri?
Set yang diserahkan belum dapat berbuat demikian. Kedudukan rel gelongsor dan kedudukan pengambilan alat ditetapkan terlebih dahulu. Robot menggerakkan kamera ke tengah bahan kerja berdasarkan data yang dimasukkan oleh pengguna, kemudian menukar kanta dan lampu mengikut urutan yang telah ditetapkan.
Apakah peralatan yang digunakan oleh mesin ini?
XY Table, 3 set lengan robot, kamera Machine Vision, pelbagai jenis lampu (Bar Light, Ring Light, Coaxial Light), kanta FA dengan pelbagai jarak fokus serta kanta telesentrik, dan papan pemprosesan NVIDIA Jetson Xavier yang menggunakan ROS untuk mengawal robot.
Adakah MVDeep sebuah makmal untuk latihan?
Tidak. Perkataan Laboratory dalam nama projek merujuk kepada mesin untuk menguji set kamera, kanta dan lampu dengan bahan kerja sebenar. Skop kerja merangkumi pemindahan cara penggunaan kepada syarikat yang menyertai projek, tetapi mesin ini tidak dibina untuk tujuan pengajaran.
Jika memerlukan mesin ujian atau sistem pemeriksaan kamera untuk kilang, berapakah harganya?
Tiada harga standard. Harga bergantung pada bahan kerja, kriteria pemeriksaan dan skop kerja. Anda boleh menghantar sampel bahan kerja dan keperluan anda kepada kami untuk mendapatkan sebut harga.