Set kawalan dan perisian pengajaran pergerakan untuk prototaip lengan robot SCARA 4 paksi, bagi kerja ambil dan letak di kilang, dalam projek geran kerajaan di Thailand
Agensi: Thai-German Institute (TGI)
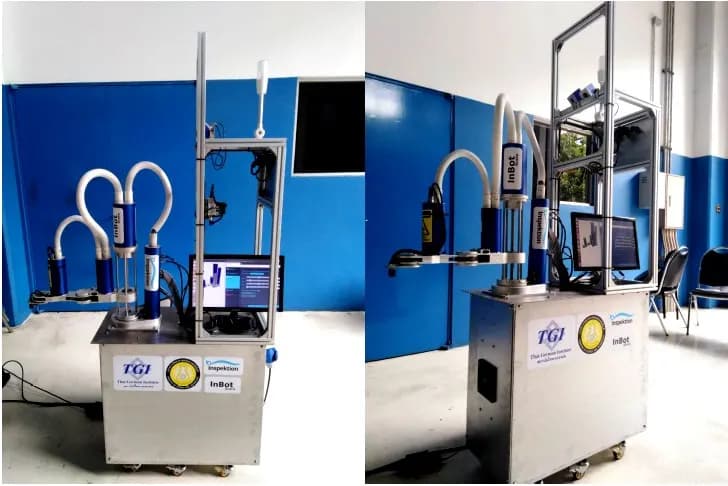
Kami membangunkan set kawalan dan perisian untuk prototaip lengan robot SCARA 4 paksi yang membolehkan pengguna mengajar pergerakan ambil dan letak sendi demi sendi melalui skrin, dan menjalankan larian percubaan dalam model 3 dimensi sebelum mengarahkan lengan robot sebenar. Kerja ini sebahagian daripada projek pembangunan produk teknologi tahun 2018 yang menerima geran kerajaan. Kami menyerahkan 1 set prototaip, dan prototaip tersebut menjalani penilaian projek pada 15 Mac 2019
- Industri
- Kerajaan
- Tahun
- 2018–2019
- Skop pekerjaan
- Mereka bentuk, membina dan menguji 1 set prototaip lengan robot SCARA 4 paksi (menampung bahan kerja seberat tidak melebihi 1 kilogram, dengan jejari kerja tidak kurang daripada 400 milimeter) bersama kabinet kawalan NVIDIA TX1, perisian pengajaran pergerakan dan model simulasi 3 dimensi; menyediakan laporan kemajuan, laporan akhir, manual penggunaan dan penyelenggaraan, serta memindahkan kaedah penggunaan kepada syarikat swasta yang menyertai projek
- Tempoh
- 8 bulan mengikut kontrak (30 Mac – 30 November 2018)
Ringkasan
- Kami membangunkan set kawalan dan perisian untuk 1 set prototaip lengan robot SCARA 4 paksi, dalam projek pembangunan produk teknologi tahun 2018 yang menerima geran kerajaan
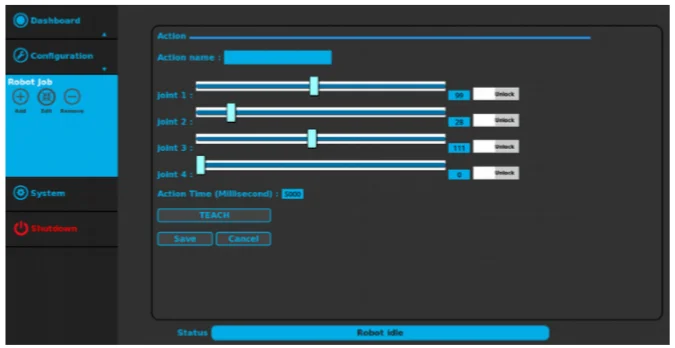
- Pengguna mengajar pergerakan di halaman Robot Job dengan meluncurkan sendi paksi demi paksi, menetapkan masa pergerakan, kemudian menekan TEACH, dan menjalankan larian percubaan dalam model 3 dimensi sebelum mengarahkan lengan robot sebenar
- Borang penilaian bertarikh 15 Mac 2019 merekodkan bahawa mesin dipasang dengan lengkap, boleh diuji mengikut fungsi yang ditetapkan, dan mempunyai sistem perlindungan bahaya, bersama cadangan supaya isu pembumian dan isyarat elektrik dibetulkan kemudian diuji semula
- Bahagian yang kami bina dan dapat tunjukkan ialah halaman pengajaran pergerakan dan model 3 dimensi, manakala mod AI yang mempelajari cara mengambil dan memegang, sokongan ROS dan penyimpanan sejarah pada Cloud Server ialah sasaran mengikut keperluan projek
- Kami menguji program prototaip lengan robot bersama mesin tekan keluli di kilang syarikat swasta yang menyertai projek. Langkah seterusnya selepas prototaip ialah ujian mengambil bahan kerja sebenar daripada mesin dalam barisan pengeluaran
Masalah di tapak
Lengan robot import memerlukan pakar untuk menetapkan program, dan set kawalannya sering terikat pada motor satu jenama sahaja, menyebabkan harga mesin dan kos pembaikan terlalu tinggi bagi kilang bersaiz sederhana dan kecil (PKS). Projek ini memerlukan set kawalan lengan robot yang dibangunkan di dalam negara, yang boleh ditetapkan dan diarahkan sendiri oleh juruteknik, juruelektrik atau pekerja yang menggunakan komputer di peringkat asas
Apa yang kami lakukan
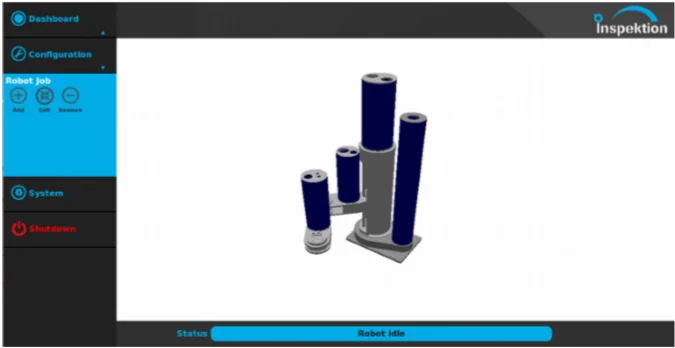
Kami mereka bentuk dan membina 1 set prototaip lengan robot SCARA 4 paksi (lengan robot yang bergerak pada satah mendatar, sesuai untuk kerja ambil dan letak) bersama kabinet kawalan yang menggunakan papan pemprosesan NVIDIA TX1 dan perisian kawalan. Pengguna mencipta urutan kerja di halaman Robot Job, meluncurkan sendi paksi demi paksi, kemudian menekan TEACH untuk merekodkan pergerakan. Seterusnya pengguna menjalankan larian percubaan bagi urutan pergerakan dalam model 3 dimensi (Simulation) sebelum mengarahkan lengan robot sebenar
- Skrin Robot JobAjar pergerakan sendi demi sendi, kemudian tekan TEACH
- Model 3 dimensiJalankan larian percubaan dalam sistem simulasi (Simulation)
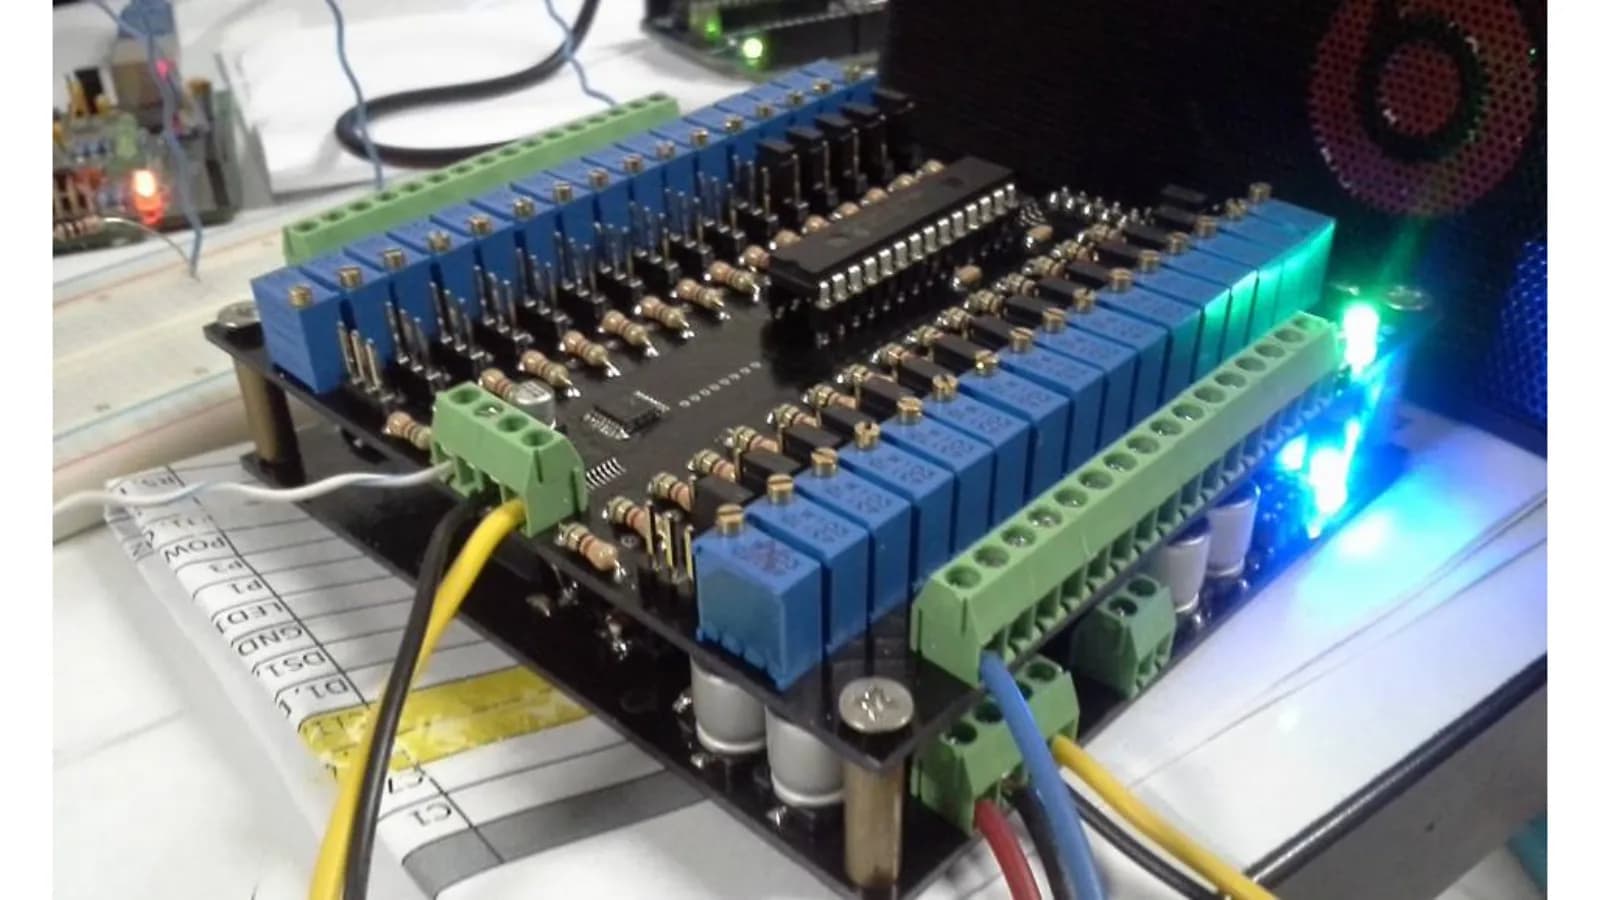
- Kabinet kawalan NVIDIA TX1Tetapan melalui LAN mengikut keperluan
- Lengan robot SCARA 4 paksiMenerima arahan melalui UART pada set pemacu motor
Hasil
Kami menutup projek mengikut kontrak, dengan menyerahkan 1 set prototaip bersama laporan akhir serta manual penggunaan dan penyelenggaraan. Borang penilaian bertarikh 15 Mac 2019 merekodkan bahawa mesin dipasang dengan lengkap, boleh diuji mengikut fungsi yang ditetapkan, dan mempunyai sistem perlindungan bahaya, bersama cadangan supaya isu pembumian dan isyarat elektrik dibetulkan kemudian diuji semula. Langkah seterusnya selepas prototaip ialah ujian mengambil bahan kerja sebenar daripada mesin dalam barisan pengeluaran
Latar belakang masalah
Cabaran kes ini ialah set kawalan lengan robot yang dibangunkan di dalam negara, yang boleh ditetapkan sendiri oleh kakitangan kilang tanpa perlu menulis program. Lengan robot import memerlukan pakar untuk menetapkan program, dan set kawalannya sering terikat pada motor satu jenama sahaja, menyebabkan harga mesin dan kos pembaikan terlalu tinggi bagi kilang bersaiz sederhana dan kecil (PKS)
Kerja ini sebahagian daripada projek pembangunan produk teknologi tahun 2018 yang dibiayai oleh Biro Promosi dan Pemindahan Teknologi, Pejabat Setiausaha Tetap, Kementerian Sains dan Teknologi, dan dilaksanakan bersama institusi kerajaan. Sebuah syarikat swasta turut melabur sebagai pengguna prototaip. Tempoh mengikut kontrak ialah 8 bulan, dari 30 Mac hingga 30 November 2018
Keperluan dan kekangan
Prototaip mesti berupa lengan robot ambil dan letak bersaiz kecil yang boleh ditetapkan oleh pengguna biasa, dan mesti selamat kepada orang di sekeliling mesin. Keperluan dan kekangan utama adalah seperti berikut
- Lengan robot jenis SCARA 4 paksi sebanyak 1 set, menampung bahan kerja seberat tidak melebihi 1 kilogram, dan beroperasi dalam jejari tidak kurang daripada 400 milimeter
- Juruteknik, juruelektrik atau pekerja yang menggunakan komputer di peringkat asas mesti dapat menetapkan dan mengarahkan operasi melalui skrin
- Lengan robot berpusing dengan laju dan kuat, maka mesti ada butang henti kecemasan (Emergency Stop), penghadang kawasan dan papan tanda amaran di sekeliling jejari kerja
- Bekalan kuasa mesti mampu membekalkan arus yang mencukupi; jika tidak, lengan robot tidak akan beroperasi pada tahap penuh
- Keperluan projek turut merangkumi mod AI yang mempelajari cara mengambil dan memegang bahan kerja yang hampir sama saiz, bentuk dan berat; sokongan ROS (Robot Operating System, set perisian perantara untuk pembangunan robot); tetapan dan arahan dari komputer dalam rangkaian LAN; serta penyimpanan sejarah status pada Cloud Server
Mengapa pengguna mengajar pergerakan melalui skrin dan mencubanya dalam model 3 dimensi sebelum mesin sebenar dijalankan
Kami memilih pengajaran pergerakan melalui skrin kerana pengguna sasaran projek ialah juruteknik dan pekerja yang tidak menulis program robot, dan memilih percubaan dalam model 3 dimensi terlebih dahulu kerana lengan robot berpusing dengan laju dan kuat, maka pengguna patut menemui pergerakan yang salah dalam sistem simulasi sebelum lengan robot sebenar bergerak
Kabinet kawalan menggunakan papan pemprosesan NVIDIA TX1 untuk mengarahkan set pemacu motor melalui UART (saluran komunikasi data bersiri antara papan kawalan dengan set pemacu motor). Langkah penggunaan mengikut manual adalah seperti berikut
- 1
Pasang unit kawalan pada lengan robot
Sambungkan kabinet kawalan kepada set pemacu motor lengan robot mengikut manual penggunaan
- 2
Muatkan model 3 dimensi lengan robot
Buka program dan muat naik lukisan (Drawing) lengan robot ke dalam sistem. Skrin akan memaparkan model 3 dimensi yang digunakan sebagai sistem simulasi
- 3
Cipta kerja robot dan ajar pergerakan
Dalam menu Robot Job, pengguna boleh menambah, mengubah atau memadam kerja. Bagi setiap pergerakan, beri nama, luncurkan peluncur kedudukan sendi paksi demi paksi, tetapkan masa pergerakan dalam milisaat, kemudian tekan TEACH untuk menyimpan
- 4
Jalankan larian percubaan dalam sistem simulasi
Arahkan model 3 dimensi bergerak mengikut urutan pergerakan yang telah diajar, untuk memeriksa bahawa pergerakan itu betul sebelum lengan robot sebenar bergerak
- 5
Arahkan lengan robot sebenar beroperasi
Apabila urutan pergerakan dalam sistem simulasi betul, barulah pengguna mengarahkan lengan robot beroperasi mengikut urutan yang sama
Apakah lengan robot SCARA dan pengajaran pergerakan (Teach)?
Lengan robot SCARA ialah lengan robot yang sendi utamanya berpusing pada satah mendatar dan mempunyai paksi naik turun di hujung lengan, sesuai untuk kerja mengambil dan meletakkan bahan kerja di atas meja atau tali sawat. Pengajaran pergerakan ialah membawa lengan robot ke kedudukan yang dikehendaki lalu merekodkannya sebagai langkah, supaya lengan robot mengulanginya mengikut urutan, tanpa perlu menulis program dengan arahan
Hasil penyerahan
Kami menyerahkan 1 set prototaip lengan robot SCARA 4 paksi bersama kabinet kawalan, perisian dan dokumen projek. Senarai serahan adalah seperti berikut
- Prototaip lengan robot dengan kabinet kawalan yang menggunakan papan pemprosesan NVIDIA TX1
- Perisian kawalan dengan menu Dashboard, Configuration dan Robot Job, bersama halaman pengajaran pergerakan dan model 3 dimensi
- Laporan kemajuan dan laporan akhir
- Manual penggunaan dan penyelenggaraan
- Pemindahan cara penggunaan kepada syarikat swasta yang menyertai projek
Keputusan penilaian dan keputusan ujian prototaip
Borang penilaian projek bertarikh 15 Mac 2019 merekodkan bahawa prototaip dipasang dengan komponen yang lengkap, boleh diuji operasinya mengikut fungsi yang ditetapkan, dan mempunyai sistem perlindungan bahaya. Borang yang sama mencadangkan supaya isu pembumian dan isyarat elektrik dibetulkan, kemudian diuji semula
Semasa projek berjalan, kami menguji program lengan robot bersama mesin tekan keluli di kilang syarikat swasta yang menyertai projek, dan mendemonstrasikan operasinya kepada pasukan institusi yang bersama-sama melaksanakan projek. Kami menutup projek mengikut kontrak. Langkah seterusnya selepas prototaip ialah ujian mengambil bahan kerja sebenar daripada mesin dalam barisan pengeluaran
Bahagian yang masih menjadi sasaran mengikut keperluan
Mod AI yang mempelajari cara mengambil dan memegang, sokongan ROS dan penyimpanan sejarah pada Cloud Server termasuk dalam keperluan projek. Bahagian yang kami bina dan dapat tunjukkan ialah halaman pengajaran pergerakan dan model 3 dimensi. Sementara itu, 3 bahagian di atas perlu diuji hasilnya sebelum digunakan
Apakah yang kita pelajari
Kerja ini memberikan 3 prinsip untuk kerja pembangunan prototaip lengan robot dan set kawalan
- Kaedah ujian bagi setiap fungsi mesti ditulis sejak peringkat keperluan. Kriteria penerimaan kerja ini meliputi kuasa elektrik, jejari kerja dan butang henti kecemasan, tetapi tidak meliputi mod AI, ROS dan Cloud Server. Apabila setiap fungsi mempunyai kaedah ujian sejak awal, semua pihak dapat membezakan sasaran daripada hasil yang telah diuji dengan pemahaman yang sama
- Sistem elektrik prototaip mesti diperiksa di tapak sebenar sejak peringkat awal. Cadangan mengenai pembumian dan isyarat elektrik pada hari penilaian menunjukkan bahawa demonstrasi sahaja belum mencukupi; ujian perlu dibuat dengan mesin yang akan beroperasi bersama lengan robot
- Lengan robot yang berpusing dengan laju dan kuat patut melalui sistem simulasi setiap kali sebelum bergerak sebenar, dan mesti ada butang henti kecemasan serta penghadang kawasan sejak hari pertama ujian
Cara menggunakan pendekatan ini di kilang anda
Jika kilang anda mempunyai kerja berulang mengambil dan meletakkan bahan kerja yang ringan dan anda mahu juruteknik dapat melaraskan pergerakan sendiri, anda boleh menggunakan pendekatan yang sama seperti kes ini, iaitu mengajar pergerakan melalui skrin dan mencubanya dalam sistem simulasi sebelum mesin sebenar dijalankan. Perkara yang perlu disesuaikan ialah saiz kerja, jenis lengan robot dan penyambungan dengan mesin anda
Bahagian yang boleh digunakan semula dan bahagian yang perlu diubah suai
| Bahagian sistem | Boleh digunakan semula | Perlu diubah suai apabila |
|---|---|---|
| Pengajaran pergerakan | Halaman Robot Job untuk meluncurkan sendi paksi demi paksi, kemudian menekan TEACH | Lengan robot anda mempunyai bilangan paksi atau jenis yang berbeza daripada SCARA 4 paksi, maka halaman tetapan sendi perlu disesuaikan |
| Sistem simulasi | Model 3 dimensi yang dibina daripada lukisan (Drawing) lengan robot | Perlu menggunakan lukisan lengan robot sebenar yang digunakan di kilang anda |
| Set kawalan | Pendekatan yang mengasingkan papan pemprosesan daripada set pemacu motor, dan berkomunikasi melalui UART | Set pemacu motor anda menggunakan saluran komunikasi lain, maka perlu diperiksa dahulu melalui saluran mana arahan diberikan |
| Saiz kerja | Bahan kerja seberat tidak melebihi 1 kilogram, jejari tidak kurang daripada 400 milimeter | Bahan kerja lebih berat atau memerlukan jejari lebih luas, maka mekanisme dan motor perlu dinilai semula |
| Operasi bersama mesin | Program pernah diuji bersama mesin tekan keluli, tetapi masih ada cadangan untuk membetulkan pembumian dan isyarat elektrik, dan belum mengambil bahan kerja sebenar | Pembumian, isyarat dan pengambilan bahan kerja sebenar perlu diuji dengan mesin anda sebelum digunakan dalam barisan pengeluaran |
- Sediakan saiz, bentuk dan berat bahan kerja, termasuk jarak yang perlu dicapai oleh lengan robot
- Nyatakan mesin yang perlu beroperasi bersama lengan robot, dan isyarat yang perlu dihantar dan diterima antara keduanya
- Rancang kawasan penghadang di sekeliling jejari kerja, kedudukan butang henti kecemasan, dan bekalan kuasa yang mampu membekalkan arus yang mencukupi
- Sediakan motor simpanan dan kitaran pemeriksaan sistem elektrik mengikut manual, untuk mengurangkan masa henti mesin
Gambar sistem dan cara ia berfungsi
Teknologi yang digunakan
Soalan Sering Ditanya
Adakah lengan robot ini benar-benar dapat mempelajari pergerakan mengambil dan memegang dengan sendirinya?
Perkara yang dapat disahkan ialah pengajaran pergerakan melalui skrin: pengguna menggerakkan sendi satu paksi pada satu masa, kemudian menekan TEACH untuk merekodkannya sebagai urutan kerja. Mod AI yang mempelajari cara mengambil dan memegang bahan kerja yang hampir sama dari segi saiz, bentuk dan berat pula merupakan sasaran mengikut keperluan projek, dan hasilnya perlu diuji sebelum digunakan.
Apakah yang perlu disediakan untuk keselamatan di sekitar lengan robot?
Lengan robot berpusing dengan laju dan kuat, oleh itu butang henti kecemasan (Emergency Stop), penghadang kawasan dan papan tanda amaran di sekeliling jejari kerja diperlukan. Bekalan kuasa mesti dapat membekalkan arus yang mencukupi, dan urutan pergerakan sebaiknya diuji dalam model 3 dimensi sebelum lengan robot sebenar digerakkan.
Berapakah berat yang boleh ditampung oleh lengan robot dan sejauh mana jangkauan kerjanya?
Prototaip ini ialah lengan robot SCARA 4 paksi yang menampung bahan kerja seberat tidak melebihi 1 kilogram dan berfungsi dalam jejari tidak kurang daripada 400 milimeter. Jika bahan kerja anda lebih berat atau memerlukan jangkauan yang lebih jauh, mekanisme dan motor perlu dinilai semula.
Siapakah yang membiayai projek ini, dan apakah jenis kerjanya?
Kerja ini merupakan sebahagian daripada projek pembangunan produk teknologi tahun 2018 yang dibiayai oleh Biro Promosi dan Pemindahan Teknologi, Pejabat Setiausaha Tetap, Kementerian Sains dan Teknologi, dan dilaksanakan bersama sebuah institusi sektor awam. Ini ialah kerja pembangunan prototaip mengikut kontrak dengan tempoh 8 bulan, dan penilaian hasil telah dijalankan pada 15 Mac 2019.
Jika anda memerlukan set kawalan lengan robot untuk kerja di kilang, apakah maklumat yang perlu disediakan?
Sediakan saiz, bentuk dan berat bahan kerja, jarak yang perlu dicapai oleh lengan robot, serta mesin yang perlu beroperasi bersamanya. Kami akan meninjau tapak kerja terlebih dahulu, kemudian barulah mencadangkan pendekatan dan sebut harga.