4軸SCARAロボットアーム試作機向けの制御ユニットと姿勢ティーチングソフトウェア: 工場のピック&プレース作業、タイの政府助成プロジェクト
機関: タイ・ドイツ技術学院(TGI)
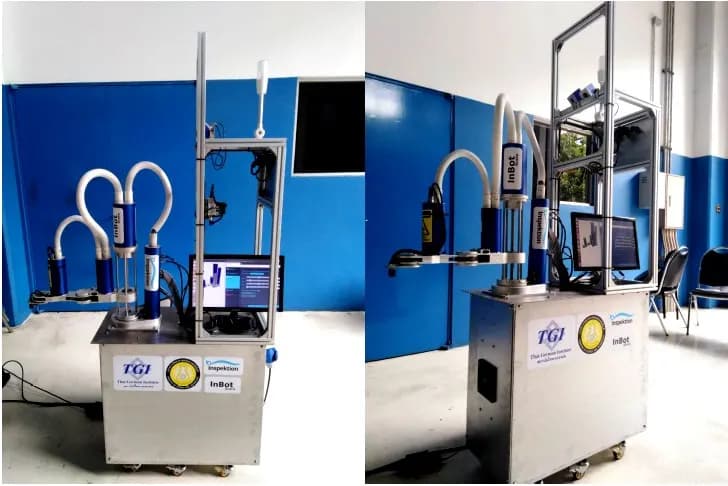
当社は、ユーザーが画面上で関節ごとにピック&プレースの姿勢を教示し、実機のロボットアームを動かす前に3次元モデルで動作を試せる、4軸SCARAロボットアーム試作機向けの制御ユニットとソフトウェアを開発しました。本件は政府助成を受けた2018年の技術製品開発プロジェクトの一部です。当社は試作機1式を納品し、試作機は2019年3月15日にプロジェクトの評価を受けました。
- 業界
- 行政
- 年
- 2018–2019
- 業務範囲
- 4軸SCARAロボットアーム試作機1式(重量1kg以下のワークに対応、作業半径400mm以上)の設計、製作、テスト、NVIDIA TX1制御盤、姿勢ティーチングソフトウェア、3次元シミュレーションモデル。進捗報告書、最終報告書、操作・保守マニュアルの作成、およびプロジェクトに参加した民間企業への使用方法の伝達
- 期間
- 契約に基づく8か月(2018年3月30日 – 11月30日)
要約
- 当社は、政府助成を受けた2018年の技術製品開発プロジェクトで、4軸SCARAロボットアーム試作機1式向けの制御ユニットとソフトウェアを開発しました。
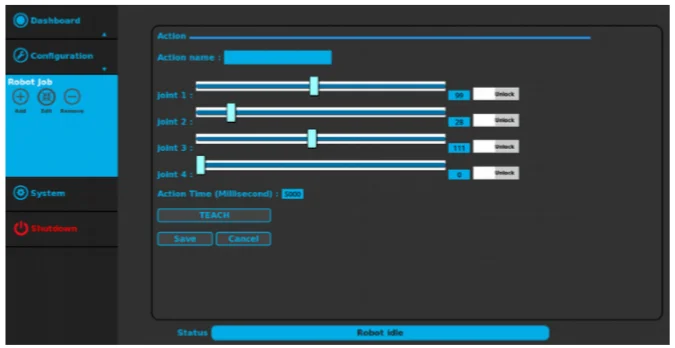
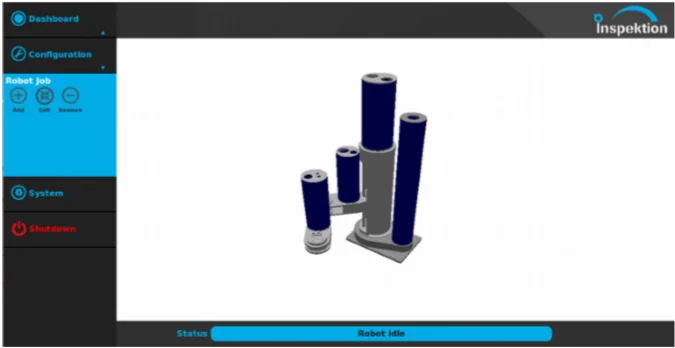
- ユーザーはRobot Job画面で関節を軸ごとに動かし、姿勢の時間を設定してTEACHを押して姿勢を教示し、実機のロボットアームを動かす前に3次元モデルで動作を試します。
- 2019年3月15日の評価シートには、機体の組立が完了していること、規定の機能どおりにテストできること、危険防止システムを備えていることが記録されており、グラウンドと信号を修正して再テストするよう提案もありました。
- 当社が構築して表示できたのは、姿勢教示画面と3次元モデルです。ピッキングを学習するAIモード、ROS対応、Cloud Serverへの履歴保存は、プロジェクト要件上の目標です。
- 当社は、プロジェクトに参加した民間企業の工場で、ロボットアーム試作機のプログラムを鉄板プレス機と連携させてテストしました。試作の次の段階は、生産ラインの機械から実際のワークをピッキングするテストです。
現場の課題
輸入ロボットアームはプログラム設定に専門家が必要で、制御ユニットも単一メーカーのモーターに縛られることが多いため、本体価格と修理費が中小規模の工場(SMEs)の負担能力を超えています。プロジェクトが求めていたのは、技術者、電気技術者、または基本的なコンピュータ操作ができる従業員が自ら設定・操作できる、国内開発のロボットアーム制御ユニットでした。
当社の取り組み
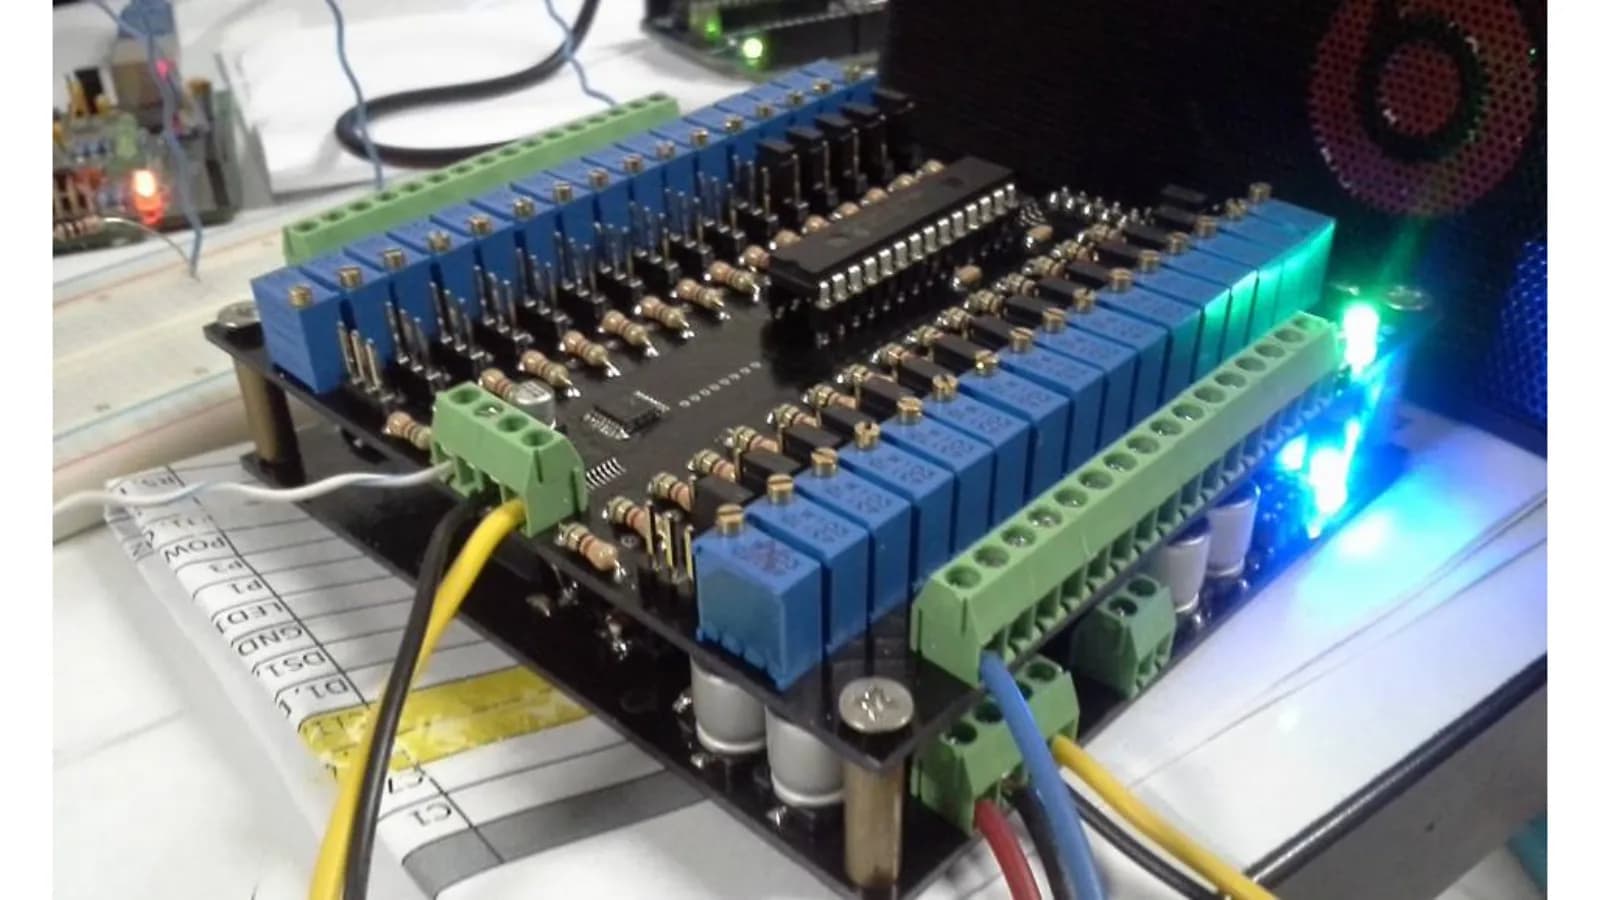
当社は、4軸SCARAロボットアーム(水平方向に動き、ピック&プレース作業に適したロボットアーム)の試作機1式を、NVIDIA TX1処理ボードを使用した制御盤および制御ソフトウェアとともに設計・製作しました。ユーザーはRobot Job画面で作業シーケンスを作成し、関節を軸ごとに動かしてTEACHを押すと姿勢を記録できます。その後、実機のロボットアームを動かす前に、3次元モデル(Simulation)で姿勢シーケンスの動作を試します。
- Robot Job画面関節ごとに姿勢を教示してTEACHを押す
- 3次元モデルシミュレーションシステム(Simulation)で動作を試行
- NVIDIA TX1制御盤要件に基づきLAN経由で設定
- 4軸SCARAロボットアームモータードライバがUART経由で指令を受信
成果
当社は契約どおりプロジェクトを完了し、試作機1式を最終報告書および操作・保守マニュアルとともに納品しました。2019年3月15日の評価シートには、機体の組立が完了していること、規定の機能どおりにテストできること、危険防止システムを備えていることが記録されており、グラウンドと信号の問題を修正して再テストするよう提案もありました。試作の次の段階は、生産ラインの機械から実際のワークをピッキングするテストです。
課題の背景
本事例の課題は、国内で開発され、工場の担当者がプログラミングなしで自ら設定できるロボットアーム制御ユニットでした。輸入ロボットアームはプログラム設定に専門家が必要で、制御ユニットも単一メーカーのモーターに縛られることが多いため、本体価格と修理費が中小規模の工場(SMEs)の負担能力を超えています。
本件は、科学技術省事務次官室 技術振興・移転局が助成し、公的機関と共同で実施した2018年の技術製品開発プロジェクトの一部です。ある民間企業が試作機のユーザーとして共同出資しました。契約期間は2018年3月30日から11月30日までの8か月です。
要件と制約
試作機は、一般のユーザーが設定できる小型のピック&プレース用ロボットアームであり、かつ機械周辺の人にとって安全でなければなりません。主な要件と制約は次のとおりです。
- SCARA型4軸ロボットアーム1式。重量1kg以下のワークに対応し、作業半径は400mm以上
- 技術者、電気技術者、または基本的なコンピュータ操作ができる従業員が、画面から設定・操作できること
- ロボットアームは高速かつ強い力で回転するため、非常停止ボタン(Emergency Stop)、エリアの区画、作業半径周囲の警告表示が必要
- 電源は十分な電流を供給できる必要があり、不足するとロボットアームが十分に動作しません。
- プロジェクトの要件には、サイズ、形状、重量が近いワークのピッキングを学習するAIモード、ROS(Robot Operating System、ロボット開発向けの共通ソフトウェア群)への対応、LANネットワーク内のコンピュータからの設定・操作、Cloud Serverへのステータス履歴保存も含まれます。
なぜ画面上で姿勢を教示し、実機を動かす前に3次元モデルで試すのか
画面上での姿勢教示を選んだのは、プロジェクトの対象ユーザーがロボットのプログラミングを行わない技術者や従業員だからです。また、先に3次元モデルで試す方式を選んだのは、ロボットアームが高速かつ強い力で回転するため、実機が動く前にシミュレーションシステム上で誤った姿勢を見つけるべきだからです。
制御盤はNVIDIA TX1処理ボードを使用し、UART(制御ボードとモータードライバの間のシリアルデータ通信チャネル)経由でモータードライバに指令を送ります。マニュアルに基づく使用手順は次のとおりです。
- 1
制御ユニットをロボットアームに取り付ける
操作マニュアルに従って、制御盤をロボットアームのモータードライバに接続します。
- 2
ロボットアームの3次元モデルを読み込む
プログラムを起動し、ロボットアームの図面(Drawing)をシステムにアップロードします。画面に、シミュレーションシステムとして使用する3次元モデルが表示されます。
- 3
ロボットジョブの作成と姿勢教示
Robot Jobメニューでは、ジョブの追加、編集、削除ができます。姿勢ごとに名前を付け、関節位置スライダーを軸ごとに動かし、姿勢の時間をミリ秒で設定してから、TEACHを押して保存します。
- 4
シミュレーションシステムで動作を試行
教示した姿勢シーケンスどおりに3次元モデルを動かし、実機のロボットアームを動かす前に姿勢が正しいことを確認します。
- 5
実機のロボットアームを動かす
シミュレーションシステムで姿勢シーケンスが正しいことを確認してから、ユーザーは同じシーケンスでロボットアームを動作させます。
SCARAロボットアームと姿勢ティーチング(Teach)とは
SCARAロボットアームは、主要な関節が水平方向に回転し、アーム先端に上下軸を持つロボットアームで、作業台やコンベア上でのワークのピック&プレース作業に適しています。姿勢ティーチングとは、コマンドでプログラミングする代わりに、ロボットアームを目的の位置へ動かしてステップとして記録し、その順序で繰り返し動作させることです。
納入物
当社は、4軸SCARAロボットアーム試作機1式を、制御盤、ソフトウェア、プロジェクト文書とともに納品しました。納品物は次のとおりです。
- NVIDIA TX1処理ボードを使用した制御盤付きロボットアームの試作機
- Dashboard、Configuration、Robot Jobメニューを備え、姿勢教示画面と3次元モデルを含む制御ソフトウェア
- 進捗報告書と最終報告書
- 操作・保守マニュアル
- プロジェクトに参加した民間企業への使用方法の移転
試作機の評価結果とテスト結果
2019年3月15日のプロジェクト評価シートには、試作機の部品の組立が完了していること、規定の機能どおりに動作テストができること、危険防止システムを備えていることが記録されています。同じ評価シートでは、グラウンドと信号の問題を修正して再テストすることも提案されています。
プロジェクト期間中、当社は参加民間企業の工場でロボットアームのプログラムを鉄板プレス機と連携させてテストし、プロジェクトを共同実施した機関のチームに動作をデモしました。当社は契約どおりプロジェクトを完了しました。試作の次の段階は、生産ラインの機械から実際のワークをピッキングするテストです。
要件上の目標にとどまる部分
ピッキングを学習するAIモード、ROS対応、Cloud Serverへの履歴保存はプロジェクトの要件に含まれています。当社が構築して表示できたのは姿勢教示画面と3次元モデルです。上記の3項目は、実用化の前に結果をテストする必要があります。
私たちが学んだこと
本件からは、ロボットアーム試作機と制御ユニットの開発について3つの原則が得られます。
- すべての機能のテスト方法を要件の段階で記載しておく必要があります。本件の受入基準は電力、作業半径、非常停止ボタンを対象としていましたが、AIモード、ROS、Cloud Serverは対象外でした。すべての機能に最初からテスト方法があれば、関係者全員が目標とテスト済みの結果を同じ認識で区別できます。
- 試作機の電気系統は、初期段階から実際の現場で確認する必要があります。評価当日のグラウンドと信号に関する提案は、デモだけでは不十分で、ロボットアームが連携する機械とのテストが必要であることを示しています。
- 高速かつ強い力で回転するロボットアームは、実際に動かす前に毎回シミュレーションシステムを通すべきです。また、テスト初日から非常停止ボタンとエリアの区画を用意する必要があります。
この手法をお客様の工場に適用する方法
お客様の工場に軽量ワークの反復的なピック&プレース作業があり、技術者が自ら姿勢を調整できるようにしたい場合は、本事例と同じ手法、つまり画面上で姿勢を教示し、実機を動かす前にシミュレーションシステムで試す方法を利用できます。調整が必要なのは、作業規模、ロボットアームの種類、お客様の機械との接続です。
再利用できる部分と調整が必要な部分
| システムの部分 | 再利用可能 | 調整が必要になる場合 |
|---|---|---|
| 姿勢ティーチング | 関節を軸ごとに動かしてTEACHを押すRobot Job画面 | お客様のロボットアームの軸数や種類が4軸SCARAと異なる場合は、関節設定画面の調整が必要です。 |
| シミュレーションシステム | ロボットアームの図面(Drawing)から作成した3次元モデル | お客様の工場で実際に使用するロボットアームの図面が必要です。 |
| 制御ユニット | 処理ボードをモータードライバから分離し、UARTで通信する方式 | お客様のモータードライバが別の通信チャネルを使用している場合は、どのチャネルで指令するかを事前に確認する必要があります。 |
| 作業規模 | 重量1kg以下のワーク、作業半径400mm以上 | ワークがより重い場合や、より広い作業半径が必要な場合は、機構とモーターの再評価が必要です。 |
| 機械との連携 | 鉄板プレス機と連携したプログラムのテストは実施済みですが、グラウンドと信号の修正提案が残っており、実際のワークのピッキングはまだ行っていません。 | 生産ラインで使用する前に、お客様の機械でグラウンド、信号、実際のワークのピッキングをテストする必要があります。 |
- ワークのサイズ、形状、重量、およびロボットアームが届く必要のある距離を準備します。
- ロボットアームが連携する機械と、相互に送受信する信号を特定します。
- 作業半径周囲の区画エリア、非常停止ボタンの位置、十分な電流を供給できる電源を計画します。
- 機械の停止時間を減らすため、予備モーターと、マニュアルに沿った電気系統の点検周期を準備します。
使用する技術
よくある質問
このロボットアームは、実際にピッキング姿勢を自己学習できますか
確認できているのは、画面による姿勢の教示です。ユーザーが軸ごとに関節を動かしてTEACHを押すと、作業シーケンスとして記録されます。一方、サイズ、形状、重量が近いワークのピッキングを学習するAIモードは、プロジェクトの仕様に基づく目標であり、使用する前に結果をテストする必要があります。
ロボットアームの周囲の安全対策として、何を準備する必要がありますか
ロボットアームは高速かつ強い力で回転するため、非常停止ボタン(Emergency Stop)の設置、エリアの区画、動作半径の周囲への警告表示が必要です。電源は十分な電流を供給できるものとし、実機のロボットアームを動かす前に3次元モデル上で姿勢シーケンスを試行することをお勧めします。
ロボットアームの可搬重量と作業範囲はどのくらいですか
試作機は4軸SCARAロボットアームで、重量1キログラム以下のワークに対応し、半径400ミリメートル以上の範囲で動作します。ワークがこれより重い場合や、より遠くまで届かせる必要がある場合は、機構とモーターを改めて評価する必要があります。
このプロジェクトの資金提供者はどこで、どのような業務ですか
本件は、Bureau of Technology Promotion and Transfer, Office of the Permanent Secretary, Ministry of Science and Technologyが資金を提供した2018年の技術製品開発プロジェクトの一環で、公的機関と共同で実施しました。契約に基づく試作開発で、期間は8か月、2019年3月15日に成果の評価審査が行われました。
工場での作業向けにロボットアーム制御ユニットが必要な場合、どのような情報を準備すればよいですか
ワークのサイズ、形状、重量、ロボットアームが届く必要のある距離、連携が必要な機械をご準備ください。当社はまず現場を調査し、その後に方針と見積書をご提案します。