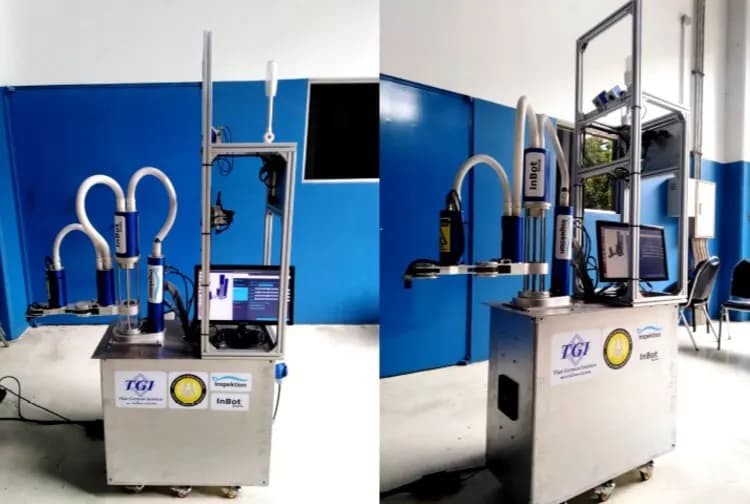
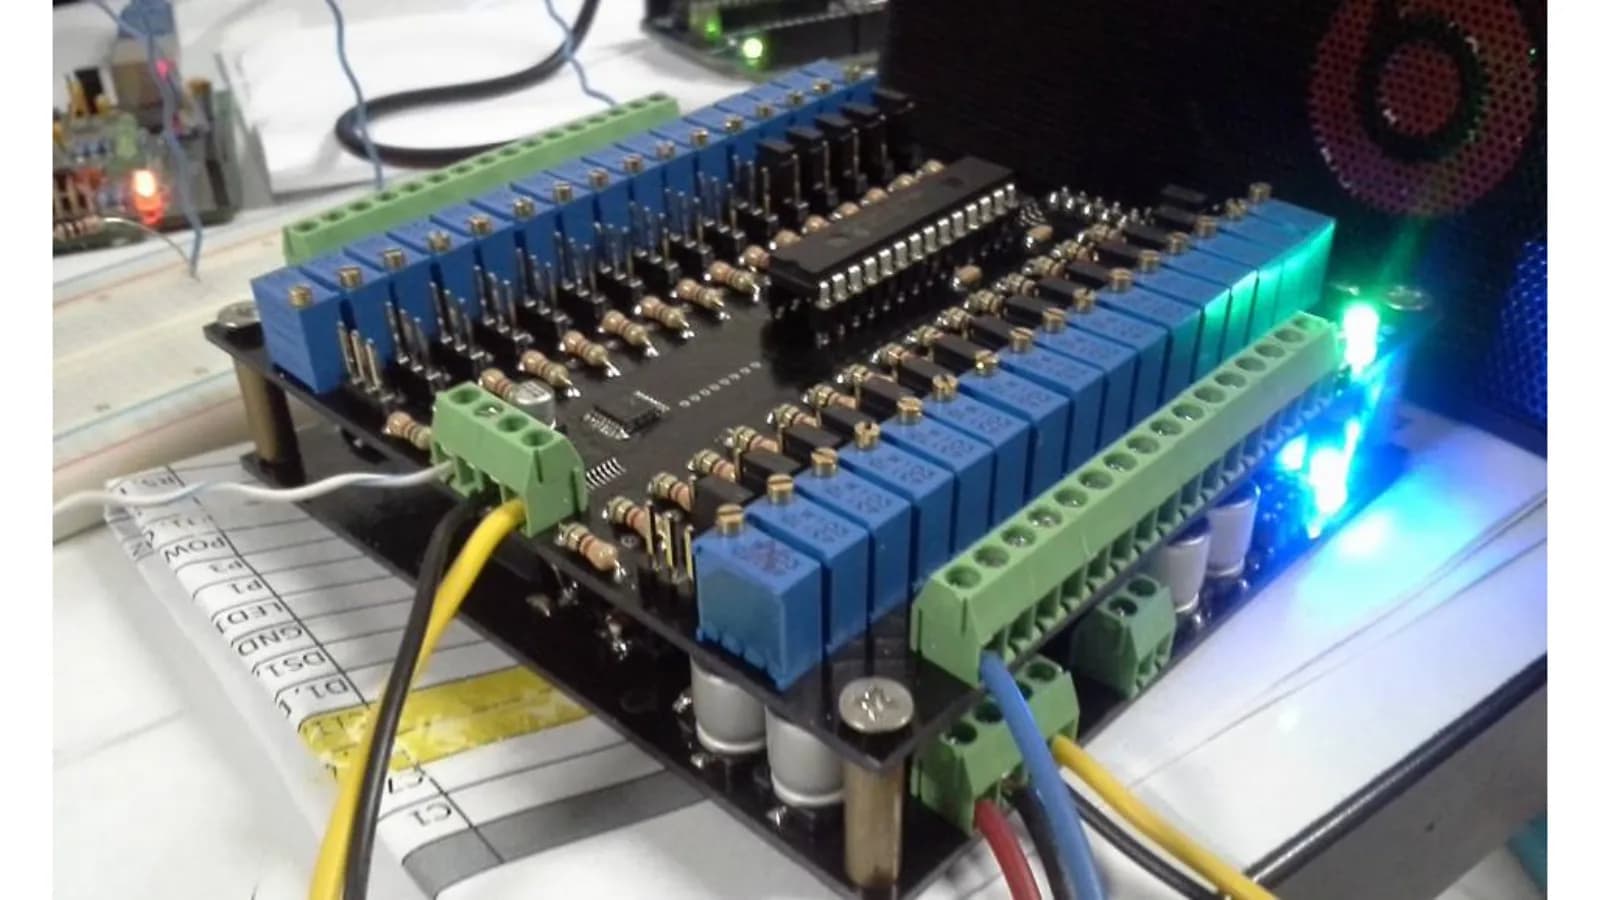
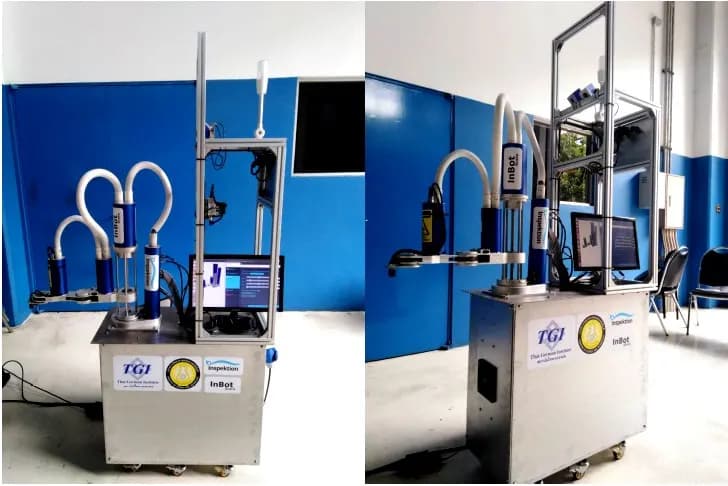
2018年のタイ政府助成事業における、AI学習用に設計した制御装置付きSCARAピックアンドプレースアームの試作機
機関: 科学技術省次官室およびタイ・ドイツ研究所(TGI)
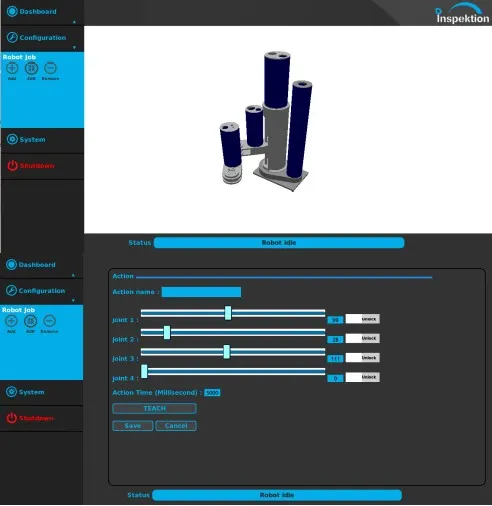
この4軸SCARA試作機は、ソフトウェア画面で設定した位置に部品を移動し、実機を動かす前に3Dモデルで動作をシミュレーションします。2018年の輸入代替技術製品開発事業で、アーム1台とNVIDIA TX1処理ボードを搭載した制御盤を設計・製作しました。事業のマニュアルではAIによる把持学習が規定されており、実機は2019年三月15日に事業側の評価を受けました。
- 業界
- 行政
- 年
- 2018–2019
- 業務範囲
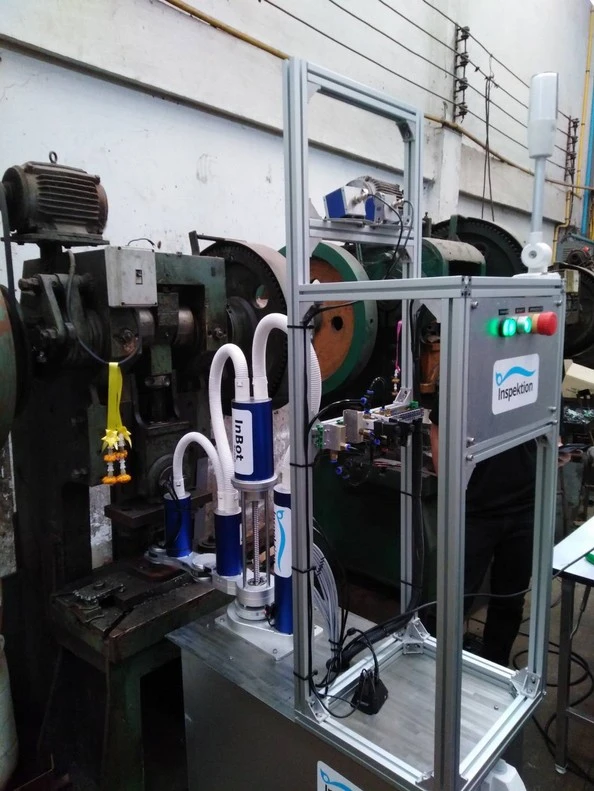
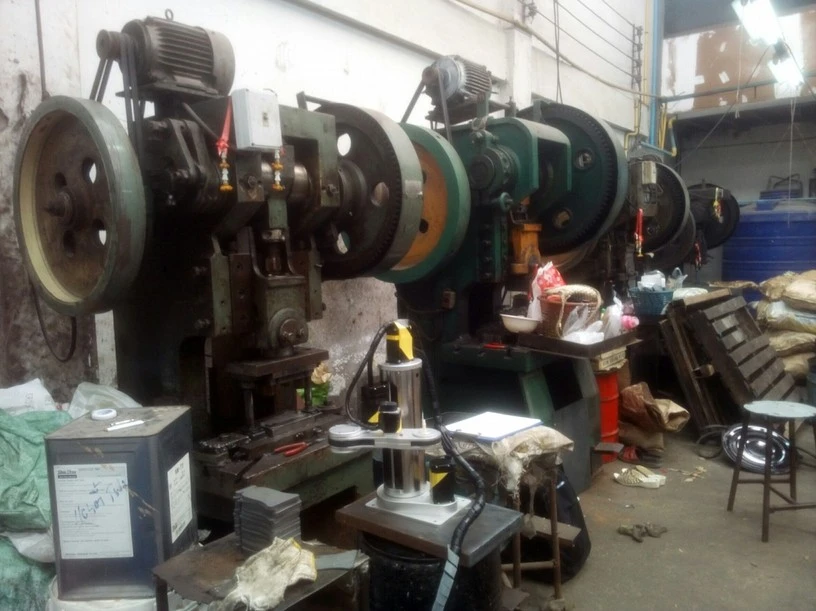
- 制御ユニット付きロボットアーム試作機1式の設計、製作、テスト。金属プレス工場での、鉄板プレス機と連携したロボットアームプログラムのテスト。進捗レポート、最終レポート、操作・保守マニュアルの作成。プロジェクトに参加した民間企業への技術移転。
- 期間
- 契約に基づく8か月(2018年3月30日 – 11月30日)
要約
- 当社は、NVIDIA TX1ボードを使用した制御盤を備えた4軸SCARAロボットアームの試作1式を、輸入代替技術製品開発プロジェクト(2018年)のもとで設計・製作しました。
- ユーザーはソフトウェア画面からピック&プレース位置を指定し、実機に指令する前に3Dモデルで動作をシミュレーション(Simulation)できます。
- AIによるピッキング学習、LAN経由の操作、Cloud Serverへの履歴保存は、プロジェクトのマニュアルに定められた要件上の仕様であり、テスト結果ではありません。
- 2019年3月15日付のプロジェクト評価シートには、機械の部品が揃って組み立てられていること、規定の機能どおりにテストができたこと、危険防止システムを備えていることが記録され、アース線と信号灯に関する提案も記載されています。
- 当社は、金属プレス工場で鉄板プレス機と連携してロボットアーム試作機のプログラムをテストしました。生産ラインでのワークのピッキングに使用するには、実ワークでの追加テストが必要です。
現場の課題
このプロジェクトの対象層は人手への依存という課題を抱えていました。そこで、技術者、電気技術者、または基本的なコンピュータ操作ができる従業員が、専門家なしで自ら設定できるピッキング用ロボットアームの試作が求められました。機械の価格と保守費用は、SMEs(中小企業)の手の届く水準である必要がありました。
当社の取り組み
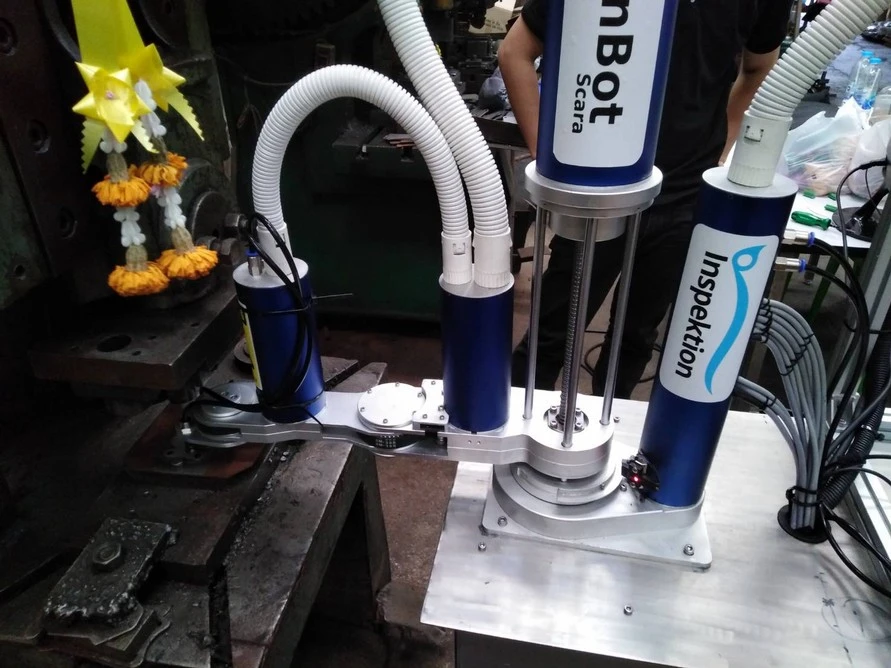
当社は、プロジェクトの要件に沿って4軸SCARAロボットアーム(水平方向に動作し、ピック&プレース作業に適したロボットアーム)を設計・製作しました。要件は、動作半径400 mm以上、ワーク質量1 kg以下です。あわせて、NVIDIA TX1ボードを使用した制御盤と、ユーザーがピック&プレース位置を指定し、実機に指令する前に3Dモデルで動作をシミュレーション(Simulation)できるソフトウェアも用意しました。一方、AIによるピッキング学習、LAN(工場内ネットワーク)経由の操作、Cloud Server(オンラインデータ保存サーバー)への履歴保存は、プロジェクトのマニュアルに定められた要件上の仕様です。
- 設定・動作シミュレーションソフトウェア3DモデルによるSimulation
- LAN経由の操作プロジェクトの要件どおり
- NVIDIA TX1コントローラ
- 4軸SCARAロボットアーム
成果
当社は試作1式を、最終レポート、操作・保守マニュアルとともに納品し、プロジェクトに参加した民間企業へ使用方法を移転しました。2019年3月15日付のプロジェクト評価シートには、機械の部品が揃って組み立てられていること、規定の機能どおりに動作テストができたこと、危険防止システムを備えていることが記録され、あわせてアース線と信号灯の修正が提案されています。実施した現場テストは、鉄板プレス機と連携したロボットアームプログラムのテストです。
課題の背景
このロボットアーム試作機は、基礎レベルの技術者が画面から自ら設定した位置に従ってワークをピック&プレースします。課題は、機械の価格と保守費用がSMEsの手の届く範囲にあるロボットアームを実現することでした。プロジェクトのレポートによると、対象層は人手への依存という課題を抱えていました。中小規模の工場にとって、ロボットアームへの投資では機械の価格、保守費用に加え、機械を設定できる人材も考慮する必要があります。
本件は、国内での技術製品開発による輸入代替を支援する政府の輸入代替技術製品開発プロジェクト(2018年)のもとで実施されました。機械を使用する予定の民間企業がプロジェクトに共同投資し、当社は試作の設計、製作、テストを担当しました。
要件と制約
試作機はプロジェクトの要件を満たす必要があり、契約期間は8か月でした。主な要件と制約は次のとおりです。
- 4軸SCARAロボットアーム1式、動作半径400 mm以上、ワーク質量1 kg以下
- 技術者、電気技術者、または基本的なコンピュータ操作ができる従業員が、専門家なしで設定できること
- プロジェクトのマニュアルでは、サイズ、形状、重量が近いワークのピッキングをAIで学習すること、LAN(工場内ネットワーク)経由で操作すること、動作状態の履歴をCloud Server(オンラインデータ保存サーバー)に保存することが仕様として定められています
- ロボットアームは高速で回転し力も強いため、動作半径の周囲に安全エリアを設け、人や物が近づかないよう警告表示を掲示する必要があります
- 契約期間は2018年3月30日から11月30日まで。進捗レポート、最終レポート、操作・保守マニュアルの提出を含みます
このロボットアーム試作機は、ロボットの専門家ではない技術者でも設定できるよう、どのように設計されていますか
ユーザーはコンピュータ上のソフトウェア画面からロボットアームを設定します。各軸の関節角度を調整し、実機に指令する前に、ロボットアームの3Dモデルを用いたシミュレーション(Simulation)で姿勢を確認します。この方式を選んだのは、プロジェクトが対象とするユーザーがロボットの専門家ではなく基礎レベルの技術者であるためです。操作マニュアルに基づく手順は次のとおりです。
- 1
制御ユニットをロボットアームに取り付ける
制御ユニットをロボットアームに接続し、ソフトウェアを起動してロボットアームの3Dモデルをシステムに読み込みます。
- 2
動作位置を設定する
設定モードに入り、各軸の関節角度を画面上で調整して、作業ごとのロボットアームの姿勢と位置を指定します。
- 3
まずシミュレーションでテストする
シミュレーション上でロボットアームを動かし、実機に指令する前に姿勢を確認します。
- 4
実機を動作させる
シミュレーション上の姿勢が正しいことを確認してから、設定した位置からワークをピッキングするようロボットアームに指令します。
要件上の仕様であり、テスト結果ではありません
AIによるピッキング学習、LAN経由の操作、Cloud Serverへの履歴保存は、プロジェクトのマニュアルに記載された仕様項目です。当社はこれらの仕様のテスト結果文書をまだ保有していないため、利用可能な機能としては提示していません。
納入物
当社は契約に基づき、ロボットアーム試作機1式を、文書および使用方法の移転とともに納品しました。納品項目は次のとおりです。
- NVIDIA TX1処理ボードを使用した制御盤に搭載された4軸SCARAロボットアーム
- 位置設定と3Dモデルによる動作シミュレーションのソフトウェア
- 進捗レポートおよび最終レポート
- 操作・保守マニュアル
- プロジェクトに参加した民間企業への使用方法の移転
- 金属プレス工場での、鉄板プレス機と連携したロボットアームプログラムのテスト
確認できた試作機の評価結果
2019年3月15日付のプロジェクト評価シートには、4軸SCARAロボットアーム試作機について3項目の結果が記録されています。部品が揃い完成した機械として組み立てられていること、規定の機能どおりに動作テストができたこと、危険防止システムを備えていることです。評価シートには、アース線(接地)と信号灯の修正に関する提案も記載されています。
評価後、当社は支援機関のステッカーを機械に貼付し、動作のデモ動画を撮影しました。実施した現場テストは、鉄板プレス機と連携したロボットアームプログラムのテストです。生産ラインでのワークのピッキングに使用するには実ワークでの追加テストが必要であり、ロボットアームの駆動回路と制御画面にはプロジェクト終了後の改善項目があります。本ページでは文書で確認できる結果のみを報告しています。
私たちが学んだこと
本件から、ロボットアームや機械の試作開発に関する原則を3点導き出せます。
- テスト済みの仕様と目標とする仕様を分けること。本件では、AI、LAN経由の操作、Cloud Serverはマニュアルの仕様項目に含まれていますが、テスト結果はありません。そのため、試作機の納品文書には、どの項目がテスト済みかを明記すべきです。
- ロボットアームの試作機は、実機の前で実ワークをピッキングしてから、初めて使用可能と呼べます。鉄板プレス機と連携したプログラムのテストは第一段階であり、生産ラインでのワークのピッキングと同等ではありません。
- 電気系統と安全は、最初から設計の一部です。本件の評価における技術面の提案はアース線と信号灯に関するもので、ロボットアームの動作半径周囲の安全エリアはプロジェクトのリスク評価に含まれています。
この手法をお客様のプロジェクトにどう活用できますか
ご自身のピック&プレース作業でロボットアームを試したい場合や、研究プロジェクトで機械の試作を開発したい場合は、本事例と同じ手法を利用できます。すなわち、画面から姿勢を設定し、実機に指令する前に動作をシミュレーションし、マニュアルと使用方法の移転を伴って納品する手法です。調整が必要なのはロボットアームの仕様で、ワークがこの試作機の設計より重い場合や遠い位置にある場合が該当します。
再利用できる部分と調整が必要な部分
| 作業の区分 | 再利用可能 | 調整が必要になる場合 |
|---|---|---|
| 設定とシミュレーション | 画面から関節角度を設定し、実機に指令する前に3Dモデルでシミュレーション | お使いのロボットアームが別機種の場合は、その機種の3Dモデルが必要です |
| ロボットアームの仕様 | 水平方向のピック&プレース作業向けのSCARAロボットアーム | ワークが1 kgを超える場合や、設計と異なる動作半径が必要な場合は、ロボットアームの仕様を新たに定める必要があります |
| 現場テスト | 納品前に実際の機械と連携してプログラムをテスト | 生産ラインで使用する場合は、実ワークのピッキングテストを追加で計画する必要があります |
| 文書と納品 | 進捗レポート、最終レポート、マニュアル、使用方法の移転 | プロジェクトの助成条件や評価シートが本事例と異なる場合は、文書項目を改めて取り決める必要があります |
- ロボットアームにピッキングさせるワークのサイズ、形状、重量を明確にします。
- テスト前に設置場所、電気系統、アース線を整えます。
- ロボットアームの動作半径の周囲に安全エリアを定め、警告表示を掲示します。
- レポート、操作・保守マニュアル、技術移転など、納品文書を最初に取り決めます。
使用する技術
よくある質問
このロボットアーム試作機では何ができますか
このロボットアーム試作機は、ユーザーが設定した位置からワークをピッキングします。ユーザーはソフトウェアで設定し、実機に指令する前に3Dモデルで動作をシミュレーションします。一方、AIによるピッキング学習、ネットワーク経由の操作、Cloud Serverへの履歴保存は、プロジェクトのマニュアルに定められた要件上の仕様であり、テスト結果はまだありません。
使用するにはロボットの専門家が必要ですか
プロジェクトでは、技術者、電気技術者、または基本的なコンピュータ操作ができる従業員が設定できることを目標としました。当社は、プロジェクトに参加した民間企業へ、操作・保守マニュアルとともに使用方法を移転しました。ただし、試作機の制御画面には、プロジェクト終了後も引き続き改善が必要です。
このプロジェクトの資金はどこから提供されましたか
このプロジェクトは、輸入代替技術製品開発プロジェクト(2018年)のもとで、Bureau of Technology Promotion and Transfer, Office of the Permanent Secretary, Ministry of Science and Technologyから予算を受けました。また、機械を使用する予定の民間企業が共同投資しています。
ロボットアームを現場でテストする前に何を準備すればよいですか
ロボットアームに把持させるワークについて、サイズ、形状、重量を明確にしてください。設置スペース、電気系統、接地線を整え、作業半径の周囲に安全エリアを設定して警告表示を用意してください。その後、当社が実際のワークと現場を評価したうえで、進め方をご提案します。
このようなロボットアームや試作機を開発したい場合、価格はいくらですか
標準価格はありません。価格はワーク、業務範囲、プロジェクトの条件によって異なります。お客様の課題を評価した後にお見積りをご提示しますので、当社までお問い合わせください。