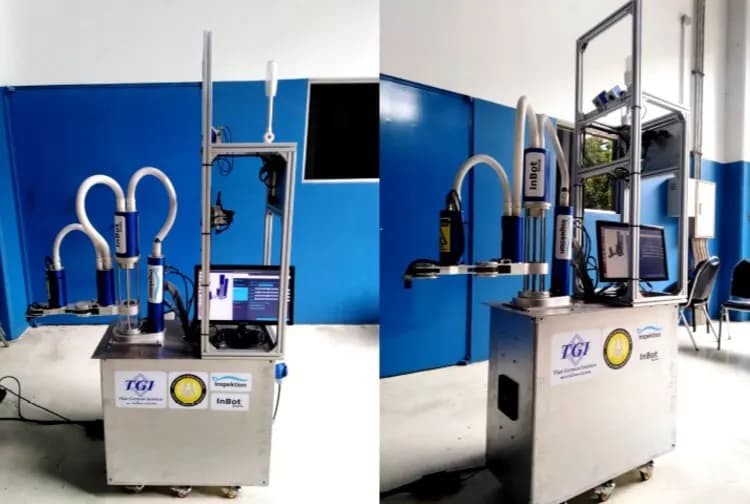
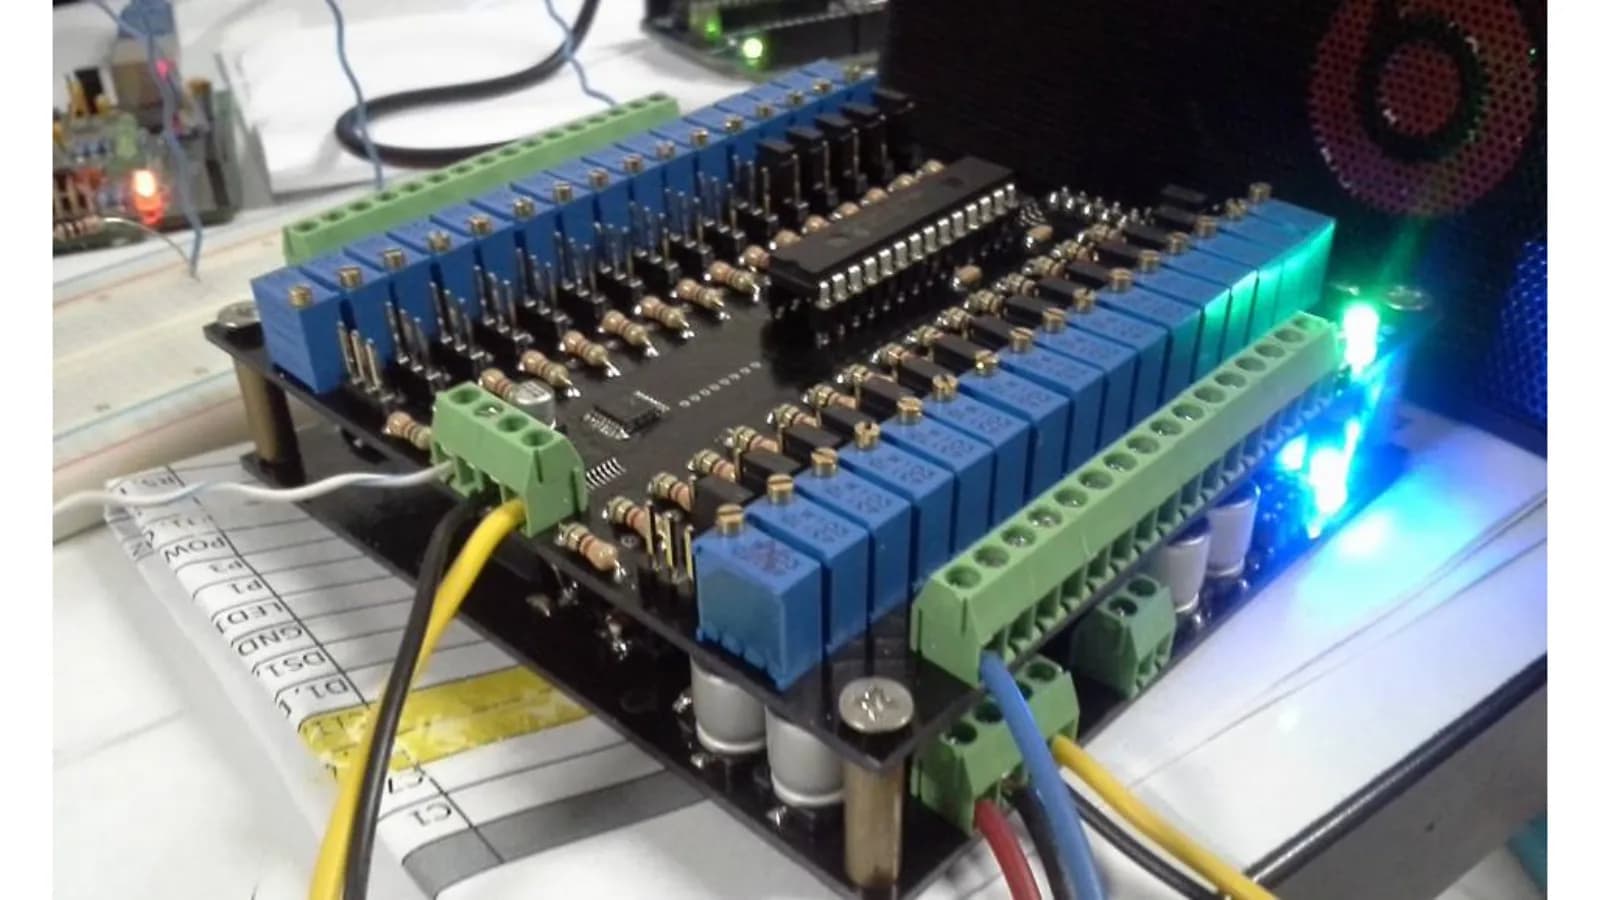
Prototipe lengan SCARA pick-and-place dengan pengendali yang dirancang untuk pembelajaran AI, dalam proyek pendanaan pemerintah Thailand tahun 2018
Instansi: Kantor Sekretaris Tetap Kementerian Sains dan Teknologi, bersama Thai-German Institute (TGI)
Prototipe SCARA 4 sumbu ini mengambil dan meletakkan benda pada posisi yang diatur melalui antarmuka perangkat lunak, dengan simulasi model 3D sebelum mesin nyata dijalankan. Kami merancang dan membuat 1 lengan beserta kabinet kontrol berbasis papan NVIDIA TX1 dalam program pengembangan produk teknologi substitusi impor tahun 2018. Panduan proyek menetapkan pembelajaran gerakan menggenggam dengan AI. Mesin menjalani penilaian proyek pada 15 Maret 2019.
- Industri
- Pemerintahan
- Tahun
- 2018–2019
- lingkup pekerjaan
- Merancang, membangun, dan menguji 1 set prototipe lengan robot beserta unit kontrol; menguji program lengan robot bersama mesin stamping baja di pabrik stamping logam; menyusun laporan kemajuan, laporan akhir, serta manual penggunaan dan pemeliharaan; dan melakukan alih teknologi kepada perusahaan swasta yang turut serta dalam proyek
- Durasi
- 8 bulan sesuai kontrak (30 Maret – 30 November 2018)
Ringkasan
- Kami merancang dan membangun 1 set prototipe lengan robot SCARA 4 sumbu beserta lemari kontrol yang menggunakan papan NVIDIA TX1, di bawah Proyek Pengembangan Produk Teknologi Pengganti Impor tahun 2018.
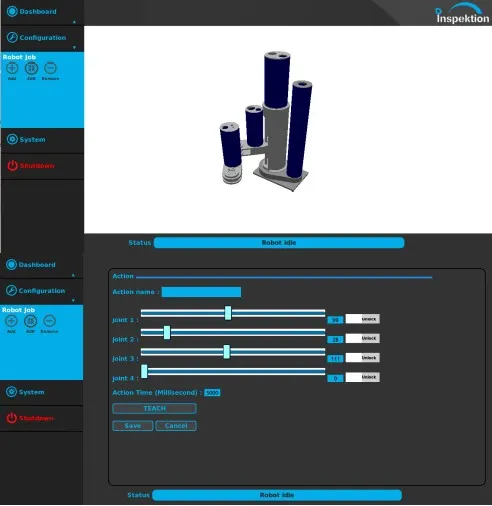
- Pengguna menentukan posisi pengambilan dan peletakan dari layar perangkat lunak, serta menyimulasikan operasi dengan model 3D (Simulation) sebelum memerintahkan mesin yang sebenarnya.
- Pembelajaran pengambilan benda kerja dengan AI, pemberian perintah melalui jaringan LAN, dan penyimpanan riwayat di Cloud Server merupakan fitur sesuai persyaratan dalam manual proyek, bukan hasil pengujian.
- Formulir evaluasi proyek tertanggal 15 Maret 2019 mencatat bahwa mesin telah dirakit lengkap, dapat diuji sesuai fungsi yang ditetapkan, dan memiliki sistem perlindungan dari bahaya, disertai saran mengenai kabel pembumian dan lampu sinyal.
- Kami menguji program prototipe lengan robot bersama mesin stamping baja di pabrik stamping logam. Penggunaan untuk mengambil benda kerja di lini produksi memerlukan pengujian tambahan dengan benda kerja sebenarnya.
Permasalahan di lapangan
Kelompok sasaran proyek menghadapi masalah ketergantungan pada tenaga kerja manusia. Karena itu, proyek ini membutuhkan prototipe lengan robot pengambil benda kerja yang dapat diatur sendiri oleh teknisi, teknisi listrik, atau karyawan dengan kemampuan komputer dasar, tanpa memerlukan tenaga ahli khusus. Harga mesin dan biaya pemeliharaan harus berada pada tingkat yang terjangkau bagi SMEs (usaha kecil dan menengah).
Apa yang kami lakukan
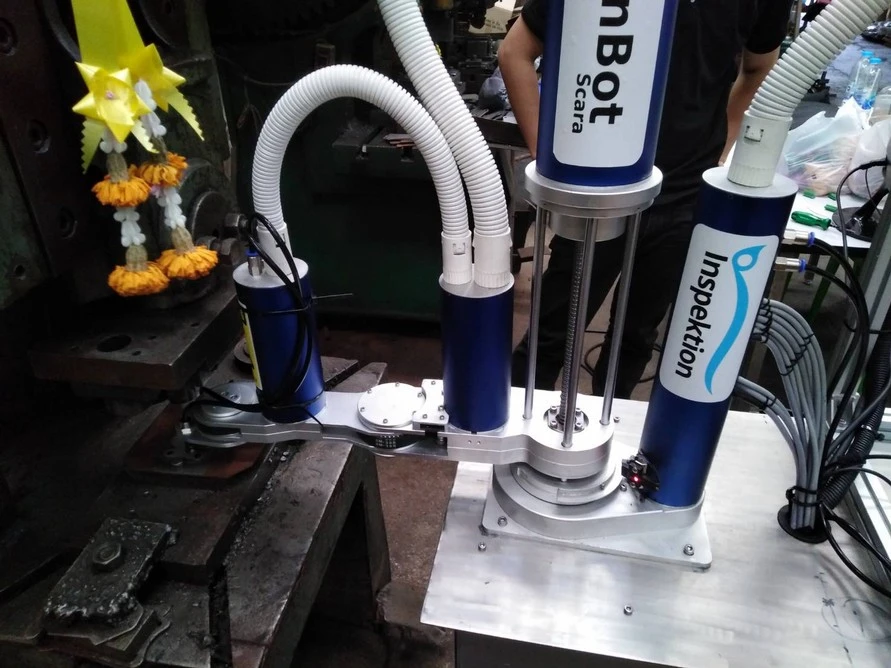
Kami merancang dan membangun lengan robot tipe SCARA 4 sumbu (lengan robot yang bergerak pada bidang horizontal, cocok untuk pekerjaan pick-and-place) sesuai persyaratan proyek, yaitu bekerja dalam radius tidak kurang dari 400 milimeter dan menangani benda kerja dengan berat tidak lebih dari 1 kilogram, dilengkapi lemari kontrol yang menggunakan papan NVIDIA TX1 serta perangkat lunak yang memungkinkan pengguna menentukan posisi pengambilan dan peletakan, lalu menyimulasikan operasi dengan model 3D (Simulation) sebelum memerintahkan mesin yang sebenarnya. Adapun pembelajaran pengambilan benda kerja dengan AI, pemberian perintah melalui jaringan LAN (jaringan internal pabrik), dan penyimpanan riwayat di Cloud Server (komputer penyimpanan data daring) merupakan fitur sesuai persyaratan dalam manual proyek.
- Perangkat lunak pengaturan dan simulasi operasiSimulation dengan model 3D
- Pemberian perintah melalui jaringan LANSesuai persyaratan proyek
- Unit kontrol NVIDIA TX1
- Lengan robot SCARA 4 sumbu
Hasil
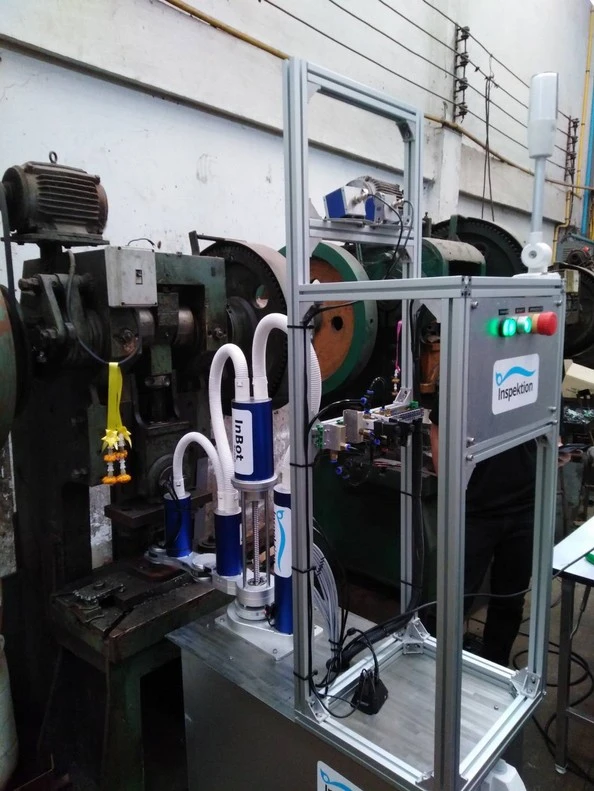
Kami menyerahkan 1 set prototipe beserta laporan akhir, manual penggunaan dan pemeliharaan, serta mentransfer cara penggunaan kepada perusahaan swasta yang turut serta dalam proyek. Formulir evaluasi proyek tertanggal 15 Maret 2019 mencatat bahwa mesin telah dirakit lengkap dengan seluruh komponennya, dapat diuji pengoperasiannya sesuai fungsi yang ditetapkan, dan memiliki sistem perlindungan dari bahaya, disertai saran untuk memperbaiki kabel pembumian dan lampu sinyal. Pengujian di lokasi yang dilakukan adalah pengujian program lengan robot bersama mesin stamping baja.
Latar belakang permasalahan
Prototipe lengan robot ini mengambil dan meletakkan benda kerja pada posisi yang dapat diatur sendiri oleh teknisi tingkat dasar melalui layar. Tantangannya adalah lengan robot dengan harga mesin dan biaya pemeliharaan yang terjangkau bagi SMEs. Laporan proyek menyebutkan bahwa kelompok sasaran menghadapi masalah ketergantungan pada tenaga kerja manusia. Bagi pabrik berskala menengah dan kecil, investasi lengan robot harus memperhitungkan harga mesin, biaya pemeliharaan, dan orang yang mampu mengatur mesin.
Pekerjaan ini berada di bawah Proyek Pengembangan Produk Teknologi Pengganti Impor tahun 2018 dari pemerintah, yang mendukung pengembangan produk teknologi di dalam negeri sebagai pengganti impor. Perusahaan swasta yang akan menggunakan mesin ini turut berinvestasi dalam proyek, sedangkan kami bertindak sebagai pihak yang merancang, membangun, dan menguji prototipe.
Persyaratan dan batasan
Prototipe harus memenuhi persyaratan proyek dan memiliki jangka waktu kontrak 8 bulan. Persyaratan dan batasan utama adalah sebagai berikut:
- 1 set lengan robot tipe SCARA 4 sumbu, bekerja dalam radius tidak kurang dari 400 milimeter dan menangani benda kerja dengan berat tidak lebih dari 1 kilogram
- Teknisi, teknisi listrik, atau karyawan dengan kemampuan komputer dasar harus dapat melakukan pengaturan, tanpa memerlukan tenaga ahli khusus
- Manual proyek menetapkan fitur agar lengan robot mempelajari pengambilan benda kerja dengan ukuran, bentuk, dan berat yang serupa menggunakan AI, menerima perintah melalui jaringan LAN (jaringan internal pabrik), dan menyimpan riwayat status operasi di Cloud Server (komputer penyimpanan data daring)
- Lengan robot berputar cepat dan bertenaga, sehingga memerlukan area aman di sekitar radius kerja serta rambu peringatan agar orang atau benda tidak mendekat
- Jangka waktu kontrak 30 Maret – 30 November 2018, disertai laporan kemajuan, laporan akhir, serta manual penggunaan dan pemeliharaan
Bagaimana prototipe lengan robot ini dirancang agar dapat diatur oleh teknisi yang bukan ahli robot?
Pengguna mengatur lengan robot dari layar perangkat lunak di komputer dengan menyesuaikan sudut sendi tiap sumbu, lalu memeriksa posturnya dalam sistem simulasi (Simulation) dengan model 3D lengan robot sebelum memerintahkan mesin yang sebenarnya. Kami memilih pendekatan ini karena pengguna sasaran proyek adalah teknisi tingkat dasar, bukan ahli robot. Langkah-langkah menurut manual penggunaan adalah sebagai berikut:
- 1
Memasang unit kontrol ke lengan robot
Hubungkan unit kontrol ke lengan robot, lalu buka perangkat lunak dan muat model 3D lengan robot ke dalam sistem.
- 2
Mengatur posisi gerakan
Masuk ke mode pengaturan untuk menentukan postur dan posisi lengan robot pada setiap pekerjaan dengan menyesuaikan sudut sendi tiap sumbu di layar.
- 3
Menguji dengan sistem simulasi terlebih dahulu
Perintahkan lengan robot bergerak dalam sistem simulasi untuk memeriksa posturnya sebelum memerintahkan mesin yang sebenarnya.
- 4
Pengoperasian sebenarnya
Setelah postur dalam sistem simulasi benar, perintahkan lengan robot mengambil benda kerja dari posisi yang telah diatur.
Fitur sesuai persyaratan, bukan hasil pengujian
Pembelajaran pengambilan benda kerja dengan AI, pemberian perintah melalui jaringan LAN, dan penyimpanan riwayat di Cloud Server merupakan daftar fitur dalam manual proyek. Kami belum memiliki dokumen hasil pengujian untuk fitur-fitur ini, sehingga kami tidak menyajikannya sebagai kemampuan yang sudah dapat digunakan.
Hasil serah terima
Kami menyerahkan 1 set prototipe lengan robot beserta dokumen dan transfer cara penggunaan sesuai kontrak. Daftar yang diserahkan adalah sebagai berikut:
- Lengan robot SCARA 4 sumbu, terpasang pada lemari kontrol yang menggunakan papan pemrosesan NVIDIA TX1
- Perangkat lunak untuk mengatur posisi dan menyimulasikan operasi dengan model 3D
- Laporan kemajuan dan laporan akhir
- Manual penggunaan dan pemeliharaan
- Transfer cara penggunaan kepada perusahaan swasta yang turut serta dalam proyek
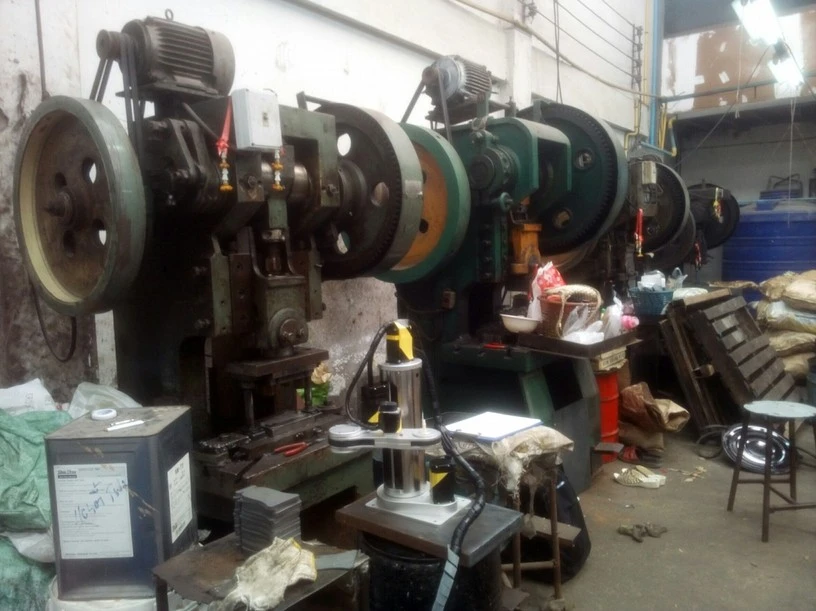
- Pengujian program lengan robot bersama mesin stamping baja di pabrik stamping logam
Hasil evaluasi prototipe yang dapat dikonfirmasi
Formulir evaluasi proyek tertanggal 15 Maret 2019 mencatat 3 hasil untuk prototipe lengan robot SCARA 4 sumbu, yaitu mesin telah dirakit lengkap dengan seluruh komponennya sebagai mesin yang utuh, dapat diuji pengoperasiannya sesuai fungsi yang ditetapkan, dan memiliki sistem perlindungan dari bahaya. Formulir evaluasi juga memuat saran untuk memperbaiki kabel pembumian (ground) dan lampu sinyal.
Setelah evaluasi, kami menempelkan stiker lembaga pendukung pada mesin dan merekam klip demonstrasi operasi. Pengujian di lokasi yang dilakukan adalah pengujian program lengan robot bersama mesin stamping baja. Penggunaan untuk mengambil benda kerja di lini produksi memerlukan pengujian tambahan dengan benda kerja sebenarnya, dan sirkuit perintah lengan robot serta layar kontrol memiliki daftar perbaikan setelah proyek ditutup. Halaman ini hanya melaporkan hasil yang didukung dokumen.
Pelajaran yang kita dapatkan
Pekerjaan ini memberikan 3 prinsip untuk pekerjaan pengembangan prototipe lengan robot dan prototipe mesin:
- Pisahkan fitur yang telah diuji dari fitur yang menjadi sasaran. Dalam pekerjaan ini, AI, pemberian perintah melalui LAN, dan Cloud Server tercantum dalam daftar fitur manual, tetapi tidak memiliki hasil pengujian. Karena itu, dokumen serah terima prototipe sebaiknya menyatakan dengan jelas butir mana yang telah diuji.
- Prototipe lengan robot harus mengambil benda kerja sebenarnya di depan mesin sebenarnya sebelum disebut siap digunakan. Pengujian program bersama mesin stamping baja adalah langkah pertama, belum setara dengan pengambilan benda kerja di lini produksi.
- Sistem kelistrikan dan keselamatan merupakan bagian dari pekerjaan perancangan sejak awal. Saran teknis dalam evaluasi pekerjaan ini adalah kabel pembumian dan lampu sinyal, sedangkan area aman di sekitar radius lengan robot termasuk dalam penilaian risiko proyek.
Bagaimana menerapkan pendekatan ini pada proyek Anda?
Jika Anda ingin mencoba lengan robot untuk pekerjaan pick-and-place Anda sendiri, atau mengembangkan prototipe mesin dalam proyek penelitian, Anda dapat menggunakan pendekatan yang sama dengan kasus ini, yaitu mengatur postur dari layar, menyimulasikan operasi sebelum memerintahkan mesin yang sebenarnya, dan melakukan serah terima beserta manual dan transfer cara penggunaan. Bagian yang perlu disesuaikan adalah persyaratan lengan robot, ketika benda kerja Anda lebih berat atau berada lebih jauh daripada yang dirancang untuk prototipe ini.
Bagian yang dapat digunakan kembali dan bagian yang perlu disesuaikan
| Bagian pekerjaan | Dapat digunakan kembali | Perlu disesuaikan ketika |
|---|---|---|
| Pengaturan dan simulasi | Mengatur sudut sendi dari layar dan menyimulasikan dengan model 3D sebelum memerintahkan mesin yang sebenarnya | Jika lengan robot Anda adalah model lain, diperlukan model 3D dari lengan robot model tersebut |
| Persyaratan lengan robot | Lengan robot SCARA untuk pekerjaan pick-and-place pada bidang horizontal | Jika benda kerja lebih berat dari 1 kilogram atau memerlukan radius kerja yang berbeda dari rancangan, spesifikasi lengan robot harus ditetapkan ulang |
| Pengujian di lokasi | Menguji program bersama mesin sebenarnya sebelum serah terima | Jika ingin digunakan di lini produksi, perlu direncanakan pengujian tambahan untuk mengambil benda kerja sebenarnya |
| Dokumen dan serah terima | Laporan kemajuan, laporan akhir, manual, dan transfer cara penggunaan | Jika proyek Anda memiliki ketentuan pendanaan atau formulir evaluasi yang berbeda dari kasus ini, daftar dokumen harus disepakati ulang |
- Tentukan dengan jelas benda kerja yang akan diambil lengan robot, termasuk ukuran, bentuk, dan beratnya
- Pastikan area pemasangan, sistem kelistrikan, dan kabel pembumian sudah siap sebelum pengujian
- Tetapkan area aman di sekitar radius kerja lengan robot dan pasang rambu peringatan
- Sepakati dokumen serah terima sejak awal, misalnya laporan, manual penggunaan dan pemeliharaan, serta alih teknologi
Gambar sistem dan cara kerjanya
Teknologi yang digunakan
Pertanyaan yang Sering Diajukan
Apa saja yang dapat dilakukan prototipe lengan robot ini?
Prototipe lengan robot ini mengambil benda kerja dari posisi yang telah diatur pengguna. Pengguna melakukan pengaturan melalui perangkat lunak dan menyimulasikan operasi dengan model 3D sebelum memberikan perintah sebenarnya. Adapun pembelajaran pengambilan benda kerja dengan AI, pemberian perintah melalui jaringan, dan penyimpanan riwayat di Cloud Server merupakan fitur sesuai persyaratan dalam manual proyek dan belum memiliki hasil pengujian.
Apakah diperlukan ahli robotika untuk menggunakannya?
Proyek ini menargetkan agar teknisi, teknisi listrik, atau karyawan dengan kemampuan komputer dasar dapat melakukan pengaturan. Kami mentransfer cara penggunaan kepada perusahaan swasta yang turut serta dalam proyek beserta manual penggunaan dan pemeliharaan. Namun, layar kontrol prototipe masih perlu diperbaiki lebih lanjut setelah proyek ditutup.
Dari mana proyek ini memperoleh pendanaan?
Proyek ini memperoleh anggaran dari Biro Promosi dan Alih Teknologi, Kantor Sekretaris Tetap Kementerian Sains dan Teknologi, di bawah Proyek Pengembangan Produk Teknologi Pengganti Impor tahun 2018, dan perusahaan swasta yang akan menggunakan mesin ini turut berinvestasi.
Apa yang perlu disiapkan sebelum menguji lengan robot di lokasi kerja?
Tentukan dengan jelas benda kerja yang akan diambil oleh lengan robot, mencakup ukuran, bentuk, dan beratnya. Siapkan area pemasangan, sistem kelistrikan, dan kabel pembumian dengan baik, serta tetapkan area aman di sekitar radius kerja beserta rambu peringatan. Setelah itu, kami melakukan evaluasi berdasarkan benda kerja dan kondisi lokasi kerja yang sebenarnya sebelum mengajukan pendekatan.
Jika ingin mengembangkan lengan robot atau mesin prototipe semacam ini, berapa harganya?
Tidak ada harga standar. Harga bergantung pada benda kerja, lingkup pekerjaan, dan ketentuan proyek. Hubungi kami untuk meminta penawaran harga setelah kami mengevaluasi kebutuhan Anda.