Unit kontrol dan perangkat lunak pengajaran gerakan untuk prototipe lengan robot SCARA 4 sumbu, pekerjaan pick and place di pabrik, proyek hibah pemerintah di Thailand
Instansi: Thai-German Institute (TGI)
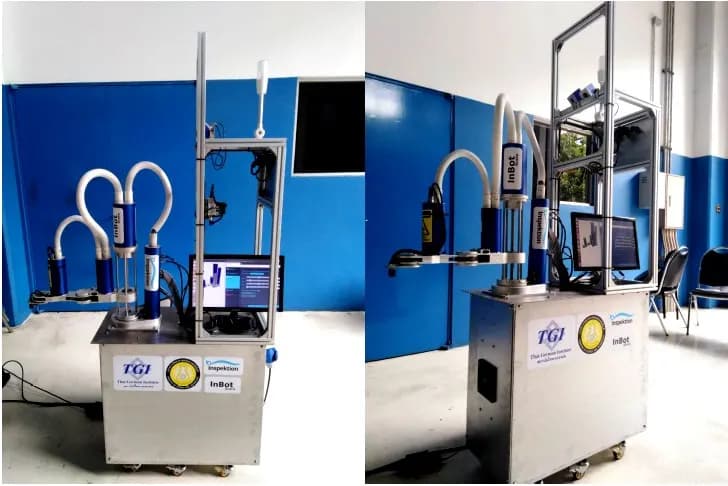
Kami mengembangkan unit kontrol dan perangkat lunak untuk prototipe lengan robot SCARA 4 sumbu yang memungkinkan pengguna mengajarkan gerakan pick and place per sendi melalui layar dan mengujinya dalam model 3D sebelum memerintahkan lengan robot sesungguhnya. Pekerjaan ini merupakan bagian dari proyek pengembangan produk teknologi tahun 2018 yang didanai pemerintah. Kami menyerahkan 1 set prototipe, dan prototipe tersebut menjalani evaluasi proyek pada 15 Maret 2019.
- Industri
- Pemerintahan
- Tahun
- 2018–2019
- lingkup pekerjaan
- Merancang, membuat, dan menguji 1 set prototipe lengan robot SCARA 4 sumbu (menangani benda kerja dengan berat maksimal 1 kilogram, radius kerja tidak kurang dari 400 milimeter) beserta lemari kontrol NVIDIA TX1, perangkat lunak pengajaran gerakan, dan model simulasi 3D; menyusun laporan kemajuan, laporan akhir, serta panduan penggunaan dan pemeliharaan; dan mentransfer cara penggunaan kepada perusahaan swasta yang berpartisipasi dalam proyek
- Durasi
- 8 bulan sesuai kontrak (30 Maret – 30 November 2018)
Ringkasan
- Kami mengembangkan unit kontrol dan perangkat lunak untuk 1 set prototipe lengan robot SCARA 4 sumbu dalam proyek pengembangan produk teknologi tahun 2018 yang didanai pemerintah
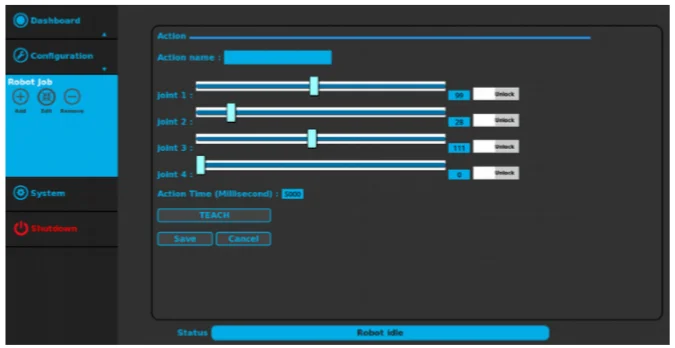
- Pengguna mengajarkan gerakan di halaman Robot Job dengan menggeser sendi per sumbu, menetapkan waktu gerakan, lalu menekan TEACH, dan mengujinya dalam model 3D sebelum memerintahkan lengan robot sesungguhnya
- Formulir evaluasi tertanggal 15 Maret 2019 mencatat bahwa mesin telah dirakit lengkap, dapat diuji sesuai fungsi yang ditetapkan, dan memiliki sistem pencegahan bahaya, disertai saran untuk memperbaiki ground dan sinyal listrik lalu mengujinya kembali
- Bagian yang kami bangun dan dapat ditampilkan adalah halaman pengajaran gerakan dan model 3D, sedangkan mode AI yang mempelajari cara mengambil dan memegang benda, dukungan ROS, dan penyimpanan riwayat di Cloud Server merupakan target sesuai persyaratan proyek
- Kami menguji program lengan robot prototipe bersama mesin stamping baja di pabrik perusahaan swasta yang berpartisipasi dalam proyek. Tahap setelah prototipe adalah pengujian pengambilan benda kerja nyata dari mesin di lini produksi
Permasalahan di lapangan
Lengan robot impor harus diprogram oleh tenaga ahli, dan unit kontrolnya sering terikat pada satu merek motor, sehingga harga mesin dan biaya perbaikan terlalu tinggi bagi pabrik skala menengah dan kecil (UKM). Proyek ini membutuhkan unit kontrol lengan robot yang dikembangkan di dalam negeri, yang dapat diatur dan dioperasikan sendiri oleh teknisi, teknisi listrik, atau karyawan yang menguasai komputer tingkat dasar.
Apa yang kami lakukan
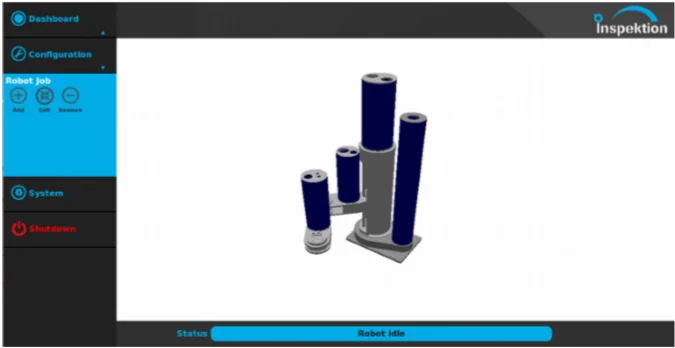
Kami merancang dan membuat 1 set prototipe lengan robot SCARA 4 sumbu (lengan robot yang bergerak pada bidang horizontal, cocok untuk pekerjaan pick and place) beserta lemari kontrol yang menggunakan papan pemrosesan NVIDIA TX1 dan perangkat lunak kontrol. Pengguna membuat urutan pekerjaan di halaman Robot Job, menggeser sendi per sumbu, lalu menekan TEACH untuk menyimpan gerakan. Setelah itu, urutan gerakan diuji dalam model 3D (Simulation) sebelum memerintahkan lengan robot sesungguhnya.
- Layar Robot JobMengajarkan gerakan per sendi, lalu menekan TEACH
- Model 3DUji jalan dalam sistem simulasi (Simulation)
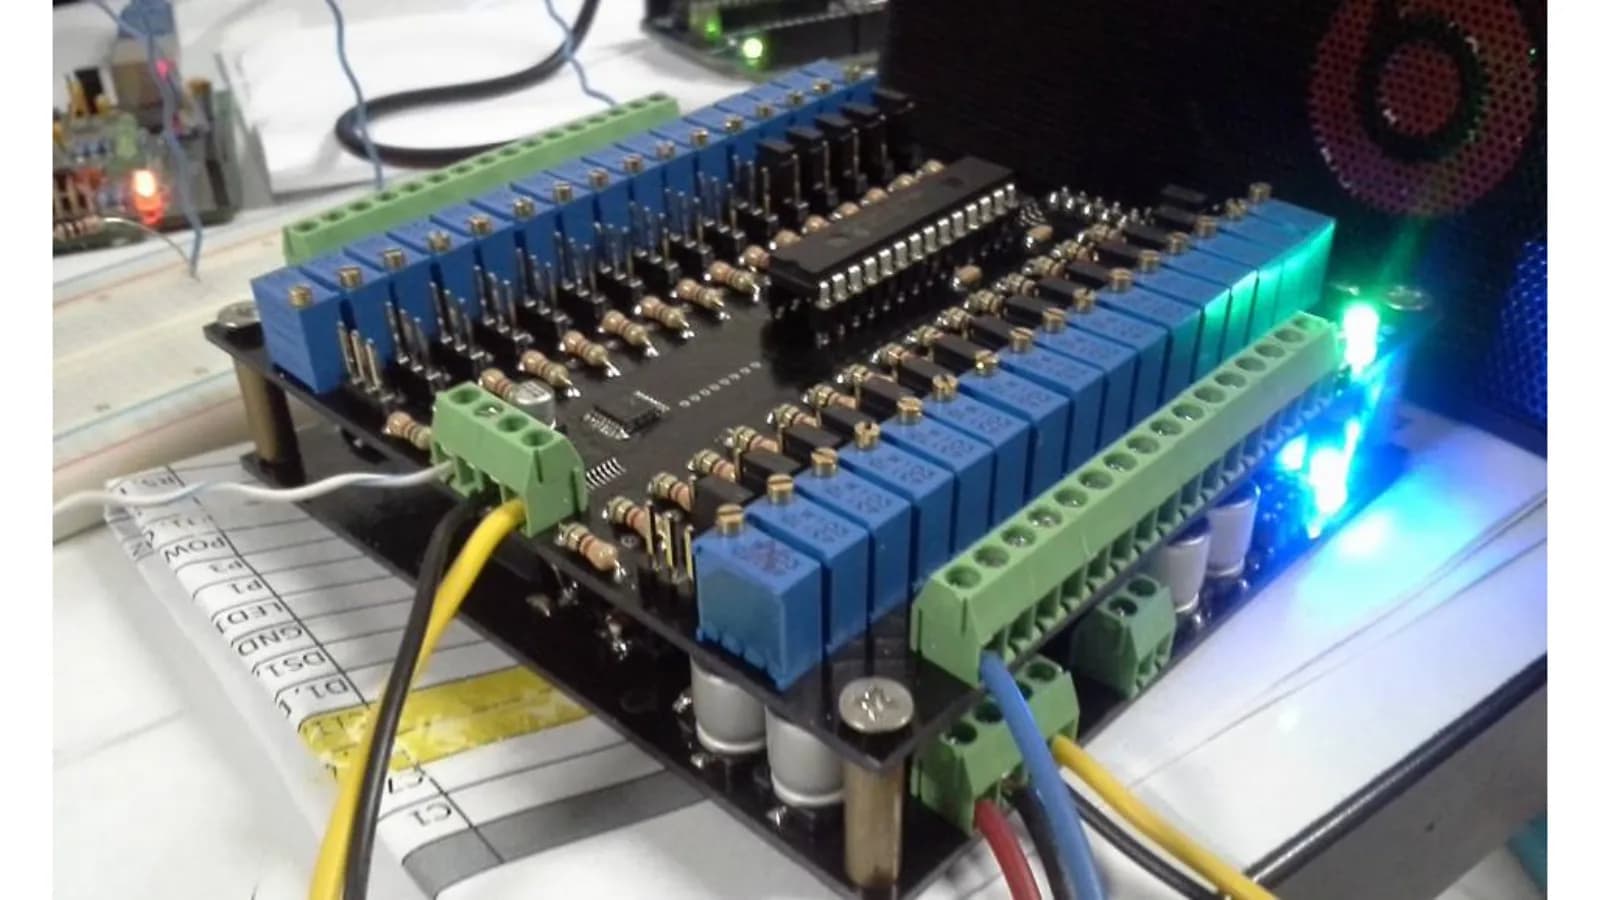
- Lemari kontrol NVIDIA TX1Pengaturan melalui LAN sesuai persyaratan
- Lengan robot SCARA 4 sumbuMenerima perintah melalui UART pada unit penggerak motor
Hasil
Kami menutup proyek sesuai kontrak dan menyerahkan 1 set prototipe beserta laporan akhir serta panduan penggunaan dan pemeliharaan. Formulir evaluasi tertanggal 15 Maret 2019 mencatat bahwa mesin telah dirakit lengkap, dapat diuji sesuai fungsi yang ditetapkan, dan memiliki sistem pencegahan bahaya, disertai saran untuk memperbaiki masalah ground dan sinyal listrik lalu mengujinya kembali. Tahap setelah prototipe adalah pengujian pengambilan benda kerja nyata dari mesin di lini produksi.
Latar belakang permasalahan
Tantangan kasus ini adalah unit kontrol lengan robot yang dikembangkan di dalam negeri dan dapat diatur sendiri oleh staf pabrik tanpa perlu menulis program. Lengan robot impor harus diprogram oleh tenaga ahli, dan unit kontrolnya sering terikat pada satu merek motor, sehingga harga mesin dan biaya perbaikan terlalu tinggi bagi pabrik skala menengah dan kecil (UKM).
Pekerjaan ini merupakan bagian dari proyek pengembangan produk teknologi tahun 2018 yang didanai oleh Biro Promosi dan Alih Teknologi, Kantor Sekretaris Tetap Kementerian Sains dan Teknologi, dan dilaksanakan bersama lembaga pemerintah. Sebuah perusahaan swasta turut berinvestasi sebagai pengguna prototipe. Durasi kontrak adalah 8 bulan, dari 30 Maret hingga 30 November 2018.
Persyaratan dan batasan
Prototipe harus berupa lengan robot pick and place berukuran kecil yang dapat diatur oleh pengguna umum dan aman bagi orang di sekitar mesin. Persyaratan dan batasan utamanya adalah sebagai berikut.
- Lengan robot jenis SCARA 4 sumbu sebanyak 1 set, menangani benda kerja dengan berat maksimal 1 kilogram, dan radius kerja tidak kurang dari 400 milimeter
- Teknisi, teknisi listrik, atau karyawan yang menguasai komputer tingkat dasar harus dapat mengatur dan mengoperasikannya melalui layar
- Lengan robot berputar cepat dan kuat, sehingga harus ada tombol berhenti darurat (Emergency Stop), pembatas area, dan rambu peringatan di sekitar radius kerja
- Catu daya harus mampu memasok arus yang cukup; jika tidak, lengan robot tidak dapat bekerja secara optimal
- Persyaratan proyek juga mencakup mode AI yang mempelajari cara mengambil dan memegang benda kerja dengan ukuran, bentuk, dan berat yang serupa, dukungan ROS (Robot Operating System, rangkaian perangkat lunak perantara untuk pengembangan robot), pengaturan dan pengoperasian dari komputer dalam jaringan LAN, serta penyimpanan riwayat status di Cloud Server
Mengapa pengguna mengajarkan gerakan melalui layar dan mengujinya dalam model 3D sebelum mesin dijalankan sesungguhnya
Kami memilih pengajaran gerakan melalui layar karena pengguna sasaran proyek adalah teknisi dan karyawan yang tidak menulis program robot, dan memilih pengujian dalam model 3D terlebih dahulu karena lengan robot berputar cepat dan kuat, sehingga pengguna sebaiknya menemukan gerakan yang salah dalam sistem simulasi sebelum lengan robot sesungguhnya bergerak.
Lemari kontrol menggunakan papan pemrosesan NVIDIA TX1 untuk memberi perintah ke unit penggerak motor melalui UART (antarmuka komunikasi data serial antara papan kontrol dan unit penggerak motor). Langkah penggunaan sesuai panduan adalah sebagai berikut.
- 1
Memasang unit kontrol ke lengan robot
Hubungkan lemari kontrol ke unit penggerak motor lengan robot sesuai panduan penggunaan.
- 2
Muat model 3D lengan robot
Buka program lalu unggah gambar teknik (Drawing) lengan robot ke sistem. Layar akan menampilkan model 3D yang digunakan sebagai sistem simulasi.
- 3
Buat pekerjaan robot dan ajarkan gerakan
Pada menu Robot Job, pengguna dapat menambah, mengedit, atau menghapus pekerjaan. Setiap gerakan diberi nama, penggeser posisi sendi digerakkan per sumbu, waktu gerakan ditetapkan dalam milidetik, lalu TEACH ditekan untuk menyimpan.
- 4
Uji jalan dalam sistem simulasi
Perintahkan model 3D untuk bergerak mengikuti urutan gerakan yang telah diajarkan, guna memeriksa bahwa gerakan sudah benar sebelum lengan robot sesungguhnya bergerak.
- 5
Perintahkan lengan robot sesungguhnya untuk bekerja
Setelah urutan gerakan dalam sistem simulasi benar, barulah pengguna memerintahkan lengan robot untuk bekerja mengikuti urutan yang sama.
Apa itu lengan robot SCARA dan pengajaran gerakan (Teach)?
Lengan robot SCARA adalah lengan robot yang sendi utamanya berputar pada bidang horizontal dan memiliki sumbu naik-turun di ujung lengan, cocok untuk pekerjaan pick and place benda kerja di meja atau konveyor. Pengajaran gerakan adalah membawa lengan robot ke posisi yang diinginkan lalu menyimpannya sebagai langkah-langkah agar lengan robot mengulanginya sesuai urutan, sebagai pengganti penulisan program dengan perintah.
Hasil serah terima
Kami menyerahkan 1 set prototipe lengan robot SCARA 4 sumbu beserta lemari kontrol, perangkat lunak, dan dokumen proyek. Daftar yang diserahkan adalah sebagai berikut.
- Prototipe lengan robot dengan lemari kontrol yang menggunakan papan pemrosesan NVIDIA TX1
- Perangkat lunak kontrol dengan menu Dashboard, Configuration, dan Robot Job, beserta halaman pengajaran gerakan dan model 3D
- Laporan kemajuan dan laporan akhir
- Manual penggunaan dan pemeliharaan
- Transfer cara penggunaan kepada perusahaan swasta yang turut serta dalam proyek
Hasil evaluasi dan hasil pengujian prototipe
Formulir evaluasi proyek tertanggal 15 Maret 2019 mencatat bahwa prototipe telah dirakit dengan komponen lengkap, dapat diuji pengoperasiannya sesuai fungsi yang ditetapkan, dan memiliki sistem pencegahan bahaya. Formulir yang sama menyarankan untuk memperbaiki masalah ground dan sinyal listrik, lalu mengujinya kembali.
Selama proyek, kami menguji program lengan robot bersama mesin stamping baja di pabrik perusahaan swasta yang berpartisipasi dalam proyek, dan mendemonstrasikan cara kerjanya kepada tim institut yang turut melaksanakan proyek. Kami menutup proyek sesuai kontrak. Tahap setelah prototipe adalah pengujian pengambilan benda kerja nyata dari mesin di lini produksi.
Bagian yang masih menjadi target sesuai persyaratan
Mode AI yang mempelajari cara mengambil dan memegang benda, dukungan ROS, dan penyimpanan riwayat di Cloud Server termasuk dalam persyaratan proyek. Bagian yang kami bangun dan dapat ditampilkan adalah halaman pengajaran gerakan dan model 3D. Hasil dari 3 bagian di atas harus diuji sebelum digunakan.
Pelajaran yang kita dapatkan
Pekerjaan ini memberikan 3 prinsip untuk pengembangan prototipe lengan robot dan unit kontrol.
- Metode pengujian setiap fungsi harus ditulis sejak tahap persyaratan. Kriteria penerimaan pekerjaan ini mencakup daya listrik, radius kerja, dan tombol berhenti darurat, tetapi tidak mencakup mode AI, ROS, dan Cloud Server. Jika setiap fungsi memiliki metode pengujian sejak awal, semua pihak dapat memisahkan target dari hasil yang telah diuji dengan pemahaman yang sama.
- Sistem kelistrikan prototipe harus diperiksa di lokasi kerja sesungguhnya sejak tahap awal. Saran mengenai ground dan sinyal listrik pada hari evaluasi menunjukkan bahwa demonstrasi saja belum cukup; pengujian harus dilakukan dengan mesin yang akan bekerja bersama lengan robot.
- Lengan robot yang berputar cepat dan kuat sebaiknya melewati sistem simulasi setiap kali sebelum bergerak sesungguhnya, dan harus memiliki tombol berhenti darurat serta pembatasan area sejak hari pertama pengujian.
Cara menerapkan pendekatan ini di pabrik Anda
Jika pabrik Anda memiliki pekerjaan pick and place berulang untuk benda kerja ringan dan menginginkan teknisi dapat menyesuaikan gerakan sendiri, Anda dapat menggunakan pendekatan yang sama dengan kasus ini, yaitu mengajarkan gerakan melalui layar dan mengujinya dalam sistem simulasi sebelum mesin dijalankan sesungguhnya. Yang perlu disesuaikan adalah skala pekerjaan, jenis lengan robot, dan koneksi dengan mesin Anda.
Bagian yang dapat digunakan kembali dan bagian yang perlu disesuaikan
| Bagian sistem | Dapat digunakan kembali | Perlu disesuaikan ketika |
|---|---|---|
| Pengajaran gerakan | Halaman Robot Job untuk menggeser sendi per sumbu lalu menekan TEACH | Jika lengan robot Anda memiliki jumlah sumbu atau jenis yang berbeda dari SCARA 4 sumbu, halaman pengaturan sendi perlu disesuaikan |
| Sistem simulasi | Model 3D yang dibuat dari gambar teknik (Drawing) lengan robot | Harus menggunakan gambar teknik lengan robot sesungguhnya yang digunakan di pabrik Anda |
| Unit kontrol | Pendekatan yang memisahkan papan pemrosesan dari unit penggerak motor dan berkomunikasi melalui UART | Jika unit penggerak motor Anda menggunakan antarmuka komunikasi lain, periksa terlebih dahulu melalui jalur apa perintah dikirim |
| Skala pekerjaan | Benda kerja dengan berat maksimal 1 kilogram, radius tidak kurang dari 400 milimeter | Jika benda kerja lebih berat atau membutuhkan radius lebih luas, mekanisme dan motor harus dievaluasi ulang |
| Pengoperasian bersama mesin | Program pernah diuji bersama mesin stamping baja, tetapi masih ada saran untuk memperbaiki ground dan sinyal listrik, dan pengambilan benda kerja nyata belum dilakukan | Ground, sinyal, dan pengambilan benda kerja nyata harus diuji dengan mesin Anda sebelum digunakan di lini produksi |
- Siapkan ukuran, bentuk, dan berat benda kerja, termasuk jarak yang harus dijangkau lengan robot
- Tentukan mesin yang harus bekerja bersama lengan robot dan sinyal yang perlu dikirim dan diterima di antara keduanya
- Rencanakan area pembatas di sekitar radius kerja, posisi tombol berhenti darurat, dan catu daya yang mampu memasok arus yang cukup
- Siapkan motor cadangan dan jadwal pemeriksaan sistem kelistrikan sesuai panduan untuk mengurangi waktu henti mesin
Gambar sistem dan cara kerjanya
Teknologi yang digunakan
Pertanyaan yang Sering Diajukan
Apakah lengan robot ini benar-benar dapat mempelajari gerakan mengambil dan memegang benda secara mandiri?
Yang dapat dikonfirmasi adalah pengajaran gerakan melalui layar: pengguna menggerakkan sendi satu per satu sumbu, lalu menekan TEACH untuk menyimpannya sebagai urutan kerja. Adapun mode AI yang mempelajari cara memegang dan mengambil benda kerja dengan ukuran, bentuk, dan berat yang serupa merupakan target sesuai persyaratan proyek, yang hasilnya harus diuji sebelum digunakan.
Apa saja yang perlu disiapkan untuk keselamatan di sekitar lengan robot?
Lengan robot berputar cepat dan bertenaga besar, sehingga diperlukan tombol berhenti darurat (Emergency Stop), pembatas area, dan rambu peringatan di sekitar radius kerjanya. Catu daya harus mampu menyuplai arus yang cukup, dan sebaiknya urutan gerakan dicoba terlebih dahulu pada model 3 dimensi sebelum lengan robot yang sebenarnya digerakkan.
Berapa beban dan jangkauan kerja lengan robot ini?
Prototipe ini berupa lengan robot SCARA 4 sumbu yang mampu menangani benda kerja dengan berat tidak lebih dari 1 kilogram dan bekerja dalam radius tidak kurang dari 400 milimeter. Jika benda kerja Anda lebih berat atau memerlukan jangkauan lebih jauh, mekanisme dan motornya harus dievaluasi ulang.
Siapa yang mendanai proyek ini, dan pekerjaan seperti apa ini?
Pekerjaan ini merupakan bagian dari proyek pengembangan produk teknologi tahun 2018 yang didanai oleh Biro Promosi dan Alih Teknologi, Kantor Sekretaris Tetap, Kementerian Sains dan Teknologi, dan dilaksanakan bersama lembaga pemerintah. Ini merupakan pekerjaan pengembangan prototipe sesuai kontrak dengan jangka waktu 8 bulan, dan evaluasi hasilnya dilakukan pada 15 Maret 2019.
Jika memerlukan unit kontrol lengan robot untuk pekerjaan di pabrik, data apa yang perlu disiapkan?
Siapkan ukuran, bentuk, dan berat benda kerja, jarak yang harus dijangkau lengan robot, serta mesin yang harus bekerja bersamanya. Kami akan melakukan survei lokasi terlebih dahulu, kemudian mengajukan usulan pendekatan dan penawaran harga.