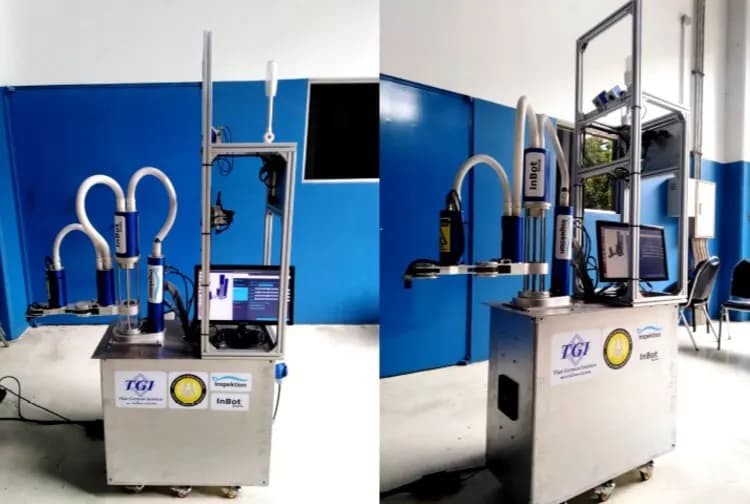
Prototaip lengan SCARA ambil dan letak dengan pengawal yang direka untuk pembelajaran AI, dalam projek pembiayaan kerajaan Thailand pada 2018
Agensi: Pejabat Ketua Setiausaha Kementerian Sains dan Teknologi, bersama Thai-German Institute (TGI)
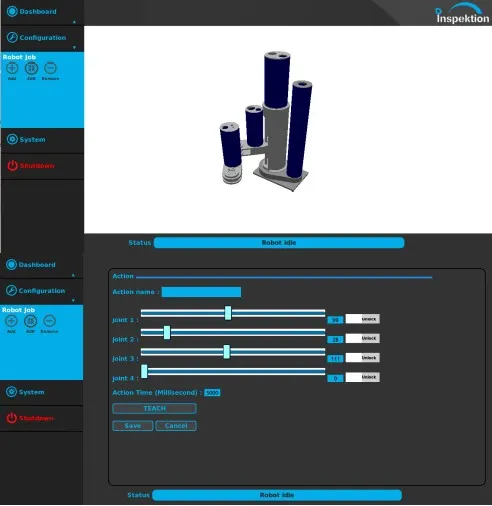
Prototaip SCARA 4 paksi ini mengambil dan meletakkan benda pada kedudukan yang ditetapkan melalui antara muka perisian, dengan simulasi model 3D sebelum mesin sebenar dijalankan. Kami mereka bentuk dan membina 1 lengan serta kabinet kawalan menggunakan papan pemprosesan NVIDIA TX1 dalam program pembangunan produk teknologi penggantian import 2018. Manual projek menetapkan pembelajaran genggaman menggunakan AI. Mesin menjalani penilaian projek pada 15 Mac 2019.
- Industri
- Kerajaan
- Tahun
- 2018–2019
- Skop pekerjaan
- Mereka bentuk, membina dan menguji 1 set prototaip lengan robot berserta unit kawalan; menguji program lengan robot bersama mesin tekan keluli di kilang penekanan logam; menyediakan laporan kemajuan, laporan akhir, manual penggunaan dan penyelenggaraan; serta memindahkan teknologi kepada syarikat swasta yang menyertai projek
- Tempoh
- 8 bulan mengikut kontrak (30 Mac – 30 November 2018)
Ringkasan
- Kami mereka bentuk dan membina 1 set prototaip lengan robot SCARA 4 paksi berserta kabinet kawalan yang menggunakan papan NVIDIA TX1 di bawah projek pembangunan produk teknologi bagi menggantikan import tahun 2018.
- Pengguna menetapkan kedudukan ambil dan letak dari skrin perisian, dan mensimulasikan operasi dengan model 3D (Simulation) sebelum mengarahkan mesin sebenar.
- Pembelajaran genggaman menggunakan AI, arahan melalui rangkaian LAN dan penyimpanan sejarah pada Cloud Server ialah ciri mengikut keperluan dalam manual projek, bukan hasil ujian.
- Borang penilaian projek bertarikh 15 Mac 2019 merekodkan bahawa mesin dipasang lengkap, dapat diuji mengikut fungsi yang ditetapkan, dan mempunyai sistem perlindungan bahaya, berserta cadangan mengenai wayar bumi dan isyarat lampu.
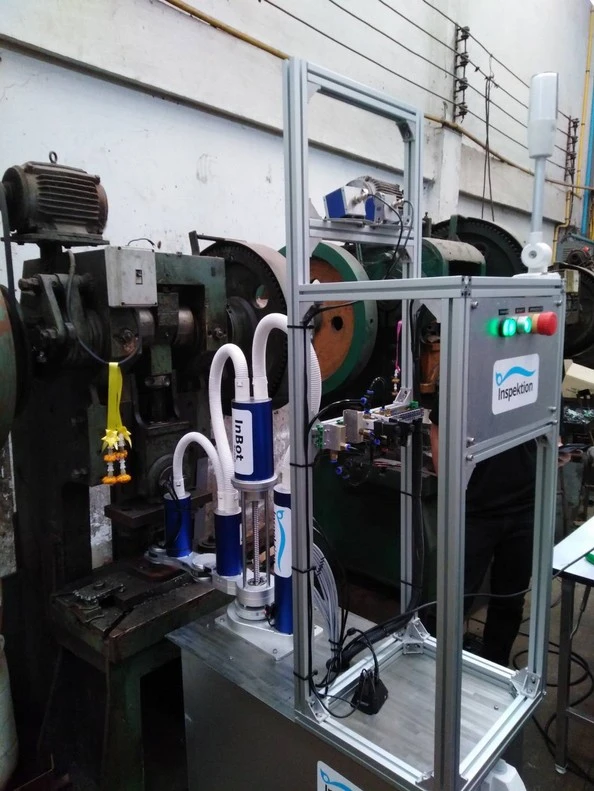
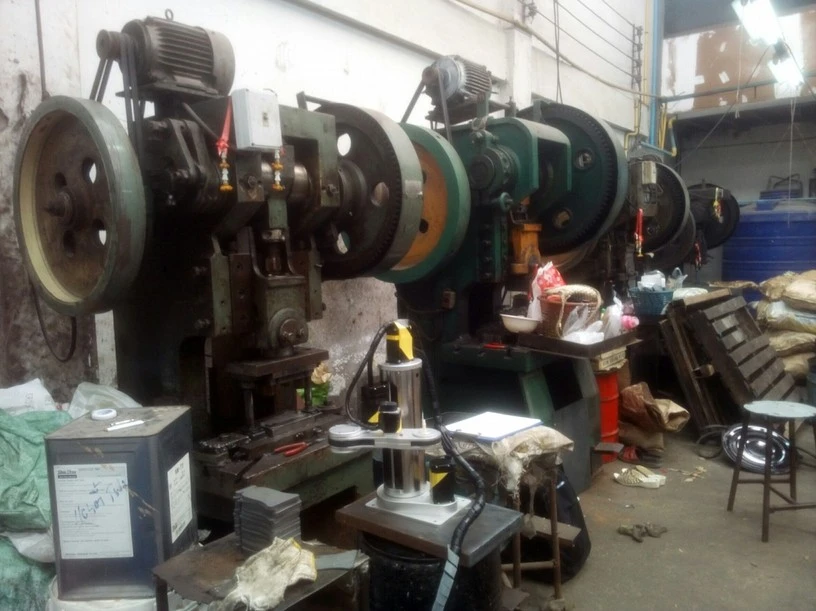
- Kami menguji program prototaip lengan robot bersama mesin tekan keluli di kilang penekanan logam. Penggunaan untuk mengambil bahan kerja dalam barisan pengeluaran memerlukan ujian tambahan dengan bahan kerja sebenar.
Masalah di tapak
Kumpulan sasaran projek ini menghadapi masalah kebergantungan pada tenaga kerja manusia. Oleh itu, projek ini memerlukan prototaip lengan robot untuk mengambil dan memegang yang boleh ditetapkan sendiri oleh juruteknik, juruelektrik atau pekerja yang menggunakan komputer pada tahap asas, tanpa memerlukan pakar khusus. Harga mesin dan kos penyelenggaraan mestilah pada tahap yang mampu dicapai oleh SMEs (perniagaan bersaiz sederhana dan kecil).
Apa yang kami lakukan
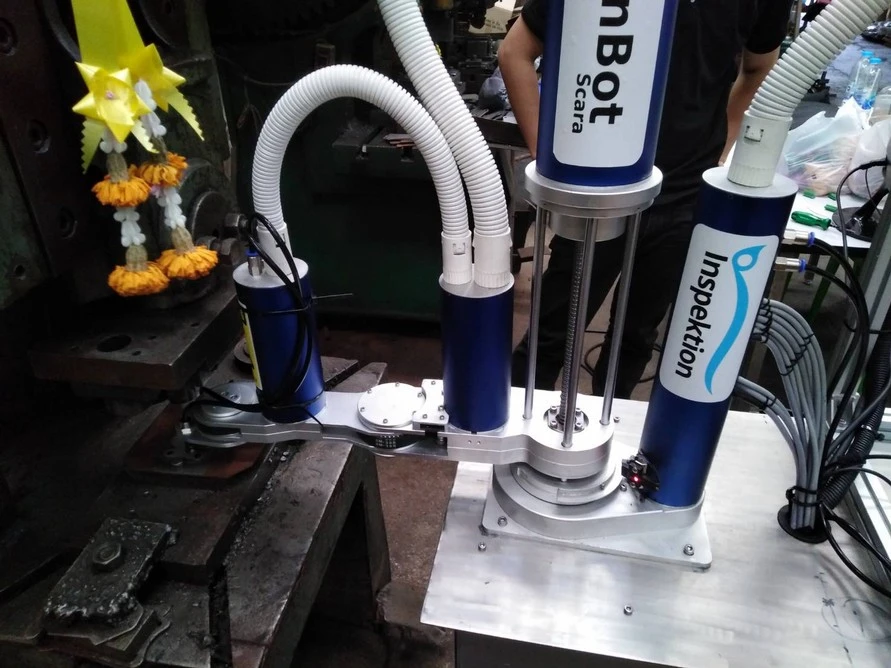
Kami mereka bentuk dan membina lengan robot jenis SCARA 4 paksi (lengan robot yang bergerak pada satah mendatar, sesuai untuk kerja mengambil dan meletak) mengikut keperluan projek, iaitu beroperasi dalam jejari tidak kurang daripada 400 milimeter dan menampung bahan kerja seberat tidak lebih daripada 1 kilogram, berserta kabinet kawalan yang menggunakan papan NVIDIA TX1 dan perisian yang membolehkan pengguna menetapkan kedudukan ambil dan letak, kemudian mensimulasikan operasi dengan model 3D (Simulation) sebelum mengarahkan mesin sebenar. Pembelajaran genggaman menggunakan AI, arahan melalui rangkaian LAN (rangkaian dalaman kilang) dan penyimpanan sejarah pada Cloud Server (pelayan penyimpanan data dalam talian) pula merupakan ciri mengikut keperluan dalam manual projek.
- Perisian tetapan dan simulasi operasiSimulation dengan model 3D
- Arahan melalui rangkaian LANMengikut keperluan projek
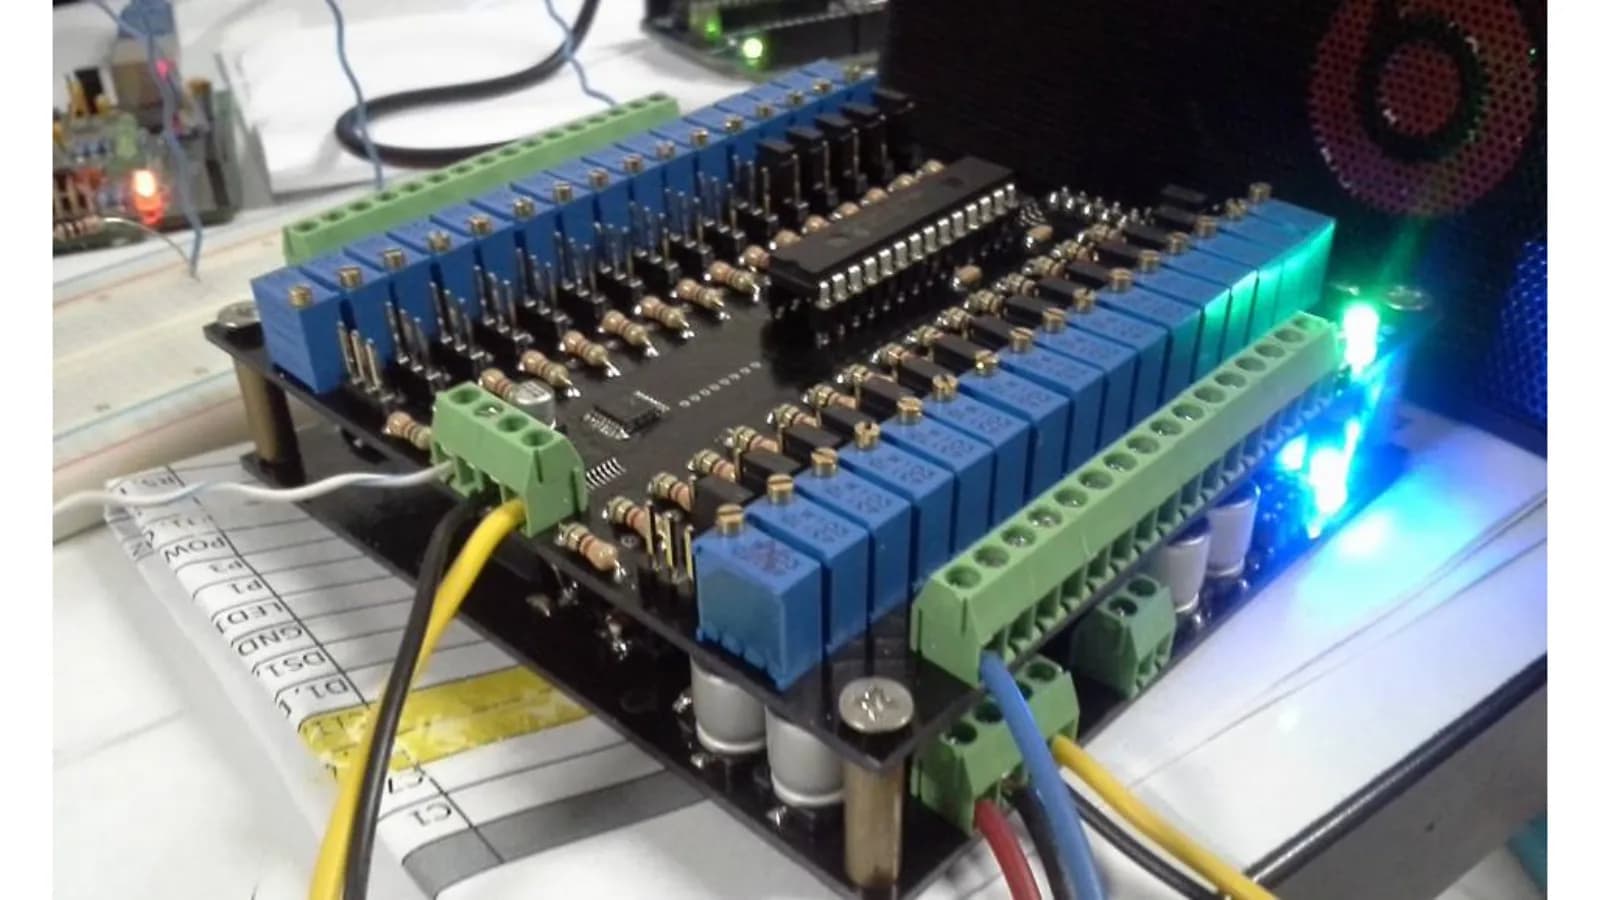
- Unit kawalan NVIDIA TX1
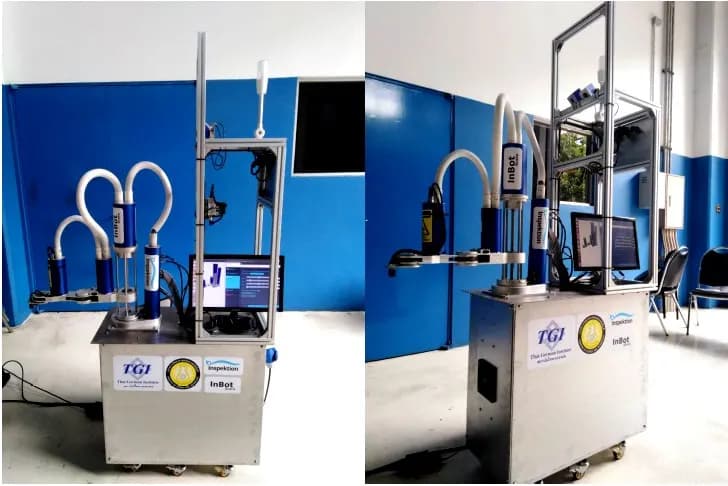
- Lengan robot SCARA 4 paksi
Hasil
Kami menyerahkan 1 set prototaip berserta laporan akhir, manual penggunaan dan penyelenggaraan, serta memindahkan cara penggunaan kepada syarikat swasta yang menyertai projek. Borang penilaian projek bertarikh 15 Mac 2019 merekodkan bahawa mesin telah dipasang dengan komponen yang lengkap, dapat diuji beroperasi mengikut fungsi yang ditetapkan, dan mempunyai sistem perlindungan bahaya, berserta cadangan untuk membetulkan wayar bumi dan isyarat lampu. Ujian di tapak yang dijalankan ialah pengujian program lengan robot bersama mesin tekan keluli.
Latar belakang masalah
Prototaip lengan robot ini mengambil dan meletakkan bahan kerja mengikut kedudukan yang boleh ditetapkan sendiri oleh juruteknik peringkat asas dari skrin. Cabarannya ialah lengan robot dengan harga mesin dan kos penyelenggaraan yang mampu dicapai oleh SMEs. Laporan projek menyatakan bahawa kumpulan sasaran menghadapi masalah kebergantungan pada tenaga kerja manusia. Bagi kilang bersaiz sederhana dan kecil, pelaburan lengan robot perlu mengambil kira harga mesin, kos penyelenggaraan dan orang yang boleh menetapkan mesin.
Kerja ini berada di bawah projek pembangunan produk teknologi bagi menggantikan import tahun 2018 oleh sektor kerajaan, yang menyokong pembangunan produk teknologi dalam negara bagi menggantikan import. Syarikat swasta yang akan menggunakan mesin ini turut melabur dalam projek, manakala kami bertindak sebagai pihak yang mereka bentuk, membina dan menguji prototaip.
Keperluan dan kekangan
Prototaip mesti mematuhi keperluan projek, dengan tempoh kontrak selama 8 bulan. Keperluan dan kekangan utama adalah seperti berikut.
- Lengan robot jenis SCARA 4 paksi sebanyak 1 set, beroperasi dalam jejari tidak kurang daripada 400 milimeter dan menampung bahan kerja seberat tidak lebih daripada 1 kilogram
- Juruteknik, juruelektrik atau pekerja yang menggunakan komputer pada tahap asas mesti dapat membuat tetapan, tanpa memerlukan pakar khusus
- Manual projek menetapkan ciri supaya lengan robot mempelajari cara menggenggam bahan kerja yang hampir sama dari segi saiz, bentuk dan berat menggunakan AI, menerima arahan melalui rangkaian LAN (rangkaian dalaman kilang) dan menyimpan sejarah status operasi pada Cloud Server (pelayan penyimpanan data dalam talian)
- Lengan robot berputar dengan laju dan mempunyai daya yang kuat, maka perlu ada kawasan selamat di sekeliling jejari operasi dan papan amaran supaya orang atau objek tidak menghampirinya
- Tempoh kontrak 30 Mac – 30 November 2018, berserta laporan kemajuan, laporan akhir, serta manual penggunaan dan penyelenggaraan
Bagaimanakah prototaip lengan robot ini direka supaya juruteknik yang bukan pakar robot dapat membuat tetapan?
Pengguna menetapkan lengan robot dari skrin perisian pada komputer dengan melaraskan sudut sendi setiap paksi, kemudian memeriksa postur dalam sistem simulasi (Simulation) dengan model 3D lengan robot sebelum mengarahkan mesin sebenar. Kami memilih pendekatan ini kerana pengguna sasaran projek ialah juruteknik peringkat asas, bukan pakar robot. Langkah-langkah mengikut manual penggunaan adalah seperti berikut.
- 1
Pasang unit kawalan pada lengan robot
Sambungkan unit kawalan pada lengan robot, kemudian buka perisian dan muatkan model 3D lengan robot ke dalam sistem.
- 2
Tetapkan kedudukan pergerakan
Masuk ke mod tetapan untuk menentukan postur dan kedudukan lengan robot bagi setiap kerja, dengan melaraskan sudut sendi setiap paksi pada skrin.
- 3
Uji dengan sistem simulasi dahulu
Arahkan lengan robot bergerak dalam sistem simulasi untuk memeriksa postur sebelum mengarahkan mesin sebenar.
- 4
Jalankan operasi sebenar
Apabila postur dalam sistem simulasi betul, barulah arahkan lengan robot mengambil dan memegang bahan kerja dari kedudukan yang telah ditetapkan.
Ciri mengikut keperluan, bukan hasil ujian
Pembelajaran genggaman menggunakan AI, arahan melalui rangkaian LAN dan penyimpanan sejarah pada Cloud Server ialah senarai ciri dalam manual projek. Kami belum mempunyai dokumen hasil ujian bagi ciri-ciri ini, maka kami tidak mempersembahkannya sebagai keupayaan yang sudah boleh digunakan.
Hasil penyerahan
Kami menyerahkan 1 set prototaip lengan robot berserta dokumen dan pemindahan cara penggunaan mengikut kontrak. Senarai item yang diserahkan adalah seperti berikut.
- Lengan robot SCARA 4 paksi yang dipasang pada kabinet kawalan menggunakan papan pemprosesan NVIDIA TX1
- Perisian untuk menetapkan kedudukan dan mensimulasikan operasi dengan model 3D
- Laporan kemajuan dan laporan akhir
- Manual penggunaan dan penyelenggaraan
- Pemindahan cara penggunaan kepada syarikat swasta yang menyertai projek
- Pengujian program lengan robot bersama mesin tekan keluli di kilang penekanan logam
Hasil penilaian prototaip yang dapat disahkan
Borang penilaian projek bertarikh 15 Mac 2019 merekodkan 3 perkara bagi prototaip lengan robot SCARA 4 paksi, iaitu semua komponen dipasang menjadi mesin yang lengkap, dapat diuji beroperasi mengikut fungsi yang ditetapkan, dan mempunyai sistem perlindungan bahaya. Borang penilaian juga mengandungi cadangan untuk membetulkan wayar bumi (pembumian) dan isyarat lampu.
Selepas penilaian, kami melekatkan pelekat agensi penyokong pada mesin dan merakam klip demonstrasi operasi. Ujian di tapak yang dijalankan ialah pengujian program lengan robot bersama mesin tekan keluli. Penggunaan untuk mengambil bahan kerja dalam barisan pengeluaran memerlukan ujian tambahan dengan bahan kerja sebenar, dan litar arahan lengan robot serta skrin kawalan mempunyai senarai penambahbaikan selepas projek ditutup. Halaman ini hanya melaporkan hasil yang disahkan oleh dokumen.
Apakah yang kita pelajari
Kerja ini memberikan 3 prinsip bagi kerja pembangunan prototaip lengan robot dan prototaip mesin.
- Asingkan ciri yang telah diuji daripada ciri yang menjadi sasaran. Dalam kerja ini, AI, arahan melalui LAN dan Cloud Server terdapat dalam senarai ciri manual, tetapi tiada hasil ujian. Oleh itu, dokumen penyerahan prototaip patut menyatakan dengan jelas perkara mana yang telah diuji.
- Prototaip lengan robot mesti mengambil bahan kerja sebenar di hadapan mesin sebenar sebelum boleh disebut sedia digunakan. Pengujian program bersama mesin tekan keluli ialah langkah pertama, dan belum setara dengan mengambil bahan kerja dalam barisan pengeluaran.
- Sistem elektrik dan keselamatan ialah sebahagian daripada kerja reka bentuk sejak awal. Cadangan teknikal dalam penilaian kerja ini ialah wayar bumi dan isyarat lampu, manakala kawasan selamat di sekeliling jejari lengan robot terdapat dalam penilaian risiko projek.
Bagaimanakah pendekatan ini boleh digunakan pada projek anda?
Jika anda ingin mencuba lengan robot dengan kerja mengambil dan meletak anda sendiri, atau membangunkan prototaip mesin dalam projek penyelidikan, anda boleh menggunakan pendekatan yang sama seperti kes ini, iaitu menetapkan postur dari skrin, mensimulasikan operasi sebelum mengarahkan mesin sebenar, dan menyerahkan kerja berserta manual dan pemindahan cara penggunaan. Bahagian yang perlu disesuaikan ialah keperluan lengan robot, apabila bahan kerja anda lebih berat atau lebih jauh daripada yang direka bagi prototaip ini.
Bahagian yang boleh digunakan semula dan bahagian yang perlu diubah suai
| Bahagian kerja | Boleh digunakan semula | Perlu diubah suai apabila |
|---|---|---|
| Tetapan dan simulasi | Menetapkan sudut sendi dari skrin, dan mensimulasikan dengan model 3D sebelum mengarahkan mesin sebenar | Jika lengan robot anda model lain, perlu menggunakan model 3D bagi model tersebut |
| Keperluan lengan robot | Lengan robot SCARA untuk kerja mengambil dan meletak pada satah mendatar | Jika bahan kerja lebih berat daripada 1 kilogram atau jejari operasi yang diperlukan berbeza daripada reka bentuk, spesifikasi lengan robot perlu ditetapkan semula |
| Ujian di tapak | Menguji program bersama mesin sebenar sebelum penyerahan | Jika ingin digunakan dalam barisan pengeluaran, perlu merancang ujian tambahan mengambil bahan kerja sebenar |
| Dokumen dan penyerahan | Laporan kemajuan, laporan akhir, manual dan pemindahan cara penggunaan | Jika projek anda mempunyai syarat pembiayaan atau borang penilaian yang berbeza daripada kes ini, senarai dokumen perlu dipersetujui semula |
- Nyatakan dengan jelas bahan kerja yang akan diambil oleh lengan robot, termasuk saiz, bentuk dan berat
- Sediakan kawasan pemasangan, sistem elektrik dan wayar bumi dengan sempurna sebelum ujian
- Tentukan kawasan selamat di sekeliling jejari operasi lengan robot dan pasang papan amaran
- Persetujui dokumen penyerahan sejak awal, contohnya laporan, manual penggunaan dan penyelenggaraan, serta pemindahan teknologi
Gambar sistem dan cara ia berfungsi
Teknologi yang digunakan
Soalan Sering Ditanya
Apakah yang boleh dilakukan oleh prototaip lengan robot ini?
Prototaip lengan robot ini mengambil dan memegang bahan kerja dari kedudukan yang ditetapkan oleh pengguna. Pengguna membuat tetapan melalui perisian dan mensimulasikan operasi dengan model 3D sebelum mengarahkan operasi sebenar. Pembelajaran genggaman menggunakan AI, arahan melalui rangkaian dan penyimpanan sejarah pada Cloud Server pula ialah ciri mengikut keperluan dalam manual projek, dan belum mempunyai hasil ujian.
Adakah pakar robot diperlukan untuk menggunakannya?
Projek ini menyasarkan supaya juruteknik, juruelektrik atau pekerja yang menggunakan komputer pada tahap asas dapat membuat tetapan. Kami memindahkan cara penggunaan kepada syarikat swasta yang menyertai projek berserta manual penggunaan dan penyelenggaraan. Walau bagaimanapun, skrin kawalan prototaip masih perlu ditambah baik selepas projek ditutup.
Daripada manakah projek ini menerima pembiayaan?
Projek ini menerima peruntukan daripada Biro Promosi dan Pemindahan Teknologi, Pejabat Setiausaha Tetap, Kementerian Sains dan Teknologi, di bawah projek pembangunan produk teknologi bagi menggantikan import tahun 2018, dan syarikat swasta yang akan menggunakan mesin ini turut melabur.
Apakah yang perlu disediakan sebelum menguji lengan robot di tapak?
Nyatakan dengan jelas bahan kerja yang akan diambil oleh lengan robot, termasuk saiz, bentuk dan berat. Sediakan ruang pemasangan, sistem elektrik dan pembumian dengan lengkap, serta tetapkan kawasan selamat di sekeliling jejari kerja berserta papan amaran. Selepas itu, kami akan menilai berdasarkan bahan kerja dan tapak sebenar sebelum mencadangkan pendekatan.
Berapakah harganya jika anda ingin membangunkan lengan robot atau mesin prototaip seperti ini?
Tiada harga standard. Harga bergantung pada bahan kerja, skop kerja dan syarat projek. Hubungi kami untuk mendapatkan sebut harga selepas keperluan anda dinilai.