ต้นแบบแขนกลหยิบจับ SCARA พร้อมชุดควบคุมที่ออกแบบให้เรียนรู้ด้วย AI ในโครงการทุนภาครัฐของไทย ปี 2561
หน่วยงาน: สำนักงานปลัดกระทรวงวิทยาศาสตร์และเทคโนโลยี ร่วมกับสถาบันไทย-เยอรมัน (TGI)
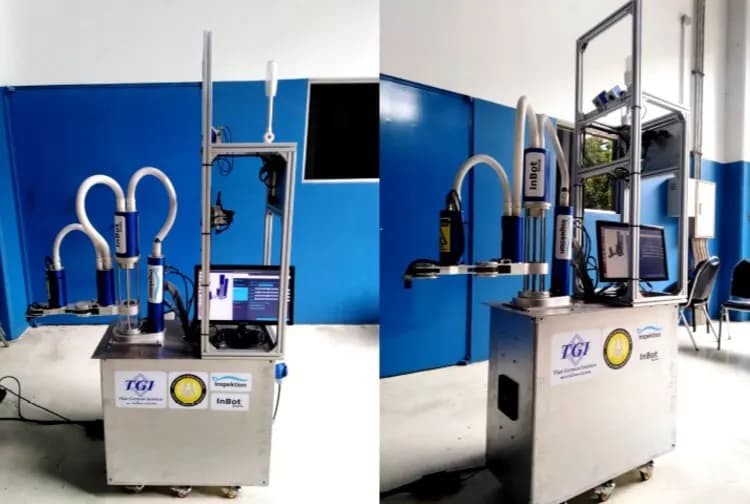
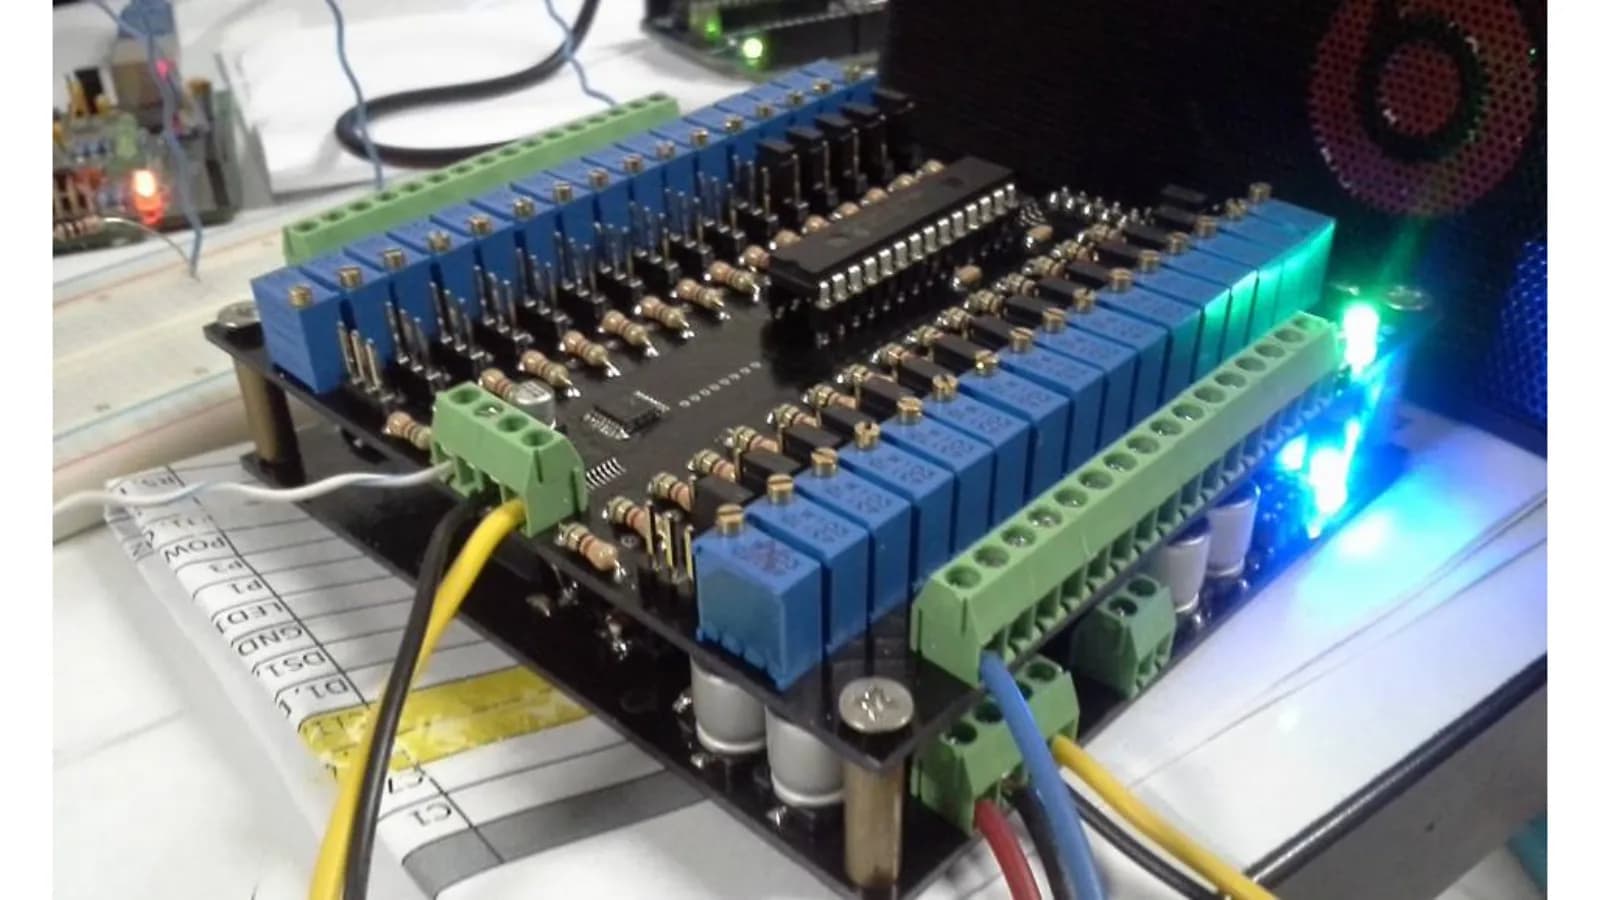
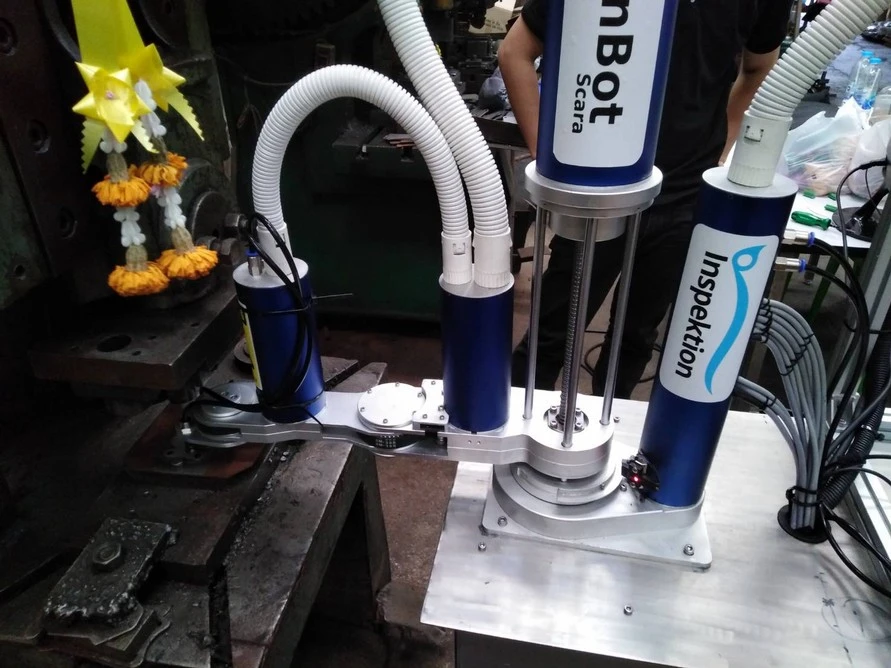
ต้นแบบแขนกล SCARA 4 แกนนี้หยิบวางชิ้นงานตามตำแหน่งที่ผู้ใช้ตั้งจากหน้าจอซอฟต์แวร์ และจำลองการทำงานกับโมเดล 3 มิติก่อนสั่งเครื่องจริง เราออกแบบและสร้างแขนกล 1 ชุด พร้อมตู้ควบคุมที่ใช้บอร์ดประมวลผล NVIDIA TX1 ภายใต้โครงการพัฒนาสินค้าเทคโนโลยีเพื่อทดแทนการนำเข้า ปี 2561 คู่มือของโครงการกำหนดให้แขนกลเรียนรู้การหยิบจับด้วย AI และเครื่องได้รับการตรวจประเมินจากโครงการเมื่อ 15 มีนาคม 2562
- อุตสาหกรรม
- ราชการ
- ปี
- 2561–2562
- ขอบเขตงาน
- ออกแบบ สร้าง และทดสอบต้นแบบแขนกลพร้อมชุดควบคุม 1 ชุด ทดสอบโปรแกรมแขนกลร่วมกับเครื่องปั๊มเหล็กในโรงงานปั๊มโลหะ จัดทำรายงานความก้าวหน้า รายงานฉบับสมบูรณ์ คู่มือการใช้งานและบำรุงรักษา และถ่ายทอดเทคโนโลยีให้บริษัทเอกชนที่ร่วมโครงการ
- ระยะเวลา
- 8 เดือนตามสัญญา (30 มีนาคม – 30 พฤศจิกายน 2561)
สรุปสั้น
- เราออกแบบและสร้างต้นแบบแขนกล SCARA 4 แกน 1 ชุด พร้อมตู้ควบคุมที่ใช้บอร์ด NVIDIA TX1 ภายใต้โครงการพัฒนาสินค้าเทคโนโลยีเพื่อทดแทนการนำเข้า ปี 2561
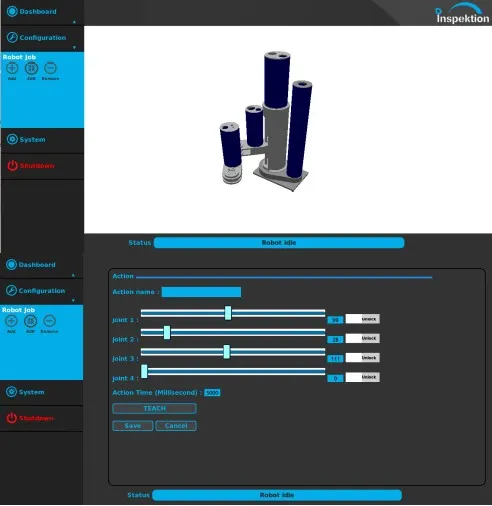
- ผู้ใช้กำหนดตำแหน่งหยิบวางจากหน้าจอซอฟต์แวร์ และจำลองการทำงานกับโมเดล 3 มิติ (Simulation) ก่อนสั่งเครื่องจริง
- การเรียนรู้การหยิบจับด้วย AI การสั่งงานผ่านเครือข่าย LAN และการเก็บประวัติบน Cloud Server เป็นคุณลักษณะตามข้อกำหนดในคู่มือของโครงการ ไม่ใช่ผลทดสอบ
- แบบตรวจประเมินของโครงการลงวันที่ 15 มีนาคม 2562 บันทึกว่าเครื่องประกอบครบ ทดสอบตามฟังก์ชันที่กำหนดได้ และมีระบบป้องกันอันตราย พร้อมข้อเสนอแนะเรื่องสายดินและสัญญาณไฟ
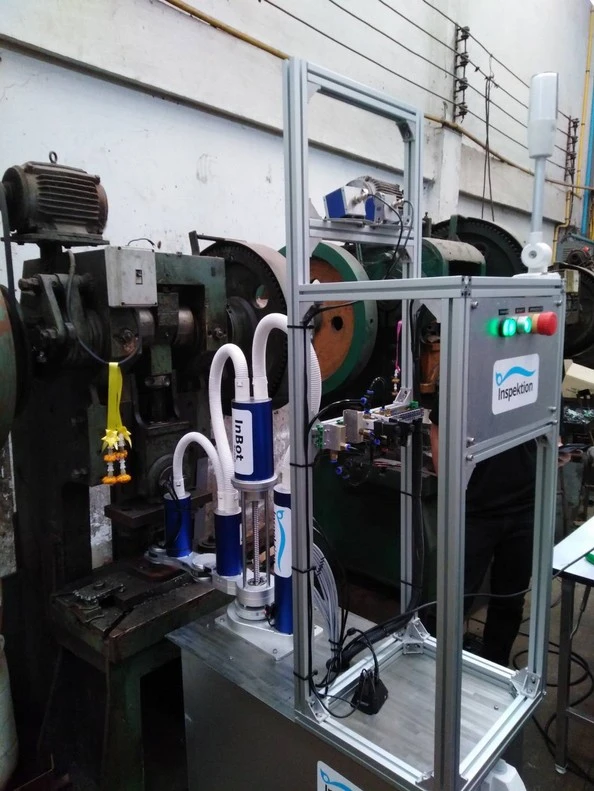
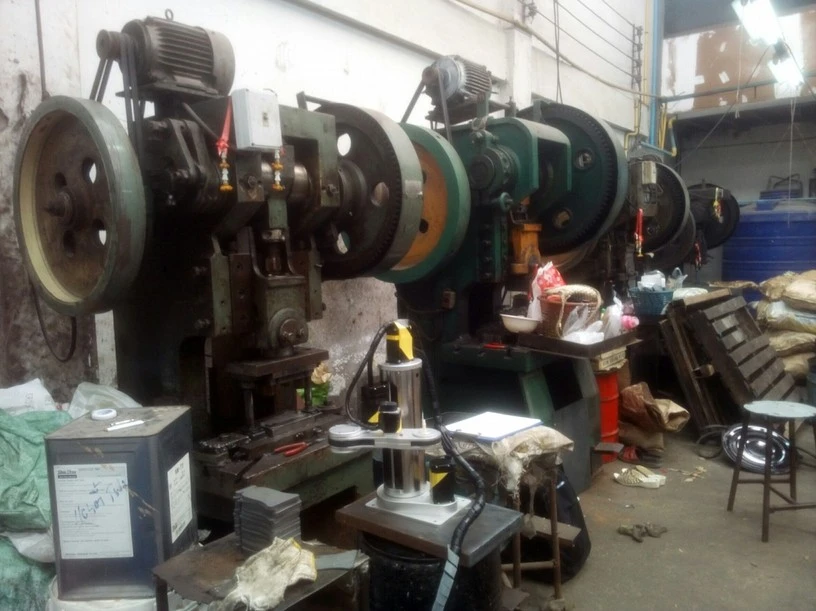
- เราทดสอบโปรแกรมแขนกลต้นแบบร่วมกับเครื่องปั๊มเหล็กในโรงงานปั๊มโลหะ การใช้หยิบชิ้นงานในสายการผลิตต้องทดสอบกับชิ้นงานจริงเพิ่ม
โจทย์หน้างาน
กลุ่มเป้าหมายของโครงการมีปัญหาเรื่องการพึ่งแรงงานคน โครงการจึงต้องการต้นแบบแขนกลหยิบจับที่ช่างเทคนิค ช่างไฟฟ้า หรือพนักงานที่ใช้คอมพิวเตอร์ขั้นพื้นฐานตั้งค่าได้เอง โดยไม่ต้องมีผู้เชี่ยวชาญเฉพาะทาง ราคาเครื่องและค่าซ่อมบำรุงต้องอยู่ในระดับที่ SMEs (ธุรกิจขนาดกลางและขนาดย่อม) เข้าถึงได้
สิ่งที่เราทำ
เราออกแบบและสร้างแขนกลชนิด SCARA 4 แกน (แขนกลที่เคลื่อนในแนวราบ เหมาะกับงานหยิบวาง) ตามข้อกำหนดของโครงการ คือทำงานในรัศมีไม่น้อยกว่า 400 มิลลิเมตร และรับชิ้นงานหนักไม่เกิน 1 กิโลกรัม พร้อมตู้ควบคุมที่ใช้บอร์ด NVIDIA TX1 และซอฟต์แวร์ที่ให้ผู้ใช้กำหนดตำแหน่งหยิบวาง แล้วจำลองการทำงานกับโมเดล 3 มิติ (Simulation) ก่อนสั่งเครื่องจริง ส่วนการเรียนรู้การหยิบจับด้วย AI การสั่งงานผ่านเครือข่าย LAN (เครือข่ายภายในโรงงาน) และการเก็บประวัติบน Cloud Server (เครื่องเก็บข้อมูลออนไลน์) เป็นคุณลักษณะตามข้อกำหนดในคู่มือของโครงการ
ผลลัพธ์
เราส่งมอบต้นแบบ 1 ชุด พร้อมรายงานฉบับสมบูรณ์ คู่มือการใช้งานและบำรุงรักษา และถ่ายทอดวิธีใช้งานให้บริษัทเอกชนที่ร่วมโครงการ แบบตรวจประเมินของโครงการลงวันที่ 15 มีนาคม 2562 บันทึกว่าเครื่องประกอบชิ้นส่วนครบ ทดสอบการทำงานตามฟังก์ชันที่กำหนดได้ และมีระบบป้องกันอันตราย พร้อมข้อเสนอแนะให้ปรับแก้สายดินและสัญญาณไฟ การทดสอบหน้างานที่ทำคือทดสอบโปรแกรมแขนกลร่วมกับเครื่องปั๊มเหล็ก
ที่มาของโจทย์
แขนกลต้นแบบนี้หยิบวางชิ้นงานตามตำแหน่งที่ช่างพื้นฐานตั้งค่าได้เองจากหน้าจอ โจทย์คือแขนกลที่มีราคาเครื่องและค่าซ่อมบำรุงที่ SMEs เข้าถึงได้ รายงานของโครงการระบุว่ากลุ่มเป้าหมายมีปัญหาเรื่องการพึ่งแรงงานคน สำหรับโรงงานขนาดกลางและเล็ก การลงทุนแขนกลต้องคิดทั้งราคาเครื่อง ค่าซ่อมบำรุง และคนที่ตั้งค่าเครื่องได้
งานนี้อยู่ภายใต้โครงการพัฒนาสินค้าเทคโนโลยีเพื่อทดแทนการนำเข้า ปี 2561 ของภาครัฐ ซึ่งสนับสนุนการพัฒนาสินค้าเทคโนโลยีในประเทศแทนการนำเข้า บริษัทเอกชนที่จะใช้เครื่องร่วมลงทุนในโครงการ ส่วนเราเป็นผู้ออกแบบ สร้าง และทดสอบต้นแบบ
ข้อกำหนดและข้อจำกัด
ต้นแบบต้องเป็นไปตามข้อกำหนดของโครงการ และมีระยะเวลาตามสัญญา 8 เดือน ข้อกำหนดและข้อจำกัดหลักมีดังนี้
- แขนกลชนิด SCARA 4 แกน 1 ชุด ทำงานในรัศมีไม่น้อยกว่า 400 มิลลิเมตร และรับชิ้นงานหนักไม่เกิน 1 กิโลกรัม
- ช่างเทคนิค ช่างไฟฟ้า หรือพนักงานที่ใช้คอมพิวเตอร์ขั้นพื้นฐานต้องตั้งค่าได้ โดยไม่ต้องมีผู้เชี่ยวชาญเฉพาะทาง
- คู่มือของโครงการกำหนดคุณลักษณะให้แขนกลเรียนรู้การหยิบจับชิ้นงานที่ขนาด รูปร่าง และน้ำหนักใกล้เคียงกันด้วย AI สั่งงานผ่านเครือข่าย LAN (เครือข่ายภายในโรงงาน) และเก็บประวัติสถานะการทำงานบน Cloud Server (เครื่องเก็บข้อมูลออนไลน์)
- แขนกลหมุนเร็วและมีแรง จึงต้องมีพื้นที่ปลอดภัยรอบรัศมีการทำงาน และป้ายเตือนไม่ให้คนหรือวัตถุเข้าใกล้
- ระยะเวลาตามสัญญา 30 มีนาคม – 30 พฤศจิกายน 2561 พร้อมรายงานความก้าวหน้า รายงานฉบับสมบูรณ์ และคู่มือการใช้งานและบำรุงรักษา
แขนกลต้นแบบนี้ออกแบบให้ช่างที่ไม่ใช่ผู้เชี่ยวชาญหุ่นยนต์ตั้งค่าได้อย่างไร
ผู้ใช้ตั้งค่าแขนกลจากหน้าจอซอฟต์แวร์บนคอมพิวเตอร์ โดยปรับมุมของข้อต่อแต่ละแกน แล้วตรวจท่าทางในระบบจำลอง (Simulation) กับโมเดล 3 มิติของแขนกลก่อนสั่งเครื่องจริง เราเลือกแนวทางนี้เพราะผู้ใช้ตามเป้าหมายของโครงการคือช่างพื้นฐาน ไม่ใช่ผู้เชี่ยวชาญหุ่นยนต์ ขั้นตอนตามคู่มือการใช้งานมีดังนี้
- 1
ติดตั้งชุดควบคุมเข้ากับแขนกล
ต่อชุดควบคุมกับแขนกล แล้วเปิดซอฟต์แวร์และโหลดโมเดล 3 มิติของแขนกลเข้าระบบ
- 2
ตั้งค่าตำแหน่งการเคลื่อนที่
เข้าโหมดตั้งค่าเพื่อกำหนดท่าและตำแหน่งของแขนกลในแต่ละงาน โดยปรับมุมของข้อต่อแต่ละแกนบนหน้าจอ
- 3
ทดสอบกับระบบจำลองก่อน
สั่งให้แขนกลเคลื่อนที่ในระบบจำลอง เพื่อตรวจท่าทางก่อนสั่งเครื่องจริง
- 4
สั่งงานจริง
เมื่อท่าทางในระบบจำลองถูกต้อง จึงสั่งให้แขนกลหยิบจับชิ้นงานจากตำแหน่งที่ตั้งไว้
คุณลักษณะตามข้อกำหนด ไม่ใช่ผลทดสอบ
การเรียนรู้การหยิบจับด้วย AI การสั่งงานผ่านเครือข่าย LAN และการเก็บประวัติบน Cloud Server เป็นรายการคุณลักษณะในคู่มือของโครงการ เรายังไม่มีเอกสารผลทดสอบของคุณลักษณะเหล่านี้ จึงไม่นำเสนอว่าเป็นความสามารถที่ใช้งานได้แล้ว
สิ่งที่ส่งมอบ
เราส่งมอบต้นแบบแขนกล 1 ชุด พร้อมเอกสารและการถ่ายทอดวิธีใช้งานตามสัญญา รายการที่ส่งมอบมีดังนี้
- แขนกล SCARA 4 แกน ติดตั้งบนตู้ควบคุมที่ใช้บอร์ดประมวลผล NVIDIA TX1
- ซอฟต์แวร์ตั้งค่าตำแหน่งและจำลองการทำงานกับโมเดล 3 มิติ
- รายงานความก้าวหน้า และรายงานฉบับสมบูรณ์
- คู่มือการใช้งานและบำรุงรักษา
- การถ่ายทอดวิธีใช้งานให้บริษัทเอกชนที่ร่วมโครงการ
- การทดสอบโปรแกรมแขนกลร่วมกับเครื่องปั๊มเหล็กในโรงงานปั๊มโลหะ
ผลตรวจประเมินต้นแบบที่ยืนยันได้
แบบตรวจประเมินของโครงการลงวันที่ 15 มีนาคม 2562 บันทึกผล 3 ข้อสำหรับต้นแบบแขนกล SCARA 4 แกน คือเครื่องประกอบชิ้นส่วนครบเป็นเครื่องจักรสมบูรณ์ ทดสอบการทำงานตามฟังก์ชันที่กำหนดได้ และมีระบบป้องกันอันตราย แบบประเมินยังมีข้อเสนอแนะให้ปรับแก้เรื่องสายดิน (กราวด์) และสัญญาณไฟ
หลังการประเมิน เราติดสติกเกอร์หน่วยงานผู้สนับสนุนบนเครื่องและถ่ายคลิปสาธิตการทำงาน การทดสอบหน้างานที่ทำคือทดสอบโปรแกรมแขนกลร่วมกับเครื่องปั๊มเหล็ก การใช้หยิบชิ้นงานในสายการผลิตต้องทดสอบกับชิ้นงานจริงเพิ่ม และวงจรสั่งงานแขนกลกับหน้าจอควบคุมมีรายการปรับปรุงหลังปิดโครงการ หน้านี้รายงานเฉพาะผลที่มีเอกสารยืนยัน
สิ่งที่เราเรียนรู้
งานนี้ให้หลักการ 3 ข้อสำหรับงานพัฒนาต้นแบบแขนกลและเครื่องจักรต้นแบบ
- แยกคุณลักษณะที่ทดสอบแล้วออกจากคุณลักษณะที่เป็นเป้าหมาย ในงานนี้ AI การสั่งงานผ่าน LAN และ Cloud Server อยู่ในรายการคุณลักษณะของคู่มือ แต่ไม่มีผลทดสอบ เอกสารส่งมอบต้นแบบจึงควรบอกให้ชัดว่าข้อใดทดสอบแล้ว
- ต้นแบบแขนกลต้องหยิบชิ้นงานจริงหน้าเครื่องจริงก่อนเรียกว่าพร้อมใช้ การทดสอบโปรแกรมร่วมกับเครื่องปั๊มเหล็กเป็นขั้นแรก ยังไม่เท่ากับการหยิบชิ้นงานในสายการผลิต
- ระบบไฟฟ้าและความปลอดภัยเป็นส่วนหนึ่งของงานออกแบบตั้งแต่ต้น ข้อเสนอแนะด้านเทคนิคในการตรวจประเมินของงานนี้คือสายดินและสัญญาณไฟ ส่วนพื้นที่ปลอดภัยรอบรัศมีแขนกลอยู่ในการประเมินความเสี่ยงของโครงการ
นำแนวทางนี้ไปใช้กับโครงการของคุณได้อย่างไร
ถ้าคุณต้องการทดลองแขนกลกับงานหยิบวางของตัวเอง หรือพัฒนาต้นแบบเครื่องจักรในโครงการวิจัย คุณใช้แนวทางเดียวกับเคสนี้ได้ คือตั้งค่าท่าทางจากหน้าจอ จำลองการทำงานก่อนสั่งเครื่องจริง และส่งมอบพร้อมคู่มือและการถ่ายทอดวิธีใช้งาน ส่วนที่ต้องปรับคือข้อกำหนดของแขนกล เมื่อชิ้นงานของคุณหนักกว่าหรืออยู่ไกลกว่าที่ต้นแบบนี้ออกแบบไว้
ส่วนที่ใช้ซ้ำได้ และส่วนที่ต้องปรับ
| ส่วนของงาน | ใช้ซ้ำได้ | ต้องปรับเมื่อ |
|---|---|---|
| การตั้งค่าและการจำลอง | ตั้งมุมข้อต่อจากหน้าจอ และจำลองกับโมเดล 3 มิติก่อนสั่งเครื่องจริง | แขนกลของคุณเป็นรุ่นอื่น ต้องใช้โมเดล 3 มิติของแขนกลรุ่นนั้น |
| ข้อกำหนดแขนกล | แขนกล SCARA สำหรับงานหยิบวางในแนวราบ | ชิ้นงานหนักเกิน 1 กิโลกรัม หรือต้องการรัศมีทำงานต่างจากที่ออกแบบไว้ ต้องกำหนดสเปกแขนกลใหม่ |
| การทดสอบหน้างาน | ทดสอบโปรแกรมร่วมกับเครื่องจักรจริงก่อนส่งมอบ | ต้องการใช้ในสายการผลิต ต้องวางแผนทดสอบหยิบชิ้นงานจริงเพิ่ม |
| เอกสารและการส่งมอบ | รายงานความก้าวหน้า รายงานฉบับสมบูรณ์ คู่มือ และการถ่ายทอดวิธีใช้งาน | โครงการของคุณมีเงื่อนไขทุนหรือแบบตรวจประเมินต่างจากเคสนี้ ต้องตกลงรายการเอกสารใหม่ |
- ระบุชิ้นงานที่จะให้แขนกลหยิบให้ชัด ทั้งขนาด รูปร่าง และน้ำหนัก
- เตรียมพื้นที่ติดตั้ง ระบบไฟฟ้า และสายดินให้เรียบร้อยก่อนทดสอบ
- กำหนดพื้นที่ปลอดภัยรอบรัศมีการทำงานของแขนกล และติดป้ายเตือน
- ตกลงเอกสารส่งมอบตั้งแต่ต้น เช่น รายงาน คู่มือการใช้งานและบำรุงรักษา และการถ่ายทอดเทคโนโลยี
ภาพระบบและการทำงาน
เทคโนโลยีที่ใช้
คำถามที่พบบ่อย
แขนกลต้นแบบนี้ทำอะไรได้บ้าง
แขนกลต้นแบบนี้หยิบจับชิ้นงานจากตำแหน่งที่ผู้ใช้ตั้งไว้ ผู้ใช้ตั้งค่าผ่านซอฟต์แวร์และจำลองการทำงานกับโมเดล 3 มิติก่อนสั่งจริง ส่วนการเรียนรู้การหยิบจับด้วย AI การสั่งงานผ่านเครือข่าย และการเก็บประวัติบน Cloud Server เป็นคุณลักษณะตามข้อกำหนดในคู่มือของโครงการ ยังไม่มีผลทดสอบ
ต้องมีผู้เชี่ยวชาญด้านหุ่นยนต์เพื่อใช้งานหรือไม่
โครงการตั้งเป้าให้ช่างเทคนิค ช่างไฟฟ้า หรือพนักงานที่ใช้คอมพิวเตอร์ขั้นพื้นฐานตั้งค่าได้ เราถ่ายทอดวิธีใช้งานให้บริษัทเอกชนที่ร่วมโครงการพร้อมคู่มือการใช้งานและบำรุงรักษา ทั้งนี้หน้าจอควบคุมของต้นแบบยังต้องปรับปรุงต่อหลังปิดโครงการ
โครงการนี้ได้รับทุนจากที่ไหน
โครงการนี้ได้รับงบประมาณจากสำนักส่งเสริมและถ่ายทอดเทคโนโลยี สำนักงานปลัดกระทรวงวิทยาศาสตร์และเทคโนโลยี ภายใต้โครงการพัฒนาสินค้าเทคโนโลยีเพื่อทดแทนการนำเข้า ปี 2561 และมีบริษัทเอกชนที่จะใช้เครื่องร่วมลงทุน
ต้องเตรียมอะไรก่อนทดสอบแขนกลหน้างาน
ระบุชิ้นงานที่จะให้แขนกลหยิบให้ชัด ทั้งขนาด รูปร่าง และน้ำหนัก เตรียมพื้นที่ติดตั้ง ระบบไฟฟ้า และสายดินให้เรียบร้อย และกำหนดพื้นที่ปลอดภัยรอบรัศมีการทำงานพร้อมป้ายเตือน จากนั้นเราประเมินจากชิ้นงานและหน้างานจริงก่อนเสนอแนวทาง
ถ้าต้องการพัฒนาแขนกลหรือเครื่องต้นแบบลักษณะนี้ ราคาเท่าไร
ไม่มีราคามาตรฐาน ราคาขึ้นกับชิ้นงาน ขอบเขตงาน และเงื่อนไขของโครงการ ติดต่อเราเพื่อขอใบเสนอราคาหลังประเมินโจทย์ของคุณ