Kamera AI memeriksa jika bahagian dalam tempat penempatan set lengkap, untuk pengeluar bahagian kenderaan di Thailand.
Pelanggan: Pengeluar bahagian kenderaan (konglomerat Jepun)
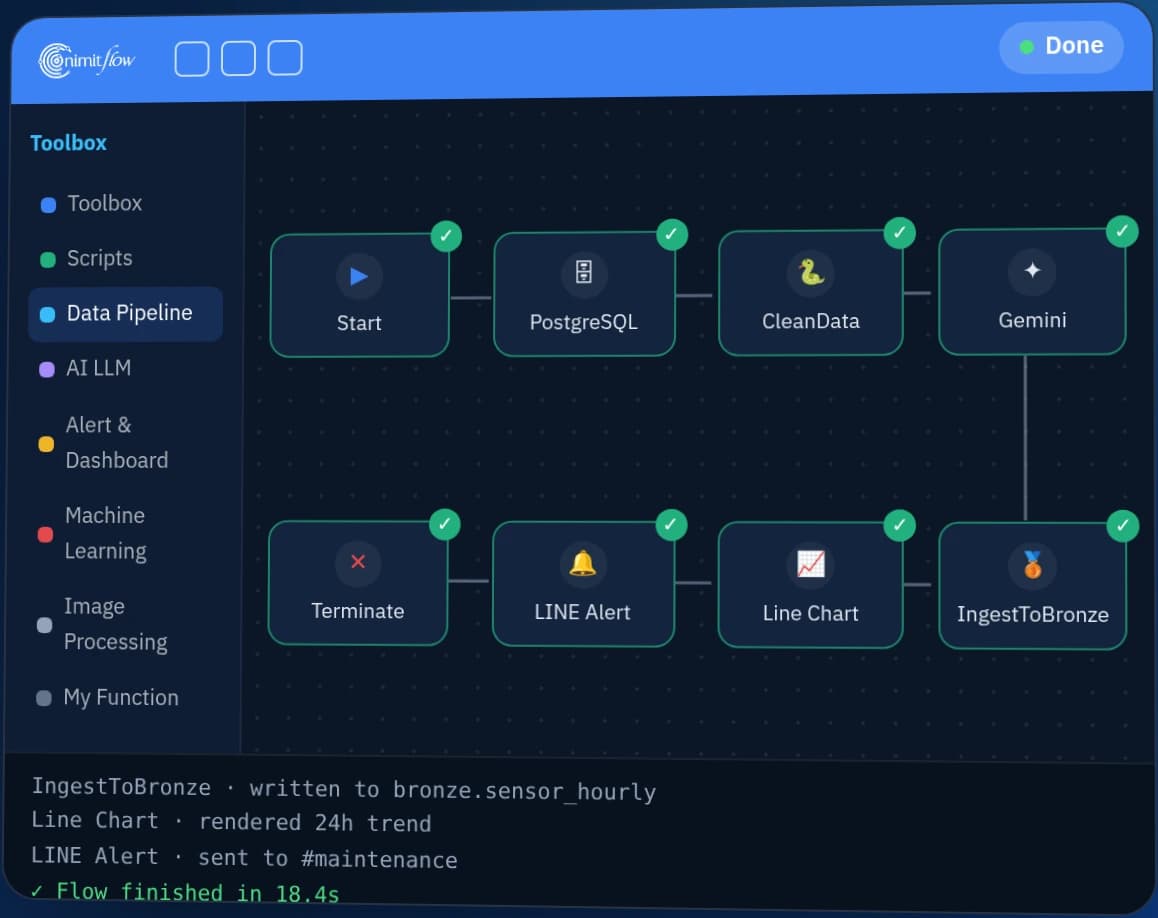
Kamera AI menyemak sama ada setiap dulang kit komponen (Bento) mengandungi semua subkomponen yang diperlukan mengikut model pengeluaran, kemudian memaparkan komponen yang kurang pada tablet. Kami membangunkan prototaip ini untuk pembuktian konsep (PoC) pada B.E. 2568 bagi pengeluar komponen automotif di Thailand dan melatih model AI melalui aliran kerja pada nimitFlow
- Tablet menunjukkan senarai rak untuk model bahagian kerja
- Nyalakan cahaya dan tangkap gambar rak
- Jetson Xavier menjalankan model YOLO
- Menunjukkan bahagian yang hilang dalam rak
- Mengajar dan menguji model pada nimitFlow
- Industri
- Automotif
- Tahun
- 2025
- Skop pekerjaan
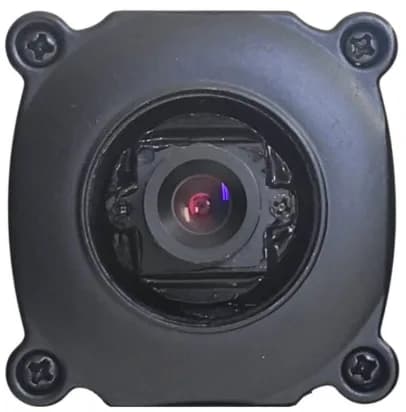
- Input: imej setiap dulang daripada kamera berkanta 12 mm pada troli pengangkut dulang, dan senarai subkomponen bagi setiap varian bahan kerja (P/No.) · Pemprosesan: model YOLO pada papan NVIDIA Jetson Xavier mencari komponen dalam imej, kemudian membandingkannya dengan senarai bagi varian tersebut · Paparan: program Camera Inspection pada tablet memaparkan komponen yang kurang dalam dulang · Peralatan: lampu panel dan lampu bar yang dikawal melalui geganti · Perisian: proses latihan dan ujian model pada nimitFlow bersama Label Studio · Yang kami bina: 1 set prototaip pada troli pengangkut dulang, direka bentuk untuk menyokong data bahan kerja bagi 3 varian (P/No.)
- Tempoh
- Apr–Ogos 2025
Ringkasan
- Kamera AI pada troli pengangkut dulang memeriksa sama ada setiap dulang mempunyai semua subkomponen mengikut varian yang dikeluarkan, dan memaparkan komponen yang kurang pada tablet. Kami membina sistem ini sebagai prototaip (PoC) pada tahun 2025.
- Set prototaip menggunakan kamera berkanta 12 mm, papan NVIDIA Jetson Xavier, pencahayaan sendiri dan tablet. Skop prototaip menetapkan data bahan kerja untuk 3 varian.
- Kami melatih model YOLO (model pengesanan objek dalam imej) menggunakan proses pada nimitFlow, bermula daripada menukar video kepada imej dan melabel imej hinggalah menguji hasil dan menghantar laporan melalui e-mel.
- Skrin utama program dan proses latihan model pada nimitFlow telah siap dibangunkan mengikut senarai semak pasukan. Langkah seterusnya selepas prototaip ialah mengukur ketepatan dengan dulang sebenar berdasarkan kriteria lulus–gagal.
- Prinsip daripada kerja ini: persetujui pencahayaan dan latar belakang sebelum mengumpul imej, rancang dari awal lagi untuk mengambil daripada sistem sedia ada data varian yang sedang dikeluarkan, dan tetapkan kriteria lulus–gagal sebelum mengukur hasil dengan dulang sebenar.
Masalah di tapak
Pasukan pengeluaran mahu kamera memeriksa setiap dulang satu demi satu untuk menentukan sama ada dulang kit (Bento) mempunyai semua subkomponen mengikut senarai bagi varian bahan kerja (P/No.) atau komponen mana yang kurang, sebelum dulang dihantar ke barisan pemasangan.
Apa yang kami lakukan
Kamera pada troli pengangkut dulang merakam imej setiap dulang di bawah pencahayaan set prototaip itu sendiri, kemudian model YOLO (model pengesanan objek dalam imej) mencari komponen dalam imej. Program membandingkan hasilnya dengan senarai komponen varian tersebut dan memaparkan komponen yang kurang pada tablet. Kami melatih model menggunakan proses pada nimitFlow.
Hasil ujian dengan bahan kerja sebenar
Kami memasang set prototaip untuk demonstrasi pada troli pengangkut dulang milik pelanggan pada Mei 2025. Skrin utama program serta proses latihan dan ujian model pada nimitFlow telah siap dibangunkan mengikut senarai semak pasukan. Langkah seterusnya selepas prototaip ini ialah mengukur ketepatan dengan dulang sebenar berdasarkan kriteria lulus–gagal yang dipersetujui bersama.
Latar belakang masalah
Cabaran kes ini ialah memeriksa sama ada dulang kit komponen (Bento) mempunyai semua subkomponen sebelum dihantar ke barisan pemasangan. Pekerja mengambil subkomponen dan memasukkannya ke dalam dulang mengikut senarai setiap varian bahan kerja (P/No. ialah kod varian bahan kerja). Satu dulang mengandungi beberapa jenis subkomponen, seperti tuil (Lever) dan plat daripada beberapa varian.
Setiap varian bahan kerja mempunyai senarai subkomponennya sendiri, jadi kamera perlu mengetahui varian bagi dulang tersebut, kemudian membandingkan komponen yang ditemui dalam imej dengan senarai bagi varian itu. Matlamatnya ialah menemui dulang yang kekurangan komponen di titik penyediaan kit, sebelum dulang dihantar sampai ke barisan pemasangan.
Apakah dulang kit (Bento / Kitting)?
Dulang kit ialah dulang yang diisi terlebih dahulu dengan semua subkomponen yang diperlukan untuk memasang satu set kerja. Pekerja barisan pemasangan boleh terus mengambilnya daripada dulang tanpa perlu berjalan mencarinya sendiri. Jika dulang kekurangan komponen, kerja pemasangan set tersebut tidak dapat diteruskan.
Keperluan dan kekangan
Prototaip perlu berfungsi pada troli pengangkut dulang dan perlu mengetahui komponen yang sepatutnya ada dalam setiap dulang. Keperluan dan kekangan utama adalah seperti berikut.
- Dipasang pada troli pengangkut dulang dan boleh memeriksa satu dulang pada satu masa.
- Memeriksa beberapa jenis subkomponen dalam satu dulang, dengan membandingkannya dengan senarai komponen varian bahan kerja tersebut.
- Setiap imej mesti mendapat pencahayaan yang sama, oleh itu set prototaip mempunyai lampu panel (Area Light) dan lampu bar (Bar Light) sendiri yang dikawal melalui geganti (suis elektrik yang dihidupkan dan dimatikan melalui isyarat).
- Skop prototaip menetapkan data bahan kerja untuk 3 varian (P/No.), dengan senarai varian ditetapkan terlebih dahulu dalam program.
- Program direka bentuk supaya pengguna boleh mengumpul imej tambahan dan memuat naik fail model baharu daripada skrin program, bagi menyokong komponen atau varian baharu.
Bagaimana kamera AI memeriksa komponen dalam dulang kit
Kamera pada troli pengangkut dulang merakam imej setiap dulang, kemudian model YOLO (model pengesanan objek dalam imej) pada papan NVIDIA Jetson Xavier mengenal pasti subkomponen yang terdapat dalam imej. Program membandingkan hasilnya dengan senarai komponen varian tersebut, kemudian memaparkan komponen yang kurang pada tablet.
Model pengesanan objek sesuai untuk cabaran ini kerana soalan bagi setiap dulang ialah komponen apa yang ada dalam imej. Setelah senarai komponen yang ditemui diperoleh, program boleh terus membandingkannya dengan senarai bagi varian tersebut. Kami mereka bentuk sistem supaya lampu dihidupkan sebelum merakam imej dan dimatikan selepas merakam, supaya setiap imej mendapat pencahayaan yang sama.
- 1
Sediakan senarai komponen setiap varian
Prototaip ini menetapkan senarai varian bahan kerja (P/No.) terlebih dahulu, bersama senarai subkomponen setiap dulang dan helaian spesifikasi yang boleh dibuka pada tablet.
- 2
Rakam imej setiap dulang satu demi satu
Pengguna menekan butang apabila dulang berada di bawah kamera. Kami mereka bentuk sistem untuk menghidupkan lampu, merakam imej, kemudian mematikan lampu.
- 3
Model AI memeriksa imej
Papan NVIDIA Jetson Xavier menjalankan model YOLO untuk mengenal pasti komponen yang terdapat dalam imej.
- 4
Paparkan komponen yang kurang
Tablet memaparkan senarai subkomponen yang tidak dikesan dalam dulang tersebut. Pengguna boleh menekan untuk ke dulang seterusnya atau kembali melihat dulang sebelumnya.
- 5
Latih dan laraskan model
Pengguna merakam imej atau video daripada skrin program. Kemudian kami menggunakan proses pada nimitFlow untuk menukar video kepada imej, melabel imej, melatih model dan memuat naik fail model baharu kembali ke dalam program.
Komponen sistem
Set prototaip terdiri daripada 3 bahagian, iaitu perkakasan pada troli pengangkut dulang, program Camera Inspection pada tablet, serta proses latihan dan ujian model pada nimitFlow. Senarai berdasarkan dokumen reka bentuk dan senarai semak pasukan adalah seperti berikut.
- Perkakasan: kamera berkanta 12 mm, papan NVIDIA Jetson Xavier, lampu panel dan lampu bar yang disambungkan melalui unit kawalan lampu (geganti), dan tablet paparan.
- Program Camera Inspection: melihat helaian spesifikasi varian bahan kerja, melihat imej daripada kamera, memeriksa satu dulang pada satu masa, memaparkan komponen yang kurang, merakam imej atau video untuk melatih model, dan memuat naik fail model.
- Proses pada nimitFlow: menukar video kepada imej, melabel imej (Labeling) dengan Label Studio (program pelabelan imej sumber terbuka), menukar set data, melatih model YOLO, mengeksport fail model, serta menguji hasil dan menghantar laporan melalui e-mel.
Dalam prototaip ini, kami sendiri yang melatih model, manakala program pada tablet direka bentuk supaya pengguna di lokasi kerja boleh memeriksa dulang dan mengumpul imej tambahan. Selain itu, kami menyediakan versi pertama manual dalaman untuk proses ujian model pada nimitFlow pada Ogos 2025.
Apa yang kami bina, dan langkah seterusnya selepas prototaip
Kami membina 1 set prototaip dalam tempoh April–Ogos 2025: memasang perkakasan pada troli pengangkut dulang, membangunkan skrin utama program, serta membina proses latihan dan ujian model pada nimitFlow. Menurut rekod terkini, model telah dilatih dengan sebahagian jenis subkomponen.
Langkah seterusnya selepas prototaip ialah melatih model untuk semua subkomponen, mengukur hasil dengan dulang sebenar berdasarkan kriteria lulus–gagal, dan membangunkan bahagian berikut mengikut senarai semak pasukan.
- Mengambil secara automatik daripada sistem sedia ada varian bahan kerja yang sedang dikeluarkan (prototaip menggunakan senarai varian yang ditetapkan terlebih dahulu)
- Menghidupkan dan mematikan lampu daripada program, dan memaparkan status lampu
- Skrin tetapan rangkaian
- Butang pengesahan keputusan pemeriksaan
- Penyimpanan sejarah keputusan pemeriksaan
Apakah yang kita pelajari
Kerja ini memberikan 3 prinsip untuk projek kamera AI yang memeriksa sama ada komponen lengkap atau tidak.
- Pencahayaan dan latar belakang mesti stabil sebelum mengumpul imej untuk melatih model. Imej latihan sepatutnya dirakam di bawah pencahayaan dan latar belakang yang sama seperti semasa pemeriksaan sebenar. Dalam kerja ini, kami merekodkan bahawa latar belakang bagi sesetengah jenis komponen patut ditukar daripada hitam kepada putih, oleh itu pencahayaan dan latar belakang patut dipersetujui sebelum mengumpul imej dalam jumlah yang banyak.
- Senarai komponen bagi varian yang sedang dikeluarkan ialah sebahagian daripada pemeriksaan, bukan kerja tambahan. Keputusan pemeriksaan akan betul apabila program mengetahui varian yang sedang dikeluarkan. Prototaip ini menggunakan senarai varian yang ditetapkan terlebih dahulu, dan pengambilan data daripada sistem sedia ada masih merupakan kerja yang belum selesai. Oleh itu, penyepaduan dengan sistem sedia ada patut dirancang dari awal lagi.
- Siap dibangunkan belum bermakna lulus ujian. Senarai semak pasukan menunjukkan bahagian yang telah siap dibina, tetapi tidak menunjukkan sejauh mana ketepatan pemeriksaan sistem. Sebelum penggunaan sebenar, kriteria lulus–gagal perlu ditetapkan, seperti kadar pengesanan dulang yang kekurangan komponen dan kadar amaran palsu, kemudian diukur dengan dulang sebenar.
Cara menggunakan pendekatan ini pada barisan penyediaan kit anda
Jika kilang anda menyusun komponen ke dalam dulang sebelum dihantar ke barisan pemasangan, anda boleh menggunakan pendekatan yang sama seperti kes ini, iaitu merakam imej setiap dulang, membiarkan model mengesan komponen, kemudian membandingkannya dengan senarai bagi varian yang sedang dikeluarkan. Bahagian yang perlu disesuaikan ialah model, pencahayaan dan penyepaduan dengan sistem sedia ada, yang bergantung pada bahan kerja dan lokasi kerja anda.
Bahagian yang boleh digunakan semula dan bahagian yang perlu diubah suai
| Bahagian sistem | Boleh digunakan semula | Perlu diubah suai apabila |
|---|---|---|
| Perkakasan pada troli pengangkut dulang | Pendekatan kamera, papan pemprosesan, pencahayaan sendiri dan tablet | Dulang anda berbeza saiz daripada kes ini, atau komponen mempunyai permukaan yang memantulkan cahaya; kedudukan kamera, kanta dan lampu perlu diuji semula dengan dulang sebenar |
| Program pemeriksaan satu dulang pada satu masa | Skrin untuk melihat helaian spesifikasi, memeriksa satu dulang pada satu masa dan memaparkan komponen yang kurang | Anda memerlukan butang pengesahan keputusan atau sejarah keputusan pemeriksaan, yang masih merupakan kerja yang belum selesai dalam prototaip ini |
| Senarai komponen setiap varian | Penyimpanan senarai subkomponen setiap dulang yang diasingkan mengikut varian | Data varian yang sedang dikeluarkan berada dalam sistem sedia ada kilang; kaedah pengambilan data perlu dipersetujui terlebih dahulu |
| Model AI | Proses mengumpul imej, melabel imej, melatih dan menguji model pada nimitFlow | Komponen anda berbeza daripada kes ini; imej perlu dikumpul dan model perlu dilatih semula dengan komponen anda |
Sebelum memulakan projek, sediakan perkara berikut
- Mulakan dengan sebilangan kecil varian yang dulangnya kerap kekurangan komponen, kemudian barulah tambah varian apabila yakin dengan keputusan pemeriksaan (prototaip ini menetapkan skop sebanyak 3 varian).
- Sediakan senarai subkomponen bagi setiap dulang dalam setiap varian, dan nyatakan sistem yang menyimpan data varian yang sedang dikeluarkan.
- Persetujui pencahayaan dan latar belakang di titik rakaman imej sebelum mengumpul imej untuk melatih model.
- Tetapkan bersama kriteria lulus–gagal dan set dulang yang digunakan untuk ujian sebelum bermula.
Baca seterusnya
- nimitFlow: platform untuk membina Workflow dan proses latihan model
- LearningCam: kamera Edge AI untuk kerja mengira bahan kerja dan memeriksa imej
- Kes kamera AI memeriksa dan mengira penutup botol pada tali sawat, dengan pendekatan mengasingkan penutup rosak menggunakan udara
- Kes Task Cam memeriksa urutan kerja pemasangan
- Perkhidmatan perundingan dan reka bentuk sistem Machine Vision
Teknologi yang digunakan
Soalan Sering Ditanya
Apakah yang perlu disediakan oleh pihak kilang sebelum bermula?
Sediakan senarai subkomponen bagi setiap dulang dalam setiap varian, nyatakan sistem yang menyimpan data varian yang sedang dikeluarkan, persetujui pencahayaan dan latar belakang di titik rakaman imej, dan sediakan set dulang untuk mengukur hasil berserta kriteria lulus–gagal.
Bagaimanakah sistem mengetahui komponen yang perlu ada dalam setiap dulang?
Dalam prototaip ini, program menyimpan senarai subkomponen setiap dulang yang diasingkan mengikut varian bahan kerja terlebih dahulu, kemudian menggunakan senarai bagi varian tersebut untuk dibandingkan dengan apa yang ditemui oleh model dalam imej. Mengambil secara automatik daripada sistem sedia ada varian yang sedang dikeluarkan masih merupakan kerja yang dirancang.
Apakah yang perlu dilakukan jika ada varian bahan kerja baharu?
Senarai komponen varian baharu perlu ditambah dalam program, imej atau video komponen perlu dikumpul daripada skrin program, kemudian proses pada nimitFlow digunakan untuk melabel imej, melatih model YOLO dan memuat naik fail model baharu kembali ke dalam program. Dalam prototaip ini, kami yang melatih model.
Bolehkah sistem mengasingkan dulang atau menghentikan barisan dengan sendirinya?
Tidak. Prototaip ini hanya memaparkan senarai komponen yang kurang pada tablet. Pekerja yang membuat keputusan dan menguruskan dulang tersebut seterusnya. Butang pengesahan keputusan pemeriksaan pula masih merupakan kerja yang belum selesai dalam prototaip ini.
Berapakah harga dan tempoh untuk membina prototaip?
Tiada harga standard. Harga bergantung pada bilangan model bahan kerja, bilangan komponen yang perlu diperiksa dan penyepaduan dengan sistem sedia ada. Prototaip dalam kes ini dibangunkan dalam tempoh Apr–Ogos 2025. Anda boleh meminta sebut harga selepas kami melihat bahan kerja dan tapak kerja sebenar.