Kamera AI memeriksa apakah bagian dalam tray set lengkap, untuk produsen komponen otomotif di Thailand.
Pelanggan: Pengeluar komponen otomotif (konglomerat Jepang)
Kamera AI memeriksa apakah setiap baki kit komponen (Bento) berisi seluruh subkomponen yang diperlukan untuk model yang diproduksi, lalu menampilkan komponen yang kurang di tablet. Kami mengembangkan prototipe ini untuk pembuktian konsep (PoC) pada B.E. 2568 bagi produsen komponen otomotif di Thailand dan melatih model AI melalui alur kerja di nimitFlow
- Tablet menampilkan daftar rak dari model benda kerja
- Nyalakan lampu dan ambil gambar rak
- Jetson Xavier menjalankan model YOLO
- Menampilkan bagian yang hilang pada rak
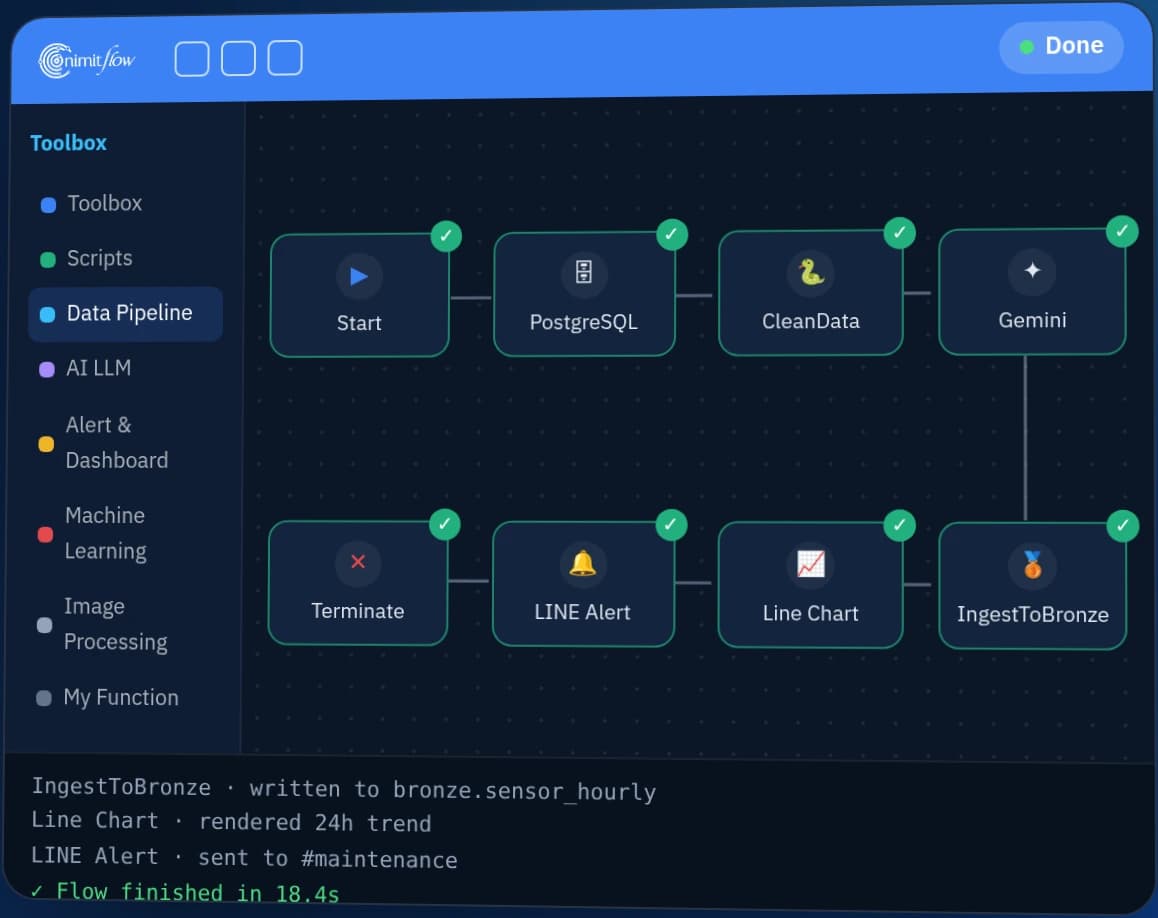
- Ajarkan dan uji model di nimitFlow
- Industri
- Otomotif
- Tahun
- 2025
- lingkup pekerjaan
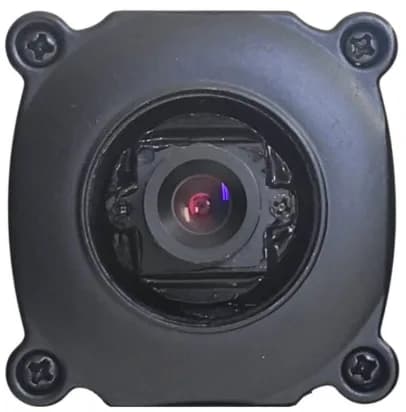
- Masukan: gambar baki satu per satu dari kamera berlensa 12 mm pada troli pengangkut baki, serta daftar subkomponen setiap tipe benda kerja (P/No.) · Pemrosesan: model YOLO pada papan NVIDIA Jetson Xavier mencari komponen dalam gambar, lalu membandingkannya dengan daftar untuk tipe tersebut · Tampilan: program Camera Inspection pada tablet menampilkan komponen yang kurang di dalam baki · Perangkat: lampu panel dan lampu batang yang dikendalikan melalui relay · Perangkat lunak: alur pelatihan dan pengujian model di nimitFlow bersama Label Studio · Yang kami bangun: 1 set prototipe pada troli pengangkut baki, dirancang untuk mendukung data benda kerja 3 tipe (P/No.)
- Durasi
- April–Agustus 2025
Ringkasan
- Kamera AI pada troli pengangkut baki memeriksa apakah setiap baki berisi subkomponen lengkap sesuai tipe yang diproduksi, dan menampilkan komponen yang kurang pada tablet. Kami membangun sistem ini sebagai prototipe (PoC) pada tahun 2025.
- Set prototipe menggunakan kamera berlensa 12 mm, papan NVIDIA Jetson Xavier, pencahayaan sendiri, dan tablet. Cakupan prototipe menetapkan data benda kerja untuk 3 tipe.
- Kami melatih model YOLO (model deteksi objek pada gambar) dengan alur kerja di nimitFlow, mulai dari mengonversi video menjadi gambar, melabeli gambar, hingga menguji hasil dan mengirim laporan melalui email.
- Halaman utama program dan alur pelatihan model di nimitFlow telah selesai dikembangkan sesuai daftar periksa tim. Tahap berikutnya setelah prototipe adalah mengukur akurasi pada baki sungguhan berdasarkan kriteria lulus–tidak lulus.
- Prinsip dari pekerjaan ini: sepakati pencahayaan dan latar belakang sebelum mengumpulkan gambar, rencanakan sejak awal pengambilan data tipe yang sedang diproduksi dari sistem yang ada, dan tetapkan kriteria lulus–tidak lulus sebelum mengukur hasil pada baki sungguhan.
Permasalahan di lapangan
Tim produksi menginginkan kamera memeriksa baki satu per satu, apakah baki kitting (Bento) berisi subkomponen lengkap sesuai daftar untuk tipe benda kerja (P/No.) atau komponen mana yang kurang, sebelum baki dikirim ke lini perakitan.
Apa yang kami lakukan
Kamera pada troli pengangkut baki memotret baki satu per satu di bawah pencahayaan milik set prototipe itu sendiri, lalu model YOLO (model deteksi objek pada gambar) mencari komponen dalam gambar. Program membandingkan hasilnya dengan daftar komponen tipe tersebut dan menampilkan komponen yang kurang pada tablet. Kami melatih model dengan alur kerja di nimitFlow.
Hasil pengujian dengan benda kerja nyata
Kami merakit set prototipe untuk demonstrasi pada troli pengangkut baki milik pelanggan pada Mei 2025. Halaman utama program serta alur pelatihan dan pengujian model di nimitFlow telah selesai dikembangkan sesuai daftar periksa tim. Tahap berikutnya setelah prototipe ini adalah mengukur akurasi pada baki sungguhan berdasarkan kriteria lulus–tidak lulus yang disepakati bersama.
Latar belakang permasalahan
Tantangan dalam kasus ini adalah memeriksa apakah baki kitting komponen (Bento) berisi subkomponen lengkap sebelum dikirim ke lini perakitan. Karyawan mengambil subkomponen dan memasukkannya ke baki sesuai daftar setiap tipe benda kerja (P/No. adalah kode tipe benda kerja). Satu baki berisi beberapa jenis subkomponen, misalnya tuas (Lever) dan pelat dari beberapa tipe.
Setiap tipe benda kerja memiliki daftar subkomponennya sendiri, sehingga kamera harus mengetahui baki tersebut milik tipe yang mana, lalu membandingkan komponen yang ditemukan dalam gambar dengan daftar untuk tipe itu. Tujuannya adalah menemukan baki yang kekurangan komponen di titik kitting, sebelum baki dikirim ke lini perakitan.
Apa itu baki kitting (Bento / Kitting)?
Baki kitting adalah baki yang sudah diisi terlebih dahulu dengan semua subkomponen yang diperlukan untuk merakit satu set benda kerja. Karyawan lini perakitan dapat langsung mengambilnya dari baki tanpa perlu berjalan mencari sendiri. Jika baki kekurangan komponen, perakitan set tersebut tidak dapat dilanjutkan.
Persyaratan dan batasan
Prototipe harus bekerja pada troli pengangkut baki dan harus mengetahui komponen apa yang seharusnya ada di setiap baki. Persyaratan dan batasan utamanya adalah sebagai berikut.
- Dipasang pada troli pengangkut baki dan dapat memeriksa baki satu per satu
- Memeriksa beberapa jenis subkomponen dalam satu baki dengan membandingkannya terhadap daftar komponen tipe benda kerja tersebut
- Setiap gambar harus mendapat pencahayaan yang sama, sehingga set prototipe memiliki lampu panel (Area Light) dan lampu batang (Bar Light) sendiri yang dikendalikan melalui relay (sakelar listrik yang dinyalakan dan dimatikan dengan sinyal)
- Cakupan prototipe menetapkan data benda kerja untuk 3 tipe (P/No.) dan daftar tipe disiapkan terlebih dahulu di dalam program
- Program dirancang agar pengguna dapat mengumpulkan gambar tambahan dan mengunggah file model baru dari halaman program, untuk mendukung komponen atau tipe baru
Cara kerja kamera AI dalam memeriksa komponen pada baki kitting
Kamera pada troli pengangkut baki memotret baki satu per satu, lalu model YOLO (model deteksi objek pada gambar) pada papan NVIDIA Jetson Xavier mencari subkomponen apa saja yang ada dalam gambar. Program membandingkan hasilnya dengan daftar komponen tipe tersebut, lalu menampilkan komponen yang kurang pada tablet.
Model deteksi objek cocok untuk tantangan ini karena pertanyaan pada setiap baki adalah komponen apa saja yang ada dalam gambar. Setelah daftar komponen yang ditemukan diperoleh, program dapat langsung membandingkannya dengan daftar untuk tipe tersebut. Kami merancang sistem agar menyalakan lampu sebelum memotret dan mematikannya setelah memotret, supaya setiap gambar mendapat pencahayaan yang sama.
- 1
Menyiapkan daftar komponen setiap tipe
Prototipe ini menyiapkan daftar tipe benda kerja (P/No.) terlebih dahulu, beserta daftar subkomponen setiap baki dan lembar spesifikasi yang dapat dibuka pada tablet.
- 2
Memotret baki satu per satu
Pengguna menekan tombol saat baki berada di bawah kamera. Kami merancang sistem agar menyalakan lampu, memotret, lalu mematikan lampu.
- 3
Model AI memeriksa gambar
Papan NVIDIA Jetson Xavier menjalankan model YOLO untuk mencari komponen apa saja yang ada dalam gambar.
- 4
Menampilkan komponen yang kurang
Tablet menampilkan daftar subkomponen yang tidak terdeteksi dalam baki tersebut. Pengguna dapat menekan tombol untuk beralih ke baki berikutnya atau kembali melihat baki sebelumnya.
- 5
Melatih dan menyesuaikan model
Pengguna merekam gambar atau video dari halaman program. Selanjutnya kami menggunakan alur kerja di nimitFlow untuk mengonversi video menjadi gambar, melabeli gambar, melatih model, dan mengunggah kembali file model baru ke program.
Komponen sistem
Set prototipe terdiri atas 3 bagian, yaitu perangkat keras pada troli pengangkut baki, program Camera Inspection pada tablet, dan alur pelatihan serta pengujian model di nimitFlow. Rinciannya menurut dokumen desain dan daftar periksa tim adalah sebagai berikut.
- Perangkat keras: kamera berlensa 12 mm, papan NVIDIA Jetson Xavier, lampu panel dan lampu batang yang terhubung melalui unit kendali lampu (relay), serta tablet untuk tampilan
- Program Camera Inspection: melihat lembar spesifikasi tipe benda kerja, melihat gambar dari kamera, memeriksa baki satu per satu, menampilkan komponen yang kurang, merekam gambar atau video untuk melatih model, dan mengunggah file model
- Alur kerja di nimitFlow: mengonversi video menjadi gambar, melabeli gambar (Labeling) dengan Label Studio (program pelabelan gambar open source), mengonversi dataset, melatih model YOLO, mengekspor file model, serta menguji hasil sekaligus mengirim laporan melalui email
Dalam prototipe ini, kami sendiri yang melatih model, sedangkan program pada tablet dirancang agar pengguna di lapangan dapat memeriksa baki dan mengumpulkan gambar tambahan. Selain itu, kami menyusun panduan internal edisi pertama untuk alur pengujian model di nimitFlow pada Agustus 2025.
Yang kami bangun dan tahap berikutnya setelah prototipe
Kami membangun 1 set prototipe pada periode April–Agustus 2025: merakit perangkat keras pada troli pengangkut baki, mengembangkan halaman utama program, dan membangun alur pelatihan serta pengujian model di nimitFlow. Menurut catatan terakhir, model telah dilatih dengan sebagian jenis subkomponen.
Tahap berikutnya setelah prototipe adalah melatih model untuk semua subkomponen, mengukur hasil pada baki sungguhan berdasarkan kriteria lulus–tidak lulus, dan mengembangkan bagian-bagian berikut sesuai daftar periksa tim.
- Mengambil tipe benda kerja yang sedang diproduksi dari sistem yang ada secara otomatis (prototipe menggunakan daftar tipe yang disiapkan terlebih dahulu)
- Menyalakan dan mematikan lampu dari program, serta menampilkan status lampu
- Halaman pengaturan jaringan
- Tombol konfirmasi hasil pemeriksaan
- Penyimpanan riwayat hasil pemeriksaan
Pelajaran yang kita dapatkan
Pekerjaan ini memberikan 3 prinsip untuk pekerjaan kamera AI yang memeriksa kelengkapan komponen.
- Pencahayaan dan latar belakang harus stabil sebelum mengumpulkan gambar untuk melatih model. Gambar pelatihan sebaiknya diambil dengan pencahayaan dan latar belakang yang sama seperti saat pemeriksaan sesungguhnya. Dalam pekerjaan ini, kami mencatat bahwa latar belakang untuk sebagian jenis komponen sebaiknya diubah dari hitam menjadi putih, sehingga pencahayaan dan latar belakang sebaiknya disepakati sebelum mengumpulkan gambar dalam jumlah besar.
- Daftar komponen tipe yang sedang diproduksi adalah bagian dari pemeriksaan, bukan pekerjaan tambahan. Hasil pemeriksaan akan benar apabila program mengetahui tipe yang sedang diproduksi. Prototipe ini menggunakan daftar tipe yang disiapkan terlebih dahulu, dan pengambilan data dari sistem yang ada masih menjadi pekerjaan yang tertunda, sehingga integrasi dengan sistem yang ada sebaiknya direncanakan sejak awal.
- Selesai dikembangkan belum berarti lulus pengujian. Daftar periksa tim menunjukkan bagian mana yang sudah selesai dibangun, tetapi tidak menunjukkan seberapa benar sistem memeriksa. Sebelum penggunaan sesungguhnya, kriteria lulus–tidak lulus harus ditetapkan, misalnya tingkat deteksi baki yang kekurangan komponen dan tingkat peringatan keliru, lalu diukur pada baki sungguhan.
Cara menerapkan pendekatan ini pada lini kitting Anda
Jika pabrik Anda menata komponen ke dalam baki sebelum dikirim ke lini perakitan, Anda dapat menggunakan pendekatan yang sama dengan kasus ini, yaitu memotret baki satu per satu, meminta model mendeteksi komponen, lalu membandingkannya dengan daftar untuk tipe yang sedang diproduksi. Bagian yang perlu disesuaikan adalah model, pencahayaan, dan integrasi dengan sistem yang ada, yang bergantung pada benda kerja dan kondisi lapangan Anda.
Bagian yang dapat digunakan kembali dan bagian yang perlu disesuaikan
| Bagian sistem | Dapat digunakan kembali | Perlu disesuaikan ketika |
|---|---|---|
| Perangkat keras pada troli pengangkut baki | Pendekatan kamera, papan pemrosesan, pencahayaan sendiri, dan tablet | Baki Anda berbeda ukuran dari kasus ini atau komponen memiliki permukaan yang memantulkan cahaya, sehingga posisi kamera, lensa, dan lampu perlu diuji ulang dengan baki sungguhan. |
| Program pemeriksaan baki satu per satu | Halaman lembar spesifikasi, pemeriksaan baki satu per satu, dan tampilan komponen yang kurang | Anda memerlukan tombol konfirmasi hasil atau riwayat hasil pemeriksaan, yang masih menjadi pekerjaan tertunda dalam prototipe ini. |
| Daftar komponen setiap tipe | Penyimpanan daftar subkomponen setiap baki, dipisahkan menurut tipe | Data tipe yang sedang diproduksi berada di sistem pabrik yang ada, sehingga cara pengambilan datanya perlu disepakati terlebih dahulu. |
| Model AI | Alur pengumpulan gambar, pelabelan gambar, pelatihan, dan pengujian model di nimitFlow | Komponen Anda berbeda dari kasus ini, sehingga gambar perlu dikumpulkan dan model perlu dilatih ulang dengan komponen Anda. |
Sebelum memulai proyek, siapkan hal-hal berikut.
- Mulailah dari sejumlah kecil tipe yang bakinya sering kekurangan komponen, lalu tambahkan tipe setelah yakin dengan hasil pemeriksaan (prototipe ini menetapkan cakupan 3 tipe)
- Siapkan daftar subkomponen setiap baki pada setiap tipe, dan tentukan sistem tempat data tipe yang sedang diproduksi berada
- Sepakati pencahayaan dan latar belakang titik pemotretan sebelum mengumpulkan gambar untuk melatih model
- Tetapkan bersama kriteria lulus–tidak lulus dan set baki untuk pengujian sebelum memulai
Baca selengkapnya
- nimitFlow: platform untuk membangun Workflow dan alur pelatihan model
- LearningCam: kamera Edge AI untuk penghitungan benda kerja dan pemeriksaan visual
- Kasus kamera AI untuk memeriksa dan menghitung tutup botol di ban berjalan, beserta pendekatan penyortiran tutup cacat dengan udara
- Kasus Task Cam untuk memeriksa urutan pekerjaan perakitan
- Layanan konsultasi dan desain sistem Machine Vision
Teknologi yang digunakan
Pertanyaan yang Sering Diajukan
Apa yang perlu disiapkan dari pihak pabrik sebelum memulai?
Siapkan daftar subkomponen setiap baki pada setiap tipe, tentukan sistem tempat data tipe yang sedang diproduksi berada, sepakati pencahayaan dan latar belakang titik pemotretan, serta siapkan set baki untuk pengukuran hasil beserta kriteria lulus–tidak lulus.
Bagaimana sistem mengetahui komponen apa yang harus ada di setiap baki?
Dalam prototipe ini, program menyimpan terlebih dahulu daftar subkomponen setiap baki yang dipisahkan menurut tipe benda kerja, lalu membandingkan daftar untuk tipe tersebut dengan yang ditemukan model dalam gambar. Pengambilan tipe yang sedang diproduksi dari sistem yang ada secara otomatis masih merupakan pekerjaan yang direncanakan.
Apa yang harus dilakukan jika ada tipe benda kerja baru?
Daftar komponen tipe baru perlu ditambahkan ke program, gambar atau video komponen dikumpulkan dari halaman program, lalu alur kerja di nimitFlow digunakan untuk melabeli gambar, melatih model YOLO, dan mengunggah kembali file model baru ke program. Dalam prototipe ini, kami yang melatih model.
Dapatkah sistem menyingkirkan baki atau menghentikan lini secara mandiri?
Tidak dapat. Prototipe ini hanya menampilkan daftar komponen yang kurang pada tablet. Karyawan yang mengambil keputusan dan menangani baki tersebut selanjutnya. Adapun tombol konfirmasi hasil pemeriksaan masih menjadi pekerjaan tertunda dalam prototipe ini.
Berapa harga dan durasi pembuatan prototipe?
Tidak ada harga standar. Harga bergantung pada jumlah model benda kerja, jumlah komponen yang perlu diperiksa, dan integrasi dengan sistem yang sudah ada. Prototipe dalam kasus ini dikembangkan pada periode April–Agustus 2025. Anda dapat meminta penawaran harga setelah kami melihat benda kerja dan lokasi kerja yang sebenarnya.