





Kabinet kawalan motor mesin penghancur sisa dengan putaran songsang automatik untuk meleraikan sisa, bagi kilang industri pengeluaran
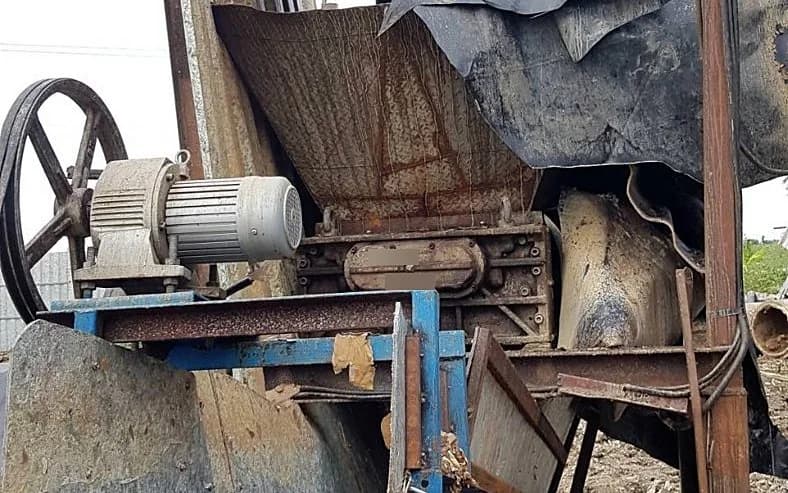
Kes ini ialah kabinet kawalan motor 30 kuasa kuda bagi mesin penghancur sisa di kilang, yang mengukur arus elektrik motor untuk mengesan keadaan sisa tersangkut, kemudian menjalankan urutan berhenti, berputar songsang dan meneruskan penghancuran ke hadapan, sehingga maksimum 3 kali sebelum berhenti menunggu pengendali. Kami mereka bentuk, memasang siap dan menguji kabinet ini pada tahun 2019–2020 dan memasangnya di kilang pada tahun 2020.
- Industri
- Pembuatan am
- Tahun
- 2019–2020
- Skop pekerjaan
- Analisis dan reka bentuk sistem, kerja elektrik, pemasangan siap kabinet kawalan, pengaturcaraan papan kawalan, pembangunan skrin tetapan, ujian sistem, penyediaan dokumen, dan pemasangan kabinet pada motor mesin penghancur sisa
Ringkasan
- Kabinet kawalan baharu untuk motor 30 kuasa kuda mesin penghancur sisa, menggunakan sensor arus elektrik (Current Sensor) untuk mengesan keadaan sisa tersangkut daripada arus yang ditarik oleh motor
- Apabila arus menjadi tidak normal, kabinet menjalankan urutan berhenti, berputar songsang (Reverse) untuk meleraikan sisa, kemudian berputar ke hadapan (Forward) untuk meneruskan penghancuran. Jika kitaran ini mencapai 3 kali, motor berhenti dan menunggu pengendali menekan butang Forward.
- Panel hadapan kabinet mempunyai suis pemilih mod Manual/Off/Auto dan butang henti kecemasan, jadi pengendali boleh mengendalikan mesin secara manual atau menghentikannya pada bila-bila masa.
- Program kawalan telah lulus ujian di pejabat kami dalam kedua-dua mod Auto dan Manual, dan kami memasang kabinet ini di kilang pada tahun 2020.
- Kerja ini merupakan keupayaan yang pernah kami bangunkan: kabinet kawalan motor yang berputar songsang untuk meleraikan bahan mengikut urutan yang dipersetujui, yang kami reka bentuk, pasang siap, uji dan pasang sendiri.
Masalah di tapak
Mesin penghancur sisa kilang ini menggunakan motor 30 kuasa kuda. Apabila sisa tersangkut sehingga tidak dapat dihancurkan, motor akan menanggung beban lampau (Overload) dan mesin perlu dihentikan, diputar songsang untuk meleraikan sisa, kemudian barulah berputar ke hadapan semula untuk menghancurkan. Kilang memerlukan kabinet kawalan yang mengesan keadaan tersangkut dan menjalankan urutan ini, sambil masih boleh dikendalikan secara manual dan dihentikan secara kecemasan.
Apa yang kami lakukan
Kami mereka bentuk kabinet kawalan baharu yang mengukur arus motor dengan sensor arus elektrik (Current Sensor) yang disambungkan ke papan Arduino ATmega328, dan menukar arah putaran motor dengan geganti keadaan pepejal (SSR) serta kontaktor magnet mengikut urutan yang dipersetujui. Panel hadapan kabinet mempunyai suis pemilih mod Manual/Off/Auto dan butang henti kecemasan (Emergency Stop), manakala tetapan sistem dibuat dari jauh melalui Wireless Router.
- Sensor arus elektrikMemantau arus motor mesin penghancur sisa
- Papan Arduino ATmega328Membaca nilai arus
- Papan kawalan utama mengikut reka bentuk sistemUrutan berhenti, putaran songsang, putaran ke hadapan
- SSR + kontaktor magnetMenukar arah Forward/Reverse
- Wireless RouterTetapan sistem dari jauh
Hasil ujian dengan bahan kerja sebenar
Program kawalan telah lulus ujian di pejabat kami dalam kedua-dua mod Auto dan Manual, dan kami memasang kabinet ini di kilang pada tahun 2020. Hasil yang direkodkan ialah keputusan ujian program bagi 2 mod tersebut, manakala angka daripada penggunaan berterusan di tapak tidak direkodkan.
Latar belakang masalah
Keperluan ini datang daripada mesin penghancur sisa yang sedia digunakan oleh kilang. Kabinet kawalan baharu perlu dipasang pada motor sedia ada mesin penghancur tersebut, dan menggunakan arus elektrik motor sebagai isyarat yang menunjukkan keadaan sisa tersangkut. Kami memulakan kerja ini pada tahun 2019.
Apakah itu Overload dan Current Sensor?
Overload ialah keadaan apabila motor menanggung beban melebihi keupayaannya, contohnya bilah penghancur tersekat oleh sisa sehingga tidak dapat berputar, lalu motor menarik arus elektrik yang berbeza daripada biasa. Current Sensor ialah sensor yang mengukur arus elektrik. Sistem ini menggunakan nilai arus sebagai syarat untuk mengesan keadaan tersangkut.
Keperluan dan kekangan
Keperluan kerja ini terkandung dalam dokumen keperluan (User Requirement). Dokumen tersebut menyatakan urutan operasi mesin penghancur, tetapan sistem dan persekitaran perisian sistem.
- Urutan operasi: menghancurkan dengan putaran ke hadapan, mengesan sisa tersangkut daripada arus, berhenti, berputar songsang, kemudian meneruskan penghancuran dengan putaran ke hadapan
- Kitaran pembetulan keadaan tersangkut dihadkan kepada 3 kali. Apabila had ini dicapai, motor mesti berhenti dan menunggu pengendali menekan butang Forward pada kabinet
- Panel hadapan kabinet mesti mempunyai suis pemilih mod Manual/Off/Auto, butang arahan, lampu penunjuk status dan butang henti kecemasan (Emergency Stop)
- Tetapan sistem dibuat dari jauh melalui penghala tanpa wayar (Wireless Router)
- Persekitaran perisian sistem: Python dan pangkalan data MySQL pada sistem pengendalian Ubuntu
- Kabinet mesti dipasang pada motor mesin penghancur sisa yang sedang digunakan oleh kilang
Mengapa arus elektrik motor digunakan untuk menentukan bahawa sisa tersangkut?
Kami menggunakan arus elektrik motor kerana keadaan sisa tersangkut menyebabkan motor menanggung beban lampau dan menarik arus yang berbeza daripada biasa. Oleh itu, nilai arus dapat menunjukkan keadaan tersangkut daripada motor itu sendiri. Sensor arus menghantar nilai kepada papan Arduino ATmega328, dan kabinet menggunakan nilai ini sebagai syarat untuk memulakan urutan putaran songsang.
Kami mengehadkan kitaran pembetulan kepada 3 kali supaya kabinet tidak berputar songsang berulang kali tanpa henti apabila keadaan tersangkut melebihi apa yang dapat diselesaikan oleh putaran songsang. Apabila kitaran ini selesai, pengendalilah yang mesti membuat keputusan untuk meneruskan operasi mesin.
- 1
Tekan Start untuk memutarkan motor ke hadapan
Pengendali menekan butang Start pada panel hadapan kabinet, dan motor berputar ke arah hadapan (Forward) untuk menghancurkan sisa.
- 2
Sensor arus mengesan keadaan sisa tersangkut
Apabila sisa tersangkut sehingga tidak dapat dihancurkan, arus motor berubah daripada biasa, panel hadapan kabinet menunjukkan lampu Overload, dan kabinet menghentikan motor.
- 3
Putaran songsang untuk meleraikan sisa
Kabinet mengarahkan geganti keadaan pepejal (SSR) dan kontaktor magnet supaya motor berputar songsang (Reverse) untuk menggerakkan sisa yang tersangkut, kemudian berhenti sekali lagi sebelum menukar arah.
- 4
Meneruskan penghancuran ke hadapan atau berhenti menunggu pengendali
Motor kembali berputar ke hadapan untuk meneruskan penghancuran. Jika masih tersangkut, kabinet mengulangi urutan yang sama. Apabila kitaran mencapai 3 kali, motor berhenti dan menunggu sehingga pengendali menekan butang Forward pada kabinet.
- 5
Henti kecemasan dan tetapan dari jauh
Pengendali boleh menekan butang henti kecemasan pada bila-bila masa, manakala tetapan sistem dibuat melalui sambungan jauh menerusi Wireless Router.
Perkara yang kami reka bentuk dan bina
Kami melaksanakan kerja ini sepenuhnya, daripada analisis sistem sehingga pemasangan kabinet pada motor mesin penghancur. Kerja ini terbahagi kepada bahagian perkakasan, perisian dan dokumen seperti berikut
- Kabinet kawalan motor Forward/Reverse untuk motor 30 kuasa kuda, beserta lukisan kabinet dan kerja elektrik
- Set pengesanan arus: sensor arus elektrik yang disambungkan ke papan Arduino ATmega328
- Set penukaran arah motor: geganti keadaan pepejal (SSR) dan kontaktor magnet
- Panel hadapan kabinet: butang Start Forward, Stop, Run Reverse, suis pemilih mod Manual/Off/Auto, lampu penunjuk status dan butang henti kecemasan
- Program papan kawalan dan skrin tetapan yang diakses melalui Wireless Router
- Ujian sistem dan dokumen sokongan
Apakah ujian yang telah dilepasi oleh kabinet kawalan ini?
Kabinet kawalan ini telah lulus ujian program di pejabat kami dalam kedua-dua mod Auto dan Manual, dan kami memasang kabinet ini di kilang pada tahun 2020. Hasil yang direkodkan ialah keputusan ujian program bagi 2 mod tersebut. Angka daripada penggunaan berterusan di tapak tidak direkodkan, oleh itu halaman ini tidak melaporkan angka tersebut.
Apa yang ditunjukkan oleh kerja ini
Kerja ini menunjukkan pendekatan reka bentuk kabinet kawalan motor yang mengesan keadaan tersangkut daripada arus, kemudian berputar songsang untuk meleraikan bahan mengikut urutan dan bilangan kali yang dipersetujui, beserta mod kawalan manual dan butang henti kecemasan.
Apakah yang kita pelajari
Kerja ini memberikan 3 prinsip bagi kerja kabinet kawalan motor yang perlu membetulkan keadaan tersangkut mengikut urutan
- Urutan operasi dan bilangan kali kabinet boleh membetulkan keadaan tersangkut secara sendiri mesti dipersetujui dalam bentuk dokumen sebelum pengaturcaraan. Apabila bilangan ini dicapai, kabinet mesti berhenti dan menunggu manusia membuat keputusan, dan tidak meneruskan kitaran pembetulan sendiri.
- Lokasi pemasangan kabinet mesti disahkan sebelum pengeluaran dan mesti selamat untuk penyelenggaraan. Dalam kerja ini, kawasan pemasangan berubah semasa projek, dan rekod projek menyatakan bahawa kawasan pemasangan tidak selamat untuk penyelenggaraan.
- Skop kerja pendawaian elektrik dan kabel rangkaian (LAN) di pihak kilang mesti ditulis dengan jelas sejak permulaan kerja. Dalam kerja ini, rekod projek menyatakan bahawa skop pendawaian LAN tidak jelas.
Bagaimana anda boleh menggunakan pendekatan ini pada mesin penghancur atau mesin pencincang anda?
Jika mesin penghancur atau mesin pencincang anda kerap tersangkut dan perlu menukar arah motor untuk meleraikan bahan, anda boleh menggunakan pendekatan yang sama seperti kes ini, iaitu mengukur arus motor untuk mengesan keadaan tersangkut, kemudian membiarkan kabinet menjalankan urutan berhenti, putaran songsang dan putaran ke hadapan mengikut bilangan kali yang dipersetujui. Bahagian yang perlu disesuaikan bergantung pada motor, mesin dan kawasan pemasangan anda.
Bahagian yang boleh digunakan semula dan bahagian yang perlu diubah suai
| Bahagian sistem | Boleh digunakan semula | Perlu diubah suai apabila |
|---|---|---|
| Pengesanan keadaan tersangkut | Pengukuran arus motor dengan Current Sensor | Jika motor anda menarik arus yang berbeza daripada mesin dalam kes ini, nilai arus yang dianggap tidak normal perlu ditetapkan semula berdasarkan data plat nama (Nameplate) dan ujian dengan mesin sebenar |
| Urutan pembetulan keadaan tersangkut | Urutan berhenti, putaran songsang, putaran ke hadapan, dan berhenti menunggu pengendali apabila kitaran selesai | Jika masa putaran songsang atau bilangan kali yang diperlukan berbeza daripada kes ini, perkara itu perlu dipersetujui semula dalam dokumen keperluan |
| Set penukaran arah motor | Pendekatan menggunakan SSR dan kontaktor magnet untuk menukar arah Forward/Reverse | Jika motor bukan bersaiz 30 kuasa kuda, saiz peralatan perlu dipilih dan kabinet perlu direka bentuk semula |
| Panel hadapan kabinet | Suis Manual/Off/Auto, butang arahan, lampu penunjuk status dan butang henti kecemasan | Kilang menetapkan kedudukan butang atau keperluan keselamatannya sendiri |
| Tetapan sistem | Tetapan dari jauh melalui Wireless Router | Jika kilang tidak membenarkan rangkaian tanpa wayar di kawasan itu, kaedah sambungan lain perlu dipilih |
- Sediakan data motor daripada plat nama dan rekodkan keadaan yang berlaku apabila mesin tersangkut
- Persetujui urutan operasi, masa putaran songsang dan bilangan kali kabinet membetulkan sendiri sebelum berhenti menunggu manusia, dalam bentuk dokumen
- Sahkan lokasi pemasangan kabinet dan laluan pendawaian elektrik serta kabel LAN sebelum memulakan pengeluaran kabinet
- Nyatakan dengan jelas siapa yang menyediakan kawasan dan membuat pendawaian di bahagian kilang
Baca seterusnya
- Perkhidmatan pembangunan sistem mengikut keperluan kilang
- Perkhidmatan pemasangan sistem di tapak kerja
- Artikel: Mereka bentuk papan pengasingan isyarat I/O (Arduino/ATmega328) dengan selamat
- Kes papan pengasingan isyarat RS232 yang mengawal lampu status mesin pengukur bahan kerja
- Kes PLC mengawal rel gelongsor bagi set pengukuran bahan kerja
- Kes pemeriksaan sistem PLC, Chulabhorn Royal Academy
Teknologi yang digunakan
Soalan Sering Ditanya
Bagaimanakah kabinet kawalan mengetahui bahawa sisa tersangkut dalam mesin penghancur?
Kabinet menggunakan sensor arus elektrik (Current Sensor) untuk memantau arus yang ditarik oleh motor. Apabila sisa tersangkut sehingga tidak dapat dihancurkan, arus akan berubah daripada biasa, panel hadapan kabinet menunjukkan lampu Overload, dan kabinet menghentikan motor sebelum memulakan urutan putaran songsang.
Jika masih tersangkut selepas putaran songsang, apakah tindakan kabinet?
Kabinet mengulangi urutan berhenti, putaran songsang dan putaran ke hadapan. Apabila kitaran mencapai 3 kali, motor berhenti dan menunggu sehingga pengendali menekan butang Forward pada kabinet. Sepanjang tempoh itu, pengendali boleh menekan butang henti kecemasan pada bila-bila masa.
Adakah mesin masih boleh dikendalikan secara manual?
Boleh. Panel hadapan kabinet mempunyai suis pemilih mod Manual/Off/Auto, dan program kawalan telah lulus ujian dalam kedua-dua mod Auto dan Manual.
Apakah yang perlu disediakan oleh pihak kilang?
Sediakan data motor daripada plat nama, rekodkan keadaan apabila mesin tersangkut, dan persetujui urutan operasi, masa putaran songsang serta bilangan kali kabinet membetulkan sendiri dalam bentuk dokumen. Selepas itu, sahkan lokasi pemasangan kabinet yang selamat untuk penyelenggaraan, dan laluan pendawaian elektrik serta kabel LAN di bahagian kilang.
Bolehkah digunakan dengan motor atau mesin pencincang bersaiz lain, dan berapakah harganya?
Pendekatan yang sama boleh digunakan, tetapi kabinet perlu direka bentuk mengikut saiz motor, urutan operasi yang diperlukan dan keadaan kawasan pemasangan anda. Kami meninjau tapak terlebih dahulu, kemudian barulah mengeluarkan sebut harga.


