





Panel kontrol motor mesin penghancur sampah dengan putaran balik otomatis untuk melonggarkan sampah, bagi pabrik industri manufaktur
Kasus ini adalah panel kontrol motor 30 tenaga kuda untuk mesin penghancur sampah di pabrik, yang mengukur arus listrik motor untuk mendeteksi sampah yang tersangkut, lalu menjalankan urutan berhenti, berputar balik, dan maju menghancurkan kembali, hingga maksimal 3 kali sebelum berhenti menunggu operator. Kami merancang, merakit, dan menguji lemari ini pada tahun 2019–2020, dan memasangnya di pabrik pada tahun 2020.
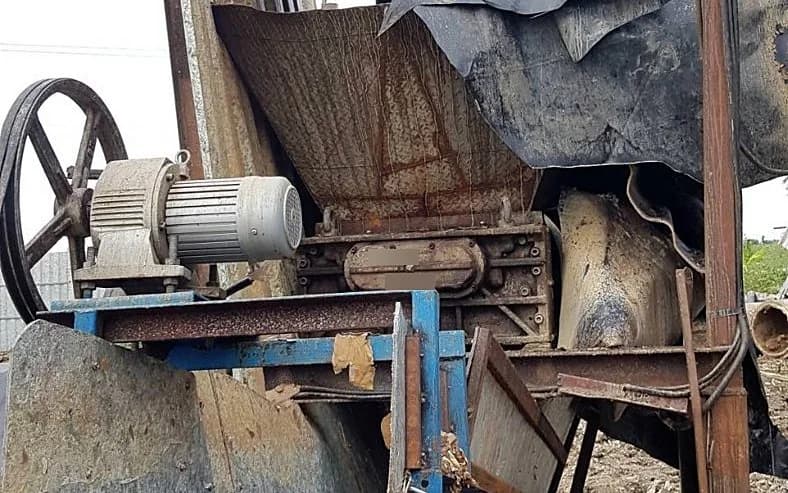
- Industri
- Manufaktur umum
- Tahun
- 2019–2020
- lingkup pekerjaan
- Analisis dan perancangan sistem, pekerjaan kelistrikan, perakitan lemari kontrol, pemrograman papan kontrol, pengembangan layar pengaturan, pengujian sistem, penyusunan dokumen, dan pemasangan lemari pada motor mesin penghancur sampah
Ringkasan
- Lemari kontrol baru untuk motor 30 tenaga kuda pada mesin penghancur sampah, menggunakan sensor arus listrik (Current Sensor) untuk mendeteksi sampah tersangkut dari arus yang ditarik motor.
- Ketika arus tidak normal, lemari menjalankan urutan berhenti, berputar balik (Reverse) untuk melonggarkan sampah, lalu berputar maju (Forward) untuk melanjutkan penghancuran. Jika siklus mencapai 3 kali, motor berhenti dan menunggu operator menekan tombol Forward.
- Bagian depan lemari memiliki sakelar pemilih mode Manual/Off/Auto dan tombol berhenti darurat, sehingga operator dapat mengoperasikan mesin secara manual atau menghentikannya kapan saja.
- Program kontrol telah lulus pengujian di kantor kami, baik pada mode Auto maupun Manual, dan kami memasang lemari ini di pabrik pada tahun 2020.
- Pekerjaan ini merupakan kemampuan yang pernah kami kembangkan: panel kontrol motor yang berputar balik untuk melonggarkan material sesuai urutan yang disepakati, yang kami rancang, rakit, uji, dan pasang sendiri.
Permasalahan di lapangan
Mesin penghancur sampah di pabrik menggunakan motor 30 tenaga kuda. Ketika sampah tersangkut hingga tidak dapat dihancurkan, motor menanggung beban berlebih (Overload) dan mesin harus dihentikan, diputar balik untuk melonggarkan sampah, lalu dijalankan maju untuk menghancurkan kembali. Pabrik membutuhkan lemari kontrol yang mendeteksi kondisi tersangkut dan menjalankan urutan ini, dengan tetap dapat dioperasikan secara manual dan dihentikan darurat.
Apa yang kami lakukan
Kami merancang lemari kontrol baru yang mengukur arus motor dengan sensor arus listrik (Current Sensor) yang terhubung ke papan Arduino ATmega328, serta membalik arah motor dengan relai solid-state (SSR) dan kontaktor magnetik sesuai urutan yang telah disepakati. Bagian depan lemari dilengkapi sakelar pemilih mode Manual/Off/Auto dan tombol berhenti darurat (Emergency Stop), sedangkan pengaturan sistem dilakukan dari jarak jauh melalui Wireless Router.
- Sensor arus listrikMemantau arus motor mesin penghancur sampah
- Papan Arduino ATmega328Membaca nilai arus
- Papan kontrol utama sesuai rancangan sistemUrutan berhenti, putar balik, maju
- SSR + kontaktor magnetikPembalikan arah Forward/Reverse
- Wireless RouterPengaturan sistem dari jarak jauh
Hasil pengujian dengan benda kerja nyata
Program kontrol telah lulus pengujian di kantor kami, baik pada mode Auto maupun Manual, dan kami memasang lemari ini di pabrik pada tahun 2020. Hasil yang tercatat adalah hasil pengujian program pada 2 mode tersebut, sedangkan angka dari penggunaan berkelanjutan di lokasi tidak tercatat.
Latar belakang permasalahan
Kebutuhan ini berasal dari mesin penghancur sampah yang sudah digunakan pabrik. Lemari kontrol baru harus dipasang pada motor mesin penghancur yang ada, dan menggunakan arus listrik motor sebagai sinyal penanda sampah tersangkut. Kami memulai pekerjaan ini pada tahun 2019.
Apa itu Overload dan Current Sensor?
Overload adalah kondisi ketika motor menanggung beban melebihi kapasitasnya, misalnya ketika bilah penghancur terhambat sampah hingga tidak dapat berputar. Motor akan menarik arus listrik yang menyimpang dari normal. Current Sensor adalah sensor pengukur arus listrik. Sistem ini menggunakan nilai arus sebagai kondisi untuk mendeteksi kemacetan.
Persyaratan dan batasan
Persyaratan pekerjaan ini tercantum dalam dokumen kebutuhan (User Requirement). Dokumen tersebut menetapkan urutan kerja mesin penghancur, pengaturan sistem, dan lingkungan perangkat lunak sistem.
- Urutan kerja: maju menghancurkan, mendeteksi sampah tersangkut dari arus, berhenti, berputar balik, lalu maju menghancurkan kembali
- Siklus penanganan kemacetan dibatasi 3 kali; setelah tercapai, motor harus berhenti dan menunggu operator menekan tombol Forward di lemari
- Bagian depan lemari harus memiliki sakelar pemilih mode Manual/Off/Auto, tombol perintah, lampu indikator status, dan tombol berhenti darurat (Emergency Stop)
- Pengaturan sistem dari jarak jauh melalui router nirkabel (Wireless Router)
- Lingkungan perangkat lunak sistem: Python dan basis data MySQL pada sistem operasi Ubuntu
- Lemari harus dipasang pada motor mesin penghancur sampah yang sedang digunakan pabrik
Mengapa arus listrik motor digunakan untuk menentukan sampah tersangkut?
Kami menggunakan arus listrik motor karena sampah yang tersangkut membuat motor menanggung beban berlebih dan menarik arus yang menyimpang dari normal. Dengan demikian, nilai arus dapat menunjukkan kemacetan dari motor itu sendiri. Sensor arus mengirim nilai ke papan Arduino ATmega328, dan lemari menggunakan nilai ini sebagai kondisi untuk memulai urutan putar balik.
Kami membatasi siklus penanganan hingga 3 kali agar lemari tidak terus-menerus memutar balik motor ketika kemacetan melampaui apa yang dapat diatasi dengan putar balik. Setelah batas siklus tercapai, operatorlah yang harus memutuskan untuk melanjutkan pengoperasian mesin.
- 1
Tekan Start agar motor berputar maju
Operator menekan tombol Start di bagian depan lemari, lalu motor berputar ke arah maju (Forward) untuk menghancurkan sampah.
- 2
Sensor arus mendeteksi sampah tersangkut
Ketika sampah tersangkut hingga tidak dapat dihancurkan, arus motor berubah dari normal, bagian depan lemari menampilkan lampu Overload, dan lemari menghentikan motor.
- 3
Berputar balik untuk melonggarkan sampah
Lemari memerintahkan relai solid-state (SSR) dan kontaktor magnetik agar motor berputar balik (Reverse) untuk menggeser sampah yang tersangkut, lalu berhenti kembali sebelum berganti arah.
- 4
Maju menghancurkan kembali atau berhenti menunggu operator
Motor kembali berputar maju untuk melanjutkan penghancuran. Jika masih tersangkut lagi, lemari mengulangi urutan yang sama. Setelah siklus mencapai 3 kali, motor berhenti dan menunggu hingga operator menekan tombol Forward di lemari.
- 5
Berhenti darurat dan pengaturan dari jarak jauh
Operator dapat menekan tombol berhenti darurat kapan saja, sedangkan pengaturan sistem dilakukan melalui koneksi jarak jauh via Wireless Router.
Apa yang kami rancang dan bangun
Kami mengerjakan pekerjaan ini secara lengkap, mulai dari analisis sistem hingga pemasangan lemari pada motor mesin penghancur. Pekerjaan terbagi menjadi bagian perangkat keras, perangkat lunak, dan dokumen, sebagai berikut.
- Panel kontrol motor Forward/Reverse untuk motor 30 tenaga kuda, beserta gambar rancangan lemari dan pekerjaan kelistrikan
- Set deteksi arus: sensor arus listrik yang terhubung ke papan Arduino ATmega328
- Set pembalik arah motor: relai solid-state (SSR) dan kontaktor magnetik
- Bagian depan lemari: tombol Start Forward, Stop, Run Reverse, sakelar pemilih mode Manual/Off/Auto, lampu indikator status, dan tombol berhenti darurat
- Program papan kontrol dan layar pengaturan yang diakses melalui Wireless Router
- Pengujian sistem dan dokumen pendukung
Pengujian apa saja yang telah dilalui lemari kontrol ini?
Lemari kontrol ini telah lulus pengujian program di kantor kami, baik pada mode Auto maupun Manual, dan kami memasang lemari ini di pabrik pada tahun 2020. Hasil yang tercatat adalah hasil pengujian program pada 2 mode tersebut. Angka dari penggunaan berkelanjutan di lokasi tidak tercatat, sehingga halaman ini tidak melaporkan angka-angka tersebut.
Apa yang ditunjukkan oleh pekerjaan ini?
Pekerjaan ini menunjukkan pendekatan perancangan panel kontrol motor yang mendeteksi kemacetan dari arus, lalu berputar balik untuk melonggarkan material sesuai urutan dan jumlah kali yang disepakati, dilengkapi mode pengoperasian manual dan tombol berhenti darurat.
Pelajaran yang kita dapatkan
Pekerjaan ini memberikan 3 prinsip untuk pekerjaan panel kontrol motor yang perlu menangani kemacetan secara berurutan.
- Urutan kerja dan jumlah kali lemari dapat menangani kemacetan secara mandiri harus disepakati secara tertulis sebelum pemrograman. Setelah jumlah tersebut tercapai, lemari harus berhenti dan menunggu keputusan manusia, bukan terus mencoba sendiri.
- Lokasi pemasangan lemari harus dikonfirmasi sebelum produksi dan harus aman untuk pemeliharaan. Dalam pekerjaan ini, area pemasangan berubah selama proyek, dan catatan proyek menyebutkan bahwa area pemasangan tidak aman untuk pemeliharaan.
- Lingkup pekerjaan penarikan kabel listrik dan kabel jaringan (LAN) di sisi pabrik harus dituliskan dengan jelas sejak awal pekerjaan. Dalam pekerjaan ini, catatan proyek menyebutkan bahwa lingkup penarikan kabel LAN tidak jelas.
Bagaimana menerapkan pendekatan ini pada mesin penghancur atau mesin pencacah Anda?
Jika mesin penghancur atau mesin pencacah Anda sering macet dan perlu membalik arah motor untuk melonggarkan material, Anda dapat menggunakan pendekatan yang sama dengan kasus ini, yaitu mengukur arus motor untuk mendeteksi kemacetan, lalu membiarkan lemari menjalankan urutan berhenti, berputar balik, dan maju sesuai jumlah kali yang disepakati. Bagian yang perlu disesuaikan bergantung pada motor, mesin, dan area pemasangan Anda.
Bagian yang dapat digunakan kembali dan bagian yang perlu disesuaikan
| Bagian sistem | Dapat digunakan kembali | Perlu disesuaikan ketika |
|---|---|---|
| Deteksi kemacetan | Pengukuran arus motor dengan Current Sensor | Jika motor Anda menarik arus yang berbeda dari mesin dalam kasus ini, nilai arus yang dianggap tidak normal harus ditetapkan ulang dari data pelat nama (Nameplate) dan pengujian pada mesin sebenarnya. |
| Urutan penanganan kemacetan | Urutan berhenti, berputar balik, maju, dan berhenti menunggu operator setelah batas siklus tercapai | Jika memerlukan waktu putar balik atau jumlah kali yang berbeda dari kasus ini, hal tersebut harus disepakati kembali dalam dokumen kebutuhan. |
| Set pembalik arah motor | Pendekatan penggunaan SSR dan kontaktor magnetik untuk membalik arah Forward/Reverse | Jika motor bukan berukuran 30 tenaga kuda, ukuran perangkat harus dipilih dan lemari harus dirancang ulang. |
| Bagian depan lemari | Sakelar Manual/Off/Auto, tombol perintah, lampu indikator status, dan tombol berhenti darurat | Pabrik menetapkan posisi tombol atau persyaratan keselamatannya sendiri |
| Pengaturan sistem | Pengaturan dari jarak jauh melalui Wireless Router | Jika pabrik tidak mengizinkan jaringan nirkabel di area tersebut, harus dipilih metode koneksi lain. |
- Siapkan data motor dari pelat nama dan catat gejala yang terjadi ketika mesin macet
- Sepakati secara tertulis urutan kerja, waktu putar balik, dan jumlah kali lemari menangani sendiri sebelum berhenti menunggu manusia
- Konfirmasikan lokasi pemasangan lemari serta jalur kabel listrik dan kabel LAN sebelum produksi lemari dimulai
- Tetapkan dengan jelas siapa yang menyiapkan area dan menarik kabel di bagian pabrik
Baca selengkapnya
- Layanan pengembangan sistem sesuai kebutuhan pabrik
- Layanan pemasangan sistem di lokasi kerja
- Artikel: merancang papan isolasi sinyal I/O (Arduino/ATmega328) yang aman
- Kasus papan isolasi sinyal RS232 untuk mengendalikan lampu status alat ukur benda kerja
- Kasus PLC untuk mengendalikan rel geser pada unit pengukuran benda kerja
- Kasus pengecekan sistem PLC Chulabhorn Royal Academy
Teknologi yang digunakan
Pertanyaan yang Sering Diajukan
Bagaimana lemari kontrol mengetahui bahwa sampah tersangkut di mesin penghancur?
Lemari menggunakan sensor arus listrik (Current Sensor) untuk memantau arus yang ditarik motor. Ketika sampah tersangkut hingga tidak dapat dihancurkan, arus akan berubah dari normal, bagian depan lemari menampilkan lampu Overload, dan lemari menghentikan motor sebelum memulai urutan putar balik.
Jika setelah berputar balik masih tersangkut, apa yang dilakukan lemari?
Lemari mengulangi urutan berhenti, berputar balik, dan maju. Setelah siklus mencapai 3 kali, motor berhenti dan menunggu hingga operator menekan tombol Forward di lemari. Selama itu, operator dapat menekan tombol berhenti darurat kapan saja.
Apakah mesin masih dapat dioperasikan secara manual?
Dapat. Bagian depan lemari memiliki sakelar pemilih mode Manual/Off/Auto, dan program kontrol telah lulus pengujian pada mode Auto maupun Manual.
Apa saja yang perlu disiapkan dari sisi pabrik?
Siapkan data motor dari pelat nama, catat gejala ketika mesin macet, serta sepakati secara tertulis urutan kerja, waktu putar balik, dan jumlah kali lemari menangani sendiri. Setelah itu, konfirmasikan lokasi pemasangan lemari yang aman untuk pemeliharaan serta jalur kabel listrik dan kabel LAN di bagian pabrik.
Apakah dapat digunakan untuk motor atau mesin pencacah berukuran lain, dan berapa harganya?
Pendekatan yang sama dapat digunakan, tetapi lemari harus dirancang sesuai ukuran motor, urutan kerja yang diinginkan, dan kondisi area pemasangan Anda. Kami menyurvei lokasi terlebih dahulu, baru kemudian menerbitkan penawaran harga.


