





ごみ詰まりを自動逆転で解消する、ごみ破砕機のモーター制御盤(製造業の工場向け)
本事例は、工場のごみ破砕機に使用する30馬力モーターの制御盤です。モーターの電流を測定してごみ詰まりを検出し、停止、逆転、正転による破砕再開の手順を最大3回まで行った後、停止してオペレーターを待ちます。当社は2019–2020年に制御盤を設計、組立、試験し、2020年に工場へ設置しました。
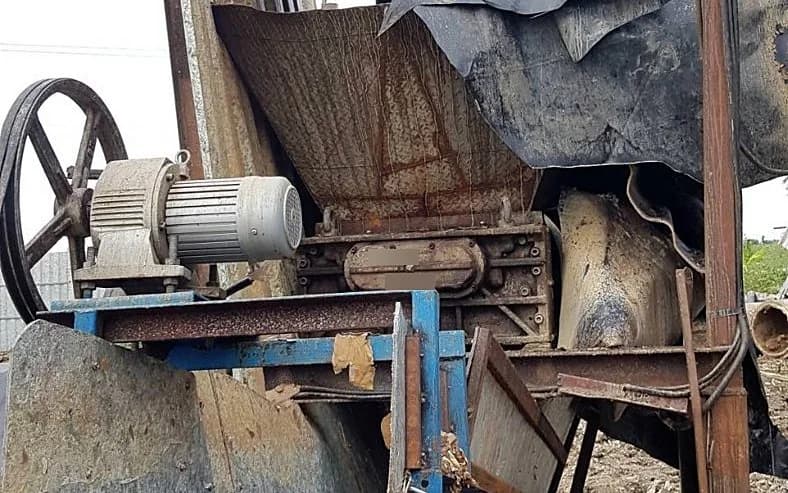
- 業界
- 一般製造業
- 年
- 2019–2020
- 業務範囲
- システムの分析と設計、電気工事、制御盤の組立、制御ボードのプログラミング、設定画面の開発、システム試験、文書作成、およびごみ破砕機のモーターへの制御盤の設置
要約
- ごみ破砕機の30馬力モーター向けの新しい制御盤で、電流センサー(Current Sensor)により、モーターが引き込む電流からごみ詰まりを検出します。
- 電流が異常になると、制御盤は停止し、逆転(Reverse)してごみをほぐした後、正転(Forward)で破砕を続ける手順を実行します。3回繰り返すと、モーターは停止し、オペレーターがForwardボタンを押すのを待ちます。
- 盤面にはManual/Off/Autoモード切替スイッチと非常停止ボタンがあり、オペレーターは手動で機械を操作することも、いつでも機械を停止することもできます。
- 制御プログラムは当社オフィスでAutoモードとManualモードの両方の試験に合格し、2020年に制御盤を工場へ設置しました。
- 本件は当社がこれまでに開発した技術です:合意した手順で逆転して材料の詰まりをほぐすモーター制御盤を、当社自身で設計、組立、試験、設置しました。
現場の課題
工場のごみ破砕機は30馬力モーターを使用しています。ごみが詰まって破砕できなくなるとモーターが過負荷(Overload)となり、機械を停止し、逆転してごみをほぐしてから、再び正転で破砕する必要があります。工場は、詰まりを検出してこの手順を実行し、かつ手動操作と非常停止も引き続き可能な制御盤を必要としていました。
当社の取り組み
当社は新しい制御盤を設計しました。電流センサー(Current Sensor)をArduino ATmega328ボードに接続してモーター電流を測定し、ソリッドステートリレー(SSR)とマグネットコンタクタにより、合意した手順でモーターの回転方向を切り替えます。盤面にはManual/Off/Autoモード切替スイッチと非常停止ボタン(Emergency Stop)を備え、システム設定はWireless Router経由で遠隔から行います。
- 電流センサーごみ破砕機のモーター電流を監視
- Arduino ATmega328ボード電流値を読み取り
- システム設計に基づくメイン制御ボード停止、逆転、正転の手順
- SSR + マグネットコンタクタForward/Reverseの方向切替
- Wireless Router遠隔からのシステム設定
実ワークでの試験結果
制御プログラムは当社オフィスでAutoモードとManualモードの両方の試験に合格し、2020年に制御盤を工場へ設置しました。記録されている結果は2つのモードのプログラム試験結果であり、現場での継続運用による数値は記録されていません。
課題の背景
この課題は、工場ですでに使用していたごみ破砕機から生じたものです。新しい制御盤は破砕機の既存モーターに取り付ける必要があり、モーターの電流をごみ詰まりの信号として使用します。当社は2019年に本件を開始しました。
OverloadとCurrent Sensorとは
Overloadとは、モーターが能力を超える負荷を受ける状態です。たとえば破砕刃にごみが引っかかって回転できなくなると、モーターの電流が通常とは異なる値になります。Current Sensorは電流を測定するセンサーです。本システムでは電流値を詰まり検出の条件として使用します。
要件と制約
本件の要件は要求仕様書(User Requirement)に記載されています。この文書には、破砕機の動作手順、システム設定、システムのソフトウェア環境が定められています。
- 動作手順:正転で破砕、電流からごみ詰まりを検出、停止、逆転、再び正転で破砕
- 詰まり解消動作の繰り返しは3回までに制限します。上限に達したら、モーターは停止し、オペレーターが盤のForwardボタンを押すのを待つ必要があります。
- 盤面にはManual/Off/Autoモード切替スイッチ、操作ボタン、状態表示灯、非常停止ボタン(Emergency Stop)が必要です。
- 無線ルーター(Wireless Router)経由で遠隔からシステムを設定します。
- システムのソフトウェア環境:Ubuntuオペレーティングシステム上のPythonとMySQLデータベース
- 制御盤は、工場で使用中のごみ破砕機のモーターに取り付けられるものでなければなりません。
なぜモーターの電流でごみ詰まりを判定するのか
当社がモーターの電流を使用するのは、ごみ詰まりによってモーターが過負荷となり、引き込む電流が通常とは異なる値になるためです。そのため、電流値によってモーター自体の状態から詰まりを把握できます。電流センサーが値をArduino ATmega328ボードへ送り、制御盤はこの値を逆転手順を開始する条件として使用します。
逆転では解消できないほどの詰まりが起きたときに制御盤が逆転を繰り返し続けないよう、解消動作の繰り返しを3回までに制限しました。上限に達した後は、運転を続けるかどうかをオペレーターが判断する必要があります。
- 1
Startを押してモーターを正転
オペレーターが盤面のStartボタンを押すと、モーターは正転(Forward)方向に回転してごみを破砕します。
- 2
電流センサーがごみ詰まりを検出
ごみが詰まって破砕できなくなると、モーターの電流が通常とは異なる値に変化し、盤面のOverloadランプが点灯して、制御盤がモーターを停止します。
- 3
逆転してごみをほぐす
制御盤がソリッドステートリレー(SSR)とマグネットコンタクタに指令してモーターを逆転(Reverse)させ、詰まったごみを動かします。その後、回転方向を切り替える前に再度停止します。
- 4
正転で破砕を継続、または停止してオペレーターを待つ
モーターは再び正転に戻って破砕を続けます。再び詰まった場合は同じ手順を繰り返し、3回繰り返すと、オペレーターが盤のForwardボタンを押すまでモーターは停止して待機します。
- 5
非常停止と遠隔設定
オペレーターはいつでも非常停止ボタンを押すことができます。システム設定はWireless Router経由の遠隔接続で行います。
当社が設計・製作したもの
当社は本件を、システム分析から破砕機のモーターへの制御盤の設置まで一貫して担当しました。作業はハードウェア、ソフトウェア、文書に分かれ、内容は次のとおりです。
- 30馬力モーター用のForward/Reverseモーター制御盤(盤の設計図および電気工事を含む)
- 電流検出ユニット:Arduino ATmega328ボードに接続した電流センサー
- モーター回転方向切替ユニット:ソリッドステートリレー(SSR)とマグネットコンタクタ
- 盤面:Start Forward、Stop、Run Reverseボタン、Manual/Off/Autoモード切替スイッチ、状態表示灯、非常停止ボタン
- 制御ボードのプログラムと、Wireless Router経由でアクセスする設定画面
- システム試験および関連文書
この制御盤はどのような試験に合格しましたか
この制御盤は当社オフィスでAutoモードとManualモードの両方のプログラム試験に合格し、2020年に工場へ設置しました。記録されている結果は2つのモードのプログラム試験結果です。現場での継続運用による数値は記録されていないため、このページではそれらの数値を報告していません。
本件が示すもの
本件は、電流から詰まりを検出し、合意した手順と回数で逆転して材料の詰まりをほぐすとともに、手動操作モードと非常停止ボタンを備えたモーター制御盤の設計アプローチを示しています。
私たちが学んだこと
本件から、手順に沿って詰まりを解消する必要があるモーター制御盤の案件に向けて、3つの原則が得られます。
- 動作手順と、制御盤が自動で詰まりを解消できる回数は、プログラム作成前に文書で合意する必要があります。その回数に達したら、制御盤は自動での解消動作を続けず、停止して人の判断を待たなければなりません。
- 制御盤の設置位置は製作前に確定する必要があり、保守作業の安全も確保しなければなりません。本件ではプロジェクトの途中で設置場所が変更になり、プロジェクト記録には設置場所が保守作業にとって安全ではないと記載されています。
- 工場側の電気配線とネットワークケーブル(LAN)の配線範囲は、作業開始時点で明確に文書化する必要があります。本件ではプロジェクト記録に、LAN配線の範囲が不明確だったと記載されています。
この考え方をお客様の破砕機や粉砕機にどのように適用できますか
お客様の破砕機や粉砕機が頻繁に詰まり、材料をほぐすためにモーターの回転方向を切り替える必要がある場合は、本事例と同じ考え方を適用できます。つまり、モーター電流を測定して詰まりを検出し、合意した回数に従って制御盤に停止、逆転、正転の手順を実行させます。調整が必要な部分は、お客様のモーター、機械、設置場所によって異なります。
再利用できる部分と調整が必要な部分
| システムの部分 | 再利用可能 | 調整が必要になる場合 |
|---|---|---|
| 詰まり検出 | Current Sensorによるモーター電流の測定 | お客様のモーターの電流は本事例の機械とは異なるため、銘板(Nameplate)の情報と実機試験に基づいて、異常とみなす電流値を改めて設定する必要があります。 |
| 詰まり解消手順 | 停止、逆転、正転の手順と、上限到達時にオペレーターを待つ停止動作 | 本事例と異なる逆転時間や回数が必要な場合は、要求仕様書で改めて合意する必要があります。 |
| モーター回転方向切替ユニット | SSRとマグネットコンタクタでForward/Reverseを切り替える方式 | モーターが30馬力でない場合は、機器サイズの選定と制御盤の再設計が必要です。 |
| 盤面 | Manual/Off/Autoスイッチ、操作ボタン、状態表示灯、非常停止ボタン | 工場がボタンの配置や独自の安全要件を定めている場合 |
| システム設定 | Wireless Router経由の遠隔設定 | 工場がエリア内での無線ネットワークを許可していない場合は、別の接続方法を選定する必要があります。 |
- モーターの銘板情報を準備し、機械が詰まったときの症状を記録します。
- 動作手順、逆転時間、人の判断を待つ前に制御盤が自動で解消動作を行う回数を文書で合意します。
- 制御盤の製作開始前に、設置位置と電気配線およびLANケーブルの配線ルートを確定します。
- 工場側の範囲について、誰が場所の準備と配線を担当するかを明確にします。
使用する技術
よくある質問
制御盤は破砕機のごみ詰まりをどのように判断しますか
制御盤は電流センサー(Current Sensor)でモーターが引き込む電流を監視します。ごみが詰まって破砕できなくなると、電流が通常とは異なる値に変化し、盤面のOverloadランプが点灯して、制御盤は逆転手順を開始する前にモーターを停止します。
逆転してもまだ詰まっている場合、制御盤はどうなりますか
制御盤は停止、逆転、正転の手順を繰り返します。3回繰り返すと、オペレーターが盤のForwardボタンを押すまでモーターは停止して待機します。その間も、オペレーターはいつでも非常停止ボタンを押すことができます。
手動でも機械を操作できますか
はい、可能です。盤面にはManual/Off/Autoモード切替スイッチがあり、制御プログラムはAutoモードとManualモードの両方の試験に合格しています。
工場側では何を準備する必要がありますか
モーターの銘板情報を準備し、機械が詰まったときの症状を記録して、動作手順、逆転時間、制御盤が自動で解消動作を行う回数を文書で合意します。その後、保守作業が安全に行える制御盤の設置位置と、工場側の電気配線およびLANケーブルの配線ルートを確定します。
ほかのサイズのモーターや粉砕機にも使えますか。価格はいくらですか
同じ考え方は適用できますが、お客様のモーターサイズ、必要な動作手順、設置場所の条件に合わせて制御盤を設計する必要があります。当社はまず現地調査を行い、その後お見積書を発行します。


