ระบบกล้องตรวจการประกอบชิ้นส่วนถุงลมนิรภัย สำหรับอุตสาหกรรมชิ้นส่วนยานยนต์
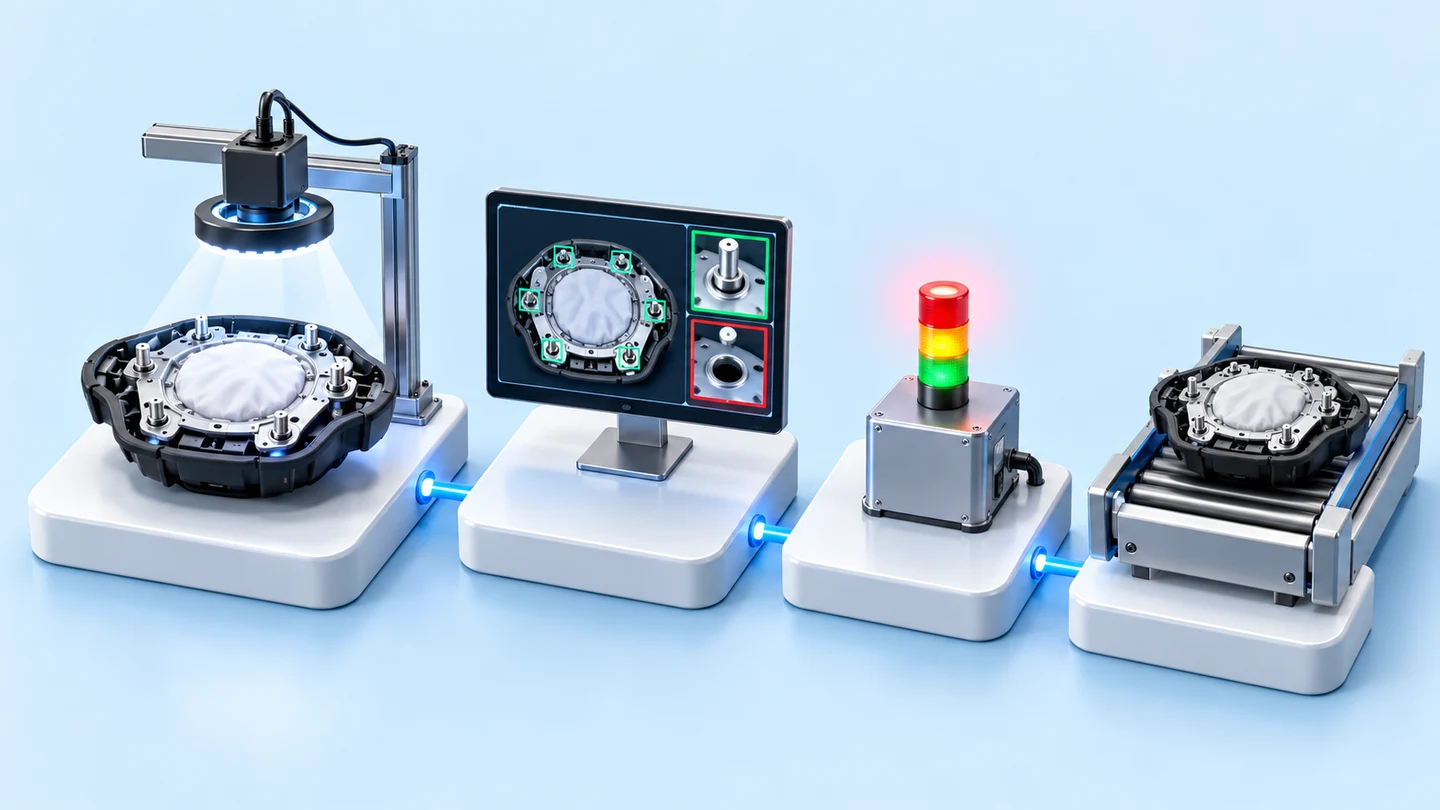
ระบบ Machine Vision นี้ตรวจว่าชิ้นส่วนพลาสติกของชุดถุงลมนิรภัย 4 รุ่น ใส่หมุดพลาสติกครบ และแผ่นเลื่อน เทปสีดำ และแผ่นกาวอยู่ถูกตำแหน่ง แล้วคัดแยกชิ้นดีกับชิ้นเสีย เราสร้างต้นแบบ (PoC) บนชุดทดสอบในปี 2559–2560 ด้วยกล้อง Cube และชุดประมวลผล Medusa และทดสอบรายสถานีด้วยชิ้นงานดีและชิ้นงานเสียอย่างละ 100 ครั้ง
- อุตสาหกรรม
- ยานยนต์
- ปี
- 2559–2560
- ขอบเขตงาน
- ระบบกล้องตรวจการประกอบบนชุดทดสอบ — ภาพเข้า: กล้อง Cube ด้านบนชิ้นงานระยะ 20 cm เลนส์ 8 mm และไฟ Area Light · ประมวลผล: ชุดประมวลผล Medusa ที่ต่อกล้องได้ 2 ตัว กับโปรแกรมประมวลผลภาพตรวจ 5 รายการ (หมุดพลาสติก แผ่นเลื่อน เทปสีดำ แผ่นกาว และคัดแยกชิ้นดี/ชิ้นเสีย) บนชิ้นงาน 4 รุ่น ทั้งชิ้นซ้ายและชิ้นขวา · สัญญาณกับสถานีงาน: รับสัญญาณจากสวิตช์ 2 ตัวพร้อมกัน และส่งไฟ 24 V ออก 3 ช่อง (ผ่าน ไม่ผ่าน สถานะ) · โปรแกรมเพิ่มสำหรับชิ้นส่วนพลาสติกสีดำ PA66-GF30 และ PP-GF30 ที่แยกน็อตกลมกับน็อตสี่เหลี่ยม · ทดสอบรายสถานีด้วยชิ้นงานดี 100 ครั้งและชิ้นงานเสีย 100 ครั้ง
สรุปสั้น
- ระบบกล้องตรวจการประกอบชิ้นส่วนพลาสติกของถุงลมนิรภัย 4 รุ่น ทั้งชิ้นซ้าย (LH) และชิ้นขวา (RH) เราสร้างเป็นต้นแบบ (PoC) บนชุดทดสอบในปี 2559–2560
- ชุดทดสอบใช้กล้อง Cube ด้านบนชิ้นงาน เลนส์ 8 mm ไฟ Area Light และชุดประมวลผล Medusa โปรแกรมประมวลผลภาพตรวจหมุดพลาสติก แผ่นเลื่อน เทปสีดำ แผ่นกาว และคัดแยกชิ้นดีกับชิ้นเสีย รวม 5 รายการ
- รายงานทดสอบสรุปว่าตรวจได้ครบทั้ง 5 รายการ และในการทดสอบรายสถานี ระบบตัดสินชิ้นงานดี 100 ครั้งและชิ้นงานเสีย 100 ครั้งได้ถูกต้องทุกครั้ง
- ต้นแบบรายสถานีรับสัญญาณจากสวิตช์ 2 ตัวพร้อมกัน และส่งไฟ 24 V ออก 3 ช่อง แยกผ่าน ไม่ผ่าน และสถานะ ให้อุปกรณ์ในสถานีงาน
โจทย์หน้างาน
ชิ้นส่วนพลาสติกของชุดถุงลมนิรภัยมี 4 รุ่น แต่ละรุ่นมีชิ้นซ้าย (LH) และชิ้นขวา (RH) และต้องใส่หมุดพลาสติก แผ่นเลื่อน เทป หรือแผ่นกาวให้ครบและตรงตำแหน่ง ลูกค้าต้องการระบบกล้องที่ตรวจการประกอบนี้ได้เอง คัดแยกชิ้นดีกับชิ้นเสีย และส่งผลตรวจเป็นสัญญาณไฟ 24 V ให้อุปกรณ์ในสถานีงาน
สิ่งที่เราทำ
เราจัดชุดทดสอบด้วยกล้อง Cube เลนส์ 8 mm ไฟ Area Light และชุดประมวลผล Medusa แล้วเขียนโปรแกรมประมวลผลภาพ (Image Processing) ตรวจ 5 รายการ จากนั้นทดสอบโปรแกรมรายสถานีงานตามข้อกำหนดสัญญาณขาเข้าและขาออก และเพิ่มโปรแกรมตรวจชิ้นส่วนพลาสติกสีดำที่แยกน็อตกลมกับน็อตสี่เหลี่ยม
ผลทดสอบกับชิ้นงานจริง
รายงานทดสอบสรุปว่าต้นแบบตรวจได้ครบทั้ง 5 รายการ และการตรวจหมุดบน Model B กับตำแหน่งแผ่นกาวบน Model D ใช้กล้อง 1 ตัว ในการทดสอบรายสถานีบนชุดทดสอบ ระบบตัดสินชิ้นงานดี 100 ครั้งและชิ้นงานเสีย 100 ครั้งได้ถูกต้องทุกครั้ง ผลนี้วัดบนชุดทดสอบ การใช้ในสายการผลิตต้องทดลองกับสภาพแสงและจังหวะงานหน้างานอีกครั้ง
ที่มาของโจทย์
โจทย์ของงานนี้คือการให้กล้องยืนยันว่าชิ้นส่วนพลาสติกของชุดถุงลมนิรภัยประกอบครบและถูกตำแหน่ง ก่อนส่งไปขั้นตอนถัดไป ชิ้นส่วนที่ทดสอบมี 4 รุ่น เอกสารเรียกว่า Model A ถึง Model D และแต่ละรุ่นมีชิ้นซ้ายกับชิ้นขวา บนชิ้นงานต้องใส่หมุดพลาสติก และบางรุ่นต้องมีแผ่นเลื่อน เทปสีดำ หรือแผ่นกาว
ถุงลมนิรภัยเป็นชิ้นส่วนด้านความปลอดภัย หมุดที่หายไปหรือแผ่นกาวที่เยื้องเล็กน้อยมองด้วยตาได้ยาก โดยเฉพาะเมื่อมีหลายรุ่น และชิ้นซ้ายกับชิ้นขวามีหน้าตาคล้ายกัน ลูกค้าจึงต้องการระบบ Machine Vision (ระบบที่ใช้กล้องกับซอฟต์แวร์ตรวจชิ้นงานแทนสายตาคน) ที่ตรวจทุกชิ้นด้วยเกณฑ์เดียวกัน
ข้อกำหนดและข้อจำกัด
เราสรุปข้อกำหนดของต้นแบบไว้ในเอกสารข้อกำหนด (Requirement) ของงาน และข้อกำหนดรายสถานีงาน ระบบต้องตรวจ 5 รายการบนชิ้นงาน 4 รุ่น และต้องส่งผลตรวจเป็นสัญญาณไฟให้อุปกรณ์ในสถานีงาน
- ตรวจว่าใส่หมุดพลาสติกครบทุกจุด บนแผ่นชิ้นงานทุกรุ่น
- ตรวจตำแหน่งแผ่นเลื่อนบน Model A เทปสีดำบน Model C และแผ่นกาวบน Model D
- คัดแยกชิ้นดีกับชิ้นเสียอัตโนมัติ
- รองรับทั้งชิ้นซ้าย (LH) และชิ้นขวา (RH) ของทุกรุ่น
- ต้นแบบรายสถานีต้องรับสัญญาณจากสวิตช์ 2 ตัวพร้อมกัน และส่งไฟ 24 V ออก 3 ช่อง คือผ่าน ไม่ผ่าน และสถานะ
- ชิ้นส่วนพลาสติกสีดำ (PA66-GF30 และ PP-GF30 คือชื่อเกรดพลาสติกเสริมใยแก้ว) ต้องแยกน็อตกลมกับน็อตสี่เหลี่ยม เพื่อจับกรณีใส่สลับตำแหน่งกัน
ทำไมเลือกกล้องด้านบน ไฟ Area Light และการประมวลผลภาพ
เราตั้งกล้องไว้ด้านบนชิ้นงานและใช้ไฟ Area Light เพราะงานนี้ต้องเห็นขอบของหมุด เทป และแผ่นกาวชัดพอให้โปรแกรมแยกออกจากพื้นชิ้นงานได้ ชุดทดสอบใช้กล้อง Cube ที่ระยะ 20 cm กับเลนส์ 8 mm ภาพจากกล้องเข้าชุดประมวลผล Medusa ซึ่งต่อกล้องได้ 2 ตัว แล้วโปรแกรมประมวลผลภาพ (Image Processing) หาตำแหน่งที่ต้องตรวจของแต่ละรุ่น
เราเริ่มจากชุดทดสอบ เพราะต้องยืนยันก่อนว่าภาพจากกล้องเห็นจุดตรวจครบทุกรุ่น และต้องใช้กล้องกี่ตัว ผลจากชุดทดสอบจึงบอกได้ว่าจุดตรวจใดใช้กล้องตัวเดียวร่วมกันได้
ไฟ Area Light คืออะไร
Area Light คือแผงไฟที่ให้แสงสม่ำเสมอเป็นพื้นที่กว้าง ใช้ลดเงาและแสงสะท้อนบนชิ้นงาน ทำให้ขอบของหมุด เทป หรือแผ่นกาวเห็นชัดพอให้โปรแกรมแยกออกจากพื้นชิ้นงานได้
สิ่งที่เราสร้างและทดสอบ
ต้นแบบนี้มี 2 ส่วน คือชุดทดสอบฮาร์ดแวร์ และโปรแกรมตรวจที่เราเขียนและทดสอบบนชุดทดสอบนั้น
- ชุดทดสอบฮาร์ดแวร์: กล้อง Cube เลนส์ 8 mm ไฟ Area Light และชุดประมวลผล Medusa
- โปรแกรมตรวจการประกอบ 5 รายการ สำหรับชิ้นงาน 4 รุ่น
- โปรแกรมต้นแบบรายสถานีงาน ที่รับสัญญาณจากสวิตช์และส่งผลตรวจเป็นสัญญาณไฟให้สถานีงาน
- โปรแกรมตรวจชิ้นส่วนพลาสติกสีดำ ที่แยกน็อตกลมกับน็อตสี่เหลี่ยม
ลำดับการทดสอบ
เราทดสอบเป็น 3 ขั้น เริ่มจากยืนยันว่าตรวจได้ครบทุกรายการ แล้วทดสอบรายสถานีตามข้อกำหนดสัญญาณ และเพิ่มโปรแกรมสำหรับชิ้นส่วนพลาสติกสีดำ
- ทดสอบการตรวจ 5 รายการบนชุดทดสอบ และสรุปผลในรายงานทดสอบ
- ทดสอบโปรแกรมต้นแบบรายสถานีงาน ด้วยชิ้นงานดีและชิ้นงานเสีย
- เพิ่มโปรแกรมตรวจชิ้นส่วนพลาสติกสีดำ PA66-GF30 และ PP-GF30 ที่แยกน็อตกลมกับน็อตสี่เหลี่ยม
รายละเอียดผลทดสอบกับชิ้นงานจริง
รายงานทดสอบสรุปว่าต้นแบบตรวจการประกอบชิ้นส่วนพลาสติกของถุงลมนิรภัย 4 รุ่นได้ครบทั้ง 5 รายการ การตรวจหมุดบน Model B และตำแหน่งแผ่นกาวบน Model D ใช้กล้อง 1 ตัว
ในการทดสอบต้นแบบรายสถานีบนชุดทดสอบ ระบบตัดสินชิ้นงานดี 100 ครั้งและชิ้นงานเสีย 100 ครั้งได้ถูกต้องทุกครั้ง ผลนี้วัดบนชุดทดสอบ ซึ่งควบคุมระยะกล้องและแสงได้คงที่ การใช้ในสายการผลิตต้องทดลองกับสภาพแสงและจังหวะงานหน้างานอีกครั้ง
สิ่งที่เราเรียนรู้
งานนี้ให้หลักการ 3 ข้อสำหรับงานตรวจการประกอบด้วยกล้อง
- ทดสอบทั้งชิ้นดีและชิ้นเสีย แล้วรายงานผลแยกกัน ผลที่ถูกต้องกับชิ้นดีอย่างเดียวไม่ได้บอกว่าระบบจับชิ้นเสียได้ งานนี้จึงทดสอบชิ้นงานดีและชิ้นงานเสียอย่างละ 100 ครั้ง
- ชุดตัวอย่างทดสอบต้องครอบคลุมทุกอย่างที่ทำให้ภาพต่างกัน เช่น รุ่นชิ้นงาน ชิ้นซ้ายกับชิ้นขวา และสีของหมุด ในงานนี้หมุดสีขาวกับสีฟ้าต้องทดสอบแยกกัน
- กำหนดสัญญาณขาเข้าและขาออกกับสถานีงานตั้งแต่ขั้นต้นแบบ ผลตรวจจากกล้องจะใช้งานได้เมื่ออุปกรณ์ในสถานีงานรับสัญญาณผ่าน ไม่ผ่าน และสถานะได้ตรงตามที่ตกลงไว้
นำแนวทางนี้ไปใช้กับสายประกอบของคุณได้อย่างไร
ถ้าสายประกอบของคุณต้องยืนยันว่าหมุด คลิป เทป หรือแผ่นกาวอยู่ครบและถูกตำแหน่ง คุณใช้แนวทางเดียวกับต้นแบบนี้ได้ คือกล้องด้านบน ไฟที่ให้แสงสม่ำเสมอ โปรแกรมตรวจรายจุด และสัญญาณผ่าน / ไม่ผ่านให้สถานีงาน ส่วนที่ต้องปรับคือระยะกล้อง เลนส์ ไฟ และจำนวนกล้อง ตามขนาดและสีของชิ้นงานของคุณ
ส่วนที่ใช้ซ้ำได้ และส่วนที่ต้องปรับ
| ส่วนของระบบ | ใช้ซ้ำได้ | ต้องปรับเมื่อ |
|---|---|---|
| กล้องและไฟ | กล้องด้านบนชิ้นงานกับไฟ Area Light | ชิ้นงานใหญ่กว่า มีจุดที่ถูกบดบัง หรือผิวสะท้อนแสงต่างจากเคสนี้ ต้องทดสอบระยะกล้อง เลนส์ และไฟใหม่ |
| โปรแกรมตรวจ | การตรวจว่ามีชิ้นส่วนย่อยครบ และการตรวจตำแหน่งเทปหรือแผ่นกาว | สีของชิ้นส่วนย่อยใกล้กับสีพื้นชิ้นงาน หรือมีรุ่นใหม่เพิ่ม ต้องทดสอบกับชิ้นงานตัวอย่างของแต่ละรุ่น |
| จำนวนกล้อง | การตรวจหลายจุดด้วยกล้อง 1 ตัวเมื่อจุดตรวจอยู่ในภาพเดียว | จุดตรวจอยู่คนละด้านของชิ้นงาน ต้องประเมินจำนวนกล้องใหม่ |
| สัญญาณกับสถานีงาน | สัญญาณผ่าน ไม่ผ่าน และสถานะแยกช่อง | อุปกรณ์ในสถานีงานรับสัญญาณต่างแบบ ต้องตกลงจำนวนช่องและแรงดันไฟใหม่ |
| การยืนยันผล | การทดสอบชิ้นดีและชิ้นเสียแยกกันบนชุดทดสอบ | ก่อนใช้งานจริง ต้องทดลองในสายการผลิต เพราะแสงและจังหวะงานหน้างานต่างจากชุดทดสอบ |
- เตรียมชิ้นงานตัวอย่างทั้งชิ้นดีและชิ้นเสียของทุกรุ่น ทั้งชิ้นซ้ายและชิ้นขวา
- ระบุให้ชัดว่าต้องตรวจจุดไหน และแต่ละจุดตรวจแค่มีหรือไม่มี หรือต้องตรวจตำแหน่งด้วย
- ตกลงรูปแบบสัญญาณขาเข้าและขาออกกับอุปกรณ์ในสถานีงานตั้งแต่ต้น
- วางแผนทดลองในสายการผลิตก่อนใช้งานเต็มรูปแบบ
อ่านต่อ
- บริการที่ปรึกษาและออกแบบระบบ AI / IoT ที่เริ่มจากทำต้นแบบ (PoC)
- บริการพัฒนาระบบตรวจสอบและควบคุมเฉพาะงาน
- Task Cam กล้องตรวจลำดับงานประกอบแบบสำเร็จรูป
- เคสต้นแบบคัดเฉดสีกระดาษรีไซเคิลด้วยกล้อง Cube และชุดประมวลผล Medusa
- เคสชุดสาธิต Machine Vision สำหรับชิ้นส่วนยานยนต์
- บทความเลือกกล้อง AI ตรวจงาน: Task Cam สำเร็จรูป หรือ Machine Vision สั่งทำ
- บทความ AI Vision Inspection ต่างจากสายตาคนตรงไหน
เทคโนโลยีที่ใช้
คำถามที่พบบ่อย
ต้นแบบนี้ตรวจอะไรได้บ้าง
ต้นแบบนี้ตรวจ 5 รายการ คือหมุดพลาสติกบนแผ่นชิ้นงานทุกรุ่น แผ่นเลื่อนบน Model A เทปสีดำบน Model C แผ่นกาวบน Model D และการคัดแยกชิ้นดีกับชิ้นเสียอัตโนมัติ รายงานทดสอบสรุปว่าทำได้ทั้ง 5 รายการ
ต้องใช้กล้องกี่ตัว
ในงานนี้ การตรวจหมุดบน Model B และตำแหน่งแผ่นกาวบน Model D ใช้กล้อง 1 ตัว สำหรับงานของคุณ จำนวนกล้องขึ้นกับขนาดชิ้นงานและตำแหน่งของจุดตรวจ เราประเมินจากชิ้นงานตัวอย่างก่อนยืนยัน
ผลทดสอบเชื่อถือได้แค่ไหน
ในการทดสอบต้นแบบรายสถานี ระบบตัดสินชิ้นงานดี 100 ครั้งและชิ้นงานเสีย 100 ครั้งได้ถูกต้องทุกครั้ง ผลนี้วัดบนชุดทดสอบ ก่อนใช้กับสายการผลิตของคุณ ต้องทดลองกับสภาพแสงและจังหวะงานหน้างานอีกครั้ง
ระบบส่งผลตรวจให้อุปกรณ์ในสถานีงานอย่างไร
ข้อกำหนดต้นแบบรายสถานีระบุให้รับสัญญาณจากสวิตช์ 2 ตัวพร้อมกัน และส่งไฟ 24 V ออก 3 ช่อง แยกเป็นผ่าน ไม่ผ่าน และสถานะ อุปกรณ์ในสถานีงานนำสัญญาณนี้ไปใช้ต่อตามที่โรงงานกำหนด
ต้องเตรียมอะไรก่อนทดสอบกับชิ้นงานของคุณ
เตรียมชิ้นงานตัวอย่างทั้งชิ้นดีและชิ้นเสียของทุกรุ่น ทั้งชิ้นซ้ายและชิ้นขวา ระบุจุดที่ต้องตรวจ และรูปแบบสัญญาณที่อุปกรณ์ในสถานีงานรับได้ ชุดตัวอย่างต้องครอบคลุมทุกอย่างที่ทำให้ภาพต่างกัน ในงานนี้หมุดสีขาวกับสีฟ้าต้องทดสอบแยกกัน