กล้อง AI ตรวจว่าชิ้นส่วนในถาดจัดชุดครบ สำหรับผู้ผลิตชิ้นส่วนยานยนต์ในไทย
ลูกค้า: ผู้ผลิตชิ้นส่วนยานยนต์ (ในเครือญี่ปุ่น)
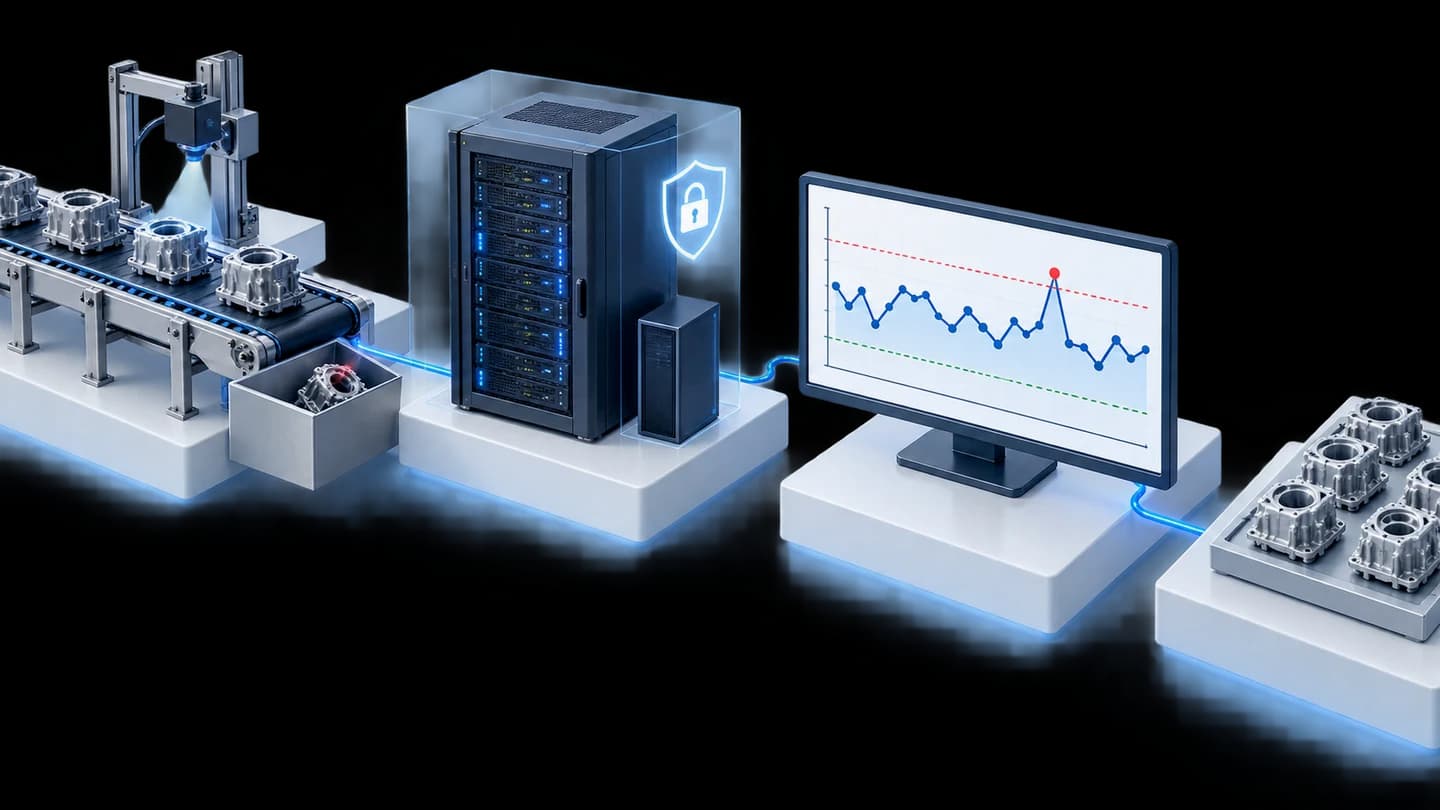
กล้อง AI ตรวจว่าถาดจัดชุดชิ้นส่วน (Bento) แต่ละถาดมีชิ้นส่วนย่อยครบตามรุ่นที่ผลิต แล้วแสดงชิ้นที่ขาดบนแท็บเล็ต เราสร้างระบบนี้เป็นต้นแบบเพื่อพิสูจน์แนวคิด (PoC) ในปี 2568 สำหรับผู้ผลิตชิ้นส่วนยานยนต์ในไทย และสอนโมเดล AI ด้วยขั้นตอนบน nimitFlow
- อุตสาหกรรม
- ยานยนต์
- ปี
- 2568
- ขอบเขตงาน
- ข้อมูลเข้า: ภาพถาดทีละใบจากกล้องเลนส์ 12 mm บนรถเข็นลำเลียงถาด และรายการชิ้นส่วนย่อยของแต่ละรุ่นชิ้นงาน (P/No.) · ประมวลผล: โมเดล YOLO บนบอร์ด NVIDIA Jetson Xavier หาชิ้นส่วนในภาพ แล้วเทียบกับรายการของรุ่นนั้น · แสดงผล: โปรแกรม Camera Inspection บนแท็บเล็ตแสดงชิ้นที่ขาดในถาด · อุปกรณ์: ไฟแผงและไฟแท่งที่ควบคุมผ่านรีเลย์ · ซอฟต์แวร์: ขั้นตอนสอนและทดสอบโมเดลบน nimitFlow ร่วมกับ Label Studio · สิ่งที่เราสร้าง: ชุดต้นแบบ 1 ชุดบนรถเข็นลำเลียงถาด ออกแบบรองรับข้อมูลชิ้นงาน 3 รุ่น (P/No.)
- ระยะเวลา
- เม.ย.–ส.ค. 2568
สรุปสั้น
- กล้อง AI บนรถเข็นลำเลียงถาด ตรวจว่าแต่ละถาดมีชิ้นส่วนย่อยครบตามรุ่นที่ผลิต และแสดงชิ้นที่ขาดบนแท็บเล็ต เราสร้างระบบนี้เป็นต้นแบบ (PoC) ในปี 2568
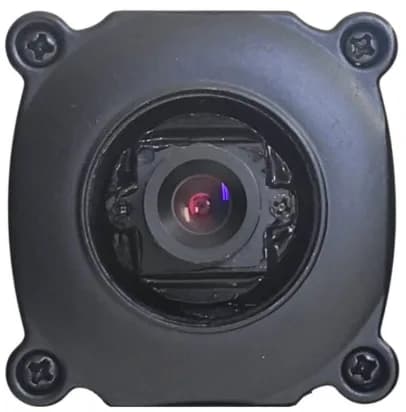
- ชุดต้นแบบใช้กล้องเลนส์ 12 mm บอร์ด NVIDIA Jetson Xavier ไฟส่องสว่างของตัวเอง และแท็บเล็ต ขอบเขตต้นแบบกำหนดข้อมูลชิ้นงานไว้ 3 รุ่น
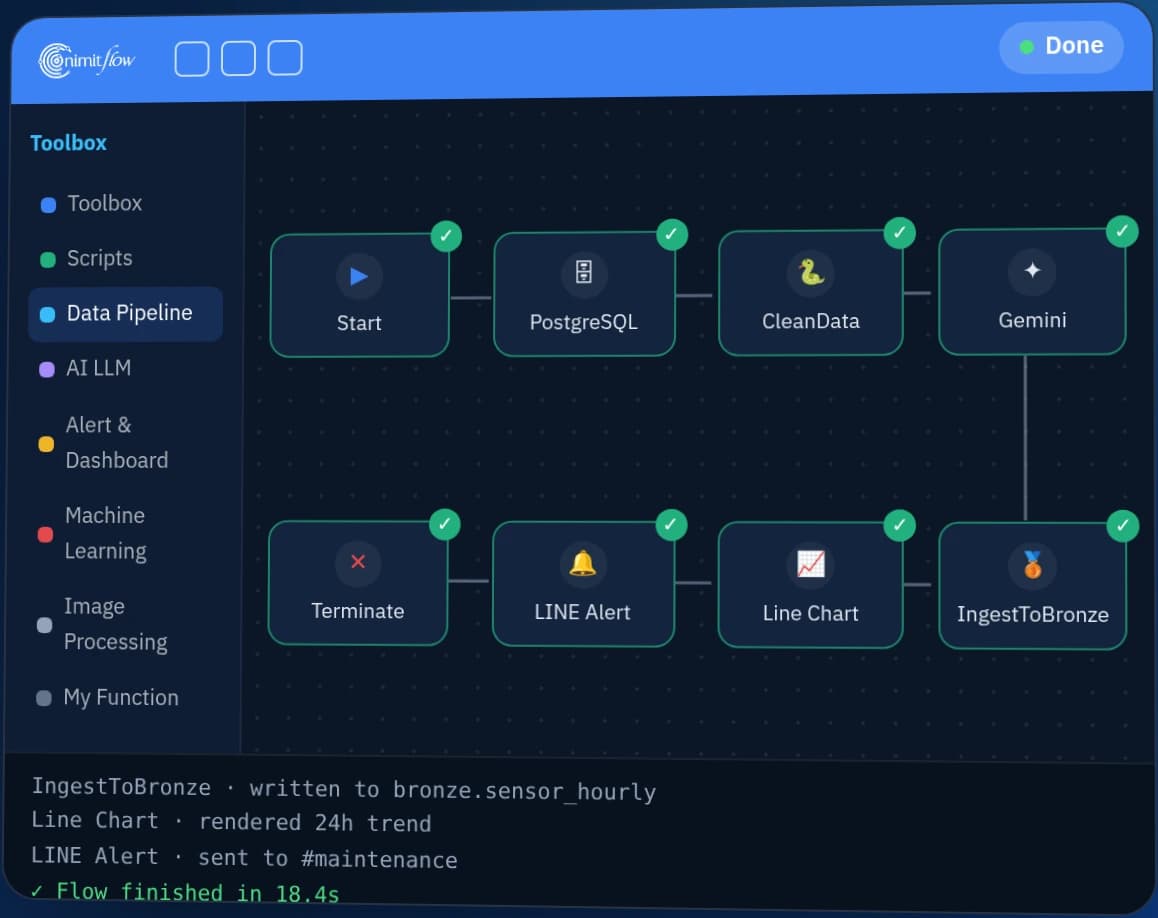
- เราสอนโมเดล YOLO (โมเดลตรวจจับวัตถุในภาพ) ด้วยขั้นตอนบน nimitFlow ตั้งแต่แปลงวิดีโอเป็นภาพ ติดป้ายภาพ จนถึงทดสอบผลและส่งรายงานทางอีเมล
- หน้าหลักของโปรแกรมและขั้นตอนสอนโมเดลบน nimitFlow พัฒนาเสร็จตามรายการตรวจของทีม ขั้นต่อจากต้นแบบคือวัดความแม่นยำกับถาดจริงตามเกณฑ์ผ่าน–ไม่ผ่าน
- หลักการจากงานนี้: ตกลงแสงและพื้นหลังก่อนเก็บภาพ วางแผนดึงข้อมูลรุ่นที่กำลังผลิตจากระบบเดิมไว้ตั้งแต่ต้น และกำหนดเกณฑ์ผ่าน–ไม่ผ่านก่อนวัดผลกับถาดจริง
โจทย์หน้างาน
ทีมผลิตต้องการให้กล้องตรวจทีละถาดว่าถาดจัดชุด (Bento) มีชิ้นส่วนย่อยครบตามรายการของรุ่นชิ้นงาน (P/No.) หรือขาดชิ้นไหน ก่อนส่งถาดเข้าไลน์ประกอบ
สิ่งที่เราทำ
กล้องบนรถเข็นลำเลียงถาดถ่ายภาพทีละถาดภายใต้ไฟส่องสว่างของชุดต้นแบบเอง แล้วโมเดล YOLO (โมเดลตรวจจับวัตถุในภาพ) หาชิ้นส่วนในภาพ โปรแกรมเทียบผลกับรายการชิ้นส่วนของรุ่นนั้น และแสดงชิ้นที่ขาดบนแท็บเล็ต เราสอนโมเดลด้วยขั้นตอนบน nimitFlow
ผลทดสอบกับชิ้นงานจริง
เราประกอบชุดต้นแบบสำหรับสาธิตบนรถเข็นลำเลียงถาดของลูกค้าในเดือน พ.ค. 2568 หน้าหลักของโปรแกรมและขั้นตอนสอนและทดสอบโมเดลบน nimitFlow พัฒนาเสร็จตามรายการตรวจของทีม ขั้นต่อจากต้นแบบนี้คือวัดความแม่นยำกับถาดจริงตามเกณฑ์ผ่าน–ไม่ผ่านที่ตกลงร่วมกัน
ที่มาของโจทย์
โจทย์ของเคสนี้คือการตรวจว่าถาดจัดชุดชิ้นส่วน (Bento) มีชิ้นส่วนย่อยครบก่อนส่งเข้าไลน์ประกอบ พนักงานหยิบชิ้นส่วนย่อยใส่ถาดตามรายการของแต่ละรุ่นชิ้นงาน (P/No. คือรหัสรุ่นชิ้นงาน) ในถาดเดียวมีชิ้นส่วนย่อยหลายแบบ เช่น คันโยก (Lever) และแผ่นเพลทหลายรุ่น
แต่ละรุ่นชิ้นงานมีรายการชิ้นส่วนย่อยของตัวเอง กล้องจึงต้องรู้ว่าถาดนั้นเป็นของรุ่นไหน แล้วเทียบชิ้นที่พบในภาพกับรายการของรุ่นนั้น เป้าหมายคือพบถาดที่ขาดชิ้นที่จุดจัดชุด ก่อนถาดถูกส่งไปถึงไลน์ประกอบ
ถาดจัดชุด (Bento / Kitting) คืออะไร
ถาดจัดชุดคือถาดที่ใส่ชิ้นส่วนย่อยทุกชิ้นที่ต้องใช้ประกอบงานหนึ่งชุดไว้ล่วงหน้า พนักงานไลน์ประกอบหยิบจากถาดได้ทันทีโดยไม่ต้องเดินหาเอง ถ้าถาดขาดชิ้น งานประกอบชุดนั้นทำต่อไม่ได้
ข้อกำหนดและข้อจำกัด
ต้นแบบต้องทำงานบนรถเข็นลำเลียงถาด และต้องรู้ว่าถาดแต่ละใบควรมีชิ้นส่วนอะไร ข้อกำหนดและข้อจำกัดหลักมีดังนี้
- ติดตั้งบนรถเข็นลำเลียงถาด และตรวจได้ทีละถาด
- ตรวจชิ้นส่วนย่อยหลายแบบในถาดเดียว โดยเทียบกับรายการชิ้นส่วนของรุ่นชิ้นงานนั้น
- ภาพทุกภาพต้องได้แสงแบบเดียวกัน ชุดต้นแบบจึงมีไฟแผง (Area Light) และไฟแท่ง (Bar Light) ของตัวเอง ควบคุมผ่านรีเลย์ (สวิตช์ไฟฟ้าที่สั่งเปิด–ปิดด้วยสัญญาณ)
- ขอบเขตต้นแบบกำหนดข้อมูลชิ้นงานไว้ 3 รุ่น (P/No.) และตั้งรายการรุ่นไว้ล่วงหน้าในโปรแกรม
- โปรแกรมออกแบบให้ผู้ใช้เก็บภาพเพิ่มและอัปโหลดไฟล์โมเดลใหม่จากหน้าโปรแกรมได้ เพื่อรองรับชิ้นส่วนหรือรุ่นใหม่
กล้อง AI ตรวจชิ้นส่วนในถาดจัดชุดทำงานอย่างไร
กล้องบนรถเข็นลำเลียงถาดถ่ายภาพถาดทีละใบ แล้วโมเดล YOLO (โมเดลตรวจจับวัตถุในภาพ) บนบอร์ด NVIDIA Jetson Xavier หาว่าในภาพมีชิ้นส่วนย่อยใดบ้าง โปรแกรมเทียบผลกับรายการชิ้นส่วนของรุ่นนั้น แล้วแสดงชิ้นที่ขาดบนแท็บเล็ต
โมเดลตรวจจับวัตถุเหมาะกับโจทย์นี้ เพราะคำถามของแต่ละถาดคือมีชิ้นส่วนใดอยู่ในภาพบ้าง เมื่อได้รายการชิ้นที่พบ โปรแกรมก็เทียบกับรายการของรุ่นได้โดยตรง เราออกแบบให้ระบบเปิดไฟก่อนถ่ายภาพและปิดไฟหลังถ่าย เพื่อให้ทุกภาพได้แสงแบบเดียวกัน
- 1
เตรียมรายการชิ้นส่วนของแต่ละรุ่น
ต้นแบบนี้ตั้งรายการรุ่นชิ้นงาน (P/No.) ไว้ล่วงหน้า พร้อมรายการชิ้นส่วนย่อยของแต่ละถาดและใบสเปกที่เปิดดูได้บนแท็บเล็ต
- 2
ถ่ายภาพทีละถาด
ผู้ใช้กดปุ่มเมื่อถาดอยู่ใต้กล้อง เราออกแบบให้ระบบเปิดไฟ ถ่ายภาพ แล้วปิดไฟ
- 3
โมเดล AI ตรวจภาพ
บอร์ด NVIDIA Jetson Xavier รันโมเดล YOLO เพื่อหาว่าในภาพมีชิ้นส่วนใดบ้าง
- 4
แสดงชิ้นที่ขาด
แท็บเล็ตแสดงรายการชิ้นส่วนย่อยที่ตรวจไม่พบในถาดนั้น ผู้ใช้กดไปถาดถัดไป หรือย้อนกลับไปดูถาดก่อนหน้าได้
- 5
สอนและปรับโมเดล
ผู้ใช้บันทึกภาพหรือวิดีโอจากหน้าโปรแกรม จากนั้นเราใช้ขั้นตอนบน nimitFlow แปลงวิดีโอเป็นภาพ ติดป้ายภาพ สอนโมเดล และอัปโหลดไฟล์โมเดลใหม่กลับเข้าโปรแกรม
ส่วนประกอบของระบบ
ชุดต้นแบบมี 3 ส่วน คือฮาร์ดแวร์บนรถเข็นลำเลียงถาด โปรแกรม Camera Inspection บนแท็บเล็ต และขั้นตอนสอนและทดสอบโมเดลบน nimitFlow รายการตามเอกสารออกแบบและรายการตรวจของทีมมีดังนี้
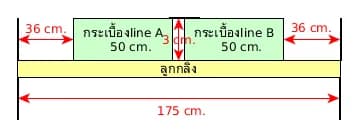
- ฮาร์ดแวร์: กล้องเลนส์ 12 mm บอร์ด NVIDIA Jetson Xavier ไฟแผงและไฟแท่งที่ต่อผ่านชุดควบคุมไฟ (รีเลย์) และแท็บเล็ตแสดงผล
- โปรแกรม Camera Inspection: ดูใบสเปกของรุ่นชิ้นงาน ดูภาพจากกล้อง ตรวจทีละถาด แสดงชิ้นที่ขาด บันทึกภาพหรือวิดีโอสำหรับสอนโมเดล และอัปโหลดไฟล์โมเดล
- ขั้นตอนบน nimitFlow: แปลงวิดีโอเป็นภาพ ติดป้ายภาพ (Labeling) ด้วย Label Studio (โปรแกรมติดป้ายภาพแบบโอเพนซอร์ส) แปลงชุดข้อมูล สอนโมเดล YOLO ส่งออกไฟล์โมเดล และทดสอบผลพร้อมส่งรายงานทางอีเมล
ในต้นแบบนี้ เราเป็นผู้สอนโมเดลเอง ส่วนโปรแกรมบนแท็บเล็ตออกแบบให้ผู้ใช้หน้างานตรวจถาดและเก็บภาพเพิ่มได้ นอกจากนี้ เราจัดทำคู่มือภายในสำหรับขั้นตอนทดสอบโมเดลบน nimitFlow ฉบับแรกในเดือน ส.ค. 2568
สิ่งที่เราสร้าง และขั้นต่อจากต้นแบบ
เราสร้างชุดต้นแบบ 1 ชุดในช่วง เม.ย.–ส.ค. 2568 ประกอบฮาร์ดแวร์บนรถเข็นลำเลียงถาด พัฒนาหน้าหลักของโปรแกรม และสร้างขั้นตอนสอนและทดสอบโมเดลบน nimitFlow ตามบันทึกล่าสุด โมเดลถูกสอนแล้วกับชิ้นส่วนย่อยบางชนิด
ขั้นต่อจากต้นแบบคือสอนโมเดลให้ครบทุกชิ้นส่วนย่อย วัดผลกับถาดจริงตามเกณฑ์ผ่าน–ไม่ผ่าน และพัฒนาส่วนต่อไปนี้ตามรายการตรวจของทีม
- ดึงรุ่นชิ้นงานที่กำลังผลิตจากระบบเดิมอัตโนมัติ (ต้นแบบใช้รายการรุ่นที่ตั้งไว้ล่วงหน้า)
- สั่งเปิด–ปิดไฟจากโปรแกรม และแสดงสถานะไฟ
- หน้าตั้งค่าเครือข่าย
- ปุ่มยืนยันผลตรวจ
- การเก็บประวัติผลตรวจ
สิ่งที่เราเรียนรู้
งานนี้ให้หลักการ 3 ข้อสำหรับงานกล้อง AI ที่ตรวจว่าชิ้นส่วนครบหรือไม่
- แสงและพื้นหลังต้องคงที่ก่อนเก็บภาพสอนโมเดล ภาพที่ใช้สอนควรถ่ายภายใต้แสงและพื้นหลังแบบเดียวกับตอนตรวจจริง ในงานนี้เราบันทึกว่าพื้นหลังของชิ้นส่วนบางชนิดควรเปลี่ยนจากสีดำเป็นสีขาว จึงควรตกลงเรื่องแสงและพื้นหลังก่อนเก็บภาพจำนวนมาก
- รายการชิ้นส่วนของรุ่นที่กำลังผลิตเป็นส่วนหนึ่งของการตรวจ ไม่ใช่งานเสริม ผลตรวจจะถูกต้องเมื่อโปรแกรมรู้ว่ากำลังผลิตรุ่นไหน ต้นแบบนี้ใช้รายการรุ่นที่ตั้งไว้ล่วงหน้า และการดึงข้อมูลจากระบบเดิมยังเป็นงานค้าง การเชื่อมกับระบบเดิมจึงควรอยู่ในแผนตั้งแต่ต้น
- พัฒนาเสร็จยังไม่เท่ากับทดสอบผ่าน รายการตรวจของทีมบอกว่าสร้างส่วนใดเสร็จแล้ว แต่ไม่ได้บอกว่าระบบตรวจถูกแค่ไหน ก่อนใช้จริงต้องกำหนดเกณฑ์ผ่าน–ไม่ผ่าน เช่น อัตราที่จับถาดขาดชิ้นได้ และอัตราที่เตือนผิด แล้ววัดกับถาดจริง
นำแนวทางนี้ไปใช้กับไลน์จัดชุดของคุณได้อย่างไร
ถ้าโรงงานของคุณจัดชิ้นส่วนใส่ถาดก่อนส่งเข้าไลน์ประกอบ คุณใช้แนวทางเดียวกับเคสนี้ได้ คือถ่ายภาพถาดทีละใบ ให้โมเดลตรวจจับชิ้นส่วน แล้วเทียบกับรายการของรุ่นที่กำลังผลิต ส่วนที่ต้องปรับคือโมเดล แสง และการเชื่อมกับระบบเดิม ซึ่งขึ้นกับชิ้นงานและหน้างานของคุณ
ส่วนที่ใช้ซ้ำได้ และส่วนที่ต้องปรับ
| ส่วนของระบบ | ใช้ซ้ำได้ | ต้องปรับเมื่อ |
|---|---|---|
| ฮาร์ดแวร์บนรถเข็นลำเลียงถาด | แนวทางกล้อง บอร์ดประมวลผล ไฟของตัวเอง และแท็บเล็ต | ถาดของคุณมีขนาดต่างจากเคสนี้ หรือชิ้นส่วนมีผิวสะท้อนแสง ต้องทดสอบตำแหน่งกล้อง เลนส์ และไฟกับถาดจริงใหม่ |
| โปรแกรมตรวจทีละถาด | หน้าดูใบสเปก ตรวจทีละถาด และแสดงชิ้นที่ขาด | คุณต้องการปุ่มยืนยันผลหรือประวัติผลตรวจ ซึ่งยังเป็นงานค้างในต้นแบบนี้ |
| รายการชิ้นส่วนของแต่ละรุ่น | การเก็บรายการชิ้นส่วนย่อยของแต่ละถาดแยกตามรุ่น | ข้อมูลรุ่นที่กำลังผลิตอยู่ในระบบเดิมของโรงงาน ต้องตกลงวิธีดึงข้อมูลก่อน |
| โมเดล AI | ขั้นตอนเก็บภาพ ติดป้ายภาพ สอน และทดสอบโมเดลบน nimitFlow | ชิ้นส่วนของคุณต่างจากเคสนี้ ต้องเก็บภาพและสอนโมเดลใหม่ด้วยชิ้นส่วนของคุณ |
ก่อนเริ่มโครงการ ให้เตรียมเรื่องต่อไปนี้
- เริ่มจากรุ่นจำนวนน้อยที่ถาดขาดชิ้นบ่อย แล้วจึงเพิ่มรุ่นเมื่อมั่นใจในผลตรวจ (ต้นแบบนี้กำหนดขอบเขตไว้ 3 รุ่น)
- เตรียมรายการชิ้นส่วนย่อยของแต่ละถาดในแต่ละรุ่น และระบุว่าข้อมูลรุ่นที่กำลังผลิตอยู่ในระบบใด
- ตกลงแสงและพื้นหลังของจุดถ่ายภาพก่อนเก็บภาพสอนโมเดล
- กำหนดเกณฑ์ผ่าน–ไม่ผ่านและชุดถาดที่ใช้ทดสอบร่วมกันก่อนเริ่ม
เทคโนโลยีที่ใช้
คำถามที่พบบ่อย
ต้องเตรียมอะไรจากฝั่งโรงงานก่อนเริ่ม
เตรียมรายการชิ้นส่วนย่อยของแต่ละถาดในแต่ละรุ่น ระบุว่าข้อมูลรุ่นที่กำลังผลิตอยู่ในระบบใด ตกลงแสงและพื้นหลังของจุดถ่ายภาพ และเตรียมชุดถาดสำหรับวัดผลพร้อมเกณฑ์ผ่าน–ไม่ผ่าน
ระบบรู้ได้อย่างไรว่าถาดไหนต้องมีชิ้นส่วนอะไร
ในต้นแบบนี้ โปรแกรมเก็บรายการชิ้นส่วนย่อยของแต่ละถาดแยกตามรุ่นชิ้นงานไว้ล่วงหน้า แล้วใช้รายการของรุ่นนั้นเทียบกับสิ่งที่โมเดลพบในภาพ การดึงรุ่นที่กำลังผลิตจากระบบเดิมอัตโนมัติยังเป็นงานที่วางแผนไว้
ถ้ามีรุ่นชิ้นงานใหม่ต้องทำอย่างไร
ต้องเพิ่มรายการชิ้นส่วนของรุ่นใหม่ในโปรแกรม เก็บภาพหรือวิดีโอของชิ้นส่วนจากหน้าโปรแกรม แล้วใช้ขั้นตอนบน nimitFlow ติดป้ายภาพ สอนโมเดล YOLO และอัปโหลดไฟล์โมเดลใหม่กลับเข้าโปรแกรม ในต้นแบบนี้เราเป็นผู้สอนโมเดล
ระบบคัดถาดออกหรือหยุดไลน์เองได้ไหม
ไม่ได้ ต้นแบบนี้แสดงรายการชิ้นที่ขาดบนแท็บเล็ตเท่านั้น พนักงานเป็นผู้ตัดสินใจและจัดการถาดนั้นต่อ ส่วนปุ่มยืนยันผลตรวจยังเป็นงานค้างในต้นแบบนี้
ราคาและระยะเวลาทำต้นแบบเท่าไร
ไม่มีราคามาตรฐาน ราคาขึ้นกับจำนวนรุ่นชิ้นงาน จำนวนชิ้นส่วนที่ต้องตรวจ และการเชื่อมกับระบบเดิม ต้นแบบในเคสนี้พัฒนาในช่วง เม.ย.–ส.ค. 2568 คุณขอใบเสนอราคาได้หลังเราดูชิ้นงานและหน้างานจริง