ทดลองใช้กล้อง AI Task Cam ตรวจลำดับงานประกอบและจับเวลารายขั้นตอน สำหรับผู้ผลิตชิ้นส่วนยานยนต์ในไทย
ลูกค้า: ผู้ผลิตชิ้นส่วนยานยนต์ (ในเครือญี่ปุ่น)
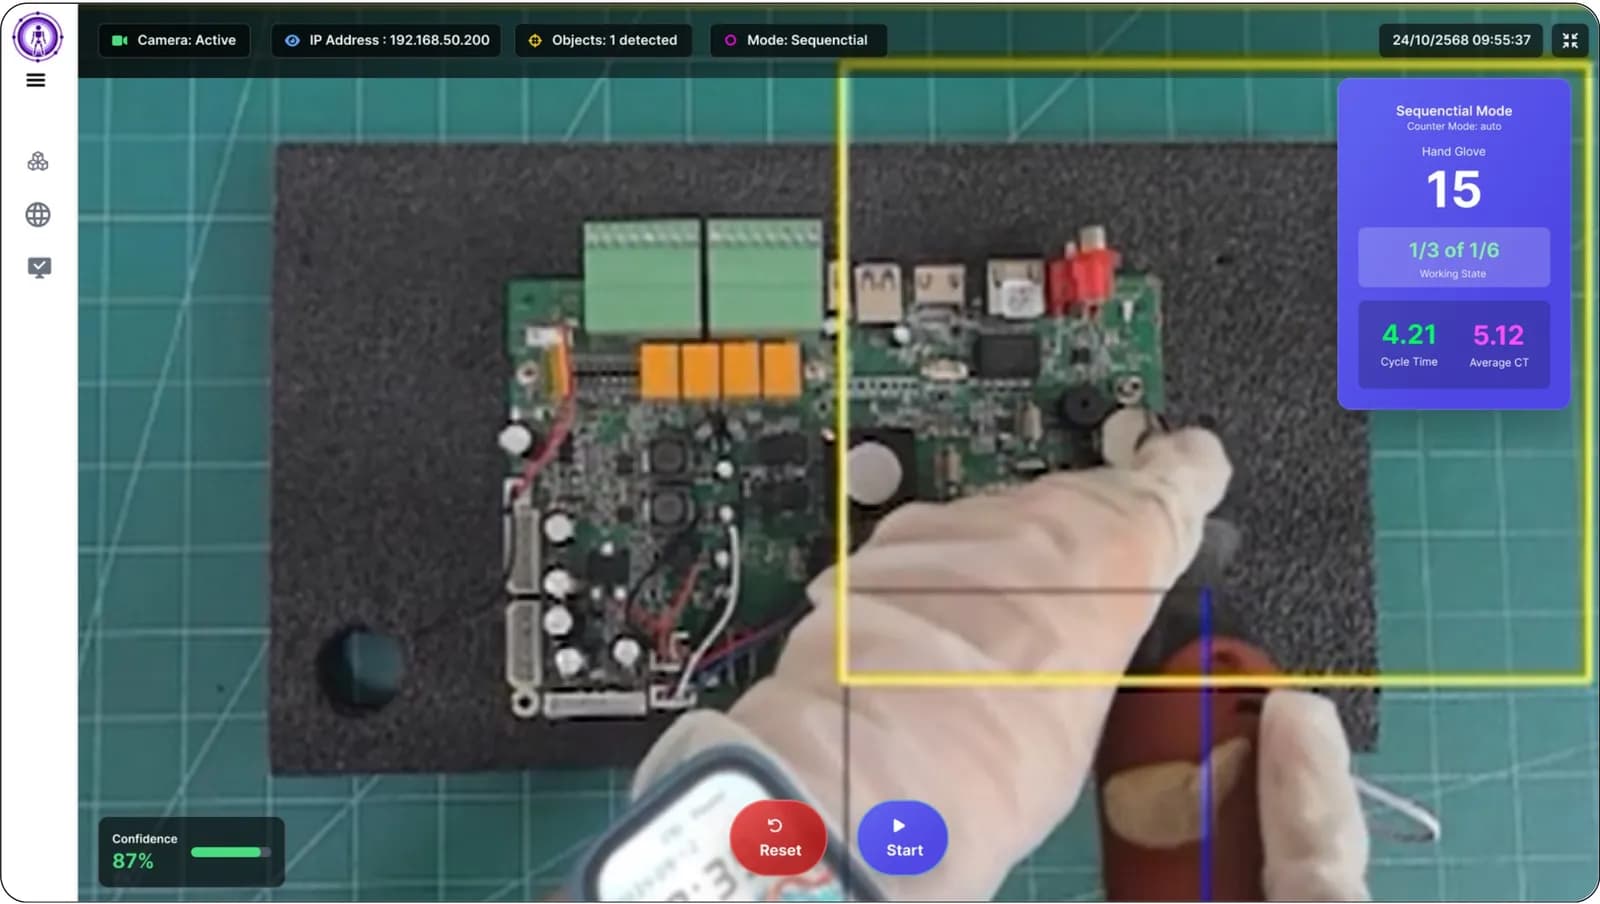
Task Cam โหมด Sequential คือกล้อง AI ที่ตรวจจากการเคลื่อนไหวของมือว่าพนักงานประกอบชิ้นส่วนครบทุกขั้นตอนตามลำดับหรือไม่ และนับชิ้นงานที่ทำเสร็จ ในปี 2569 เราติดตั้งกล้องนี้คู่กับกล้อง Task Cam อีกตัวในโหมด Skeleton บนไลน์ประกอบจริงของผู้ผลิตชิ้นส่วนยานยนต์ในไทย ระบบเก็บคลิปวิดีโอและเวลาของแต่ละขั้นตอนไว้ย้อนดู งานนี้อยู่ระหว่างทดลองใช้ในรอบ POC (Proof of Concept คือการทดลองก่อนใช้งานเต็มรูปแบบ)
- อุตสาหกรรม
- ยานยนต์
- ปี
- 2569
- ขอบเขตงาน
- ติดตั้ง Task Cam โหมด Sequential และกล้อง Task Cam อีกตัวในโหมด Skeleton ที่สถานีงานจริง สอนโมเดลตรวจจับมือสำหรับถุงมือผ้าสีขาว ตั้งระบบเก็บคลิปวิดีโอและไฟล์ CSV ของทุกขั้นตอนลง NAS ตั้งหน้าเว็บ Duo view ที่เปิดภาพจากทั้งสองกล้องคู่กันผ่านเว็บเบราว์เซอร์ (การเปิดคู่กันบนแท็บเล็ตเครื่องเดียวยังอยู่ระหว่างทดลอง) และจัดทำคู่มือการใช้งาน (รอบทดลองใช้ POC)
สรุปสั้น
- Task Cam โหมด Sequential ตรวจว่ามือพนักงานเข้ากรอบตรวจจับของแต่ละขั้นตอนครบและถูกลำดับ และนับชิ้นงานเมื่อทำครบทุกขั้น
- กล้อง Task Cam อีกตัวในโหมด Skeleton อ่านท่าทางทั้งตัวและจับเวลาแต่ละรอบงาน ระบบเก็บคลิปวิดีโอและไฟล์ CSV ของทุกขั้นตอนลง NAS
- พนักงานสวมถุงมือผ้าสีขาว เราจึงสอนโมเดลตรวจจับมือใหม่ด้วยถุงมือจริงจากหน้างาน
- งานนี้อยู่ระหว่างทดลองใช้บนไลน์ผลิตจริงในรอบ POC ปี 2569 ยังไม่มีตัวเลขวัดผล ขั้นต่อไปคือเวอร์ชันใช้งานจริงพร้อมกล้องสเปกประมวลผลสูงขึ้น
โจทย์หน้างาน
ไลน์ประกอบต้องการรู้ว่าพนักงานทำครบทุกขั้นตอนตามลำดับหรือไม่ และต้องการกราฟเวลาที่พนักงานใช้ในแต่ละขั้นตอน พนักงานสวมถุงมือผ้าสีขาวและทำงานเร็ว กล้องจึงจับตำแหน่งมือได้ยากกว่าปกติ
สิ่งที่เราทำ
เราติดตั้ง Task Cam โหมด Sequential ที่สถานีงานเพื่อตรวจลำดับจากมือ และนับชิ้นงานเมื่อทำครบทุกขั้น คู่กับกล้อง Task Cam อีกตัวในโหมด Skeleton ที่จับเวลาแต่ละรอบงาน เราสอนโมเดลตรวจจับมือใหม่ด้วยถุงมือผ้าจากหน้างาน และตั้งให้ระบบเก็บคลิปวิดีโอกับไฟล์ CSV ของทุกขั้นตอนลง NAS
สถานะปัจจุบัน
อยู่ระหว่างทดลองใช้บนไลน์ผลิตจริงในรอบ POC เราส่งคู่มือการใช้งานให้ทีมหน้างานแล้ว และแก้ไขเฉพาะหน้าที่หน้างานด้วยการเปลี่ยนกล้องตัวที่มีปัญหาและกำหนดให้เปิด NAS ก่อนกล้อง ขั้นต่อไปคือซอฟต์แวร์เวอร์ชันใช้งานจริงพร้อมกล้องสเปกประมวลผลสูงขึ้น เพื่อให้ตรวจจับทันความเร็วมือ
ที่มาของโจทย์
โจทย์ของเคสนี้คือการรู้ว่าพนักงานประกอบชิ้นส่วนครบทุกขั้นตอนตามลำดับหรือไม่ และรู้ว่าแต่ละขั้นตอนใช้เวลากี่วินาที ลูกค้าเป็นผู้ผลิตชิ้นส่วนยานยนต์ในไทย งานประกอบที่สถานีมีหลายขั้นตอน ลูกค้าต้องการกราฟเวลาของแต่ละขั้นตอน และต้องการคลิปวิดีโอไว้ย้อนดู
ในปี 2569 เราติดตั้ง Task Cam โหมด Sequential คู่กับกล้อง Task Cam อีกตัวในโหมด Skeleton บนไลน์ประกอบจริงของผู้ผลิตชิ้นส่วนยานยนต์รายนี้
ข้อกำหนดและข้อจำกัด
ระบบต้องตรวจลำดับงานจากมือพนักงานในสภาพหน้างานจริง ข้อกำหนดและข้อจำกัดหลักมีดังนี้
- พนักงานสวมถุงมือผ้าสีขาว โมเดลตรวจจับมือเดิมจับมือที่สวมถุงมือแบบนี้ได้ไม่แม่น
- พนักงานทำงานเร็ว กล้องต้องตรวจจับมือได้ทันทุกขั้นตอน
- ต้องเก็บคลิปวิดีโอและไฟล์ข้อมูลของทุกขั้นตอนลง NAS (อุปกรณ์จัดเก็บข้อมูลบนเครือข่าย)
- ลูกค้าต้องการใช้แท็บเล็ตเครื่องเดียวที่หน้างาน การเปิดภาพจากทั้งสองกล้องคู่กันบนแท็บเล็ตเครื่องนี้ยังอยู่ระหว่างทดลองในรอบ POC
Task Cam ตรวจว่าพนักงานทำครบตามลำดับได้อย่างไร
Task Cam ตรวจลำดับจากมือพนักงานที่เข้าไปในกรอบตรวจจับ (พื้นที่ในภาพที่กำหนดให้กล้องเฝ้าดู) ของแต่ละขั้นตอน กรอบเหล่านี้วาดไว้ตรงจุดที่มือต้องเข้าไปหยิบหรือประกอบ เรียงตามลำดับงานจริง แล้วกล้องเทียบสิ่งที่พนักงานทำกับลำดับนั้นทุกรอบงาน
Sequential กับ Skeleton ต่างกันอย่างไร
โหมด Sequential ตรวจว่ามือเข้าไปในกรอบของแต่ละขั้นตอนครบและถูกลำดับหรือไม่ ส่วนโหมด Skeleton อ่านโครงร่างร่างกาย เช่น ไหล่ ศอก ข้อมือ เพื่อดูการเคลื่อนไหวและเวลาของแต่ละรอบงาน เคสนี้ใช้กล้องแยกกันสำหรับแต่ละโหมด ที่สถานีเดียวกัน
เราเลือกตรวจจากมือ เพราะโจทย์คือลำดับการหยิบจับชิ้นส่วน และใช้กล้องอีกตัวในโหมด Skeleton เพราะลูกค้าต้องการเวลาของแต่ละรอบงานด้วย หน้าเว็บ Duo view เปิดภาพจากทั้งสองกล้องคู่กันผ่านเว็บเบราว์เซอร์
- 1
กำหนดขั้นตอนบนหน้าจอ
วาดกรอบตรวจจับทีละขั้นตอนผ่านเว็บเบราว์เซอร์ เรียงตามลำดับงานประกอบจริง
- 2
แสดงขั้นตอนถัดไปด้วยสีกรอบ
กรอบสีเหลืองบอกขั้นตอนที่ต้องทำต่อ กรอบสีเขียวคือมือเข้ากรอบที่ถูกต้องแล้ว กรอบสีแดงคือขั้นตอนที่ยังไม่ถึงคิว
- 3
นับชิ้นงานเมื่อครบลำดับ
ระบบนับชิ้นงานเพิ่มเฉพาะเมื่อพนักงานทำครบทุกขั้นตอนตามลำดับ
- 4
จับเวลาด้วยโหมด Skeleton
กล้อง Task Cam อีกตัวในโหมด Skeleton อ่านโครงร่างร่างกายและจับเวลาของแต่ละรอบงาน
- 5
เก็บคลิปและไฟล์ไว้ย้อนดู
ระบบบันทึกคลิปวิดีโอและไฟล์ CSV (ไฟล์ตารางข้อมูลที่เปิดด้วย Excel ได้) แยกตามขั้นตอน แล้วเก็บไว้ที่ NAS
เพื่อแก้เรื่องถุงมือ เรานำถุงมือผ้าจริงจากหน้างานมาสอนโมเดลตรวจจับมือใหม่ แล้วนำโมเดลนี้ไปใช้กับกล้องที่ไลน์ผลิต
สิ่งที่ส่งมอบในรอบ POC
ในรอบ POC เราส่งมอบระบบตรวจลำดับงานที่สถานีงานจริง พร้อมระบบเก็บข้อมูลและคู่มือการใช้งาน รายการมีดังนี้
- Task Cam โหมด Sequential ที่ตรวจลำดับจากมือและนับชิ้นงาน
- กล้อง Task Cam อีกตัวในโหมด Skeleton ที่จับเวลาแต่ละรอบงาน
- โมเดลตรวจจับมือที่สอนสำหรับถุงมือผ้าสีขาว
- การเก็บคลิปวิดีโอและไฟล์ CSV ของทุกขั้นตอนลง NAS
- หน้าเว็บ Duo view ที่เปิดภาพจากทั้งสองกล้องคู่กันผ่านเว็บเบราว์เซอร์ (การเปิดคู่กันบนแท็บเล็ตเครื่องเดียวยังอยู่ระหว่างทดลอง)
- คู่มือการใช้งานสำหรับทีมหน้างาน
งานนี้อยู่ในขั้นไหน และขั้นต่อไปคืออะไร
งานนี้อยู่ระหว่างทดลองใช้บนไลน์ผลิตจริงในรอบ POC ขั้นต่อไปคือซอฟต์แวร์เวอร์ชันใช้งานจริงพร้อมกล้องสเปกประมวลผลสูงขึ้น ลำดับงานในปี 2569 มีดังนี้
- ประชุมกับลูกค้าเพื่อกำหนดแนวทาง ข้อสรุปรวมถึงการอัปเกรดฮาร์ดแวร์และการสอนโมเดลใหม่สำหรับถุงมือผ้าสีขาว
- เริ่มโครงการ ได้รับใบสั่งซื้อ (PO) และติดตั้งระบบที่สถานีงาน
- ส่งคู่มือการใช้งานให้ทีมหน้างาน
- ทดลองใช้บนไลน์ผลิตและรายงานความคืบหน้าให้ลูกค้าเป็นระยะ
- ขั้นต่อไป: ซอฟต์แวร์เวอร์ชันใช้งานจริงพร้อมกล้องสเปกประมวลผลสูงขึ้น และแก้โค้ดให้กล้องค้นหา NAS ได้เอง
ผลที่ยืนยันได้ระหว่างทดลองใช้
ถึงตอนนี้ ผลที่ยืนยันได้คือระบบติดตั้งและทดลองใช้บนไลน์ผลิตจริง และเราส่งคู่มือการใช้งานให้ทีมหน้างานแล้ว งานนี้ยังไม่มีตัวเลขวัดผล เพราะอยู่ระหว่างรอบ POC เราจึงรายงานเฉพาะสิ่งที่มีเอกสารยืนยัน
ปัญหาที่พบระหว่างทดลองมีเอกสารบันทึกไว้ มือพนักงานเคลื่อนเร็วกว่าที่กล้องรุ่นที่ใช้ในรอบ POC ตรวจจับได้ทัน จึงเป็นเหตุผลของการใช้กล้องสเปกสูงขึ้นในเวอร์ชันใช้งานจริง ส่วนปัญหาที่หน้างาน เราแก้เฉพาะหน้าด้วยการเปลี่ยนกล้องตัวที่มีปัญหา และกำหนดให้เปิด NAS ให้พร้อมก่อนกล้อง
สิ่งที่เราเรียนรู้
หลักการสำคัญจากงานนี้คือ ทดสอบโมเดลกับถุงมือจริง กำหนดสเปกกล้องจากความเร็วมือจริง และกำหนดลำดับเปิดเครื่องของ NAS ตั้งแต่ต้น รายละเอียดของแต่ละข้อมีดังนี้
- ทดสอบโมเดลกับสิ่งที่พนักงานสวมใส่จริง ถุงมือผ้าสีขาวทำให้โมเดลตรวจจับมือเดิมจับได้ไม่แม่น เราจึงเก็บภาพถุงมือจากหน้างานมาสอนโมเดลใหม่ก่อนใช้งาน
- กำหนดสเปกการประมวลผลของกล้องจากความเร็วมือที่หน้างานจริง รอบ POC คือช่วงที่วัดได้ว่ากล้องตรวจจับทันจังหวะงานหรือไม่ ก่อนเลือกฮาร์ดแวร์สำหรับใช้งานจริง
- ระบบที่บันทึกลงที่เก็บข้อมูลบนเครือข่ายต้องกำหนดลำดับเปิดเครื่องตั้งแต่ต้น ถ้ากล้องเริ่มทำงานก่อน NAS พร้อม การบันทึกจะมีปัญหา
นำแนวทางนี้ไปใช้กับไลน์ประกอบของคุณได้อย่างไร
ถ้าไลน์ประกอบของคุณมีลำดับขั้นตอนตายตัว และการข้ามขั้นตอนทำให้เกิดของเสีย คุณใช้แนวทางเดียวกับเคสนี้ได้ คือวาดกรอบตรวจจับตามลำดับงาน ตรวจจากมือ และเก็บคลิปกับเวลาของแต่ละขั้นตอน ส่วนที่ต้องปรับคือโมเดลตรวจจับมือ สเปกกล้อง และตำแหน่งติดตั้ง ตามสภาพสถานีของคุณ
ส่วนที่ใช้ซ้ำได้ และส่วนที่ต้องปรับ
| ส่วนของระบบ | ใช้ซ้ำได้ | ต้องปรับเมื่อ |
|---|---|---|
| การตรวจลำดับ | กรอบตรวจจับทีละขั้นตอนและการนับชิ้นงานเมื่อครบลำดับ | สถานีของคุณมีจุดหยิบจับที่กล้องมองไม่เห็นจากตำแหน่งเดียว ต้องหาตำแหน่งติดตั้งใหม่ |
| การตรวจจับมือ | แนวทางสอนโมเดลด้วยภาพจากหน้างานจริง | พนักงานใช้ถุงมือชนิดหรือสีอื่น ต้องเก็บภาพและสอนโมเดลกับของจริงของคุณ |
| สเปกกล้อง | การใช้รอบ POC วัดว่ากล้องตรวจจับทันจังหวะงานหรือไม่ | มือพนักงานเคลื่อนเร็ว อาจต้องใช้กล้องสเปกประมวลผลสูงขึ้น |
| การจับเวลา | กล้องอีกตัวในโหมด Skeleton สำหรับเวลาแต่ละรอบงาน | คุณต้องการเฉพาะลำดับงาน ไม่ต้องการเวลา อาจไม่ต้องใช้กล้องตัวที่สอง |
| การเก็บข้อมูล | คลิปวิดีโอและไฟล์ CSV แยกตามขั้นตอนบน NAS | เครือข่ายหน้างานยังไม่พร้อม ต้องตั้ง IP ของ NAS ให้คงที่ และกำหนดลำดับเปิดเครื่องก่อน |
- ข้อมูลจากโหมด Skeleton ควรใช้ปรับสถานีงานและลำดับงาน ไม่ใช่ประเมินพนักงานรายบุคคล และต้องแจ้งพนักงานก่อนติดตั้งกล้อง
- กรอบตรวจจับในภาพเดียวกันไม่ควรวางซ้อนทับกัน
- เริ่มจากสถานีที่มีปัญหาลำดับงานชัดที่สุดก่อน เก็บข้อสังเกตเรื่องความเร็วมือ แสง และถุงมือ แล้วค่อยกำหนดสเปกสำหรับสถานีอื่น
เทคโนโลยีที่ใช้
คำถามที่พบบ่อย
Task Cam รู้ได้อย่างไรว่าพนักงานข้ามขั้นตอน
กล้องตรวจว่ามือเข้าไปในกรอบตรวจจับของแต่ละขั้นตอนตามลำดับหรือไม่ ขั้นตอนที่ยังไม่ถึงคิวแสดงเป็นกรอบสีแดง และระบบนับชิ้นงานเพิ่มเฉพาะเมื่อทำครบทุกขั้นตามลำดับ
พนักงานสวมถุงมือ กล้องยังจับมือได้ไหม
ขึ้นกับชนิดถุงมือ ในเคสนี้พนักงานสวมถุงมือผ้าสีขาว เราจึงสอนโมเดลตรวจจับมือใหม่ด้วยถุงมือจริงจากหน้างาน ถ้าหน้างานของคุณใช้ถุงมือแบบอื่น ควรทดสอบกับของจริงก่อน
ระบบในเคสนี้ใช้งานเต็มรูปแบบแล้วหรือยัง
ยังไม่ใช่ งานนี้อยู่ระหว่างทดลองใช้บนไลน์ผลิตจริงในรอบ POC ขั้นต่อไปคือซอฟต์แวร์เวอร์ชันใช้งานจริงพร้อมกล้องสเปกประมวลผลสูงขึ้น
ใช้กล้องโหมด Skeleton ประเมินพนักงานรายบุคคลได้ไหม
เราแนะนำให้ใช้ข้อมูลจากโหมด Skeleton เพื่อปรับสถานีงานและลำดับงาน ไม่ใช่ประเมินพนักงานรายบุคคล และต้องแจ้งพนักงานก่อนติดตั้งกล้อง
ราคาและระยะเวลาติดตั้งเท่าไร
ราคาและระยะเวลาติดตั้งไม่ตายตัว ทั้งสองอย่างขึ้นกับจำนวนสถานี ลักษณะงาน และการสอนโมเดลเพิ่ม เราแจ้งใบเสนอราคาและระยะเวลาติดตั้งหลังสำรวจหน้างาน