Bengkel ergonomik dan robot humanoid untuk pasukan kilang: RULA/REBA/NIOSH dan keutamaan kerja berisiko
Kami mereka bentuk dan mengajar bengkel 1 hari ini untuk membantu pasukan kilang menggunakan alat penilaian RULA, REBA dan NIOSH serta mengutamakan kerja berisiko. Ia turut meliputi pemilihan antara penambahbaikan stesen kerja, alat bantuan mengangkat atau robot. Bengkel pada 2026 ini melibatkan 5 kumpulan peserta, termasuk pasukan pengeluar pembungkusan dan teras kertas.
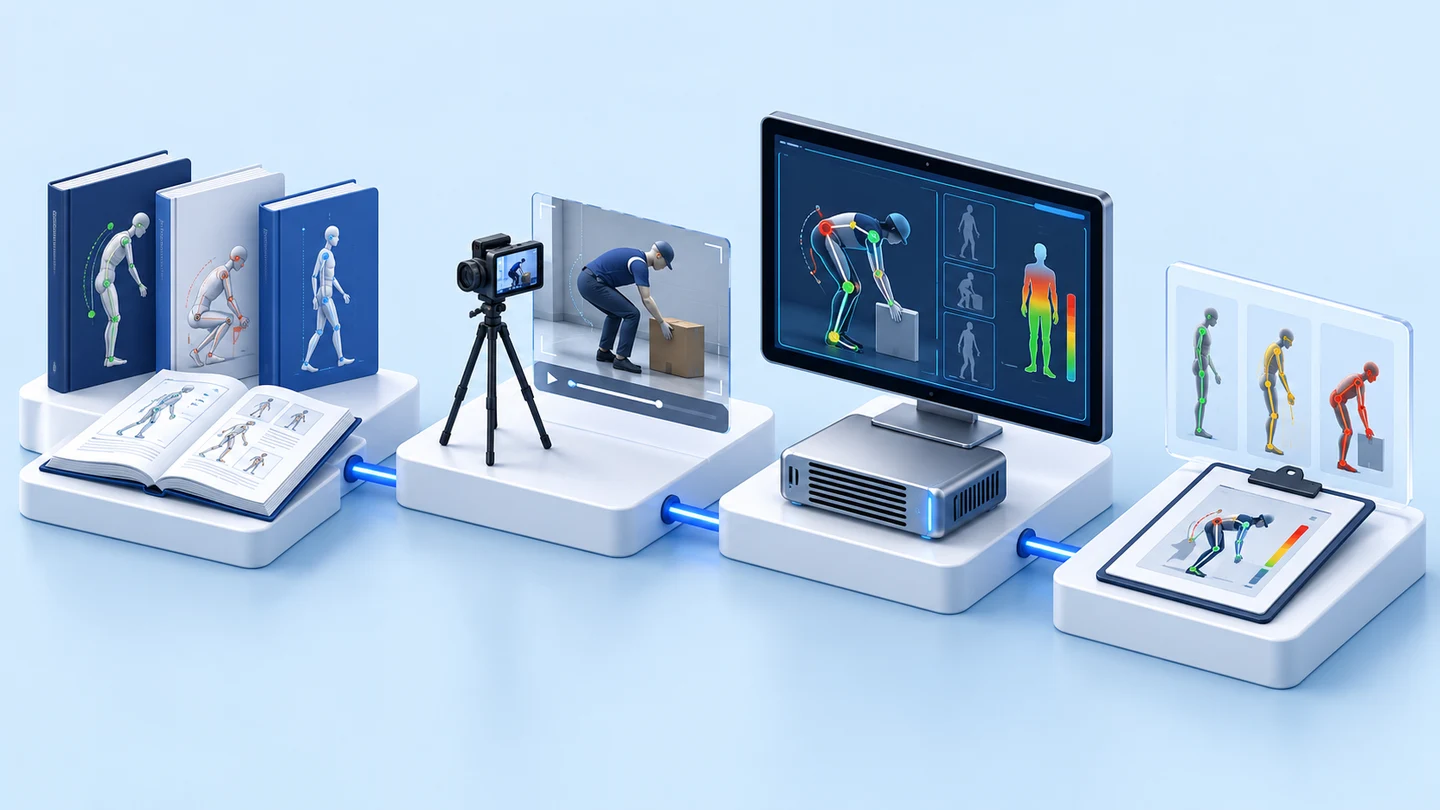
- Pilih kerja yang menyebabkan pekerja mengadu sakit dan lenguh
- AI Vision untuk pemasaan dan pengiraan kitaran kerja
- Beri skor RULA/REBA+ NIOSH Lifting Equation dan Lifting Index (LI)
- Matriks kekerapan × risiko
- Sesuaikan stesen kerja / alat bantu angkat / robot
- Industri
- Perkhidmatan
- Tahun
- 2026
- Skop pekerjaan
- Mereka bentuk kursus dan slaid 2 sesi, 3 set lembaran kerja aktiviti, dan menjadi penceramah bengkel 1 hari (4 September 2026) untuk peserta 5 kumpulan.
- Tempoh
- 1 hari
Ringkasan
- Kami mereka bentuk kursus dan menjadi penceramah bengkel ergonomik 1 hari pada 4 September 2026. Peserta dibahagikan kepada 5 kumpulan, termasuk pasukan dari kilang pembungkusan dan pengeluar teras kertas.
- Kandungan sesi pertama mengajar RULA dan REBA (pemberian skor postur) serta NIOSH Lifting Equation (pengiraan berat angkat yang disyorkan dan nilai Lifting Index).
- Kajian kes dalam slaid menggunakan kamera AI Vision untuk mengira kitaran kerja sebenar sepanjang syif, supaya nilai kekerapan diperoleh daripada pengiraan, bukan anggaran. Aktiviti dalam bilik pula menggunakan nilai yang dianggar sendiri oleh peserta.
- Matriks kekerapan dan risiko mengasingkan kerja kepada 4 petak, iaitu pertimbangkan robot dahulu, sesuaikan stesen kerja, gunakan alat bantu angkat, dan biarkan dahulu.
- Kesemua 5 kumpulan menghantar lembaran kerja Aktiviti 2 dan aktiviti terakhir. Dalam Aktiviti 2, skor yang diberikan oleh setiap kumpulan kepada postur berisiko melalui pemerhatian mata kasar tidak sepadan antara satu sama lain.
Masalah di tapak
Cabaran yang ditetapkan oleh kursus ini ialah: banyak kilang tahu ada kerja yang menyebabkan pekerja mengadu sakit belakang atau sakit bahu, tetapi belum dapat menjawab dengan angka kerja mana yang lebih berisiko dan patut dibaiki dahulu. Penilaian cara lama memerlukan orang berdiri memerhati dan mencatat secara manual, maka data yang diperoleh hanya merangkumi tempoh tertentu dan sebahagian pekerja.
Apa yang kami lakukan
Kami mereka bentuk kursus "Humanoid dan Ergonomics untuk Industri Era Baharu" yang terbahagi kepada 2 sesi. Sesi pertama mengajar RULA, REBA dan NIOSH Lifting Equation serta kajian kes penggunaan kamera AI Vision untuk mengira kitaran kerja sebenar sepanjang syif. Sesi kedua mengajar cara meletakkan kerja ke dalam matriks kekerapan dan risiko untuk memilih antara menyesuaikan stesen kerja, alat bantu angkat atau robot, dengan 3 aktiviti kumpulan diselitkan dalam kandungan.
Hasil
Peserta daripada kesemua 5 kumpulan menghantar lembaran kerja Aktiviti 2 dan aktiviti terakhir. Dalam aktiviti terakhir, setiap kumpulan menganggar kekerapan, memberikan skor risiko 1–10 secara kasar, kemudian meletakkan kerja ke dalam matriks untuk memilih kerja yang akan dibaiki dahulu. Kami tiada data hasil penggunaan selepas latihan, maka kami hanya melaporkan perkara yang terdapat dalam lembaran kerja.
Latar belakang masalah
Cabaran bengkel ini ialah memilih kerja berisiko yang patut dibaiki dahulu berdasarkan angka, bukan perasaan.
MSDs (Musculoskeletal Disorders, iaitu kecederaan otot dan tulang akibat kerja) tidak berlaku dalam sehari seperti kemalangan, tetapi terkumpul selama bertahun-tahun sebelum menunjukkan gejala. Oleh itu, kosnya tidak kelihatan dari awal, termasuk cuti sakit, hasil pengeluaran yang menurun, kehilangan tenaga kerja mahir, dan perbelanjaan apabila barisan pengeluaran perlu dibongkar dan diubah suai kemudian.
Kursus ini juga menjawab soalan tentang robot Humanoid (robot berbentuk seperti manusia) dan Cobot (lengan robot yang boleh bekerja bersama manusia), iaitu kerja mana yang patut menggunakannya. Jawapan dalam kursus bermula dengan data kerja terlebih dahulu, kemudian barulah memilih cara penyelesaian.
Keperluan dan kekangan
Kami mereka bentuk kursus ini supaya selesai dalam 1 hari dan membolehkan peserta mula mengukur kerja tanpa perlu menggunakan belanjawan pada peringkat ini. Keperluan dan kekangan yang digunakan untuk mereka bentuk kursus adalah seperti berikut.
- Tempoh 1 hari dibahagikan kepada 2 sesi: sesi pertama tentang masalah dan pengukuran, sesi kedua tentang penyerahan kerja kepada robot.
- Peserta datang dari syarikat yang berbeza dan dibahagikan kepada 5 kumpulan, maka aktiviti perlu menggunakan kerja yang diketahui oleh setiap orang dari tempat kerja sendiri.
- Lembaran kerja aktiviti terakhir membenarkan peserta menganggar sendiri kekerapan jika belum ada angka sebenar, dan memberikan skor risiko 1–10 secara kasar. Data daripada kamera pula merupakan kajian kes dalam slaid, bukan data yang digunakan oleh peserta dalam aktiviti.
- Robot Humanoid pada tahun 2026 masih hampir sepenuhnya berada pada peringkat projek perintis, maka kursus ini turut menyediakan pilihan yang tidak memerlukan pembelian robot.
- Apabila manusia dan robot bekerja dalam kawasan yang sama, rujukan perlu dibuat kepada piawaian keselamatan ISO 10218 dan ISO/TS 15066.
Mengapa bengkel ini meminta kerja diukur dahulu sebelum mempertimbangkan robot
Kerana pemilihan kerja yang akan dibaiki memerlukan 2 angka, iaitu kekerapan dan risiko. Tanpa dua angka ini, memilih robot atau peralatan hanyalah tekaan. Oleh itu, kursus menyusun urutan kepada 3 langkah, iaitu ukur supaya jelas, baiki melalui kejuruteraan, kemudian pertimbangkan robot hanya untuk kerja yang masih berisiko dan cukup kerap.
Alat seperti RULA, REBA dan NIOSH memang sudah boleh dipercayai. Masalahnya terletak pada data yang dimasukkan. Jika angka kekerapan datang daripada anggaran, hasil penilaian juga merupakan anggaran. Apabila angka diperoleh daripada pengiraan sebenar, pasukan kejuruteraan dapat mencadangkan dengan jelas kepada pihak pengurusan kerja mana yang patut menerima pelaburan pembaikan dahulu.
- 1
Kenal pasti kerja yang menyebabkan pekerja mengadu sakit dan lenguh
Aktiviti pertama meminta setiap orang menulis kerja atau stesen kerja dari tempat kerja sendiri yang kerap menyebabkan pekerja mengadu sakit dan lenguh, bahagian mana yang sakit, dan berapa kali dilakukan sejam. Senarai ini digunakan semula dalam aktiviti terakhir.
- 2
Cuba menilai dengan mata kasar dahulu
Setiap kumpulan melihat gambar dua jenis kerja, iaitu pemandu bas dan pekerja penyapu jalan, kemudian memberikan skor risiko dengan penglihatan sahaja. Aktiviti ini menunjukkan bahawa penilaian berdasarkan perasaan memberikan jawapan yang tidak konsisten.
- 3
Belajar alat piawai
RULA memberikan skor postur bahagian atas badan. REBA merangkumi seluruh badan termasuk kaki dan keseimbangan. NIOSH Lifting Equation pula mengira berat angkat yang disyorkan berdasarkan jarak capaian, ketinggian, jarak angkat, pusingan badan, kekerapan dan ciri pegangan, kemudian membandingkannya dengan berat sebenar sebagai nilai Lifting Index (LI).
- 4
Lihat kajian kes kamera AI mengumpul angka
Dalam kajian kes yang dibentangkan, kamera AI Vision (kamera yang menganalisis imej dengan AI) mencatat masa setiap langkah dan mengira kitaran kerja sebenar sepanjang syif tanpa mengganggu pekerja. Nilai kekerapan yang dikira digunakan dalam persamaan NIOSH dan menyokong pemberian skor RULA, menggantikan anggaran daripada penyelia.
- 5
Letakkan kerja ke dalam matriks dan pilih kerja yang akan dibaiki dahulu
Aktiviti terakhir meminta setiap kumpulan memilih 2–3 kerja daripada senarai di papan, menganggar kekerapan, memberikan skor risiko 1–10 secara kasar, kemudian meletakkannya ke dalam matriks dalam jadual di bawah.
Matriks kekerapan dan risiko yang digunakan dalam bengkel
| Kekerapan kerja | Risiko tinggi | Risiko rendah |
|---|---|---|
| Kerap | Pertimbangkan robot dahulu | Tetapkan stesen kerja mengikut prinsip ergonomi |
| Tidak kerap | Gunakan alat bantu angkat | Biarkan dahulu |
Apakah itu Lifting Index (LI)
Lifting Index ialah berat yang diangkat sebenarnya dibahagikan dengan berat angkat yang disyorkan (RWL) daripada persamaan NIOSH. Jika nilainya tidak melebihi 1, ia dianggap boleh diterima. Semakin jauh melebihi 1, semakin kerja itu melampaui had selamat. Nilai ini ialah satu angka yang boleh digunakan oleh jurutera dan pihak pengurusan untuk berbincang dengan pemahaman yang sama.
Hasil penyerahan
Kami menyerahkan kursus 1 hari yang kami reka bentuk sendiri sepenuhnya, dan menjadi penceramah sepanjang hari. Senarai penyerahan adalah seperti berikut.
- Kursus dan slaid "Humanoid dan Ergonomics untuk Industri Era Baharu", 2 sesi
- 3 set lembaran kerja aktiviti: mengenal pasti kerja yang diadukan oleh pekerja, memberikan skor postur berisiko dengan mata kasar, dan meletakkan kerja ke dalam matriks
- Kajian kes penggunaan kamera AI Vision untuk mengira kitaran kerja sebenar sepanjang syif
- Perkara yang perlu diberi perhatian tentang keselamatan apabila manusia dan robot bekerja bersama, menurut ISO 10218 dan ISO/TS 15066
- Langkah untuk mula mengukur di stesen kerja sebenar yang boleh dilakukan tanpa perlu menggunakan belanjawan pada peringkat ini, sebagai kandungan penutup bengkel
Kamera AI bukan sistem keselamatan
Kamera analisis imej membantu pemantauan, pemberian amaran dan pengumpulan bukti, tetapi tidak boleh menggantikan tirai cahaya, suis pintu atau litar hentian kecemasan. Sistem yang berfungsi menghentikan mesin mesti melalui pensijilan mengikut piawaian keselamatan mesin.
Hasil yang dapat disahkan daripada lembaran kerja peserta
Hasil yang dapat disahkan bagi kes ini ialah lembaran kerja yang dihantar oleh peserta. Peserta daripada kesemua 5 kumpulan menghantar lembaran kerja Aktiviti 2 dan aktiviti terakhir pada hari latihan. Dalam Aktiviti 2, sesetengah kumpulan berpendapat kerja menyapu jalan lebih berisiko, manakala sesetengah kumpulan lain berpendapat kerja memandu bas lebih berisiko.
Dalam aktiviti terakhir, setiap kumpulan meletakkan kerja ke dalam matriks kekerapan dan risiko untuk memilih kerja yang akan dibaiki dahulu. Angka dalam lembaran kerja ialah nilai yang dianggar sendiri oleh peserta, bukan nilai yang diukur oleh kamera. Kami tiada data sama ada setiap pasukan membawa langkah tersebut untuk mengukur di stesen kerja sebenar selepas latihan, maka kami tidak melaporkan hasil selepas latihan.
Apakah yang kita pelajari
Kerja ini memberikan 3 prinsip untuk memilih kerja berisiko yang patut dibaiki dahulu dan untuk menganjurkan latihan tentang topik ini.
- Penyusunan keutamaan kerja mesti menggunakan kriteria yang sama. Dalam Aktiviti 2, setiap kumpulan melihat set gambar kerja yang sama tetapi memilih kerja yang lebih berisiko secara berbeza. Oleh itu, pemberian skor dengan penglihatan tidak boleh digunakan untuk membandingkan kerja, dan alat seperti RULA, REBA atau NIOSH perlu digunakan.
- Hasil penilaian hanya boleh dipercayai setakat data yang dimasukkan. Angka dalam lembaran kerja kali ini ialah nilai yang dianggar sendiri oleh peserta. Anggaran sesuai untuk melatih cara berfikir dalam bilik latihan, tetapi sebelum membuat keputusan pelaburan, kitaran kerja sebenar patut dikira.
- Tugasan dalam aktiviti patut datang daripada senarai kerja sebenar kilang yang sama. Peserta kali ini datang dari syarikat yang berbeza, dan ada kumpulan yang meletakkan kerja memandu bas dan kerja pejabat ke dalam matriks. Apabila latihan dianjurkan di dalam kilang, senarai kerja kilang patut disediakan terlebih dahulu supaya hasil dalam matriks boleh digunakan seterusnya.
Cara menggunakan pendekatan ini di kilang anda
Anda boleh memulakan pendekatan yang sama tanpa perlu menggunakan belanjawan pada peringkat ini. Mulakan dengan stesen kerja yang kerap menerima aduan sakit dan lenguh, kemudian ukur kerja sebelum memilih cara penyelesaian. Jadual di bawah mengasingkan bahagian yang boleh digunakan semula daripada bahagian yang perlu disesuaikan mengikut ciri kerja dan perkara yang sedia ada di kilang anda.
Bahagian yang boleh digunakan semula dan bahagian yang perlu diubah suai
| Bahagian pendekatan | Boleh digunakan semula | Perkara yang perlu disesuaikan |
|---|---|---|
| Alat penilaian | RULA dan REBA untuk postur, NIOSH Lifting Equation untuk kerja mengangkat | Jika kerja anda tidak melibatkan pengangkatan, gunakan RULA atau REBA tanpa perlu mengira nilai LI |
| Nilai kekerapan | Kira kitaran daripada video pada awal syif dan akhir syif | Jika anda memerlukan nilai kekerapan sepanjang syif, gunakan kamera pengira kitaran, dan tetapkan langkah kerja serta kawasan bagi setiap langkah dengan jelas sebelum pemasangan |
| Matriks | Matriks kekerapan dan risiko serta cara penyelesaian dalam setiap petak | Jika pasukan belum mempunyai kriteria bersama, persetujui dahulu pada nilai mana kerap dan risiko tinggi bermula, kemudian barulah letakkan kerja |
| Robot | Kriteria memilih kerja yang akan diserahkan kepada robot | Jika manusia dan robot bekerja dalam kawasan yang sama, penilaian mesti dibuat mengikut ISO 10218 dan ISO/TS 15066 |
| Format latihan | 3 set aktiviti kumpulan yang diselitkan dalam kandungan | Jika dianjurkan di satu kilang, gunakan senarai kerja sebenar kilang sebagai tugasan dalam aktiviti |
- Sesuai untuk kilang yang mempunyai kerja mengangkat, memindahkan, atau kerja dengan postur yang sama berulang-ulang sepanjang syif, contohnya bahagian pembungkusan, gudang atau barisan pemasangan
- Peserta patut datang daripada bahagian kejuruteraan atau pereka kerja, bukan hanya bahagian sumber manusia, kerana kebanyakan penyelesaian terletak pada stesen kerja, peralatan, kekerapan dan berat
- Sediakan terlebih dahulu senarai kerja atau stesen kerja yang kerap menyebabkan pekerja mengadu sakit dan lenguh, untuk digunakan sebagai tugasan dalam aktiviti
- Jika menggunakan kamera untuk melihat postur kerja, gunakan data untuk menyesuaikan stesen kerja, bukan untuk menilai pekerja secara individu, dan maklumkan kepada pekerja sebelum pemasangan
Baca seterusnya
Teknologi yang digunakan
Soalan Sering Ditanya
Berapa lamakah tempoh bengkel ini dan apakah aktiviti yang ada?
Bengkel ini mengambil masa 1 hari yang dibahagikan kepada 2 sesi, dengan 3 aktiviti berkumpulan, iaitu menunjukkan kerja yang dirungut oleh pekerja kerana menyebabkan sakit-sakit badan, memberi skor kepada postur berisiko dengan mata kasar, dan meletakkan kerja ke dalam matriks kekerapan dan risiko untuk memilih kerja yang perlu diperbaiki dahulu.
Adakah peserta perlu mempunyai asas RULA, REBA atau NIOSH terlebih dahulu?
Tidak perlu. Kandungan sesi pertama menerangkan ketiga-tiga alat ini, bermula daripada prinsip, cara pemberian skor hingga cara membaca nilai Lifting Index.
Apakah yang boleh dimulakan dengan segera selepas latihan?
Anda boleh bermula tanpa memerlukan bajet terlebih dahulu. Pilih stesen kerja yang kerap menerima rungutan sakit belakang atau sakit bahu, rakam video kerja sebenar pada awal syif dan akhir syif, kira bilangan kitaran sebenar, hitung nilai LI, beri skor RULA atau REBA, kemudian letakkan ke dalam matriks. Dengan melakukan perkara ini pada beberapa stesen, anda akan memperoleh set dokumen pertama untuk dibincangkan dengan pihak pengurusan.
Adakah robot atau kamera AI perlu dibeli selepas latihan?
Tidak perlu. Matriks kekerapan dan risiko boleh digunakan walaupun belum ada robot. Banyak kerja boleh diperbaiki dengan melaraskan ketinggian, mengurangkan jarak capaian atau menambah alat bantuan mengangkat. Kamera pula membantu mendapatkan nilai kekerapan daripada kiraan sebenar sepanjang syif, menggantikan pengiraan sendiri pada sebahagian tempoh sahaja.
Bolehkah bengkel ini dianjurkan di dalam kilang anda? Berapakah harganya?
Boleh. Harga dianggarkan berdasarkan bilangan peserta latihan, sifat kerja di kilang dan kandungan yang ingin ditekankan. Sebut harga boleh diminta daripada pasukan kami.