เวิร์กช็อปการยศาสตร์ (Ergonomics) และหุ่นยนต์ Humanoid สำหรับทีมโรงงาน: สอน RULA/REBA/NIOSH และวิธีเลือกงานเสี่ยงที่ควรแก้ก่อน
เวิร์กช็อปนี้คือหลักสูตร 1 วันที่เราออกแบบและเป็นวิทยากรเอง เพื่อสอนทีมโรงงานใช้เครื่องมือประเมินมาตรฐาน RULA, REBA และ NIOSH และวิธีเลือกงานเสี่ยงที่ควรแก้ก่อน รวมถึงการแยกว่างานไหนควรปรับสถานีงาน ใช้อุปกรณ์ช่วยยก หรือพิจารณาหุ่นยนต์ เราจัดเวิร์กช็อปนี้ในปี 2569 ผู้เข้าอบรมแบ่งเป็น 5 กลุ่ม ในจำนวนนี้มีทีมจากโรงงานบรรจุภัณฑ์และผู้ผลิตแกนกระดาษ
- อุตสาหกรรม
- บริการ
- ปี
- 2569
- ขอบเขตงาน
- ออกแบบหลักสูตรและสไลด์ 2 ช่วง ใบงานกิจกรรม 3 ชุด และเป็นวิทยากรเวิร์กช็อป 1 วัน (4 กันยายน 2569) สำหรับผู้เข้าอบรม 5 กลุ่ม
- ระยะเวลา
- 1 วัน
สรุปสั้น
- เราออกแบบหลักสูตรและเป็นวิทยากรเวิร์กช็อปการยศาสตร์ 1 วันเมื่อ 4 กันยายน 2569 ผู้เข้าอบรมแบ่งเป็น 5 กลุ่ม ในจำนวนนี้มีทีมจากโรงงานบรรจุภัณฑ์และผู้ผลิตแกนกระดาษ
- เนื้อหาช่วงแรกสอน RULA และ REBA (ให้คะแนนท่าทาง) กับ NIOSH Lifting Equation (คำนวณน้ำหนักยกที่แนะนำและค่า Lifting Index)
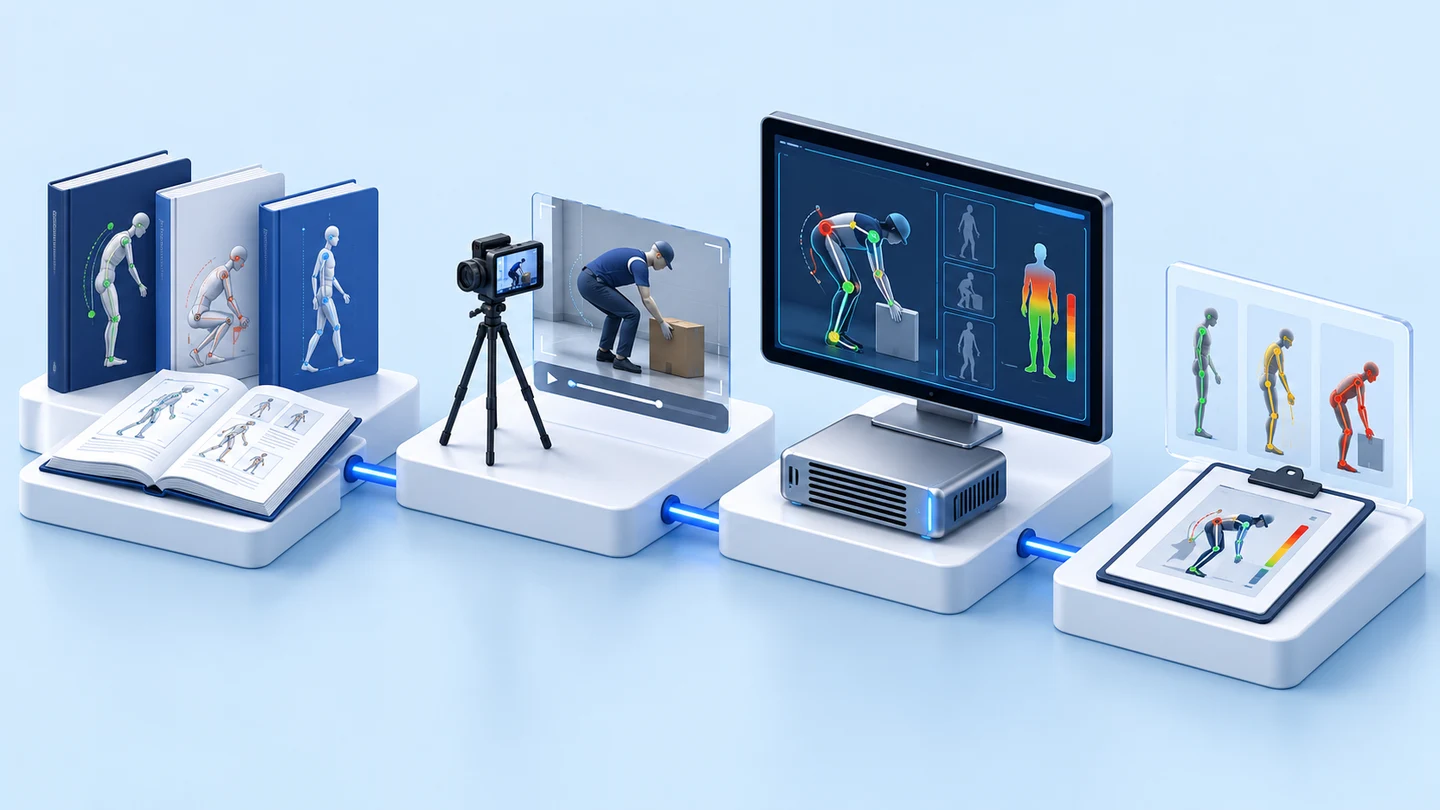
- กรณีศึกษาในสไลด์ใช้กล้อง AI Vision นับรอบการทำงานจริงตลอดกะ เพื่อให้ได้ค่าความถี่จากการนับแทนการประมาณ ส่วนกิจกรรมในห้องใช้ค่าที่ผู้เข้าอบรมประมาณเอง
- เมทริกซ์ความถี่กับความเสี่ยงแยกงานเป็น 4 ช่อง คือ พิจารณาหุ่นยนต์ก่อน ปรับสถานีงาน ใช้อุปกรณ์ช่วยยก และปล่อยไว้ก่อน
- ทั้ง 5 กลุ่มส่งใบงานกิจกรรมที่ 2 และกิจกรรมสุดท้าย ในกิจกรรมที่ 2 แต่ละกลุ่มให้คะแนนท่าเสี่ยงด้วยตาเปล่าไม่ตรงกัน
โจทย์หน้างาน
โจทย์ที่หลักสูตรตั้งไว้คือ หลายโรงงานรู้ว่ามีงานที่พนักงานบ่นปวดหลังหรือปวดไหล่ แต่ยังตอบด้วยตัวเลขไม่ได้ว่างานไหนเสี่ยงกว่าและควรแก้ก่อน การประเมินแบบเดิมต้องมีคนไปยืนดูและจดด้วยมือ จึงได้ข้อมูลแค่บางช่วงเวลาและบางคน
สิ่งที่เราทำ
เราออกแบบหลักสูตร "Humanoid และ Ergonomics สู่อุตสาหกรรมยุคใหม่" แบ่งเป็น 2 ช่วง ช่วงแรกสอน RULA, REBA และ NIOSH Lifting Equation พร้อมกรณีศึกษาการใช้กล้อง AI Vision นับรอบการทำงานจริงตลอดกะ ช่วงที่สองสอนการวางงานลงเมทริกซ์ความถี่กับความเสี่ยง เพื่อเลือกระหว่างการปรับสถานีงาน อุปกรณ์ช่วยยก หรือหุ่นยนต์ โดยมีกิจกรรมกลุ่ม 3 กิจกรรมแทรกในเนื้อหา
ผลลัพธ์
ผู้เข้าอบรมทั้ง 5 กลุ่มส่งใบงานกิจกรรมที่ 2 และกิจกรรมสุดท้าย ในกิจกรรมสุดท้าย แต่ละกลุ่มประมาณความถี่ ให้คะแนนความเสี่ยง 1–10 แบบคร่าว ๆ แล้ววางงานลงเมทริกซ์เพื่อเลือกงานที่จะแก้ก่อน เราไม่มีข้อมูลผลการใช้งานหลังอบรม จึงรายงานเฉพาะสิ่งที่อยู่ในใบงาน
ที่มาของโจทย์
โจทย์ของเวิร์กช็อปนี้คือการเลือกงานเสี่ยงที่ควรแก้ก่อนด้วยตัวเลข ไม่ใช่ด้วยความรู้สึก
MSDs (Musculoskeletal Disorders คืออาการบาดเจ็บของกล้ามเนื้อและกระดูกจากการทำงาน) ไม่เกิดในวันเดียวเหมือนอุบัติเหตุ แต่สะสมเป็นปีกว่าจะแสดงอาการ ต้นทุนจึงมองไม่เห็นตั้งแต่ต้น ทั้งการลาป่วย ผลผลิตที่ลดลง การเสียแรงงานฝีมือ และค่าใช้จ่ายเมื่อต้องรื้อปรับสายการผลิตภายหลัง
หลักสูตรนี้ยังตอบคำถามเรื่องหุ่นยนต์ Humanoid (หุ่นยนต์รูปร่างคล้ายคน) และ Cobot (แขนกลที่ทำงานร่วมกับคนได้) ว่าควรนำมาใช้กับงานไหน คำตอบในหลักสูตรเริ่มจากข้อมูลของงานก่อน แล้วจึงเลือกวิธีแก้
ข้อกำหนดและข้อจำกัด
เราออกแบบหลักสูตรนี้ให้จบใน 1 วัน และให้ผู้เข้าอบรมเริ่มวัดงานได้โดยยังไม่ต้องใช้งบ ข้อกำหนดและข้อจำกัดที่ใช้ออกแบบหลักสูตรมีดังนี้
- เวลา 1 วัน แบ่งเป็น 2 ช่วง ช่วงแรกเรื่องปัญหาและการวัด ช่วงที่สองเรื่องการส่งต่องานให้หุ่นยนต์
- ผู้เข้าอบรมมาจากต่างบริษัท แบ่งเป็น 5 กลุ่ม กิจกรรมจึงต้องใช้งานที่แต่ละคนรู้จักจากที่ทำงานของตัวเอง
- ใบงานกิจกรรมสุดท้ายให้ประมาณความถี่เองได้ถ้ายังไม่มีตัวเลขจริง และให้คะแนนความเสี่ยง 1–10 แบบคร่าว ๆ ส่วนข้อมูลจากกล้องเป็นกรณีศึกษาในสไลด์ ไม่ใช่ข้อมูลที่ผู้เข้าอบรมใช้ในกิจกรรม
- หุ่นยนต์ Humanoid ในปี 2569 ยังเป็นโครงการนำร่องเกือบทั้งหมด หลักสูตรจึงให้ทางเลือกที่ไม่ต้องซื้อหุ่นยนต์ด้วย
- เมื่อคนกับหุ่นยนต์ทำงานในพื้นที่เดียวกัน ต้องอ้างอิงมาตรฐานความปลอดภัย ISO 10218 และ ISO/TS 15066
ทำไมเวิร์กช็อปนี้ให้วัดงานก่อนพิจารณาหุ่นยนต์
เพราะการเลือกงานที่จะแก้ต้องใช้ตัวเลข 2 ตัว คือความถี่และความเสี่ยง ถ้ายังไม่มีตัวเลขสองตัวนี้ การเลือกหุ่นยนต์หรืออุปกรณ์ก็เป็นการเดา หลักสูตรจึงวางลำดับเป็น 3 ก้าว คือ วัดให้เห็น แก้ด้วยวิศวกรรม แล้วพิจารณาหุ่นยนต์เฉพาะงานที่ยังเสี่ยงและถี่พอ
เครื่องมืออย่าง RULA, REBA และ NIOSH เชื่อถือได้อยู่แล้ว ปัญหาอยู่ที่ข้อมูลที่ใส่เข้าไป ถ้าตัวเลขความถี่มาจากการประมาณ ผลประเมินก็เป็นการประมาณ เมื่อได้ตัวเลขจากการนับจริง ทีมวิศวกรรมจะเสนอผู้บริหารได้ชัดว่าควรลงทุนแก้ที่งานไหนก่อน
- 1
ชี้งานที่พนักงานบ่นปวดเมื่อย
กิจกรรมแรกให้แต่ละคนเขียนงานหรือสถานีงานจากที่ทำงานของตัวเองที่พนักงานบ่นปวดเมื่อยบ่อย ปวดตรงไหน และทำกี่ครั้งต่อชั่วโมง รายการนี้ใช้ต่อในกิจกรรมสุดท้าย
- 2
ลองประเมินด้วยตาเปล่าก่อน
แต่ละกลุ่มดูภาพงานสองแบบ คือคนขับรถโดยสารกับพนักงานกวาดถนน แล้วให้คะแนนความเสี่ยงด้วยสายตาอย่างเดียว กิจกรรมนี้แสดงว่าการตัดสินด้วยความรู้สึกให้คำตอบไม่คงที่
- 3
เรียนเครื่องมือมาตรฐาน
RULA ให้คะแนนท่าทางร่างกายส่วนบน REBA ครอบคลุมทั้งตัวรวมขาและการทรงตัว ส่วน NIOSH Lifting Equation คำนวณน้ำหนักยกที่แนะนำจากระยะเอื้อม ความสูง ระยะยก การบิดตัว ความถี่ และลักษณะที่จับ แล้วเทียบกับน้ำหนักจริงเป็นค่า Lifting Index (LI)
- 4
ดูกรณีศึกษาให้กล้อง AI เก็บตัวเลข
ในกรณีศึกษาที่ยกมา กล้อง AI Vision (กล้องที่วิเคราะห์ภาพด้วย AI) จับเวลาแต่ละขั้นตอนและนับรอบการทำงานจริงตลอดกะโดยไม่รบกวนผู้ปฏิบัติงาน ค่าความถี่ที่นับได้ใช้ใส่ในสมการ NIOSH และประกอบการให้คะแนน RULA แทนการประมาณจากหัวหน้างาน
- 5
วางงานลงเมทริกซ์แล้วเลือกงานที่จะแก้ก่อน
กิจกรรมสุดท้ายให้แต่ละกลุ่มเลือกงาน 2–3 งานจากรายการบนกระดาน ประมาณความถี่ ให้คะแนนความเสี่ยง 1–10 แบบคร่าว ๆ แล้ววางลงเมทริกซ์ในตารางด้านล่าง
เมทริกซ์ความถี่กับความเสี่ยงที่ใช้ในเวิร์กช็อป
| ความถี่ของงาน | ความเสี่ยงสูง | ความเสี่ยงต่ำ |
|---|---|---|
| ถี่ | พิจารณาหุ่นยนต์ก่อน | ปรับสถานีงานตามหลักการยศาสตร์ |
| ไม่ถี่ | ใช้อุปกรณ์ช่วยยก | ปล่อยไว้ก่อน |
Lifting Index (LI) คืออะไร
Lifting Index คือน้ำหนักที่ยกจริงหารด้วยน้ำหนักยกที่แนะนำ (RWL) จากสมการ NIOSH ถ้าค่าไม่เกิน 1 ถือว่ายอมรับได้ ยิ่งเกิน 1 มากเท่าไร งานนั้นยิ่งเกินขีดที่ปลอดภัย ค่านี้เป็นตัวเลขเดียวที่ทั้งวิศวกรและผู้บริหารใช้คุยกันได้ตรงกัน
สิ่งที่ส่งมอบ
เราส่งมอบหลักสูตร 1 วันที่ออกแบบเองทั้งชุด และเป็นวิทยากรตลอดวัน รายการที่ส่งมอบมีดังนี้
- หลักสูตรและสไลด์ "Humanoid และ Ergonomics สู่อุตสาหกรรมยุคใหม่" 2 ช่วง
- ใบงานกิจกรรม 3 ชุด: ชี้งานที่พนักงานบ่น ให้คะแนนท่าเสี่ยงด้วยตาเปล่า และวางงานลงเมทริกซ์
- กรณีศึกษาการใช้กล้อง AI Vision นับรอบการทำงานจริงตลอดกะ
- ข้อควรระวังเรื่องความปลอดภัยเมื่อคนกับหุ่นยนต์ทำงานร่วมกัน ตาม ISO 10218 และ ISO/TS 15066
- ขั้นตอนเริ่มวัดที่สถานีงานจริงซึ่งทำได้โดยยังไม่ต้องใช้งบ เป็นเนื้อหาปิดท้ายของเวิร์กช็อป
กล้อง AI ไม่ใช่ระบบความปลอดภัย
กล้องวิเคราะห์ภาพช่วยเฝ้าระวัง แจ้งเตือน และเก็บหลักฐานได้ แต่ใช้แทนม่านแสง สวิตช์ประตู หรือวงจรหยุดฉุกเฉินไม่ได้ ระบบที่ทำหน้าที่หยุดเครื่องต้องผ่านการรับรองตามมาตรฐานความปลอดภัยของเครื่องจักร
ผลที่ยืนยันได้จากใบงานของผู้เข้าอบรม
ผลที่ยืนยันได้ของเคสนี้คือใบงานที่ผู้เข้าอบรมส่ง ผู้เข้าอบรมทั้ง 5 กลุ่มส่งใบงานกิจกรรมที่ 2 และกิจกรรมสุดท้ายในวันอบรม ในกิจกรรมที่ 2 บางกลุ่มเห็นว่างานกวาดถนนเสี่ยงกว่า บางกลุ่มเห็นว่างานขับรถโดยสารเสี่ยงกว่า
ในกิจกรรมสุดท้าย แต่ละกลุ่มวางงานลงเมทริกซ์ความถี่กับความเสี่ยงเพื่อเลือกงานที่จะแก้ก่อน ตัวเลขในใบงานเป็นค่าที่ผู้เข้าอบรมประมาณเอง ไม่ใช่ค่าที่วัดจากกล้อง เราไม่มีข้อมูลว่าแต่ละทีมนำขั้นตอนไปวัดที่สถานีงานจริงหลังอบรมหรือไม่ จึงไม่รายงานผลหลังอบรม
สิ่งที่เราเรียนรู้
งานนี้ให้หลักการ 3 ข้อสำหรับการเลือกงานเสี่ยงที่ควรแก้ก่อน และการจัดอบรมเรื่องนี้
- การจัดลำดับงานต้องใช้เกณฑ์เดียวกัน ในกิจกรรมที่ 2 แต่ละกลุ่มดูภาพงานชุดเดียวกันแต่เลือกงานที่เสี่ยงกว่าต่างกัน การให้คะแนนด้วยสายตาจึงใช้เทียบงานไม่ได้ ต้องใช้เครื่องมืออย่าง RULA, REBA หรือ NIOSH
- ผลประเมินเชื่อได้เท่ากับข้อมูลที่ใส่เข้าไป ตัวเลขในใบงานรอบนี้เป็นค่าที่ผู้เข้าอบรมประมาณเอง ค่าประมาณเหมาะกับการฝึกวิธีคิดในห้องอบรม แต่ก่อนตัดสินใจลงทุนควรนับรอบการทำงานจริง
- โจทย์ในกิจกรรมควรมาจากรายชื่องานจริงของโรงงานเดียวกัน ผู้เข้าอบรมรอบนี้มาจากต่างบริษัท และมีกลุ่มที่นำงานขับรถโดยสารและงานออฟฟิศมาวางในเมทริกซ์ เมื่อจัดอบรมภายในโรงงาน ควรเตรียมรายชื่องานของโรงงานไว้ก่อน เพื่อให้ผลในเมทริกซ์นำไปใช้ต่อได้
นำแนวทางนี้ไปใช้กับโรงงานของคุณได้อย่างไร
คุณเริ่มแนวทางเดียวกันได้โดยยังไม่ต้องใช้งบ เริ่มจากสถานีงานที่มีคนบ่นปวดเมื่อยบ่อย แล้ววัดงานก่อนเลือกวิธีแก้ ตารางด้านล่างแยกส่วนที่ใช้ซ้ำได้กับส่วนที่ต้องปรับตามลักษณะงานและสิ่งที่โรงงานของคุณมีอยู่
ส่วนที่ใช้ซ้ำได้ และส่วนที่ต้องปรับ
| ส่วนของแนวทาง | ใช้ซ้ำได้ | สิ่งที่ต้องปรับ |
|---|---|---|
| เครื่องมือประเมิน | RULA และ REBA สำหรับท่าทาง NIOSH Lifting Equation สำหรับงานยก | ถ้างานของคุณไม่มีการยก ใช้ RULA หรือ REBA โดยไม่ต้องคำนวณค่า LI |
| ค่าความถี่ | นับรอบจากวิดีโอช่วงต้นกะและท้ายกะ | ถ้าต้องการค่าความถี่ตลอดกะ ใช้กล้องนับรอบ และกำหนดขั้นตอนงานกับบริเวณของแต่ละขั้นตอนให้ชัดก่อนติดตั้ง |
| เมทริกซ์ | เมทริกซ์ความถี่กับความเสี่ยงและวิธีแก้ในแต่ละช่อง | ถ้าทีมยังไม่มีเกณฑ์ร่วมกัน ให้ตกลงก่อนว่าถี่และเสี่ยงสูงเริ่มที่ค่าใด แล้วจึงวางงาน |
| หุ่นยนต์ | เกณฑ์เลือกงานที่จะส่งต่อให้หุ่นยนต์ | ถ้าคนกับหุ่นยนต์ทำงานในพื้นที่เดียวกัน ต้องประเมินตาม ISO 10218 และ ISO/TS 15066 |
| รูปแบบอบรม | กิจกรรมกลุ่ม 3 ชุดแทรกในเนื้อหา | ถ้าจัดในโรงงานเดียว ใช้รายชื่องานจริงของโรงงานเป็นโจทย์ในกิจกรรม |
- เหมาะกับโรงงานที่มีงานยก เคลื่อนย้าย หรืองานท่าเดิมซ้ำ ๆ ทั้งกะ เช่น แผนกบรรจุ คลังสินค้า หรือสายประกอบ
- ผู้เข้าอบรมควรมาจากฝ่ายวิศวกรรมหรือผู้ออกแบบงาน ไม่ใช่เฉพาะฝ่ายบุคคล เพราะการแก้ส่วนใหญ่อยู่ที่สถานีงาน อุปกรณ์ ความถี่ และน้ำหนัก
- เตรียมรายชื่องานหรือสถานีงานที่พนักงานบ่นปวดเมื่อยบ่อยมาก่อน เพื่อใช้เป็นโจทย์ในกิจกรรม
- ถ้าใช้กล้องดูท่าทางการทำงาน ให้ใช้ข้อมูลเพื่อปรับสถานีงาน ไม่ใช่ประเมินพนักงานรายบุคคล และแจ้งพนักงานก่อนติดตั้ง
เทคโนโลยีที่ใช้
คำถามที่พบบ่อย
เวิร์กช็อปนี้ใช้เวลาเท่าไรและมีกิจกรรมอะไรบ้าง
ใช้เวลา 1 วัน แบ่งเป็น 2 ช่วง มีกิจกรรมกลุ่ม 3 กิจกรรม ได้แก่ ชี้งานที่พนักงานบ่นปวดเมื่อย ให้คะแนนท่าเสี่ยงด้วยตาเปล่า และวางงานลงเมทริกซ์ความถี่กับความเสี่ยงเพื่อเลือกงานที่จะแก้ก่อน
ต้องมีพื้นฐาน RULA, REBA หรือ NIOSH มาก่อนไหม
ไม่จำเป็น เนื้อหาช่วงแรกอธิบายเครื่องมือทั้งสามตั้งแต่หลักการ วิธีให้คะแนน และการอ่านค่า Lifting Index
หลังอบรมแล้วเริ่มทำอะไรต่อได้ทันที
เริ่มได้โดยยังไม่ต้องใช้งบ เลือกสถานีงานที่มีคนบ่นปวดหลังหรือปวดไหล่บ่อย ถ่ายวิดีโอการทำงานจริงช่วงต้นกะและท้ายกะ นับรอบจริง คำนวณค่า LI ให้คะแนน RULA หรือ REBA แล้ววางลงเมทริกซ์ ทำแบบนี้กับหลายสถานีจะได้เอกสารชุดแรกไปคุยกับผู้บริหาร
จำเป็นต้องซื้อหุ่นยนต์หรือกล้อง AI หลังอบรมไหม
ไม่จำเป็น เมทริกซ์ความถี่กับความเสี่ยงใช้ได้แม้ยังไม่มีหุ่นยนต์ หลายงานแก้ได้ด้วยการปรับความสูง ลดระยะเอื้อม หรือเพิ่มอุปกรณ์ช่วยยก ส่วนกล้องช่วยให้ได้ค่าความถี่จากการนับจริงตลอดกะแทนการนับเองบางช่วง
จัดเวิร์กช็อปนี้ภายในโรงงานของคุณได้ไหม ราคาเท่าไร
ได้ ราคาประเมินจากจำนวนผู้เข้าอบรม ลักษณะงานในโรงงาน และเนื้อหาที่ต้องการเน้น ขอใบเสนอราคาได้ที่ทีมงานของเรา